Quienes diseñan robots modernos intentan resolver casi siempre el mismo problema, cómo llegar a lugares de difícil acceso para las personas. Ya hay robots que nadan bajo el agua, que se arrastran entre escombros y que se posan en ramas de árboles como las aves.
Pero cada tipo de robot tiene sus límites. Los que usan ruedas o patas sufren en terreno irregular y pueden quedar detenidos ante algo tan simple como una escalera. A los drones no les importa el estado del suelo, pero no pueden cargar mucho peso. Hay espacio para algo que combine las ventajas de ambos.
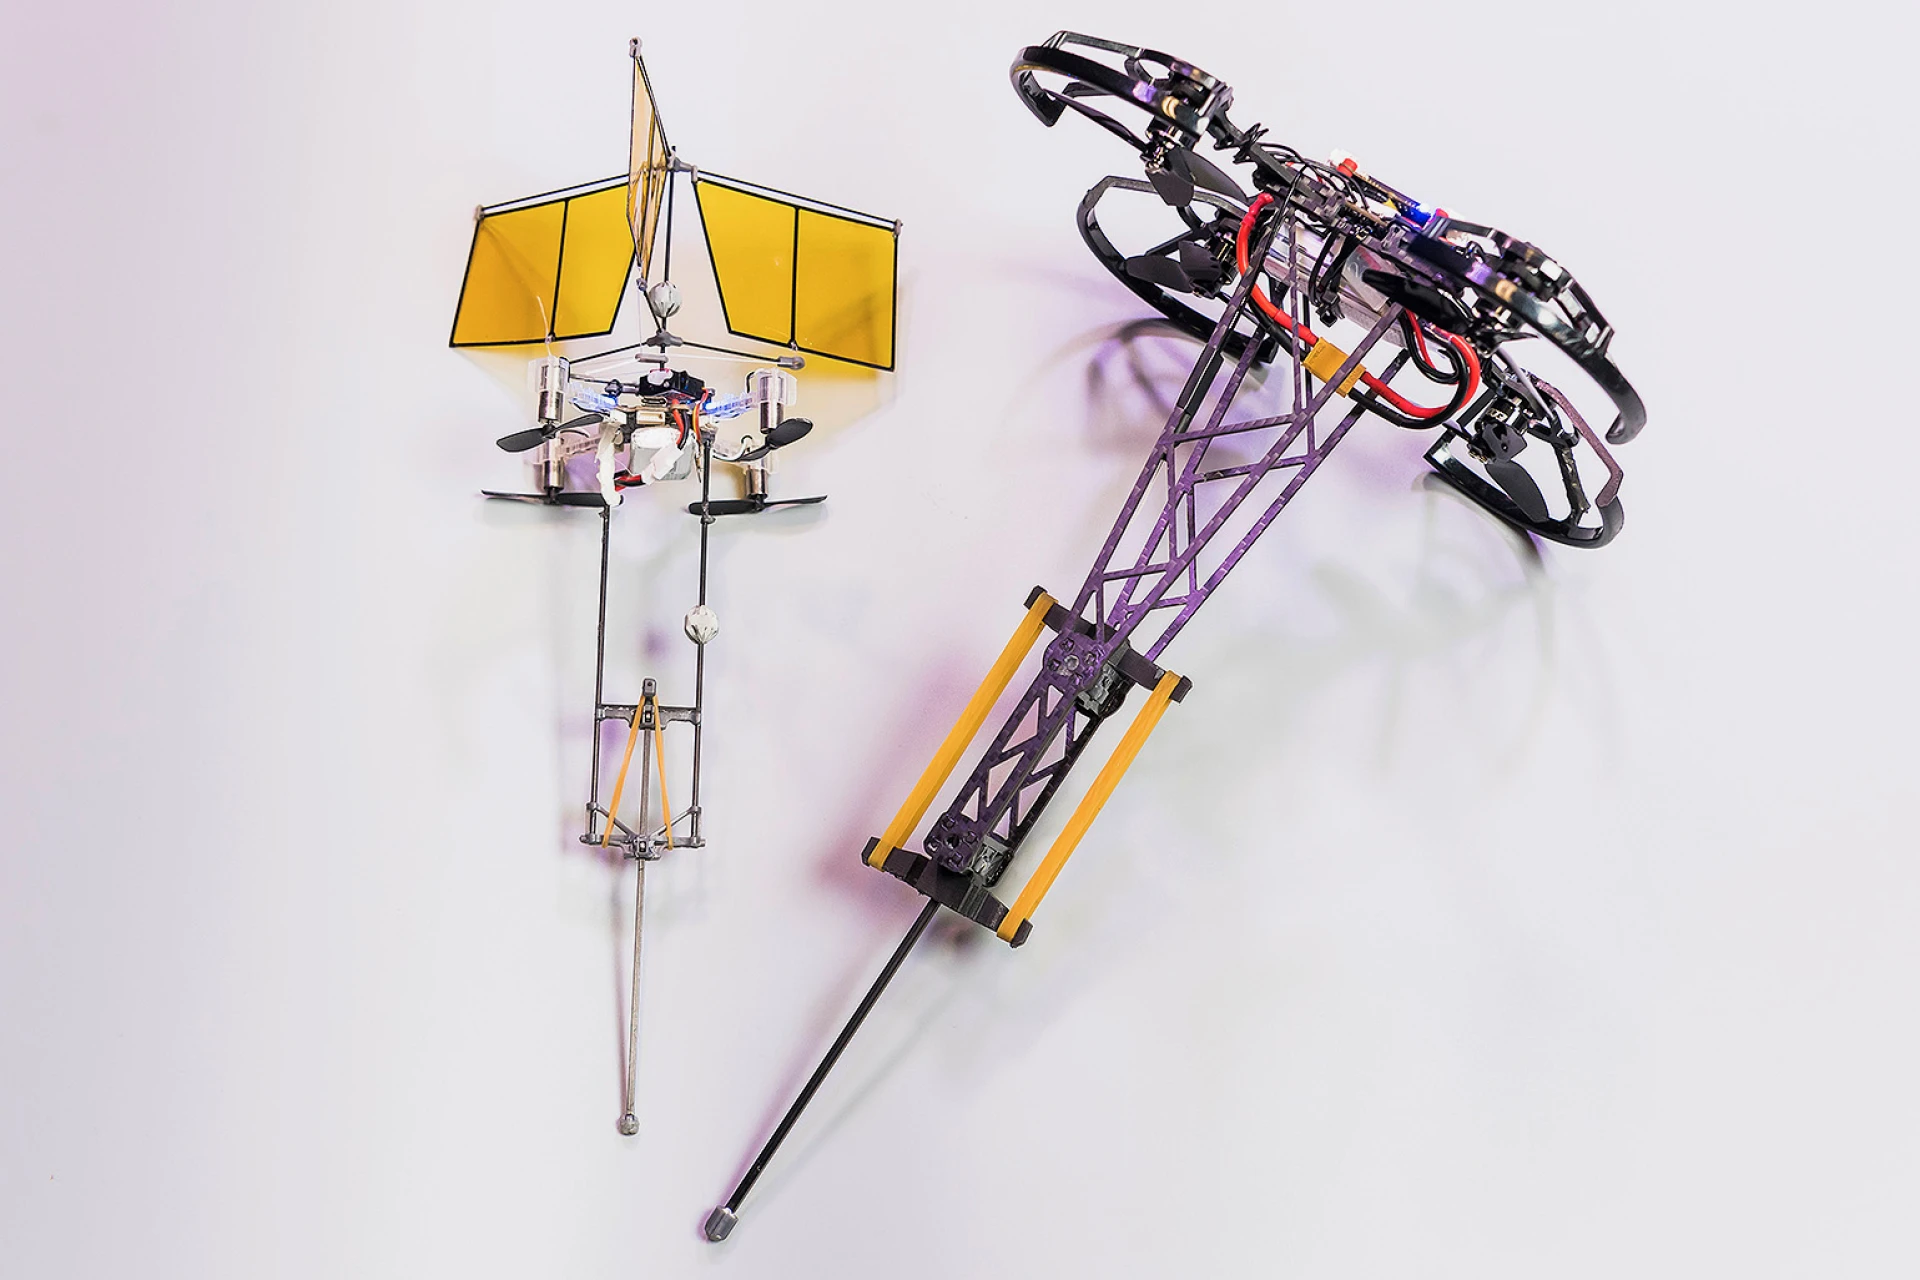
Para eso se diseñó el Hopcopter, desarrollado por investigadores de la Universidad de la Ciudad de Hong Kong y la Universidad de Ciencia y Tecnología de Hong Kong. Es un dron cuadricóptero con una sola pata con resorte sobre la que salta, como sugiere su nombre (hop significa saltar en inglés).
¿Por qué un dron que salta?
La idea viene de las aves, que muchas veces se desplazan a saltos en vez de volar todo el tiempo, y así ahorran mucha energía. Del mismo modo, el Hopcopter puede saltar de un punto a otro sin gastar su batería, y también mantenerse en el aire como un dron normal cuando no hay dónde posarse. Al alternar entre vuelo y salto, el robot podría llegar a lugares que de otro modo solo serían accesibles con un lanzamiento aéreo.
Durante el salto, el robot entra en caída libre y, mientras sube, sus cuatro rotores se encienden por un instante muy breve. Según sus creadores, así el Hopcopter recorre distancias bastante largas con apenas un décimo de la energía que gasta un dron del mismo tamaño.
Esta es la segunda versión del Hopcopter. El prototipo original, presentado hace dos años, aterrizaba sin problema sobre su única pata en superficies planas como concreto o gravilla fina, y se impulsaba hacia el siguiente punto. Pero en cuanto el terreno se volvía menos predecible le costaba bastante. Se hundía en la arena, resbalaba en el hielo y solía caerse al intentar aterrizar en pendientes.
El pie flexible de Toronto
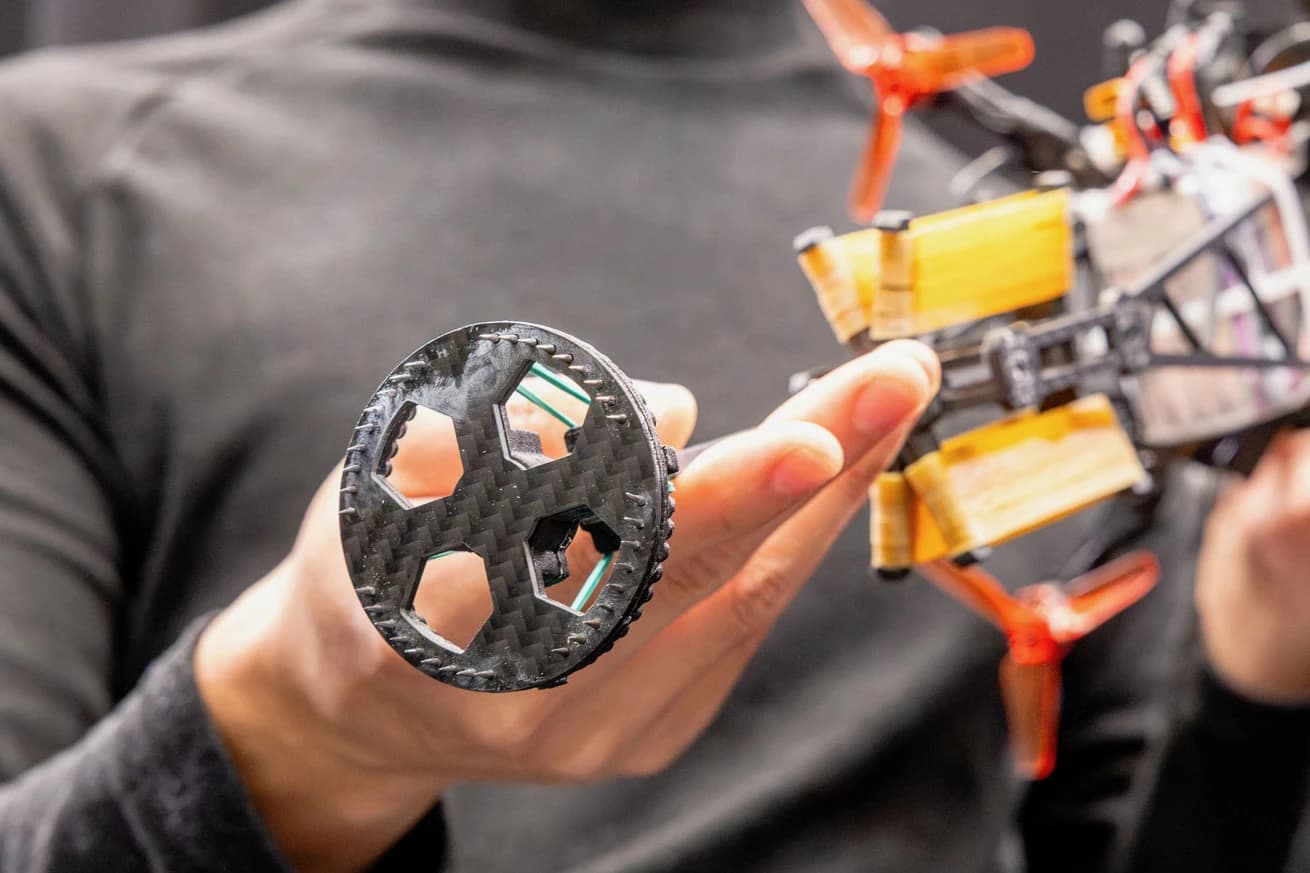
Para superar esos límites, investigadores asociados de la Universidad de Toronto diseñaron un pie flexible que ayuda al robot a aterrizar en distintos tipos de terreno. El diseño suma varias soluciones para cada uno de esos problemas.
Primero, tiene una superficie más ancha, que reparte mejor el peso del robot y evita que se hunda en tierra blanda o arena. También lleva tres bandas de goma que dan la tensión justa para devolver el pie a su posición después de aterrizar, lo que ayuda al robot a recuperar el equilibrio.
Por último, la planta del pie está cubierta de púas cortas que le dan agarre en superficies resbaladizas.
Los cambios hicieron una diferencia grande. El pie nuevo redujo en 84% la variación del desempeño entre terrenos distintos. Dicho de forma simple, el robot ahora aterriza de manera mucho más pareja al pasar entre superficies complejas como hielo, arena y roca.
¿Cuándo se podrá comprar?
Parte del equipo detrás del Hopcopter trabaja en comercializar la tecnología. La versión de producción todavía no está a la venta, pero hay más información y detalles técnicos en el sitio de la empresa. También planean una versión del Hopcopter con módulos de IA integrados para esquivar mejor los obstáculos.
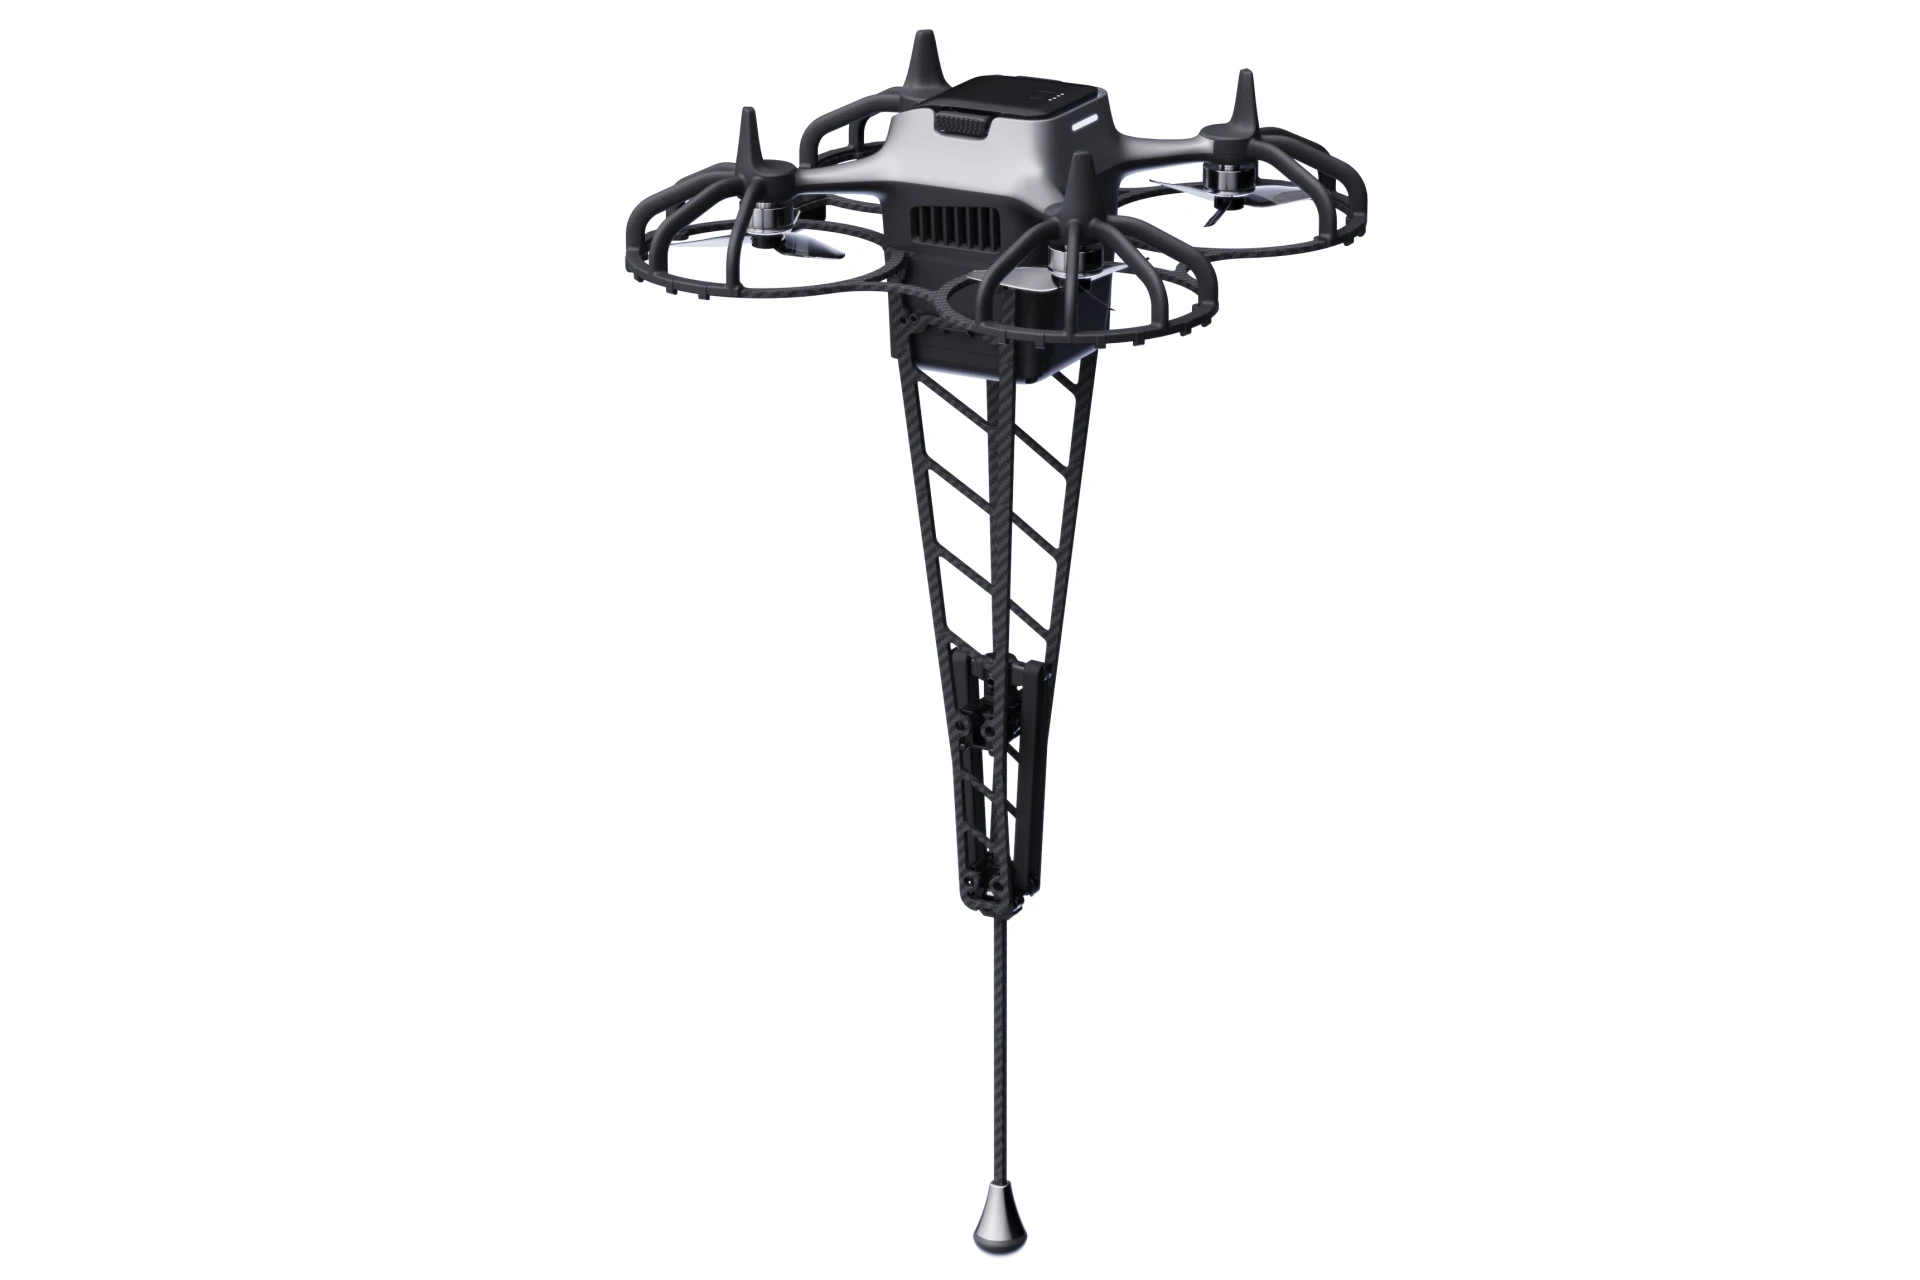
El equipo espera usar las capacidades del Hopcopter en operaciones de búsqueda y rescate, inspecciones de faenas mineras remotas y, quizás, en la exploración de otros planetas.
El estudio se publicó en la revista Advanced Intelligent Systems. El anuncio original está en el sitio de la Universidad de Toronto.