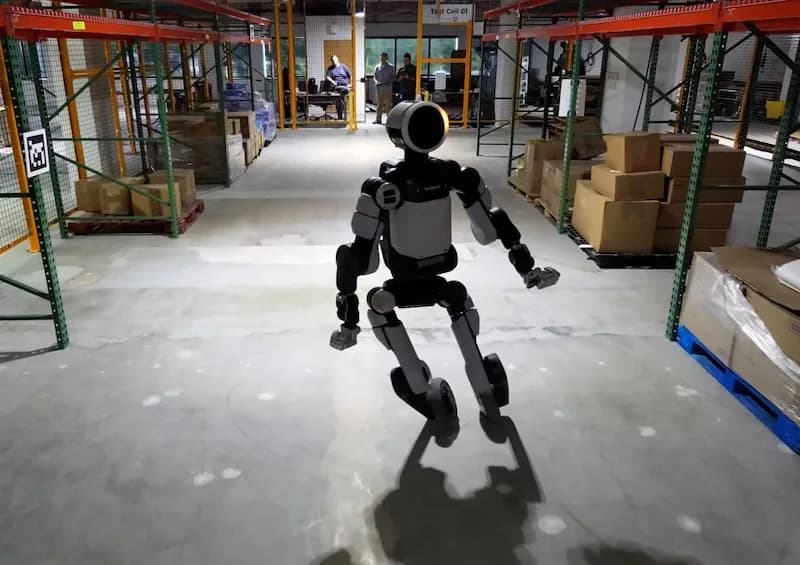
Boston Dynamics publicó un video nuevo de su humanoide Atlas con una serie de maniobras poco habituales. El robot rueda, se desliza de lado y ejecuta un salto de 360 grados.
La demostración es parte de un proyecto de investigación sobre cómo el aprendizaje por refuerzo puede mejorar el movimiento del robot, probar el desempeño de sus actuadores y dar más confiabilidad a los sistemas de control en condiciones exigentes.
Los ingenieros reemplazaron por un tiempo los pies de Atlas por ruedas. Usaron adaptadores hechos a medida para montar llantas de scooter comerciales sobre los actuadores de tobillo que el robot ya tenía.
Con esa modificación, el equipo pudo probar los motores en un rango amplio de velocidades y exigencias de torque. Al mismo tiempo evaluó con qué precisión los comportamientos aprendidos en simulación se trasladan al hardware físico.
"Un Atlas con ruedas no es un producto. Es un banco de pruebas de investigación", dijo Xiaoyu (Andy) Wu, ingeniero de control de Boston Dynamics.
Acortar la distancia entre simulación y realidad
El proyecto combina la ingeniería tradicional de control de motores con aprendizaje por refuerzo de cuerpo completo, una técnica en la que el robot desarrolla estrategias de movimiento a través de entrenamiento simulado repetido.
Boston Dynamics entrenó a Atlas con millones de escenarios simulados antes de pasar los comportamientos aprendidos al robot físico.
Algunos movimientos salieron de grabaciones de captura de movimiento humano, entre ellos los deslizamientos, que el robot adaptó a su configuración con ruedas. El salto de 360 grados se generó con una política de seguimiento de trayectoria basada en la grabación de una persona haciendo el mismo movimiento.
"Fue fascinante ver cómo estos pequeños trucos surgían solos. Le das ruedas a la política y descubre cómo usarlas", dijo Wu.
¿Por qué hay que modelar bien los motores?
La investigación muestra también lo necesario que es modelar con precisión las características de los motores en la simulación. Si los actuadores simulados se comportan distinto de los físicos, el robot puede aprender movimientos que no se reproducen de forma confiable en el mundo real.
Boston Dynamics dice que los hallazgos ya se aplican a la configuración estándar de Atlas. Los investigadores trabajan para mejorar su respuesta ante fallas de actuadores y otras condiciones de operación inesperadas.
La empresa aclara que el objetivo no es fabricar una versión de Atlas con ruedas. Lo que busca es desarrollar sistemas de control capaces de sostener una operación confiable de robots humanoides en entornos reales.