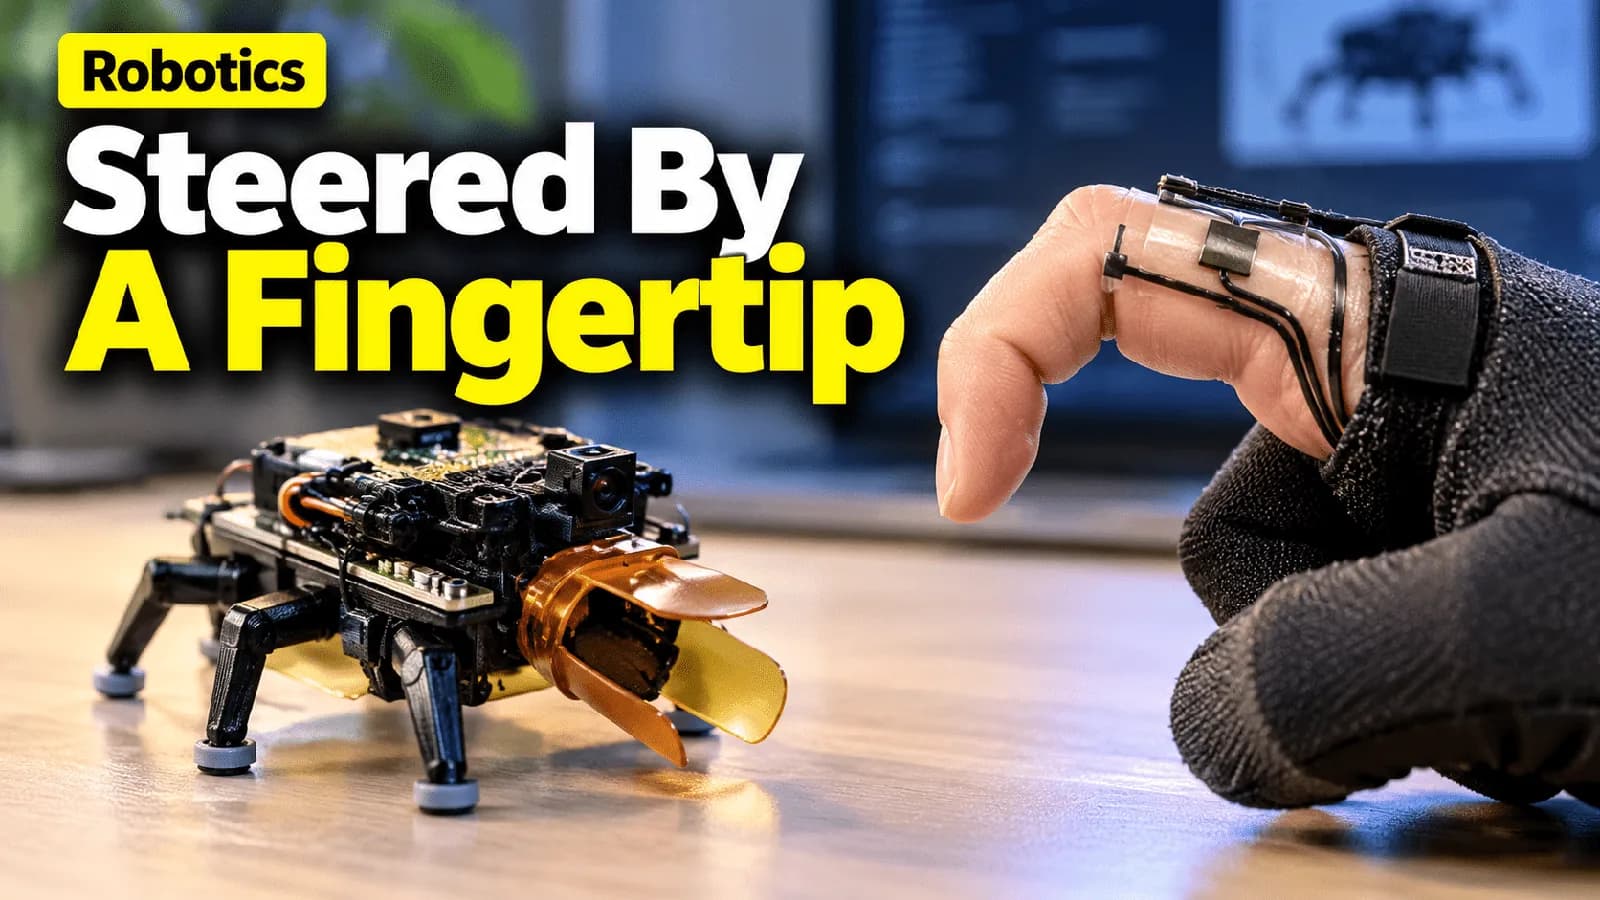
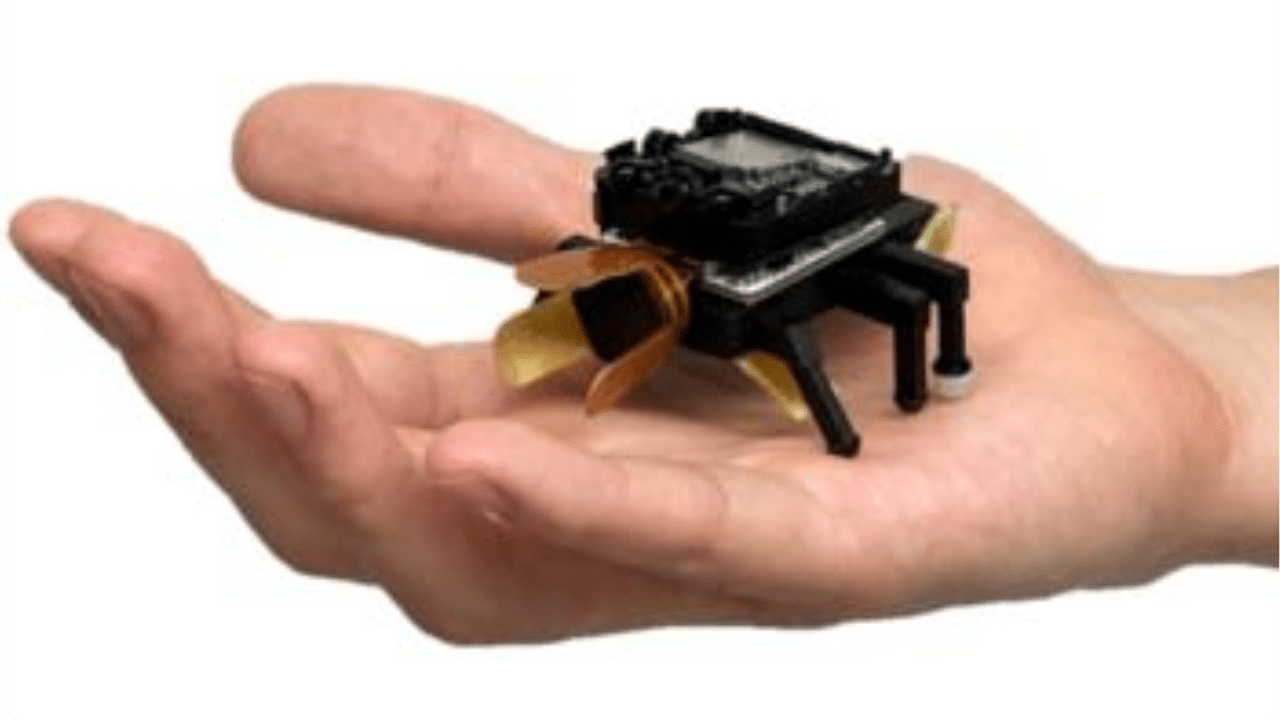
Un equipo de investigadores del Instituto Avanzado de Ciencia y Tecnología de Corea (KAIST), el Instituto de Tecnología de California (Caltech) y la Universidad Tecnológica de Nanyang (NTU) de Singapur desarrolló BeetleBot, un robot blando inspirado en un escarabajo que camina, gira y agarra objetos siguiendo los movimientos de un dedo. Combina músculos artificiales que funcionan con calor, un sensor que se lleva puesto, una cámara y un sensor táctil, de modo que el operador controla el robot y a la vez recibe información de su entorno, informó Electronics For You el 14 de octubre.
¿Cómo se mueve sin motores?
Los robots pequeños convencionales usan estructuras rígidas y motores eléctricos. BeetleBot, en cambio, se mueve con músculos artificiales hechos de un elastómero de cristal líquido impreso en 3D. El material se contrae al calentarse y genera movimiento sin motores. Los investigadores buscan con este enfoque robots capaces de trabajar en espacios estrechos, inspeccionar maquinaria y recuperar objetos pequeños en lugares donde una persona no entra con facilidad.
Un módulo a bordo convierte la energía eléctrica en calor para activar los músculos. Al controlar cada músculo por separado, el equipo logra que el robot avance o gire hacia cualquiera de los dos lados. Su construcción blanda le ayuda a sortear obstáculos y a interactuar con objetos sin depender por completo de piezas mecánicas rígidas.
Un parche en el dedo como control
El robot se maneja con un parche elástico que el operador lleva en el dedo. El parche contiene nanotubos de carbono cuya resistencia eléctrica cambia cuando el dedo se dobla y se estira. Un software traduce esos cambios en cuatro órdenes, que son avanzar, girar a la izquierda, girar a la derecha y agarrar. Las órdenes llegan al robot por Bluetooth Low Energy (BLE), así que el control es inalámbrico.
BeetleBot trae además un mecanismo de agarre copiado de las mandíbulas de un escarabajo. Un sensor de presión capacitivo integrado en las tenazas detecta el contacto con los objetos, y una pequeña cámara a bordo entrega imagen del entorno. Con eso el operador ve lo que tiene delante y sabe cuándo el robot tocó algo.
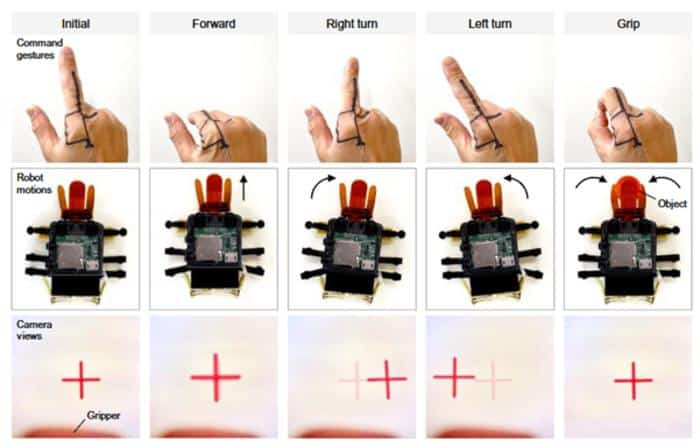
Según Inho Kim, primer autor del estudio, el sistema de retroalimentación en ambos sentidos conecta lo que detecta el robot con la siguiente acción del operador. Kim hizo la investigación como investigador posdoctoral en Caltech y hoy es profesor asistente en la Universidad Sungkyunkwan.
Lo que mostraron y lo que falta
Los investigadores mostraron a BeetleBot esquivando obstáculos, acercándose a un objetivo y tomando y trasladando un objeto. Los ensayos muestran cómo trabajan juntos los músculos artificiales, el sensor del dedo y la retroalimentación.
El anuncio no entrega cifras como la velocidad de marcha, la carga útil, la duración de la batería, el peso o la temperatura de operación. Electronics For You advierte que esos datos habría que confirmarlos en el artículo científico y su material complementario antes de comparar el robot con los sistemas de inspección que ya existen.
La tecnología sigue en etapa de prototipo de laboratorio. Los investigadores señalan la velocidad de actuación, la eficiencia energética y la fuente de alimentación como puntos por desarrollar. Los músculos artificiales que funcionan con calor pueden responder más lento que los actuadores con motor, lo que limitaría su uso donde se necesita moverse rápido. BeetleBot no es un producto comercial y su rendimiento en ambientes industriales reales aún no se evalúa.
Electronics For You plantea además el caso de la India, donde la combinación de robótica blanda, control por gestos y sensado táctil podría inspirar robots compactos para inspeccionar maquinaria, recorrer ductos angostos y recuperar objetos de espacios restringidos. Allá la empresa Genrobotics desarrolló Bandicoot, un robot para limpiar alcantarillas. BeetleBot no se ha probado en ese tipo de tareas.
El estudio está publicado en Science Advances.