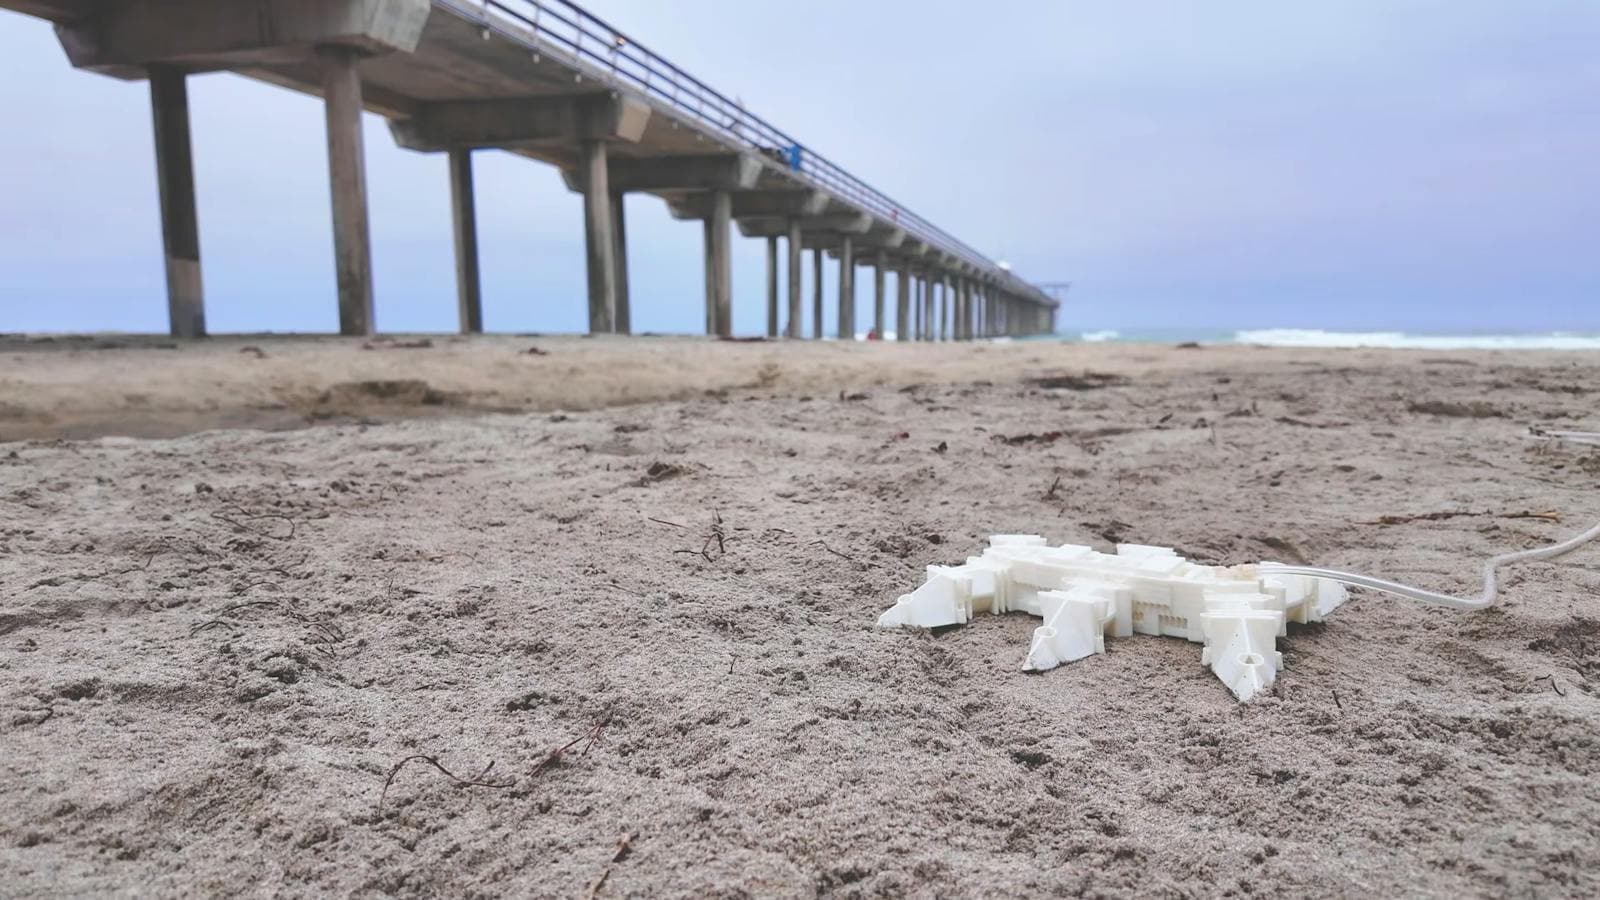
Investigadores de la Universidad de California en San Diego desarrollaron un robot blando de seis patas que corre a casi 11 millas por hora (unos 17 km/h) y que se fabrica completo en una sola pasada de impresión 3D. El trabajo se publicó en la revista Science Robotics, informó Hackster.io.
Los robots blandos tienen cuerpos flexibles que les permiten meterse por espacios estrechos, adaptarse a terreno irregular y manipular objetos delicados sin dañarlos. Su punto débil es la velocidad. La mayoría se mueve lento y armarlos suele exigir un proceso de ensamblaje complicado. Este prototipo apunta a los dos problemas a la vez.
¿Cómo se mueve sin motores ni electrónica?
A diferencia de los robots convencionales, que dependen de motores eléctricos y controladores electrónicos, este funciona solo con aire comprimido. El cuerpo, las patas, los actuadores y el sistema de control neumático están integrados en una misma estructura flexible.
La pieza central es un oscilador neumático que controla el movimiento de las seis patas sin un solo circuito. Está inspirado en las máquinas de vapor compuestas y usa una expansión en dos etapas para sacarle más energía útil al aire comprimido. En vez de botar el aire a presión después de una primera expansión, lo hace pasar por una segunda etapa que también empuja las patas.
El oscilador genera cuatro señales de presión alternadas que coordinan los movimientos. Cada pata tiene actuadores para levantarse y para balancearse, así que el robot avanza con una marcha en trípode alterno. Tres patas tocan el suelo mientras las otras tres van hacia adelante, y los grupos se turnan sin parar.
Una impresora de escritorio modificada
El equipo fabricó el robot con filamento de elastómero termoplástico (TPE) en una impresora 3D de escritorio por deposición de filamento fundido (FFF), modificada para el caso. Una técnica de impresión específica traza recorridos de extrusión continuos, y eso ayuda a que los canales internos de aire queden herméticos.
Terminada la impresión, el robot no necesita ensamblaje. Los investigadores inicializan el mecanismo de control neumático con un alicate y conectan la manguera de aire.
¿Qué tan rápido y qué tan lejos llegó en las pruebas?
En los ensayos el robot llegó a una velocidad máxima de 10,6 millas por hora, unas 20 veces el largo de su cuerpo por segundo. Su sistema neumático entregó cerca de 169 watts de potencia mecánica a las patas, según la estimación de los autores.
También cargó 257 gramos, recorrió grava, pasto, corteza triturada y tierra, y hasta se desplazó sobre la superficie del agua.
Las limitaciones que reconoce el equipo
El robot consume mucho aire comprimido, así que la mayoría de las pruebas se hicieron con una manguera conectada a un compresor externo. En un experimento con un pequeño cartucho de CO2 a bordo logró moverse sin cable, pero solo durante unos segundos.
La durabilidad es el otro problema. Los robots de prueba fallaron después de tres a cuatro horas de operación continua.
Los autores plantean que, con mejoras en el consumo de aire y en la durabilidad, la misma tecnología neumática podría servir para robots que exploren terreno difícil, transporten cargas pequeñas o trabajen en ambientes donde la electrónica convencional no funciona bien.