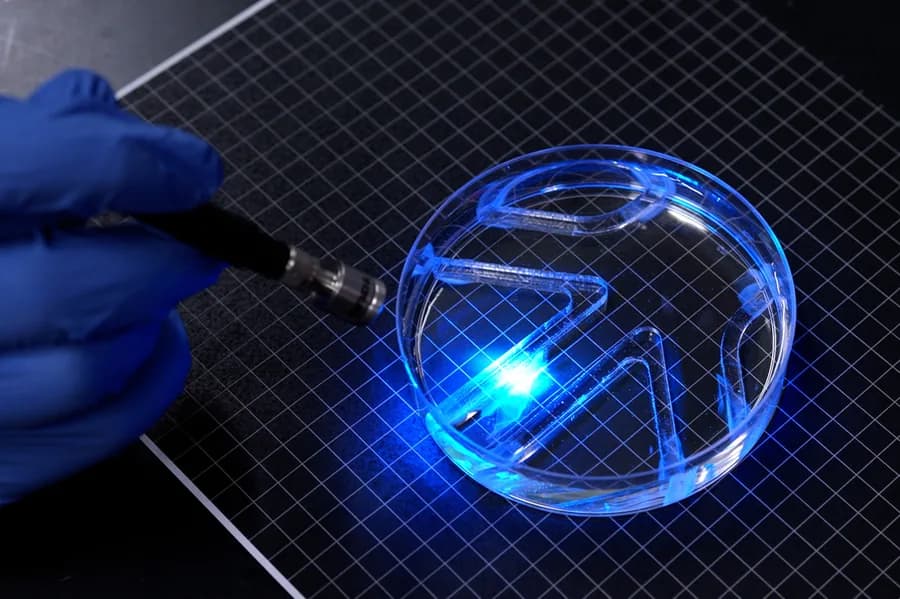
Un equipo del MIT construyó un robot nadador delgado como una hoja de papel que se mueve gracias a una sola capa de células musculares vivas. El trabajo se publicó en la revista Advanced Functional Materials y lo firma el laboratorio de Ritu Raman, profesora asociada de ingeniería mecánica.
Nadar exige mucho músculo. Pero los ingenieros del MIT comprobaron que basta una capa de células para avanzar en el agua si el diseño está bien pensado.
El "esqueleto" del robot es una película de gel del largo y el ancho de un chicle. Sus dos mitades forman las "aletas", y cada una va cubierta por una capa de células musculares vivas mucho más delgada que un cabello. Las células están modificadas genéticamente para contraerse cuando reciben luz.
Cuando los investigadores iluminan una aleta, los músculos de su superficie se contraen y la aleta aletea con fuerza suficiente para arrastrar el robot por el agua. Alternando destellos sobre una aleta u otra, a distintos intervalos, controlan la dirección y la velocidad.
El equipo mostró que el robot nadaba y giraba dentro de un laberinto simple. A su máxima velocidad recorre unas cuatro veces el largo de su cuerpo por minuto. Es un paso de caracol frente a un nadador olímpico, que cubre hasta 65 largos de cuerpo por minuto, pero empata con nadadores más pausados como el tiburón vaca, que recorre el océano a un ritmo parecido.
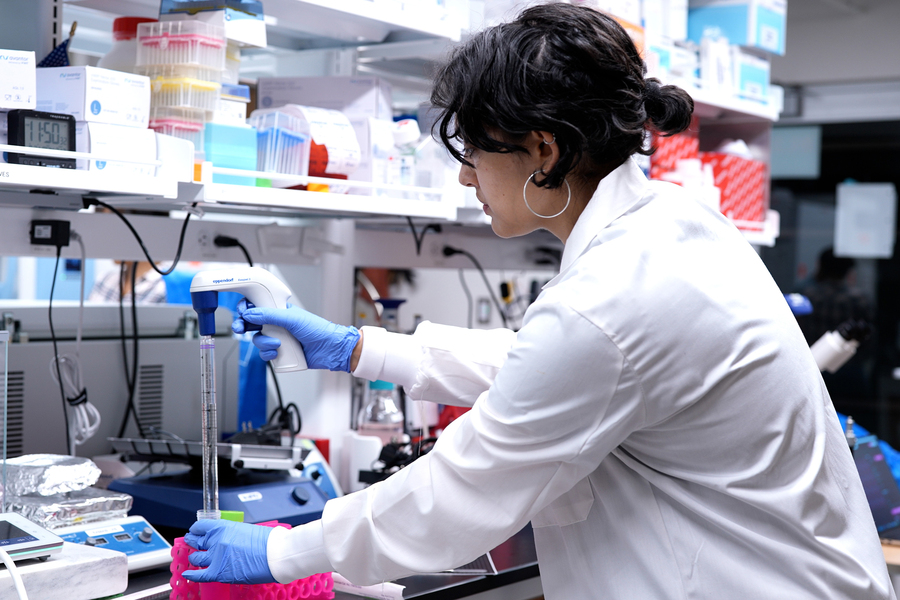
En este trabajo, el Raman Lab buscó sacarle más fuerza a los movimientos del músculo, la suficiente para mover un robot nadador. En la foto, Maheera Bawa, estudiante de posgrado del laboratorio. Foto de Melanie Gonick, MIT.
"Moverse en el agua exige mucha más fuerza que moverse en el aire", dijo Raman, autora del estudio. "El robot es bastante fuerte para su tamaño".
Es el primer robot bidimensional y muy delgado movido por músculo que logra desplazarse.
"Hoy los robots biohíbridos de nuestro grupo y de otros se construyen con trozos 3D voluminosos de músculo esquelético cultivado en laboratorio, que requieren millones de células para fabricarse", explicó Raman. Según ella, diseños más delgados como el nuevo podrían salir más baratos y moverse con más eficiencia. "Creemos que los robots biohíbridos movidos por músculo vivo podrían algún día hacer trabajos delicados, como explorar entornos demasiado frágiles o impredecibles para el hardware convencional, porque el tejido vivo es blando, responde a su entorno y puede sanar solo".
Los coautores del MIT son Maheera Bawa (primera autora), Arielle Berman, Laura Schwendeman, Ferdows Afghah y Seanbiron Johnson.
¿De dónde viene el diseño?
El año pasado, el grupo de Raman desarrolló un disco de tejido muscular artificial inspirado en el iris. Estamparon un disco de gel con surcos concéntricos y radiales y depositaron células musculares vivas sobre la superficie. Las células formaron una capa delgada que creció siguiendo los surcos. Al estimularlas con luz, se movían en patrones que estiraban y apretaban el disco, de forma parecida a como el iris humano dilata y contrae la pupila.
Ese trabajo fue el primero en demostrar que las células musculares podían cultivarse en una capa muy delgada y en patrones complejos que, al estimularse, se movían en varias direcciones controlables.
"Nadie había visto esta arquitectura muscular diseñada desde cero", dijo Raman. "Y las células se movían en varias direcciones. Pero solo se desplazaban unos 100 micrones. Desde el punto de vista de la robótica, sus movimientos eran diminutos".
En el trabajo nuevo, el equipo quiso sacar el máximo de los movimientos musculares para producir más fuerza, la suficiente, por ejemplo, para mover un robot nadador. La clave resultó estar en el esqueleto sobre el que crecen las células.
En el diseño del iris habían cultivado las células sobre fibrina, un gel ultrablando que, según notó el equipo, se encoge rápido con las fuerzas que generan los músculos. Para sostener mejor las células y aprovechar su fuerza, los investigadores ajustaron tres propiedades del gel de base. Su composición, su rigidez y el tamaño y la forma de los surcos estampados.
"Para diseñar cualquier tipo de tejido, se sabe que esas son las perillas que se pueden ajustar", dijo Raman. "Y queríamos optimizar todos esos parámetros para sostener células musculares vivas".
¿Cómo se afinó el esqueleto?
Para encontrar el mejor esqueleto, el equipo probó varias formulaciones de gel con distintas rigideces y surcos de distintas geometrías. Un tipo de surco era como una canaleta cuadrada y angosta, otro se parecía más a un valle largo y curvo. Al depositar músculo sobre cada gel, las células se alinearon mejor en los surcos cuadrados que en los curvos. Las células más alineadas tienden a fusionarse en fibras que forman un tejido muscular más fuerte y coordinado. Los surcos cuadrados ganaron.
En lugar de fibrina probaron metacrilato de gelatina (GelMA), un material habitual en ingeniería de tejidos. Prepararon distintas recetas de GelMA para obtener esqueletos de diferente rigidez y observaron cómo crecían las células sobre cada uno. En los geles más rígidos, las células se alinearon mejor y produjeron más fuerza.
El equipo también varió el grosor y concluyó que una película de GelMA de medio milímetro sostenía bien una sola capa de células musculares. La película era tan liviana que las células se mantenían adheridas al contraerse, en vez de despegarse.
Por último, el equipo "entrenó" los músculos con una rutina de destellos de luz para fortalecerlos.
Con las células fortalecidas y el gel optimizado, diseñaron un robot delgado de dos aletas, con el gel estampado por ambos lados con surcos de fondo cuadrado y recubierto de células musculares. Las células se fusionaron en fibras y terminaron formando un tejido muscular fuerte y alineado.
"Puedes pensar en el robot como si tuviera dos músculos independientes", dijo Raman. "Si iluminamos solo uno, solo ese músculo se mueve. Si iluminamos los dos, aletean ambos".
Los investigadores sumergieron el robot en una placa de Petri grande con agua y movieron a mano una fuente de luz sobre él. El robot siguió la luz y aleteó para recorrer el laberinto que el equipo había puesto en la placa.
¿Qué viene después?
La forma del diseño actual es bastante básica. El primer objetivo era demostrar que el robot producía fuerza suficiente para nadar.
"Nuestra próxima meta es optimizar el diseño del cuerpo para que nade más rápido", dijo Raman. "Pero incluso a baja velocidad, uno podría imaginar un nadador movido por músculo usado en tareas como el monitoreo ambiental en entornos acuáticos".
La investigación recibió financiamiento parcial de la Oficina de Investigación Naval de Estados Unidos.