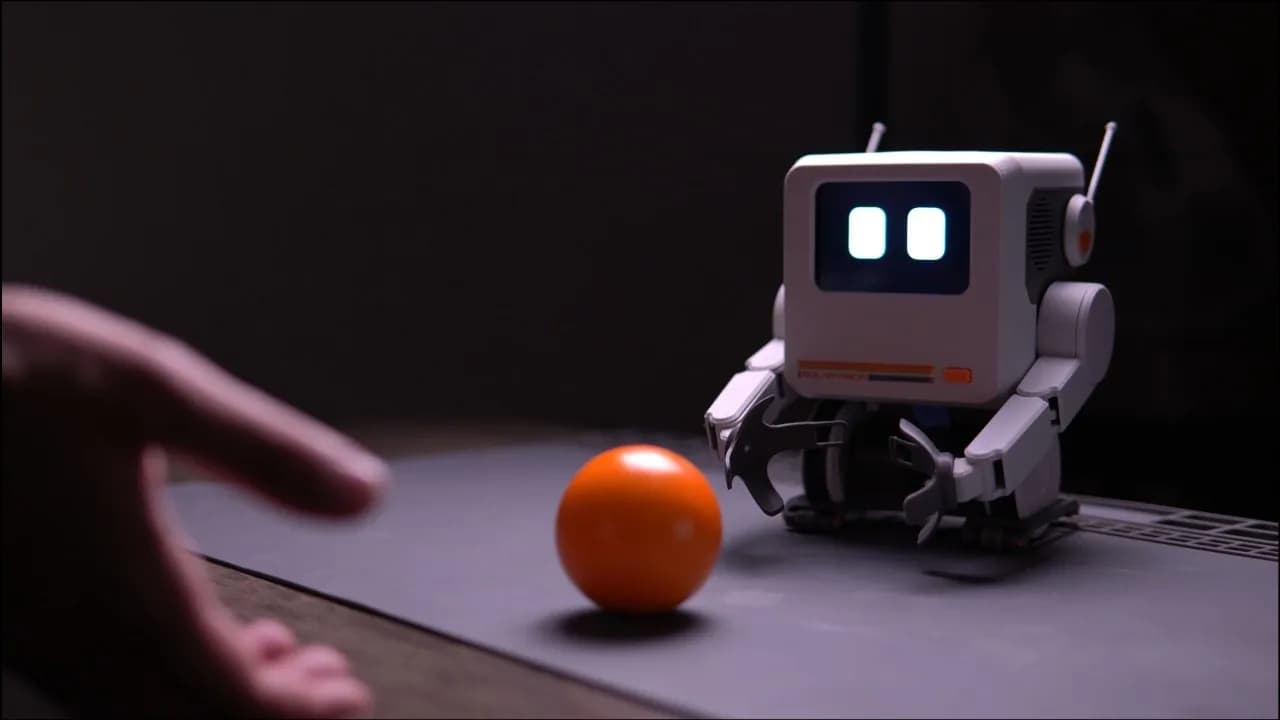
El youtuber Sector 07 presentó un robot autónomo con IA capaz de jugar una partida completa de buscar la pelota sin ayuda. El robot también se llama Fetch, el nombre en inglés del juego.
Fetch funciona sin conexión a internet, como un sistema cerrado de hardware que corre directo sobre un Arduino. Detecta una pelota naranja, va a buscarla y se la devuelve a su dueño sin que nadie le dé instrucciones.
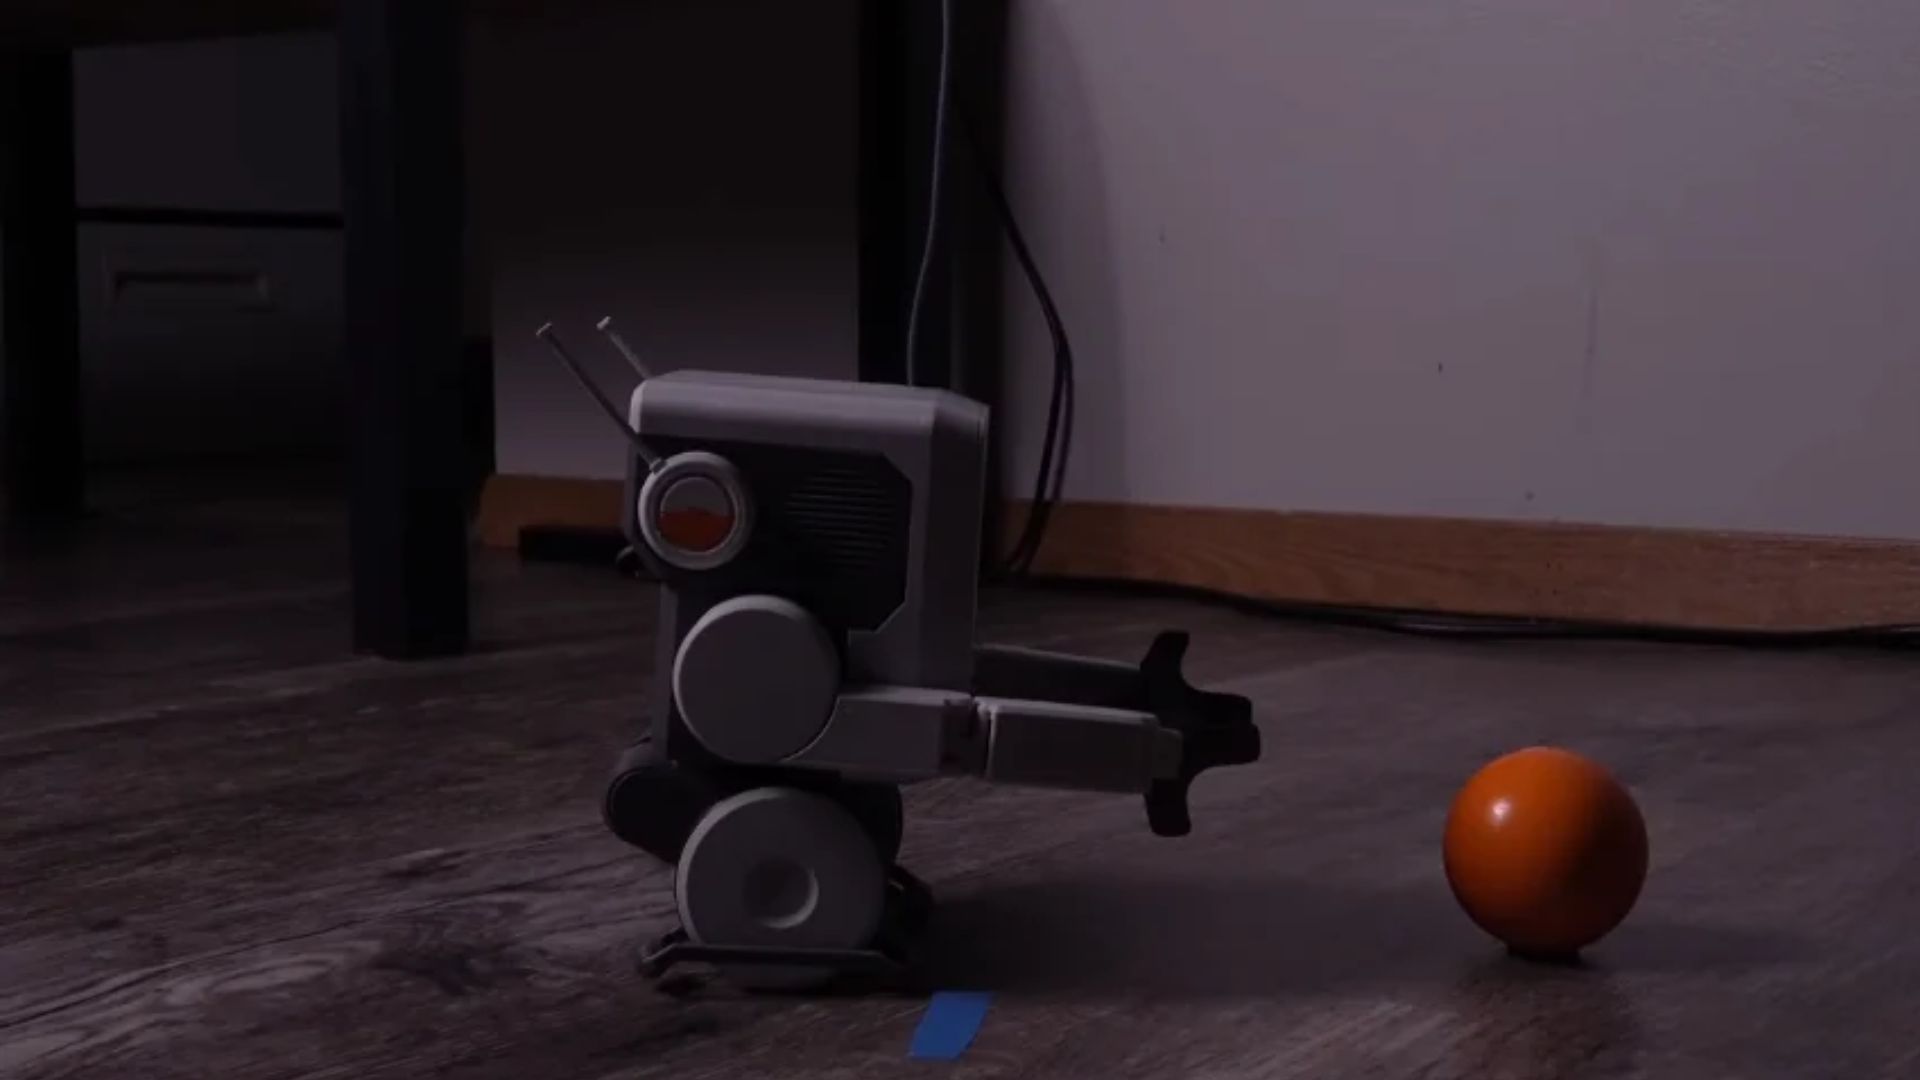
Las piezas impresas en 3D van unidas con unos pocos tornillos y el diseño busca un aspecto amigable. Apenas la pelota naranja entra en su campo de visión, los brazos impresos se estiran para tomarla, y unas ruedas motorizadas lo desplazan. Con la pelota asegurada, Fetch recorre la habitación con la cámara buscando a su dueño. Basta una mano levantada para que la reconozca y le devuelva la pelota.
¿Cómo distingue la pelota de la mano?
La IA es la que le permite separar objetos de gestos humanos. El robot usa una placa Arduino UNO Q con cámara y visión por computador. Tiene dos procesadores, uno que analiza las imágenes y detecta objetos, y otro que controla los motores y servos.
Sector 07 entrenó la visión con Edge Impulse y usó un modelo YOLO-Pro para detectar objetos dentro de un equipo tan pequeño. Lo entrenó para reconocer dos cosas, una pelota naranja y una mano humana, con 200 imágenes de cada una tomadas con la propia cámara del robot. Las fotos se hicieron con distinta iluminación, sobre distintos pisos y con distintos fondos, para que el robot reconociera los objetos en ambientes variados.
Una vez entrenado, el modelo dibuja un recuadro alrededor del objeto detectado. Según dónde aparezca ese recuadro, el robot gira las ruedas hacia la pelota o hacia la mano del dueño. También calcula a qué distancia deben quedar los brazos para tomar o soltar la pelota.
Ojos animados y voz
Fetch trae varios detalles de juego. Tiene ojos animados en el frente, orejas que se mueven según la situación y respuestas de voz con clips de audio generados con ElevenLabs.
El desarrollo tuvo sus tropiezos. En algunas pruebas al robot le costaba detectar la pelota con mucha luz, y también tenía problemas para soltarla. Esos problemas se resolvieron cambiando la velocidad de los motores, los tiempos de agarre y los ajustes de detección.
Ahora el robot ya puede jugar una partida completa por su cuenta. Su creador lo liberó como proyecto de código abierto. Los archivos de impresión, el código, la lista de componentes y las instrucciones de armado están en Arduino Project Hub.