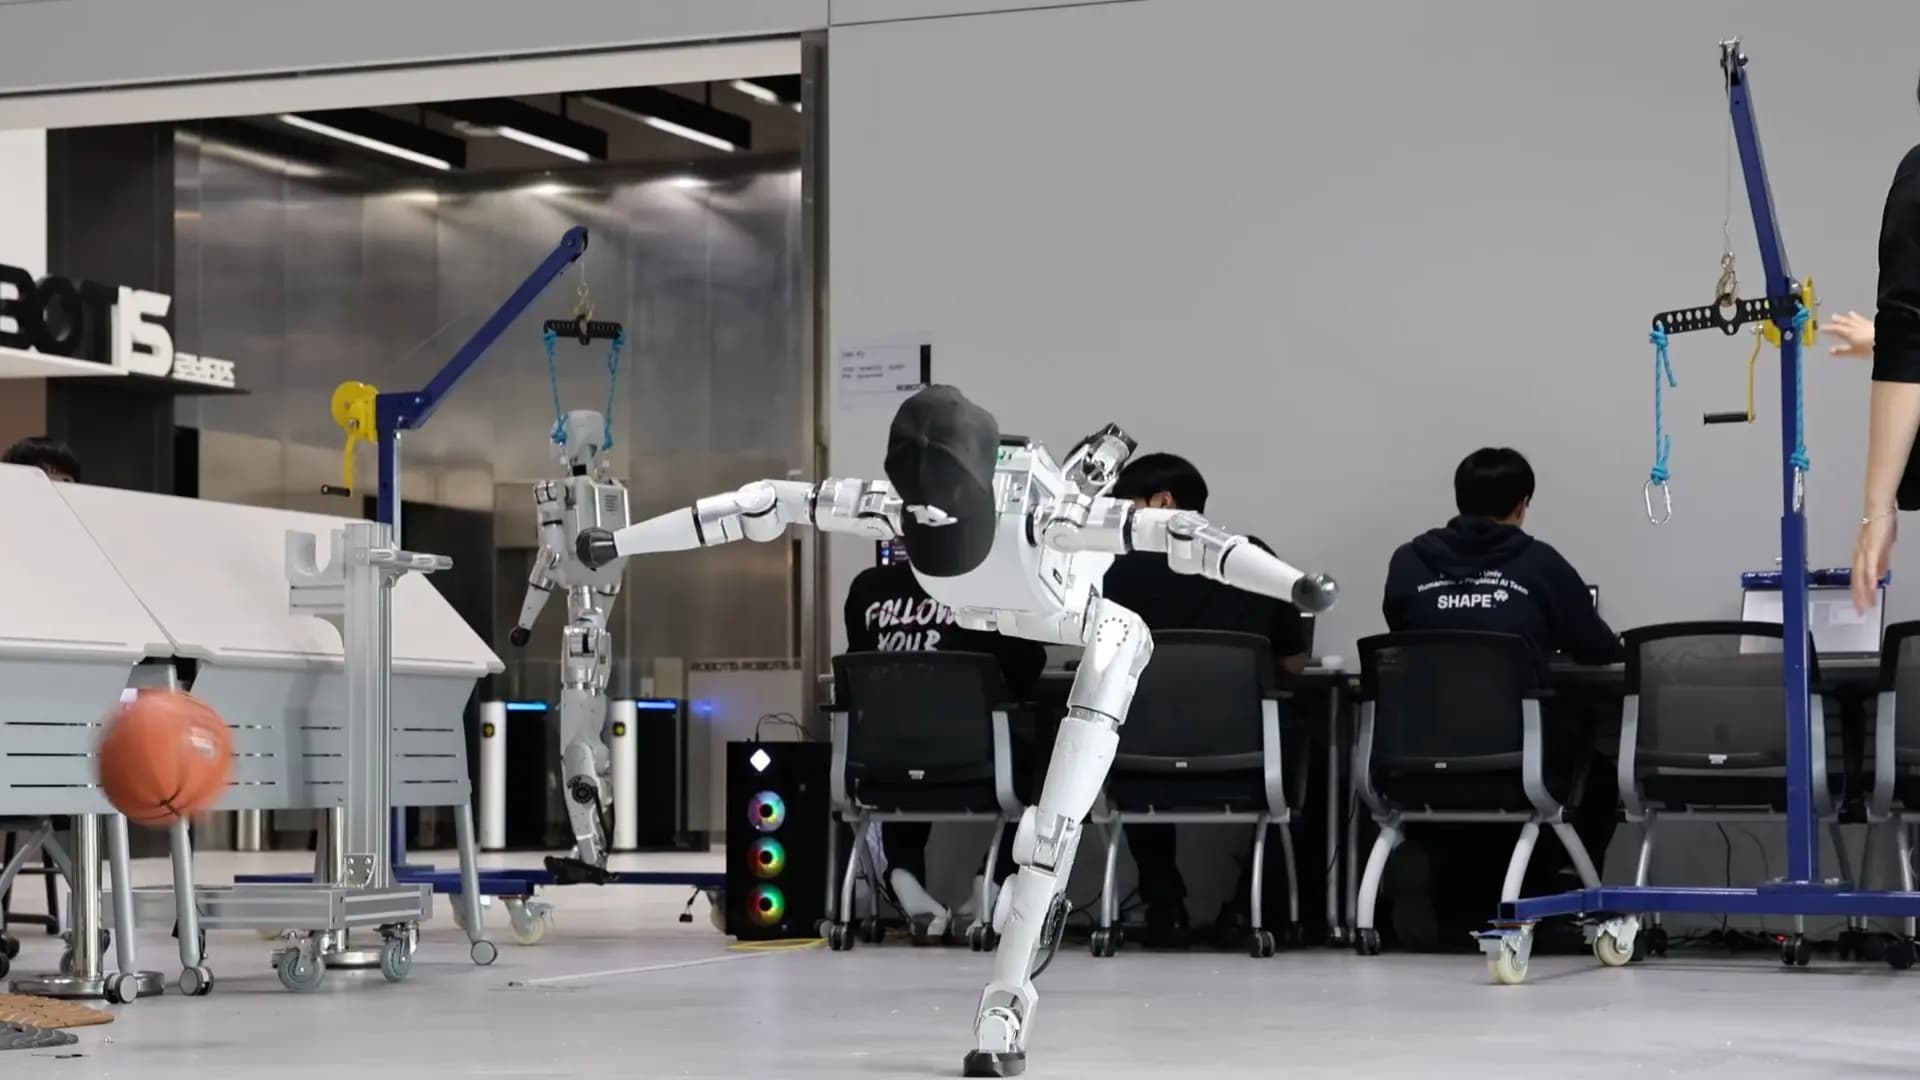
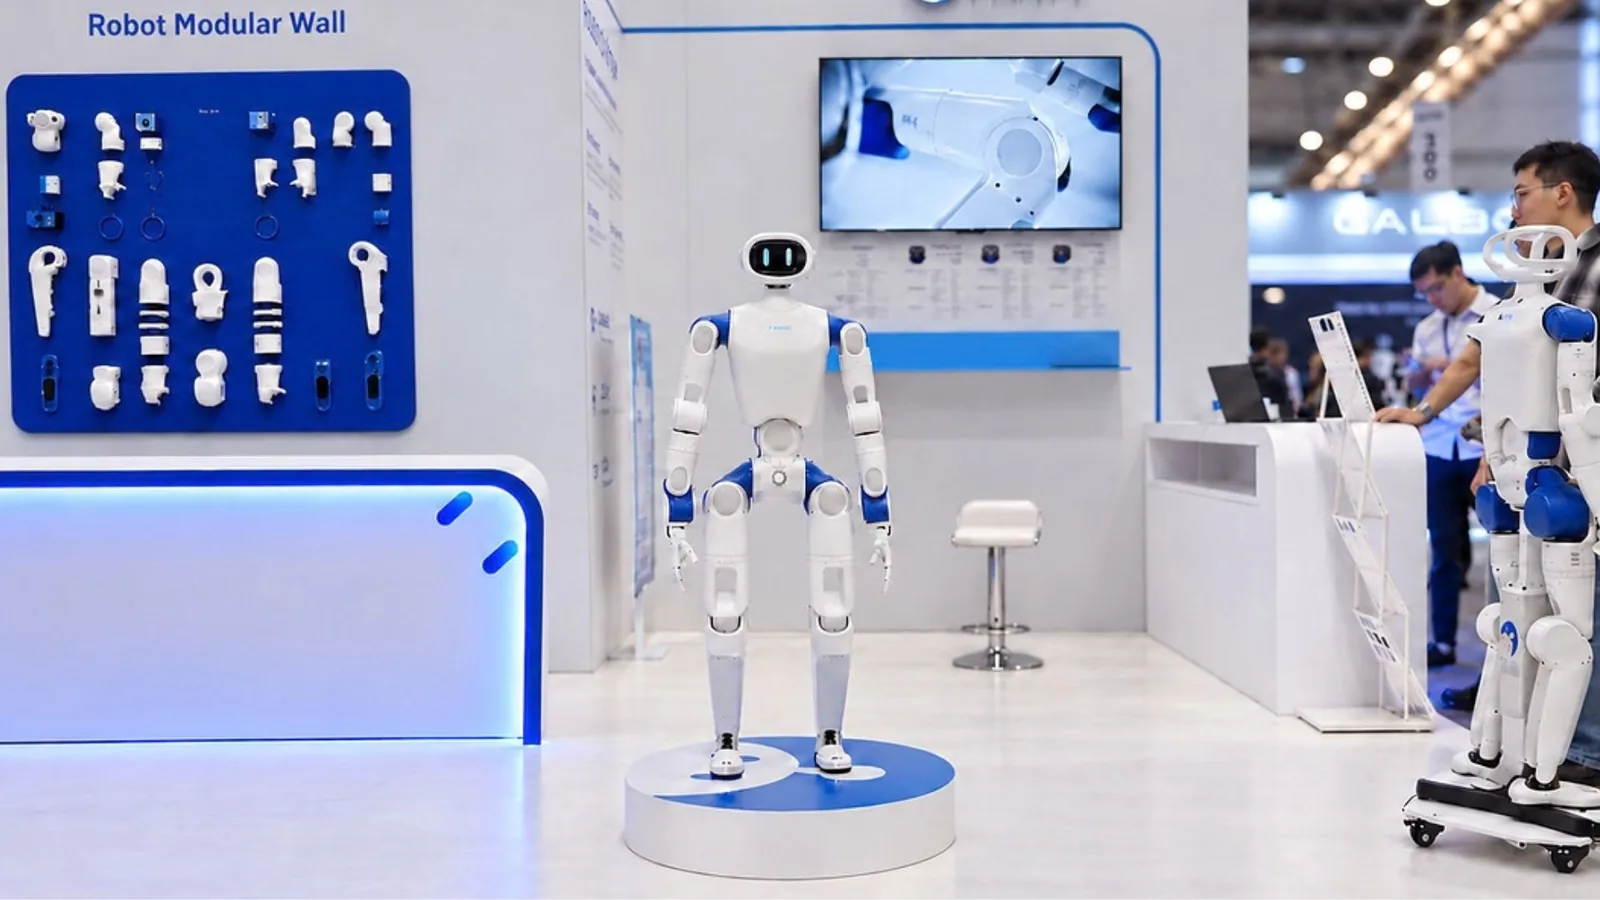
Patearlo era parte de la demostración. RoboParty, empresa china de robótica, presentó a RP1, un humanoide de código abierto de pila completa pensado para investigación, docencia y desarrollo de IA encarnada, en la Conferencia Internacional IEEE/RSJ de Robots y Sistemas Inteligentes (IROS 2026). El debut mundial fue el 28 de septiembre, con una exhibición interactiva llamada "Kick Me".
RP1 es el sucesor de RPO (ROBOTO ORIGIN), el proyecto de humanoide abierto que la compañía lanzó en enero de 2026 y que ya supera las 2.500 estrellas en GitHub. La empresa lo describe como una plataforma de alto rendimiento para que investigadores y desarrolladores tengan acceso a un sistema humanoide abierto.
¿Qué mostró RP1 en IROS 2026?
En el stand, los visitantes podían empujar o patear al robot. RP1 ajustaba su postura y recuperaba el equilibrio, en lugar de ejecutar una secuencia de movimientos programada de antemano.
Detrás de la demostración está PartyOS, la plataforma abierta de investigación y desarrollo de RoboParty para humanoides, que integra el marco UFO de la propia empresa. UFO, sigla de A General Unsupervised Reinforcement Learning Framework for Humanoid Control, entrena políticas de movimiento de bajo nivel con aprendizaje por refuerzo no supervisado. Con eso el robot aprende transiciones entre habilidades, recuperación ante perturbaciones y recuperación tras una caída, sin depender de trayectorias fijas.
RoboParty integra el cuerpo del robot, los módulos actuadores, el control de bajo nivel y los algoritmos de IA encarnada en un solo sistema de desarrollo. La idea es probar hardware y software juntos y no como piezas separadas.
¿Qué significa "código abierto de pila completa"?
Además de los diseños mecánicos y los módulos actuadores, RoboParty planea abrir de forma progresiva sus sistemas de control de movimiento, los entornos de simulación, los kits de desarrollo de software (SDK) y las herramientas de entrenamiento.
El objetivo declarado es que investigadores y desarrolladores controlen toda la pila del humanoide, desde el hardware y el control de bajo nivel hasta el entrenamiento y despliegue de modelos de IA. La compañía dice que la plataforma apunta a investigación reproducible, desarrollo de algoritmos y colaboración en robótica humanoide.
"Queremos que RP1 se convierta en una base abierta a la que los desarrolladores puedan acceder, modificar, entrenar y mejorar de forma continua. El código abierto de pila completa ha sido nuestra dirección técnica desde el proyecto RPO", dijo Yi Huang, fundador de RoboParty, en un comunicado.
Actuadores propios y 160 Nm por articulación
RP1 está construido en torno a los requisitos de la robótica humanoide dinámica, con un torque máximo por articulación de hasta 160 Nm. Su arquitectura combina los módulos actuadores Romomo, desarrollados por RoboParty, con la estructura mecánica y un sistema de control de movimiento en tiempo real, para soportar movimientos exigentes, recuperación y experimentos de desarrollo de larga duración.
El robot reúne tecnología de los proyectos anteriores de la empresa:
- RPO fijó la plataforma bípeda abierta de la compañía.
- Romomo introdujo los módulos actuadores propios.
- RP Hand llevó el sistema a la manipulación diestra y a la interacción entre humanos y robots.
Esos componentes forman ahora parte de la arquitectura de desarrollo de RP1.
RoboParty también está ampliando PartyOS hacia la locomoción humanoide, la percepción, la manipulación de cuerpo completo y la inteligencia de robots autónomos. La plataforma busca conectar los sistemas a nivel de hardware con el desarrollo de IA de más alto nivel, para que los investigadores trabajen en distintas capas de la pila del robot.
Comunidad y calendario
Según la empresa, su comunidad global de desarrolladores supera las 5.000 personas entre investigación, educación y comunidades maker. El equipo incluye ingenieros e investigadores formados en la Universidad Tsinghua, la Universidad de Pekín, el Instituto de Tecnología de Harbin, la Universidad de Stanford, la Universidad Carnegie Mellon y la Universidad de Zhejiang.
RoboParty planea entregar más detalles de la hoja de ruta de código abierto de RP1 durante octubre de 2026. Para más adelante en el cuarto trimestre espera nuevas liberaciones de software y hardware, junto con un programa de producción en masa.