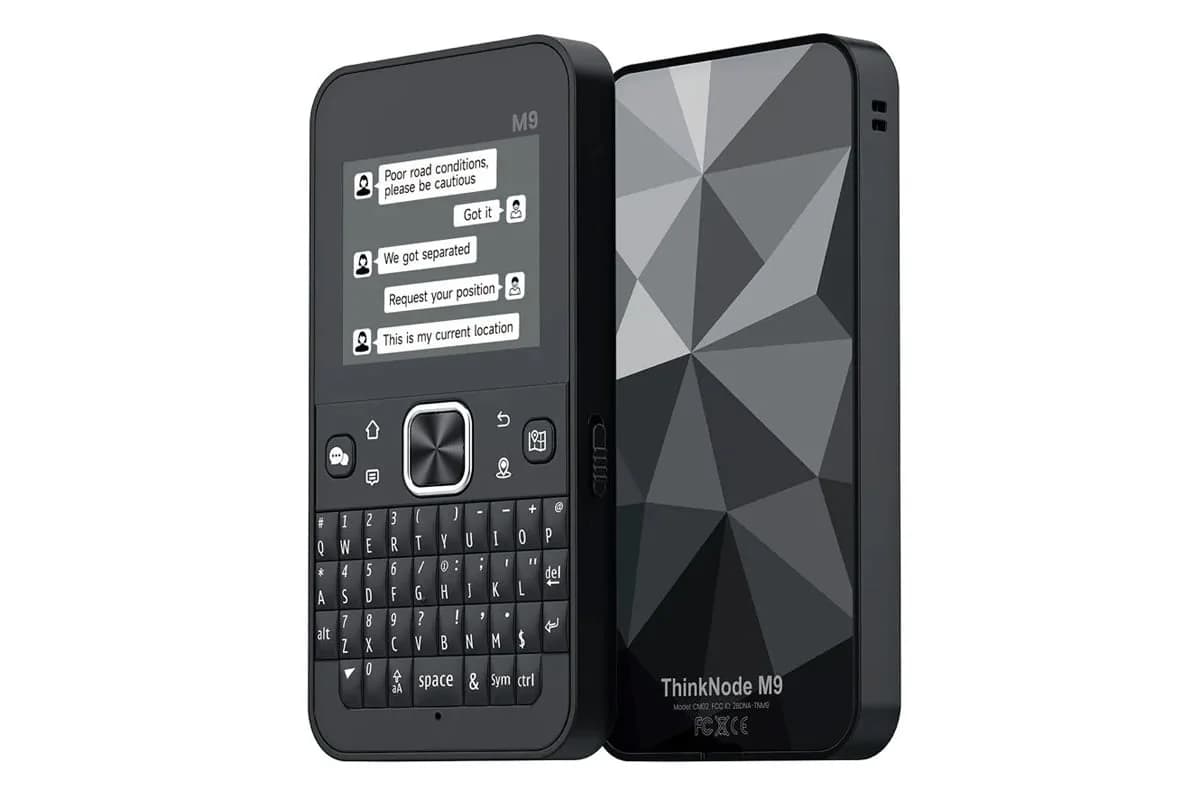
El ThinkNode M9 de Elecrow es un terminal de comunicación en malla LoRa completamente autónomo. No hace falta un teléfono para escribir mensajes, porque el teclado QWERTY físico y la pantalla TFT a color alcanzan. El firmware MeshCore gestiona la red en malla entre aparatos, de modo que los mensajes viajan de nodo en nodo sin infraestructura de por medio. Está pensado para emergencias, trekking y actividades al aire libre donde no hay cobertura celular.
En el corazón del aparato hay un ESP32-S3R8 con procesador a 240 MHz, 512 KB de SRAM, 8 MB de PSRAM y 16 MB de flash. El módulo LoRa Semtech LR1110 se encarga de la transmisión de radio en las bandas EU868 y US915. El GPS integrado admite GPS, GLONASS, Galileo y BeiDou. Una batería Li-Po de 2.300 mAh alimenta el conjunto, con una autonomía estimada de 2 a 3 días en reposo.
¿Cómo funciona el terminal de malla LoRa?
El firmware MeshCore coordina la comunicación en malla entre terminales. Cada mensaje puede ser reenviado por otros nodos hasta llegar a destino. El teclado QWERTY de 37 teclas envía los eventos de pulsación por I2C y el firmware lo consulta dentro del bucle principal, así que la respuesta es inmediata. La pantalla TFT de 2,4 pulgadas con resolución de 320 x 240 muestra la interfaz de usuario, con los mensajes, el estado de la red y la posición GPS.
El módulo LR1110 incorpora además funciones avanzadas de geolocalización, aunque el GPS externo sigue siendo la referencia principal de posición. Wi-Fi y Bluetooth agregan conectividad para la configuración inicial y la depuración. El firmware se actualiza por USB-C, el mismo puerto que carga la batería. El aparato mide 126 x 67 x 10,3 mm y pesa 123 gramos, así que entra en un bolsillo sin problema.
La construcción es sólida y compacta. La temperatura de operación va de -10 °C a 60 °C, mientras que el almacenamiento baja hasta -20 °C. El precio de 74,90 dólares lo deja al alcance de cualquiera que quiera experimentar con mensajería en malla sin gastar lo que cuesta un equipo de radioaficionado. Para quien prefiera entrar al mundo LoRa desde una sola placa, una TTGO LoRa de 868 MHz con ESP32 y pantalla OLED hace el mismo trabajo que el ThinkNode, con la misma banda europea, el mismo microcontrolador y pantalla a bordo.
Software y personalización
El firmware MeshCore es de código abierto y se compila con ESP-IDF. Quien prefiera entornos más simples puede usar el IDE de Arduino o MicroPython. La pantalla se maneja con LVGL, una biblioteca gráfica liviana adecuada para pantallas chicas. La documentación incluye instrucciones para modificar la interfaz y agregar funciones propias.
El teclado QWERTY es el punto fuerte frente a otros terminales LoRa. Muchos aparatos obligan a escribir desde un teléfono, mientras que acá todo ocurre sobre la placa. El soporte de GPS multiconstelación vuelve confiable el posicionamiento incluso en zonas remotas. El firmware resuelve el enrutamiento de la malla de forma automática, así que el usuario no tiene que configurar nada complejo.
- Mensajería de texto fuera de red, sin teléfono
- GPS multiconstelación para un posicionamiento preciso
- Bandas EU868 y US915 seleccionables por firmware
- Wi-Fi y Bluetooth para configuración y depuración
- Batería Li-Po recargable con 2 a 3 días de autonomía
¿Por qué un terminal LoRa autónomo?
En una emergencia las redes celulares pueden caerse. Un terminal de malla LoRa crea una red alternativa entre los participantes. El alcance depende del entorno, porque en campo abierto se supera el kilómetro y en la ciudad baja, aunque la malla extiende la cobertura. El ThinkNode M9 está diseñado para ese escenario, con una robustez adecuada al uso a la intemperie.
El teclado físico evita los errores de tipeo de las pantallas táctiles, sobre todo con guantes puestos. La pantalla a color, con 200 cd/m², se lee incluso bajo el sol. Para quien quiera armar un aparato parecido desde cero hacen falta una pantalla TFT táctil de 2,8 pulgadas y un módulo GPS UBLOX NEO-6M, aunque el teclado QWERTY sigue siendo la pieza difícil de conseguir. El ThinkNode M9 llega como producto completo y listo para usar.
La ficha del proyecto en GitHub incluye esquemáticos, firmware e instrucciones de armado. La comunidad alrededor de MeshCore está activa y publica actualizaciones con regularidad. El soporte de ESP-IDF y del IDE de Arduino deja el aparato al alcance tanto de quien parte como de quien ya sabe.