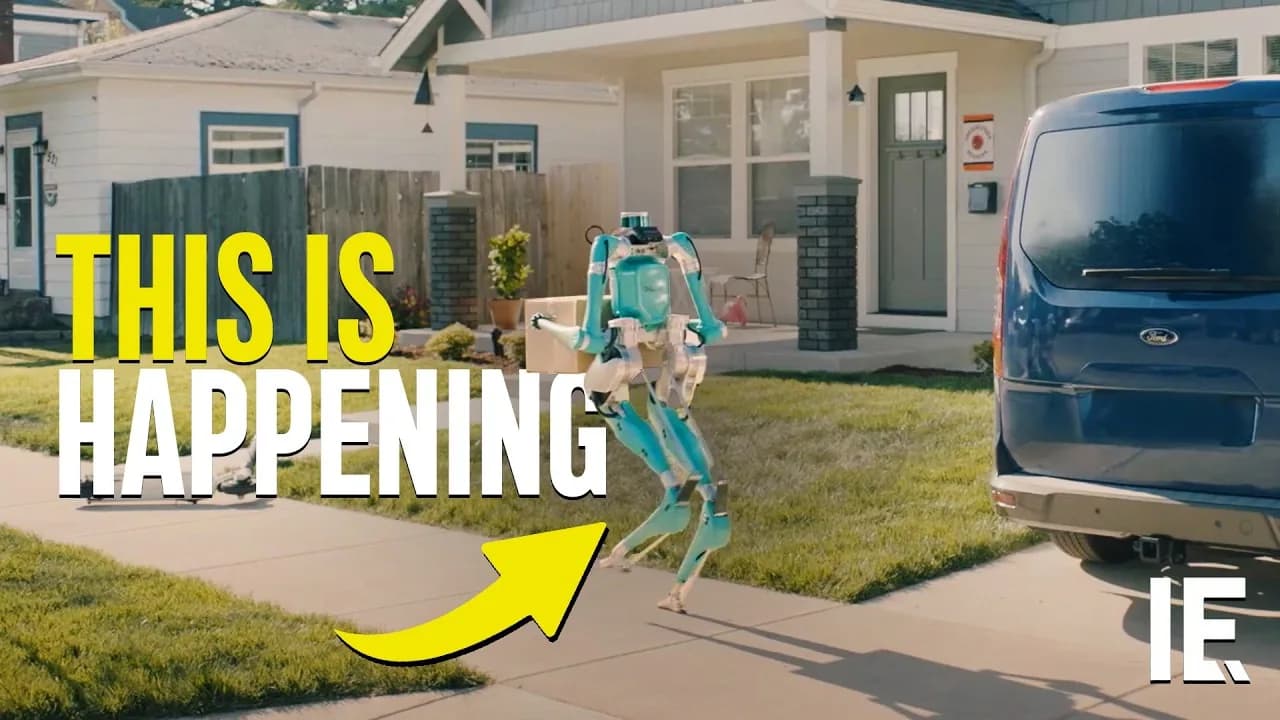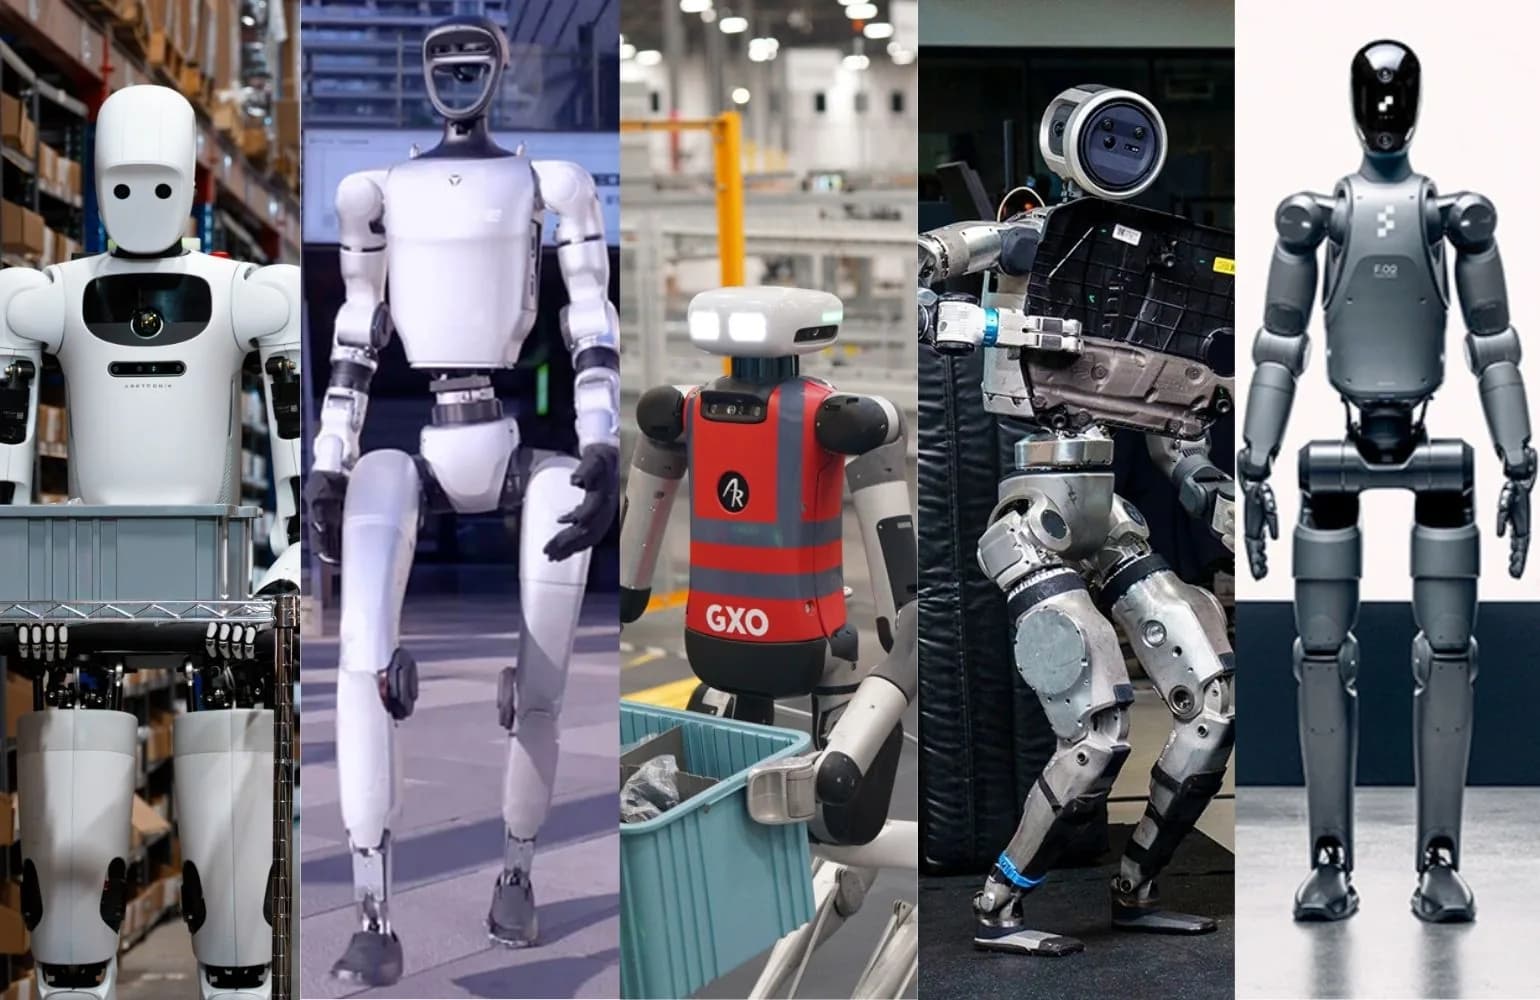
La robótica humanoide se movió de los laboratorios de investigación a las hojas de ruta comerciales, con empresas como Tesla, Figure y Agility Robotics apuntando públicamente a producción dentro de los próximos años. Para los ingenieros de diseño, ese giro levanta preguntas que no calzan con la experiencia previa en robótica.
Electronic Specifier reunió a tres ingenieros que trabajan a lo largo de la cadena de suministro de humanoides para discutir las consideraciones de diseño que están moldeando las decisiones tempranas: Martin Schiestl, ingeniero de aplicación de sistemas en Infineon Technologies; Kristen Mogensen, ingeniero de sistemas para sistemas industriales y robótica en Texas Instruments; y Aly Barakat, ingeniero de marketing técnico en Mouser Electronics. Con la conducción de la editora Paige Hookway, la conversación cubrió plazos, compromisos mecánicos y térmicos, autonomía frente a teleoperación, y seguridad funcional.
¿Son realistas los plazos de producción?
Consultados por lo alcanzables que son las metas de corto plazo, los tres dieron un sí con reparos, con la advertencia de que hay que definir qué significa "producción". Para tareas acotadas y bien delimitadas, como el manejo de cajas, Schiestl señaló que los plazos de dos a tres años son "razonables y válidos", aunque el avance en humanoides de propósito general es mucho más difícil de predecir.
Barakat trazó una línea más nítida entre capacidad de fabricación y utilidad genuina.
"Hay una gran diferencia entre poder fabricar un humanoide, desplegarlo donde el cliente, y que genere valor económico confiable día tras día", planteó.
El problema difícil, argumentó, es lograr que un robot trabaje turnos completos y se recupere de lo inesperado sin apoyo humano intensivo: "Personalmente veo que la carrera no la va a ganar quien construya más robots, sino cuántas horas autónomas productivas entregan realmente esos robots".
¿Dónde se van a ganar el sueldo los humanoides?
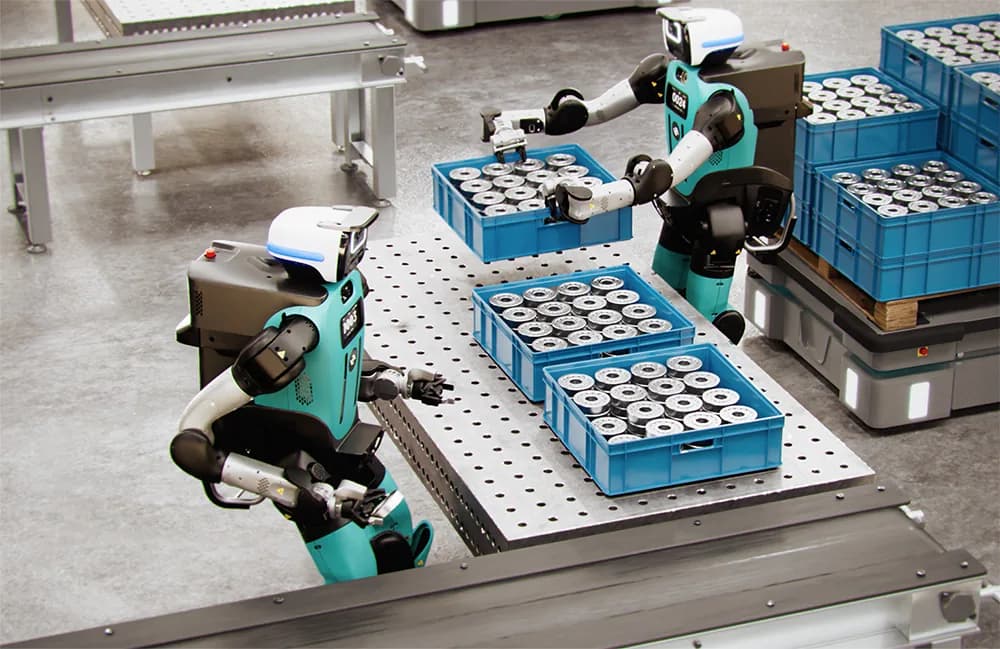
Hubo consenso fuerte en que los primeros despliegues significativos no serán las demostraciones vistosas que dominan las redes sociales. Barakat sostuvo que la oportunidad real está en el manejo de materiales y la logística interna de fábrica, es decir los huecos entre las "islas automatizadas" existentes, diseñadas en torno a trabajadores humanos.
"En vez de rediseñar la fábrica entera alrededor de un robot, potencialmente construyes el humanoide que puede operar dentro de la infraestructura que ya existe", dijo.
Schiestl coincidió en que la robótica clásica de propósito específico "llegó para quedarse" en tareas de alto volumen, y que los humanoides encontrarán su nicho donde se necesita flexibilidad, muchas veces en empresas medianas antes que en las flotas gigantescas que sugiere el marketing.
Compromisos mecánicos y térmicos
El panel volvió una y otra vez a un principio simple: la masa cuesta mucho más caro mientras más lejos esté del centro del robot. "Cada gramo que está más lejos del cuerpo central agrega más al torque", explicó Schiestl, mencionando mayor frecuencia de conmutación y control más inteligente como vías para recuperar peso en las articulaciones distales.
Barakat lo puso en términos comerciales sin rodeos: "Los clientes, en general, no quieren comprar articulaciones. Solo quieren comprar algo que sea útil". Su argumento es que los diseñadores deberían resistir la tentación de perseguir destreza humana por apariencia, porque cada grado de libertad adicional es un punto de falla propio.
Las etapas de potencia con nitruro de galio (GaN) aparecieron con fuerza. Mogensen indicó que Texas Instruments investiga transistores GaN desde 2017 para elevar la densidad de potencia. Schiestl, que ganó el Young Engineer Award en PCIM 2025 por un accionamiento de motor compacto basado en GaN, dijo que el beneficio se traduce en menores pérdidas del motor a nivel de sistema: "Siempre necesitamos mirar el sistema completo para sacar el máximo provecho".
La gestión térmica resultó igual de espinosa. Donde un robot industrial se apoya en gabinetes externos y disipadores, un humanoide debe cargar todo eso internamente. Mogensen levantó una restricción dura: las superficies por sobre los 50 grados Celsius arriesgan quemar a cualquiera que toque el robot, lo que pone un techo a cuánto calor se puede repartir por el chasis. Schiestl sugirió tubos de calor y distribuir la carga térmica hacia las extremidades, mientras Barakat apuntó que el cómputo genera calor continuo y las articulaciones tienen picos al levantar peso o al recuperar el equilibrio, así que enfriamiento y sensado "tienen que ser parte del diseño desde el principio".
Autonomía, teleoperación y la pregunta por la seguridad
Sobre el reparto entre autonomía a bordo y teleoperación, Barakat fue claro en que todo lo que toque equilibrio o seguridad debe correr localmente: "No podemos depender de la comunicación con la nube para estabilizar un humanoide". Ve la teleoperación como puente hacia la autonomía, pero advirtió contra un modelo donde un operador cuida a un robot: "Si cada robot necesita un operador remoto sentado controlándolo todo el día, entonces en realidad no automatizamos el trabajo". Mogensen coincidió en que no es viable para respuesta crítica de seguridad: "tiene que haber una seguridad local".
La seguridad dominó buena parte de la discusión. Mogensen destacó un desafío exclusivo de los humanoides con piernas: a diferencia de un cobot atornillado al piso y con freno de retención, "si tienes un humanoide sobre piernas y le quitas la energía, se va a desplomar. ¿Cómo haces un desplome seguro?". Mencionó los borradores de norma del Grupo de Trabajo 12 de ISO sobre seguridad de accionamientos de motor, junto a un estándar de IA emergente aparte, como puntos críticos que la industria debe seguir.
Schiestl coincidió en que la estandarización "nos da certeza", y predijo que los robots con ruedas alcanzarán el cumplimiento antes que los humanoides con piernas, porque certificar cada articulación como a prueba de fallas es complejo. Barakat agregó que la seguridad se diseña desde el inicio, "no después, durante la construcción del robot".
¿Qué deben resolver primero los equipos nuevos?
Consultado por lo primero que hay que amarrar, Barakat defendió definir el trabajo y el ciclo de servicio antes que el robot mismo: "¿Qué trabajo útil necesita entregar esta máquina cada hora?". El consejo de Schiestl fue resistir la optimización prematura, estandarizando en torno a tres o cuatro niveles de potencia a lo largo de decenas de articulaciones para facilitar la transición a producción. La preocupación de Mogensen fue la secuencia en que se agregan las funciones de seguridad, con la advertencia de que "la seguridad a veces es muy poco indulgente desde la perspectiva del hardware".
Cómo se ve el horizonte
Al cerrar las preguntas de la audiencia, Barakat predijo que los humanoides en cinco años serán "más refinamiento que rediseño radical", con actuadores más livianos y menos articulaciones innecesarias. Schiestl sugirió que algunos humanoides industriales podrían no necesitar cabeza en absoluto, y usar en cambio herramental intercambiable, como un trabajador que cambia de herramienta manual. Mogensen espera que las primeras iteraciones duren entre seis meses y dos años mientras las empresas aprenden e iteran, con mejoras a medida que los diseños maduren.
El mensaje de cierre del panel fue consistente: el progreso de ingeniería es real, pero también lo es la brecha entre la demostración y el despliegue. Como lo puso Mogensen, el camino pasa por "construir el relato de seguridad correcto" para obtener datos del mundo real, sin los cuales tampoco se pueden resolver los problemas más difíciles de autonomía.