Phil Underwood lleva veinte años levantando planos de cuevas y de ese trabajo salió una serie de instrumentos de hardware abierto que hicieron la topografía subterránea más rápida y más precisa. El recorrido parte con herramientas montadas sobre microcontroladores de 8 bits y llega a un sistema completo de fotogrametría. Cada generación resolvió un problema concreto.
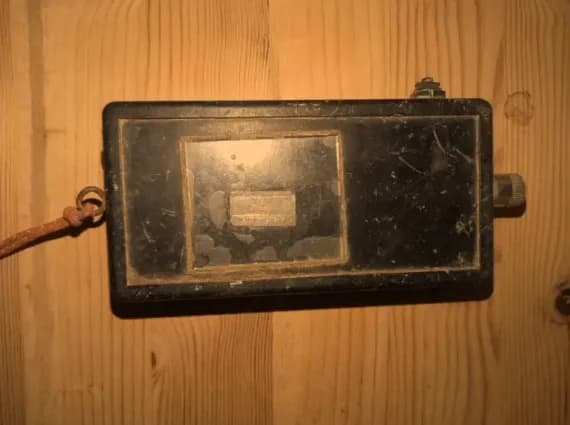
La primera versión, presentada en 2008, usaba un acelerómetro y un magnetómetro para determinar dirección y ángulo. La distancia, en cambio, se seguía midiendo a mano. El corazón del sistema era un PIC18LF2550, un microcontrolador de 8 bits. El experimento demostró que parte del levantamiento se podía automatizar, aunque la medición lineal todavía dependía de una persona.

El punto de quiebre llegó en 2020. Phil sumó un telémetro láser y un microcontrolador de 32 bits. Con eso el equipo calculó distancias por su cuenta y se hizo cargo de operaciones más complejas. La toma de datos se volvió más rápida y menos propensa al error. El salto de 8 a 32 bits permitió procesar más información en terreno, sin sacar los datos de la cueva.
¿Qué cambió con la carcasa impresa?
En 2023 el proyecto recibió una atención especial. La carcasa pasó a fabricarse en impresión 3D, con botones de silicona resistentes al agua y al polvo. El firmware se mudó a CircuitPython, un lenguaje que facilita las contribuciones de la comunidad. Muchos makers pudieron modificar el código sin saber electrónica a fondo, y eso aceleró el desarrollo.
La elección de CircuitPython dejó el código más legible y más fácil de mantener. La impresión 3D permitió además carcasas a medida para cada entorno. El diseño modular simplificó el reemplazo de piezas dañadas. El resultado fue una herramienta confiable para quien entra a una cueva a trabajar.
- 2008, acelerómetro, magnetómetro y PIC18LF2550 de 8 bits
- 2020, telémetro láser y microcontrolador de 32 bits
- 2023, carcasa impresa en 3D y firmware en CircuitPython
¿Cómo entra la fotogrametría?
La generación más reciente cambia el método de medición. El sistema monta un Compute Module de Raspberry Pi 5 y dos cámaras de poca luz. Las cámaras capturan imágenes del interior de la cueva y el software las procesa para generar modelos 3D texturizados.
Eso elimina la necesidad de medir cada punto a mano, que era el cuello de botella de las cinco generaciones anteriores. El producto final es un mapa detallado, con textura, en vez de una nube de coordenadas levantada estación por estación.
¿Qué hace falta para replicarlo?
Un módulo de 9 ejes con acelerómetro, giroscopio y magnetómetro reúne en una sola pieza las dos mediciones que sostenían la versión de 2008. Para el procesamiento, una Raspberry Pi 5 con 4 GB de RAM mueve la fotogrametría sin apuro, y una cámara de 5 megapíxeles para Raspberry Pi es la vía más barata de probar la captura con dos lentes.
El instrumento se llama Shetland Attack Pony y su sexta generación, la SAP6, está documentada por completo. Los esquemáticos, la lista de componentes y el código en CircuitPython son públicos.
Lo que deja el proyecto
La historia muestra que la evolución incremental funciona. Se parte con un prototipo simple, se prueba en terreno y después se mejora. Cada generación resolvió un problema concreto y la apertura a la comunidad aceleró el proceso.
Las decisiones de diseño, desde los materiales hasta la potencia de cálculo, salieron de las necesidades reales de quienes recorren cuevas. Esas lecciones valen para cualquier instrumentación que tenga que aguantar condiciones duras, donde la modularidad y la facilidad de mantención pesan más que la ficha técnica.