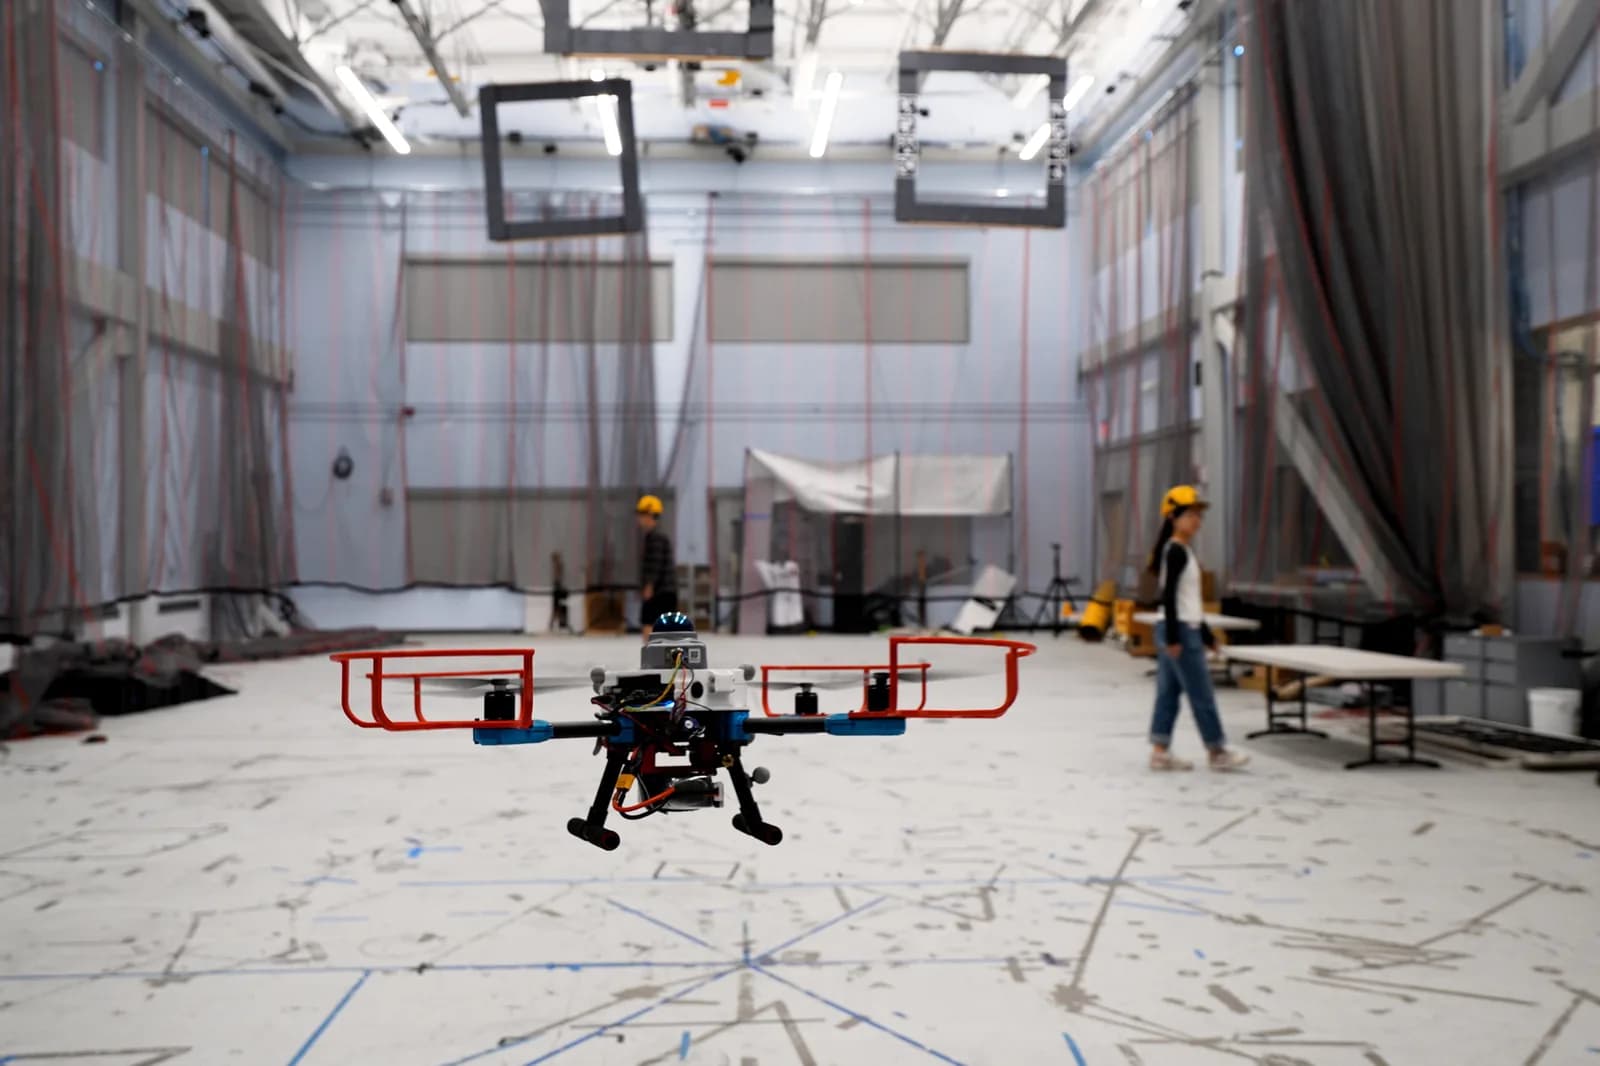
Un vehículo aéreo no tripulado (UAV) podría volar hasta el centro de un incendio forestal, esquivar llamaradas repentinas y ramas que caen, y reunir información para los rescatistas. Pero en una situación así, el dron puede terminar dañado o destruido por los escombros.
Al UAV, y a los rescatistas que dependen de él, les serviría un sistema de navegación autónoma con garantía de evitar colisiones, incluso en un entorno completamente desconocido.
Investigadores del MIT desarrollaron un método que hace eso. Planifica para el UAV una ruta de vuelo que esquiva obstáculos desconocidos, capaces de moverse de forma impredecible, y traza un recorrido eficiente por un entorno sin mapa que está demostrado matemáticamente libre de choques.
Muchos sistemas de navegación conocidos solo pueden ofrecer garantías formales de seguridad cuando el entorno es estático o cuando los obstáculos se conocen de antemano.
El planificador permite al UAV esquivar obstáculos en movimiento mientras va descubriendo su entorno. Los investigadores lo llaman SANDO, por Safe AutoNomous trajectory planning for Dynamic unknOwn environments, y podría servir en misiones de búsqueda y rescate dentro de edificios colapsados, en exploraciones mineras por redes de túneles ocultos o en el reparto de paquetes por un barrio lleno de gente.
"En el entorno más difícil posible, donde el UAV no tiene un mapa del área y hay obstáculos desconocidos moviéndose, establecimos una garantía matemática de seguridad. Lo único que el planificador necesita saber es la velocidad máxima que podrían alcanzar los obstáculos. Con eso, se podría usar en cualquier entorno, sin mapa, y sabes que el UAV no va a chocar con nada", dice Kota Kondo, quien acaba de doctorarse en aeronáutica y astronáutica en el MIT y es autor principal de un artículo sobre el sistema.
Lo acompañan en el trabajo Jesús Tordesillas, profesor asistente de la Universidad Pontificia Comillas de Madrid; los estudiantes de posgrado del MIT Juan Rached, Lili Sun y Yixuan Jia; y el autor senior Jonathan P. How, profesor Ford de Aeronáutica y Astronáutica e investigador principal del Laboratory for Information and Decision Systems (LIDS) y del Aerospace Controls Laboratory (ACL) del MIT. La investigación aparece en IEEE Transactions on Robotics.
¿Por qué cuesta garantizar un vuelo seguro?
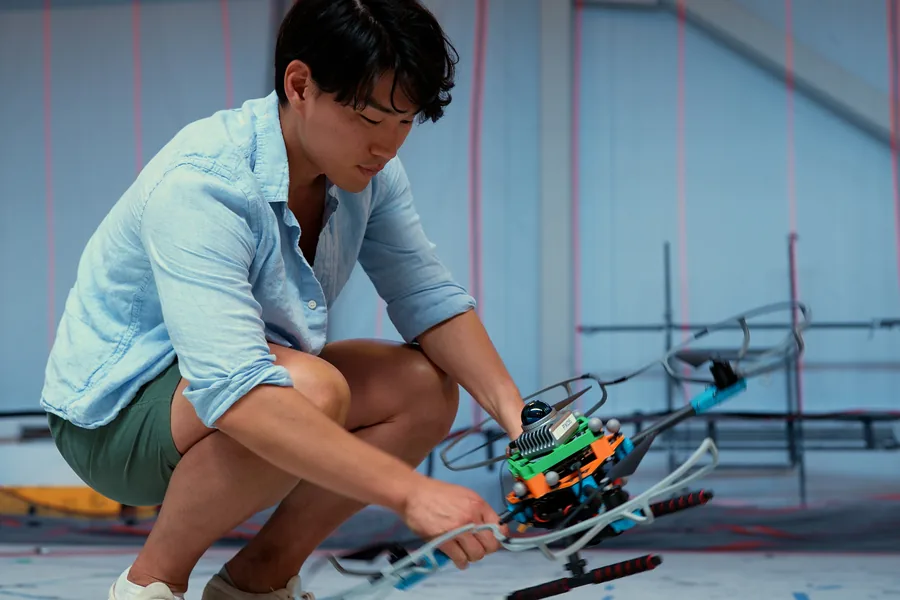
Los planificadores de trayectoria usan imágenes y datos de las cámaras y sensores a bordo del UAV para trazar una ruta que llegue al objetivo del vehículo.
La mayoría de los planificadores existentes están diseñados para entornos desconocidos pero estáticos, donde los obstáculos no se mueven. Otros esquivan obstáculos dinámicos de manera aproximada, sin una garantía formal de que el robot no va a chocar.
Las garantías formales de seguridad pesan en situaciones críticas, como un UAV que lleva insumos médicos al lugar de un desastre natural remoto. Pero intentar calcular cada choque posible en un entorno dinámico tomaría demasiado tiempo para una aplicación real.
"En un entorno dinámico desconocido no tienes muchos supuestos en los que apoyarte. En ese tipo de entornos, los investigadores todavía no habían logrado garantizar matemáticamente que una trayectoria es segura", explica Kondo.
Un corredor de seguridad que considera el tiempo
Los investigadores del MIT desarrollaron SANDO con un enfoque matemático riguroso. Demostraron teóricamente que el algoritmo siempre calcula trayectorias que evitan chocar con obstáculos en movimiento en entornos desconocidos.
SANDO parte trazando un corredor de seguridad a través del entorno del robot. Ese corredor es una serie de regiones conectadas del espacio 3D por donde el robot puede moverse, y que tienen garantía de no contener obstáculos.
A diferencia de otros sistemas, SANDO crea un corredor que depende del tiempo y considera los posibles movimientos futuros de los obstáculos dinámicos. Usa un módulo especial que detecta, agrupa y sigue esos obstáculos para estimar hacia dónde se moverán.
El sistema no sabe con exactitud dónde estará un obstáculo en el futuro. Usa su velocidad máxima para calcular cuánto podría avanzar en un lapso dado y lo rodea con una esfera que abarca la distancia más lejana que podría recorrer en cualquier dirección.
SANDO construye el corredor de seguridad alrededor de esas esferas para asegurar que el UAV no choque con un objeto en movimiento.
"En el mundo real los obstáculos se van a mover, así que el corredor de seguridad que creas en un momento deja de servir cuando las cosas entran en él. Pero como consideramos este componente temporal, ahora podemos garantizar la seguridad hacia el futuro", dice Kondo.
El sistema usa además un planificador basado en un mapa de calor, que identifica las regiones "calientes" del entorno, con muchos obstáculos, y aleja al UAV de esas zonas. Así el robot traza una ruta más eficiente alrededor de los sectores peligrosos.
Con el corredor libre de colisiones ya establecido, SANDO optimiza la trayectoria dentro de él para encontrar el camino más rápido al objetivo.
Mientras el robot avanza, SANDO ajusta el corredor y vuelve a formular la trayectoria para que la ruta siga libre de choques hasta llegar a destino.
Los investigadores usaron algunos trucos para simplificar la optimización, de modo que el UAV pueda recalcular trayectorias rápido con su computador a bordo y reaccionar a cambios repentinos.
"Lo más difícil de desarrollar SANDO fueron las matemáticas", dice Kondo. "Cuando intentas garantizar la seguridad, tienes que ser riguroso y asegurarte de que tu teoría cubre todos los casos posibles, incluso los casos límite. Una vez que tuvimos esa garantía matemática, fue muy fácil hacer volar los UAV".
¿Cómo le fue en las pruebas?
En simulaciones, SANDO llevó al robot a su objetivo más rápido que varios sistemas del estado del arte y evitó por completo las colisiones en todos los entornos.
También esquivó todos los obstáculos dinámicos en 12 vuelos de prueba con un UAV real, usando el computador y los sensores a bordo para recalcular trayectorias seguras con rapidez.
Más adelante, los investigadores podrían hacer a SANDO más eficiente en cómputo y combinarlo con modelos de aprendizaje automático que permitan darle instrucciones al robot en lenguaje natural.
"Un desafío central del vuelo autónomo es que una ruta que es segura cuando se planifica puede volverse insegura a medida que el entorno cambia. SANDO aborda este desafío con corredores de vuelo seguros que varían en el tiempo y una optimización de trayectoria con restricciones duras que admite replanificación frecuente a bordo. Su combinación de planificación espaciotemporal, análisis formal de seguridad y validación en hardware ofrece un enfoque práctico para el vuelo autónomo en entornos dinámicos complejos", dice Fei Gao, profesor asociado de la Universidad de Zhejiang, en China, que no participó en la investigación.
La investigación fue financiada en parte por la Defense Science and Technology Agency de Singapur.