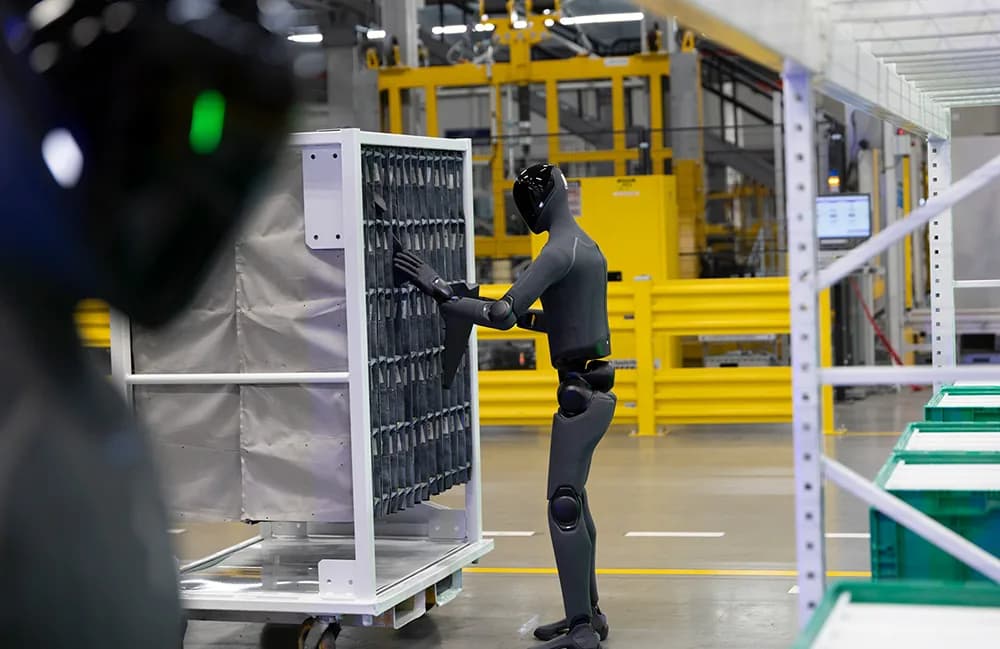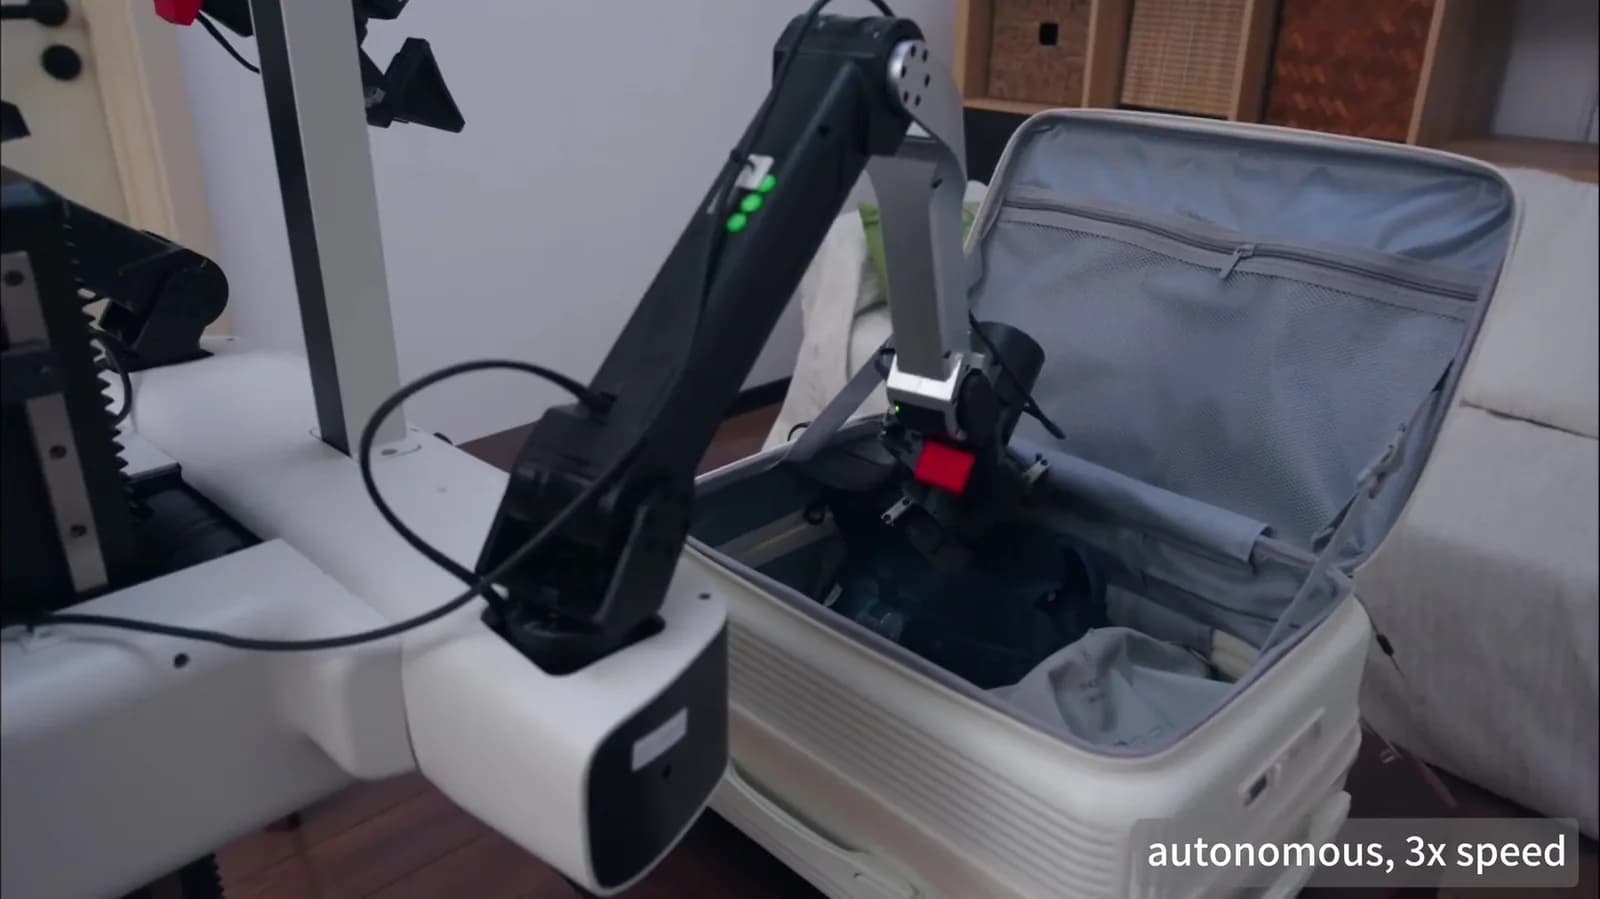
Cuando se piensa en robótica e IA, lo primero que aparece son los humanoides completos, como las máquinas con IA de Figure o los robots domésticos NEO de 1X. Puede que ese sea el futuro, pero en 2026 pesan más los robots industriales, que en general no son humanoides.
Standard Bots se presenta como "el mayor fabricante estadounidense de robots industriales nativos de IA". Hace poco levantó 200 millones de dólares con una valoración de 1.000 millones, en una ronda serie C encabezada por General Catalyst y RoboStrategy, un fondo dedicado a la robótica. Entre sus clientes están la NASA, Amazon y Lockheed Martin.
Latent Space conversó con Evan Beard, cofundador y CEO, y con Leif Jentoft, jefe de IA, para entender el stack de IA de la empresa y cómo trabajan sus modelos.
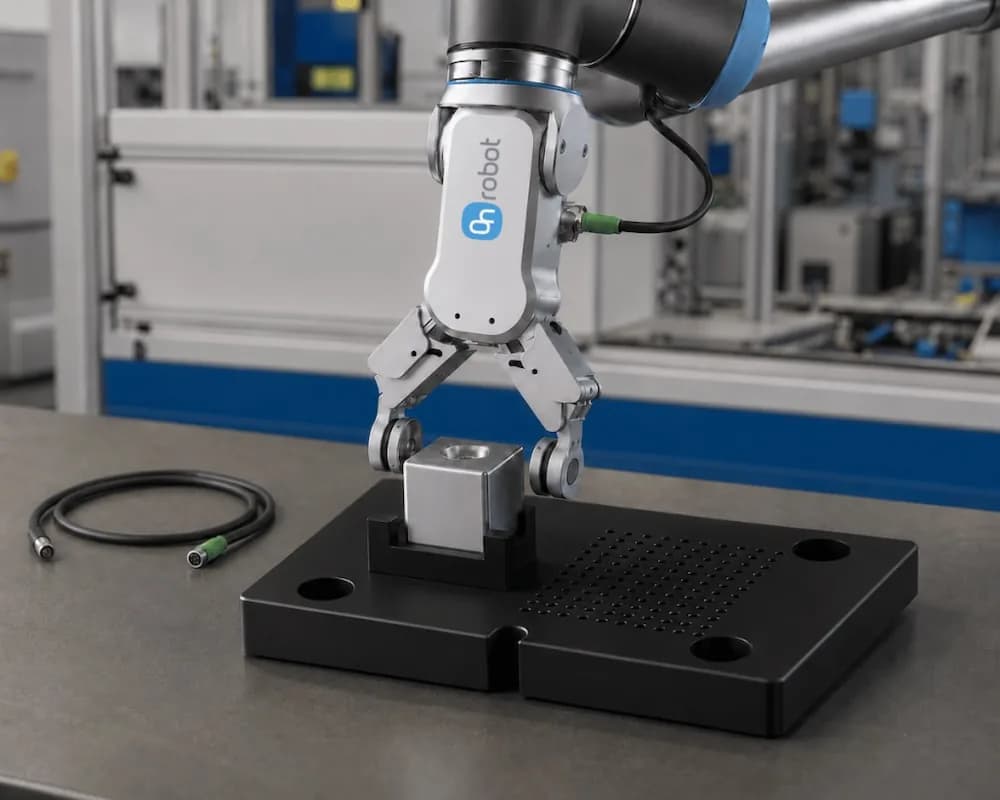
Los brazos de Standard Bots están pensados para tareas como la atención de máquinas (cargar y descargar piezas de un centro de mecanizado), la soldadura y el ensamblaje.
Modelos preentrenados y adaptación por tarea
Según Beard, Standard Bots tiene un modelo base compartido que cada cliente adapta con demostraciones y ajuste fino. Jentoft agregó que la empresa corre varios modelos, entre ellos un sistema de percepción zero-shot para la atención de máquinas.
El modelo más grande, dice Beard, está en el rango de los pocos miles de millones de parámetros. Para los estándares de los laboratorios de frontera, no es grande.
"Creemos que la calidad de los datos importa mucho más que el volumen bruto", dijo Jentoft, "y nos concentramos en sacarle el máximo a datos dirigidos en vez de perseguir el conjunto de datos más grande posible". Latent Space lo conecta con la "lección más amarga" de Diogo Almeida, creador de Jev, quien les dijo hace poco que la tarea correcta y los datos correctos pueden pesar más que el cómputo.
"Nuestro acceso al mercado nos da un acceso único a los datos de mayor valor", añadió. "Las intervenciones en terreno pueden corregir un caso borde con unas pocas decenas de ejemplos."
Beard explica que la empresa se concentra en tareas de horizonte corto para cumplir los requisitos de tiempo de ciclo y confiabilidad de una línea de producción. Las partes del flujo que no necesitan comportamiento aprendido se resuelven con programación convencional.
El entrenamiento ocurre en la nube, pero la inferencia corre en el sitio, según Beard.
¿Qué hace exactamente el modelo?
La pregunta para Jentoft fue qué hace el modelo aprendido en una rutina típica del robot y qué partes quedan en programación convencional.
Su ejemplo fue la solución de atención de máquinas para manufactura de alta variedad y bajo volumen.
"Construimos un sistema zero-shot que le permite al usuario decirle al robot qué piezas buscar en una tarea. El modelo se encarga de la percepción, de ubicar e identificar las piezas, mientras la programación convencional maneja el movimiento y la lógica de la celda que lo rodea."
"La red base para esta tarea está entrenada con más de mil millones de imágenes, y eso es lo que le permite al robot distinguir entre condiciones de iluminación, tipos de material y un objeto frente a su fondo", dijo Jentoft.
El stack completo de IA
En abril, Latent Space tuvo a Applied Intuition en su pódcast para hablar de "IA física" y de en qué se diferencia de la IA en pantalla. Una de las conclusiones fue que a la IA física no la limita solo la inteligencia del modelo. Lo difícil es desplegar los modelos sobre hardware real, con restricciones de seguridad, latencia, energía, costo y confiabilidad.
Para Standard Bots eso puede jugar a favor, porque controla el stack completo, del software al hardware. Jentoft recalca que la empresa controla el brazo, el efector final, el sistema de control y la IA.
"Eso nos permite optimizar en conjunto los modelos y las políticas de control", dijo. "Pese a lo que se afirma en otras partes, ningún modelo es hoy de verdad independiente del hardware, y optimizar en conjunto el control de bajo nivel y las funciones de más alto nivel es una gran ventaja tanto para el rendimiento como para la velocidad de iteración."
Skild, una empresa que apunta a construir "inteligencia robótica de propósito general", discutiría esa afirmación. Su meta es justamente la generalización entre distintos hardware.
Inferencia en la planta con sensores, GPU en el borde y "action chunks"
Beard había dicho que la inferencia se hace en el sitio, algo especialmente importante para sus principales clientes, las fábricas.
"Para las fábricas, que es la mayor parte de lo que hacemos hoy, y donde vemos muchísima oportunidad, la inferencia tiene que hacerse dentro de las instalaciones", afirmó.
En la atención de máquinas, el modelo identifica las piezas y la programación convencional maneja el movimiento. Jentoft también describió cómo los modelos pueden generar acciones que entran al sistema de control del robot.
"Las cámaras de muñeca y otros sensores envían píxeles y señales en bruto al sistema por Ethernet gigabit interno, cableado por dentro para que nada se enrede", explicó. "GPU en el borde procesan esos datos para generar action chunks (bloques de acciones), que se transmiten al control de bajo nivel."
Insistió en que correr la inferencia en el sitio es una decisión deliberada.
"El cómputo en la nube para robótica es operativamente muy difícil. La mayoría de las fábricas y bodegas no tiene internet confiable, y eso es todavía más cierto para los robots móviles. El tiempo en servicio es clave para que el cliente acepte el robot, así que mantenemos el lazo en local."
Fallas en producción y aprendizaje de flota
Standard Bots usa simulación donde puede, pero Beard reconoce que algunas tareas de producción, como las que involucran líquidos, succión o el corte de material flexible, son difíciles de reproducir en los simuladores actuales.
Las demostraciones en el mundo real son otra parte del aprendizaje. Al robot se le puede enseñar una tarea con un dispositivo táctil de mano.
¿Qué pasa cuando una tarea falla, y vuelven esos aprendizajes al modelo?
"Capturamos señales de falla y correcciones humanas de los despliegues, y cómo usamos esos datos depende del cliente", respondió Jentoft.
Varios de sus clientes de defensa, contó, "despliegan en entornos aislados de la red, donde no vuelve nada". Con los clientes que no están aislados, "el aprendizaje de flota les entrega suficiente beneficio en sus propias aplicaciones como para que normalmente no veamos resistencia a aportar datos a cambio de ese rendimiento".
StandardOS, una plataforma para desarrolladores
Standard Bots ya abrió su plataforma a desarrolladores externos. Con StandardOS ofrece un conjunto de API y SDK.
Según Beard, los desarrolladores pueden usar esas API para construir aplicaciones robóticas con las partes del stack que necesiten, incluso con modelos propios. Puso como ejemplo a NVIDIA Cosmos, una familia abierta de modelos de mundo omnimodales para IA física, cuya versión 3 salió a fines de mayo.
Hoy eso exige que cada desarrollador escriba su propio código de integración. Standard Bots planea simplificar la recolección de datos, el entrenamiento de modelos y su despliegue en sus robots.
Datos dirigidos
Standard Bots no es la empresa de robótica más vistosa, pero ya está desplegada en automatización industrial en la NASA, Amazon, Lockheed Martin y otros clientes.
Para quien desarrolla IA, la lección más útil es cómo la empresa adapta la IA a un trabajo concreto. Mantiene acotado el papel del modelo y usa las correcciones de despliegues reales para arreglar casos borde. El mismo enfoque se puede aplicar a agentes de software.
Como dijo Jentoft, y como enseñó también hace poco el caso Jev, todo se trata de "sacarle el máximo a datos dirigidos en vez de perseguir el conjunto de datos más grande posible".