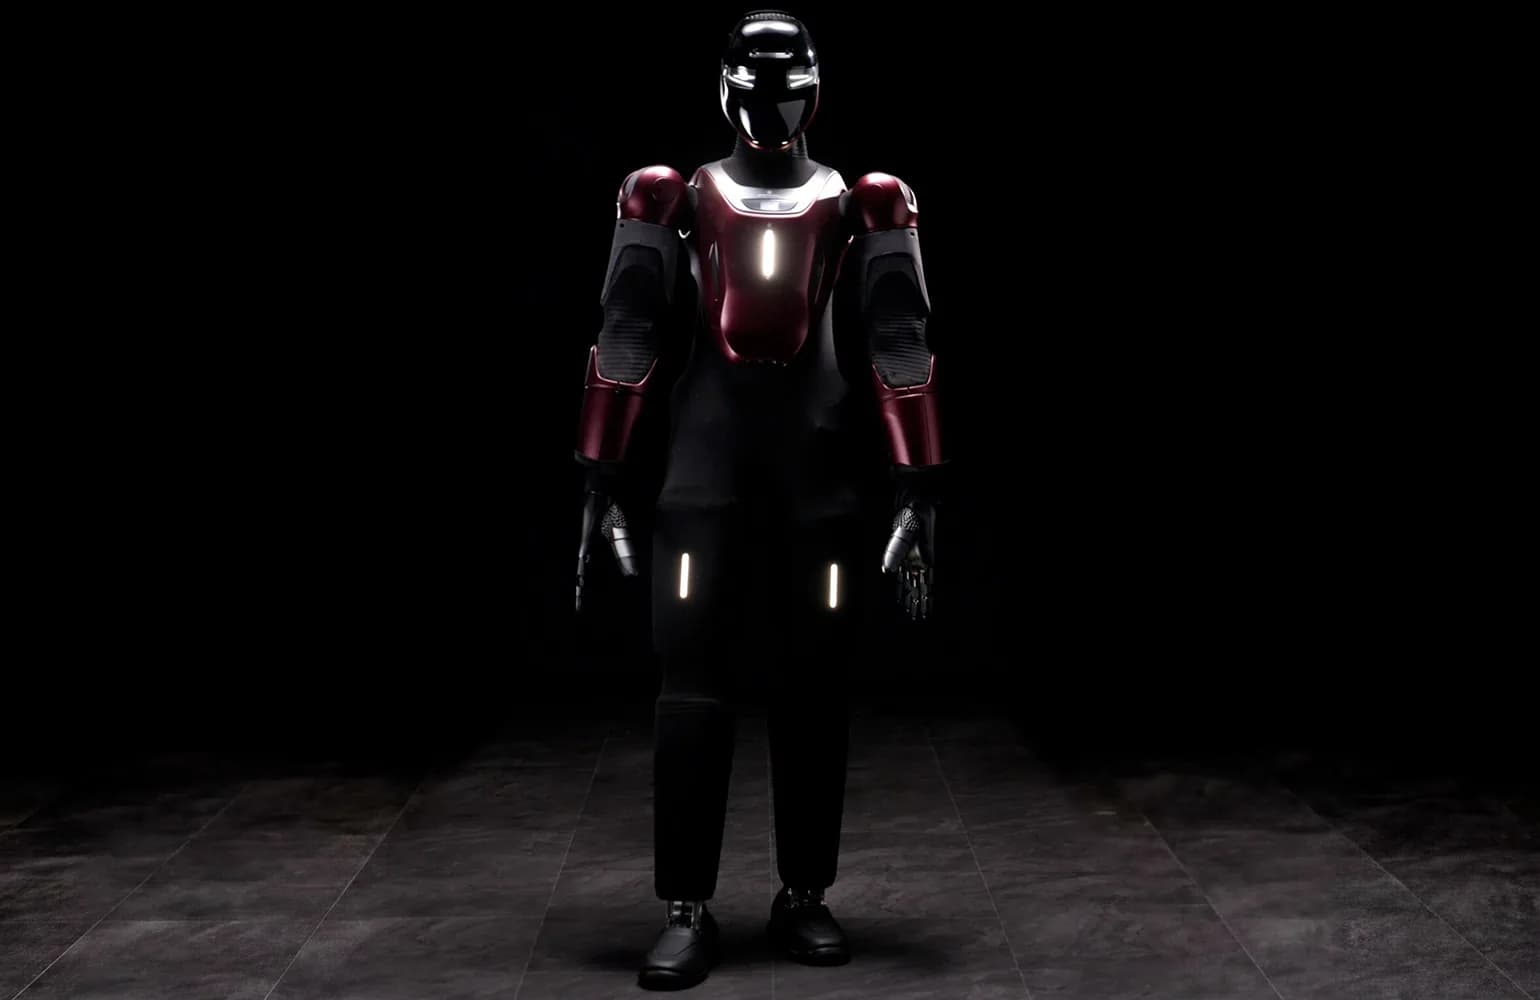
Generative Bionics levantará en Italia una fábrica de datos para humanoi
La planta de 5.000 metros cuadrados pondrá flotas del robot Gene.01 a trabajar sin pausa y correrá gemelos digitales sobre racks Helios de AMD desde fines de 2027.
33 notas publicadas

Cosmos Data Factory trae cinco blueprints para generar datos sintéticos, Cosmos Framework abre el ajuste fino a modelos como GR00T y Pi0.5, y los NIM de Cosmos 3 duplican la velocidad de inferencia.

La empresa china no busca hacer el próximo modelo fundacional, sino los sensores, los datos y las simulaciones con que otros lo entrenen.

La startup quiere reemplazar con un solo chip reconfigurable el trío de DSP, NPU y CPU que hoy llevan drones, robots y vehículos autónomos.

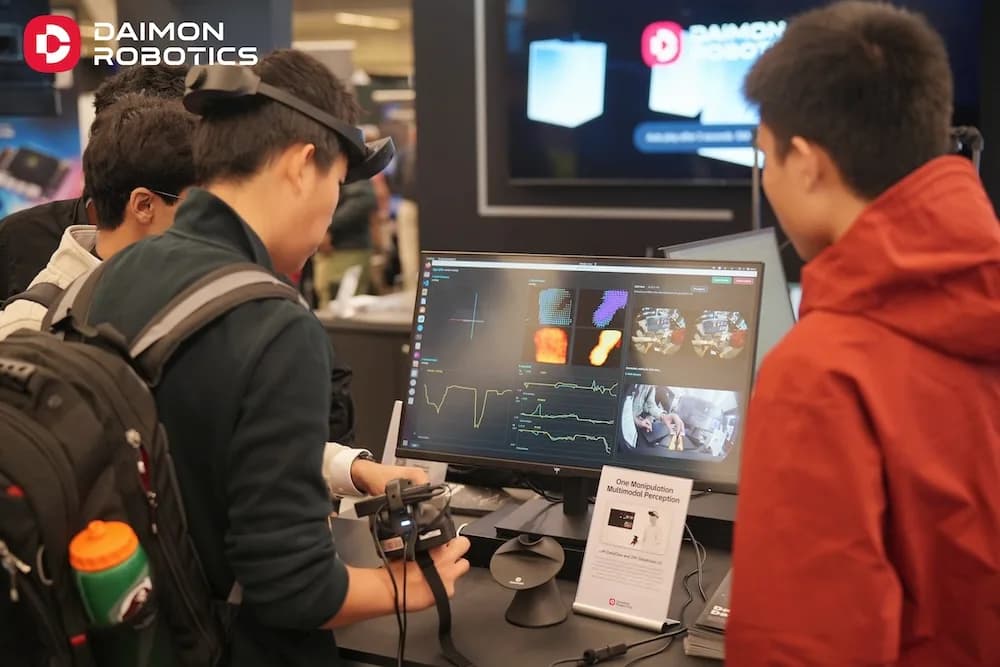
El modelo une visión 3D, tacto, fuerza, audio y lenguaje, y Neura lo mostrará con su humanoide 4NE1 lavando ropa en GTC Berlín.

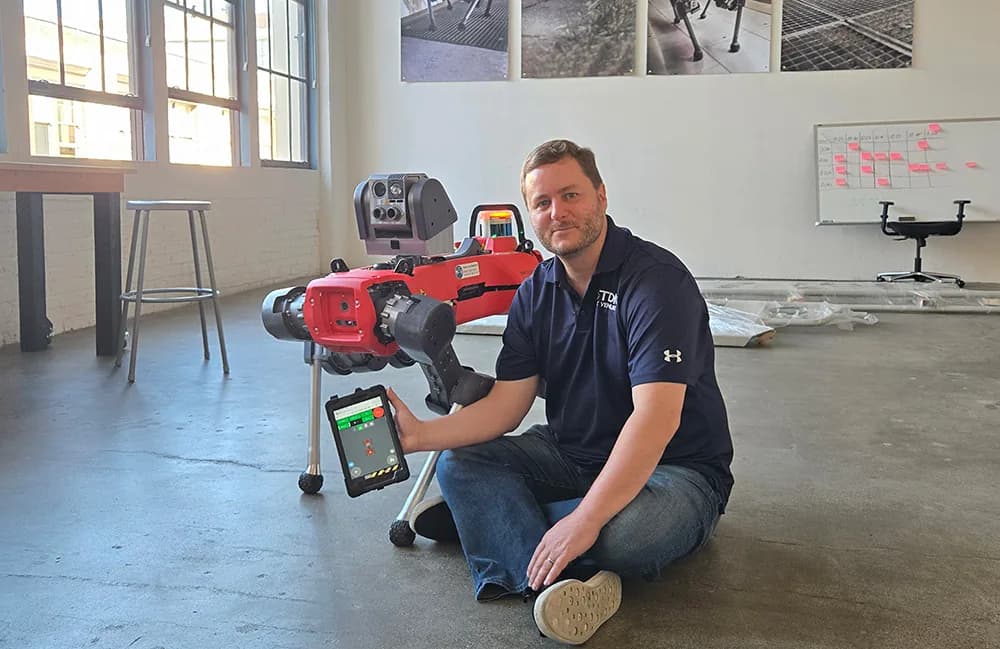
Nicolas Sauvage, de TDK Ventures, sostiene que la destreza robótica se mide en flujos completos sin ayuda humana y no en lo que un robot hace una vez en una demostración.

El fabricante de robots industriales usa modelos de pocos miles de millones de parámetros, inferencia dentro de la fábrica y correcciones humanas tomadas de cada despliegue.

La empresa de Redwood City firmó en 12 meses acuerdos con fabricantes de autos, proveedores Tier 1 y empresas de automatización industrial, y dice estar en camino al punto de equilibrio.

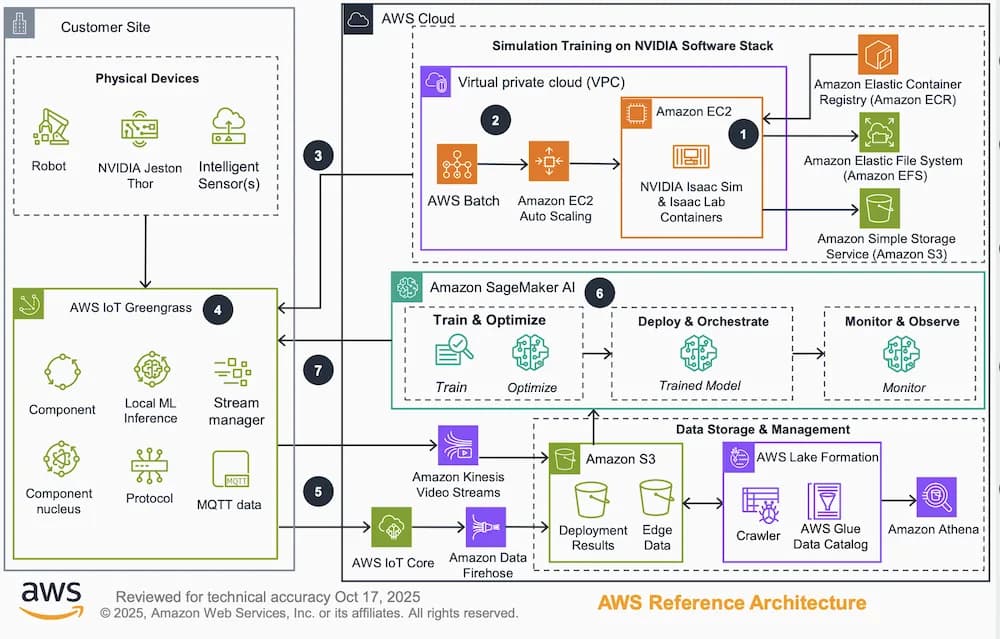
Junta SageMaker, IoT Greengrass y el stack Isaac y Cosmos de NVIDIA en un flujo que va de los datos sintéticos al despliegue en el robot.

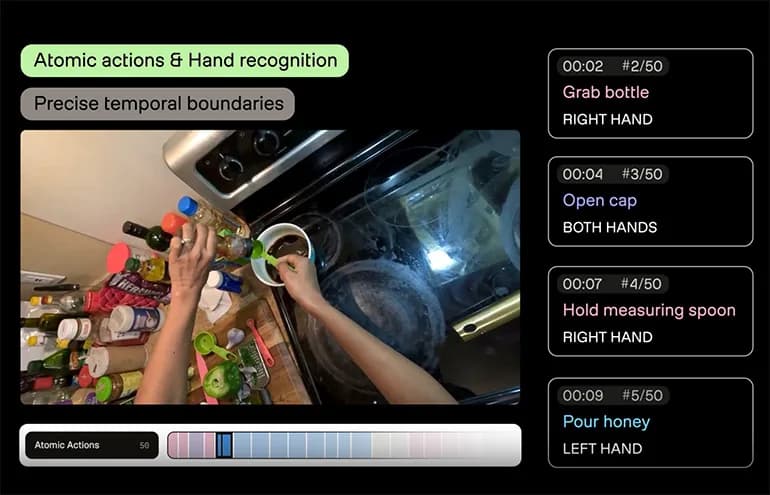
El modelo segmenta, etiqueta y filtra grabaciones hechas desde el punto de vista del operador para convertirlas en datos de entrenamiento.

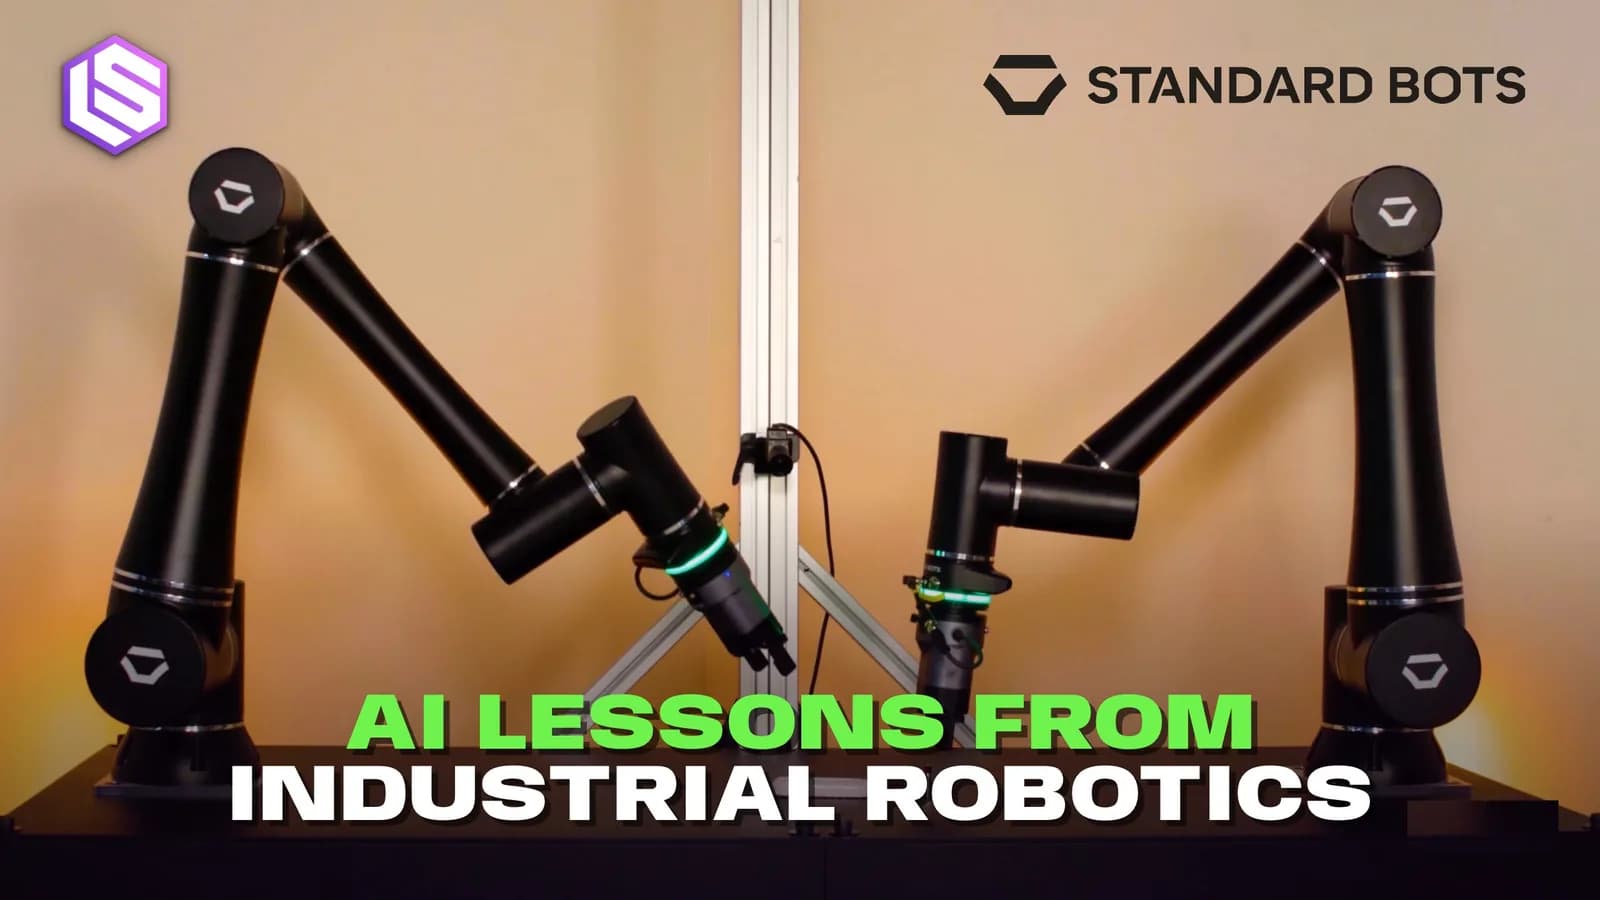
El modelo aprende sobre todo de video en tercera persona y ya lo prueban Noble Machines, Standard Bots y Ultra en su propio hardware antes del lanzamiento público.

Dos miembros de Chaihuo Makerspace juntaron una RealSense D455, un modelo VLA, la base LeKiwi y un brazo SO-ARM101 para seguir un blanco transparente que no se queda quieto.

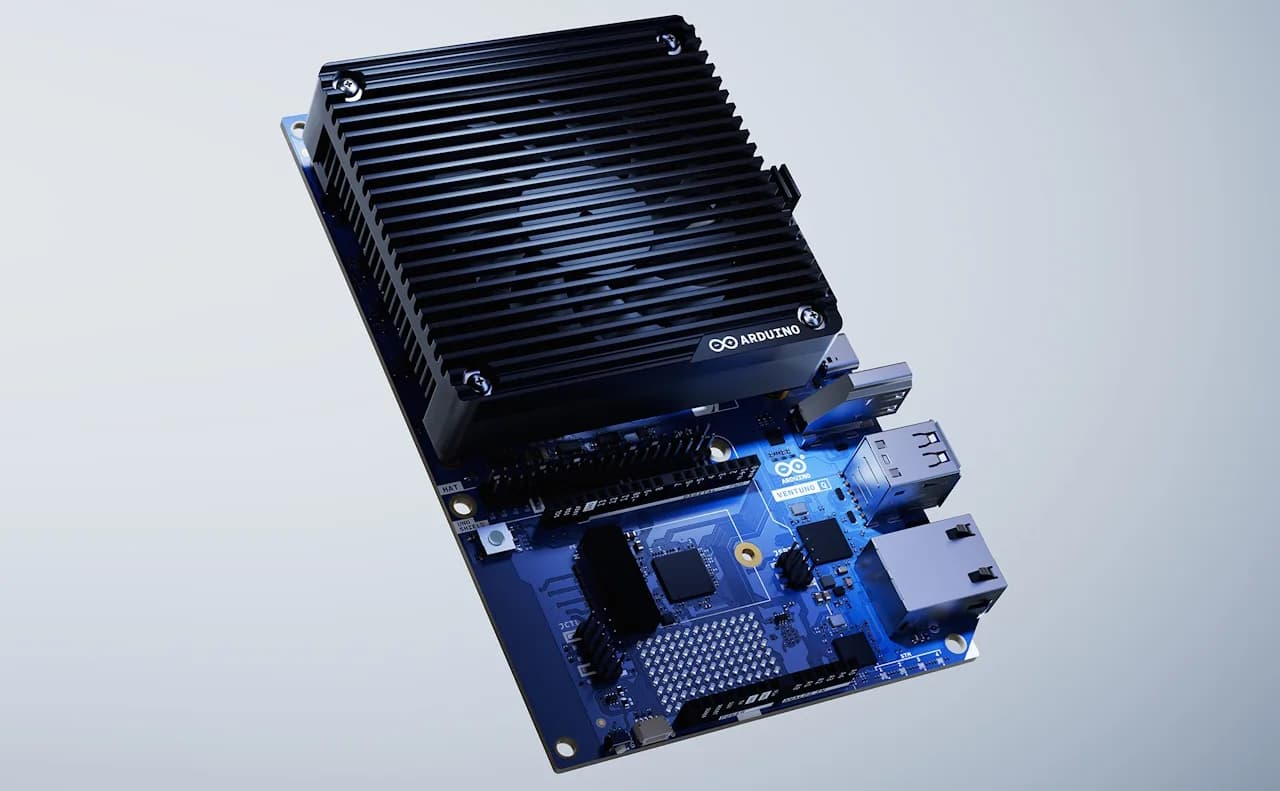
Marcello Majonchi, director de producto de Arduino en Qualcomm, explicó a EE Journal por qué la placa junta un Dragonwing IQ8 de 40 TOPS con un STM32H5.

La empresa de video generativo quiere que los robots aprendan del video de internet y ya prueba el modelo con Noble Machines, Standard Bots y Ultra.

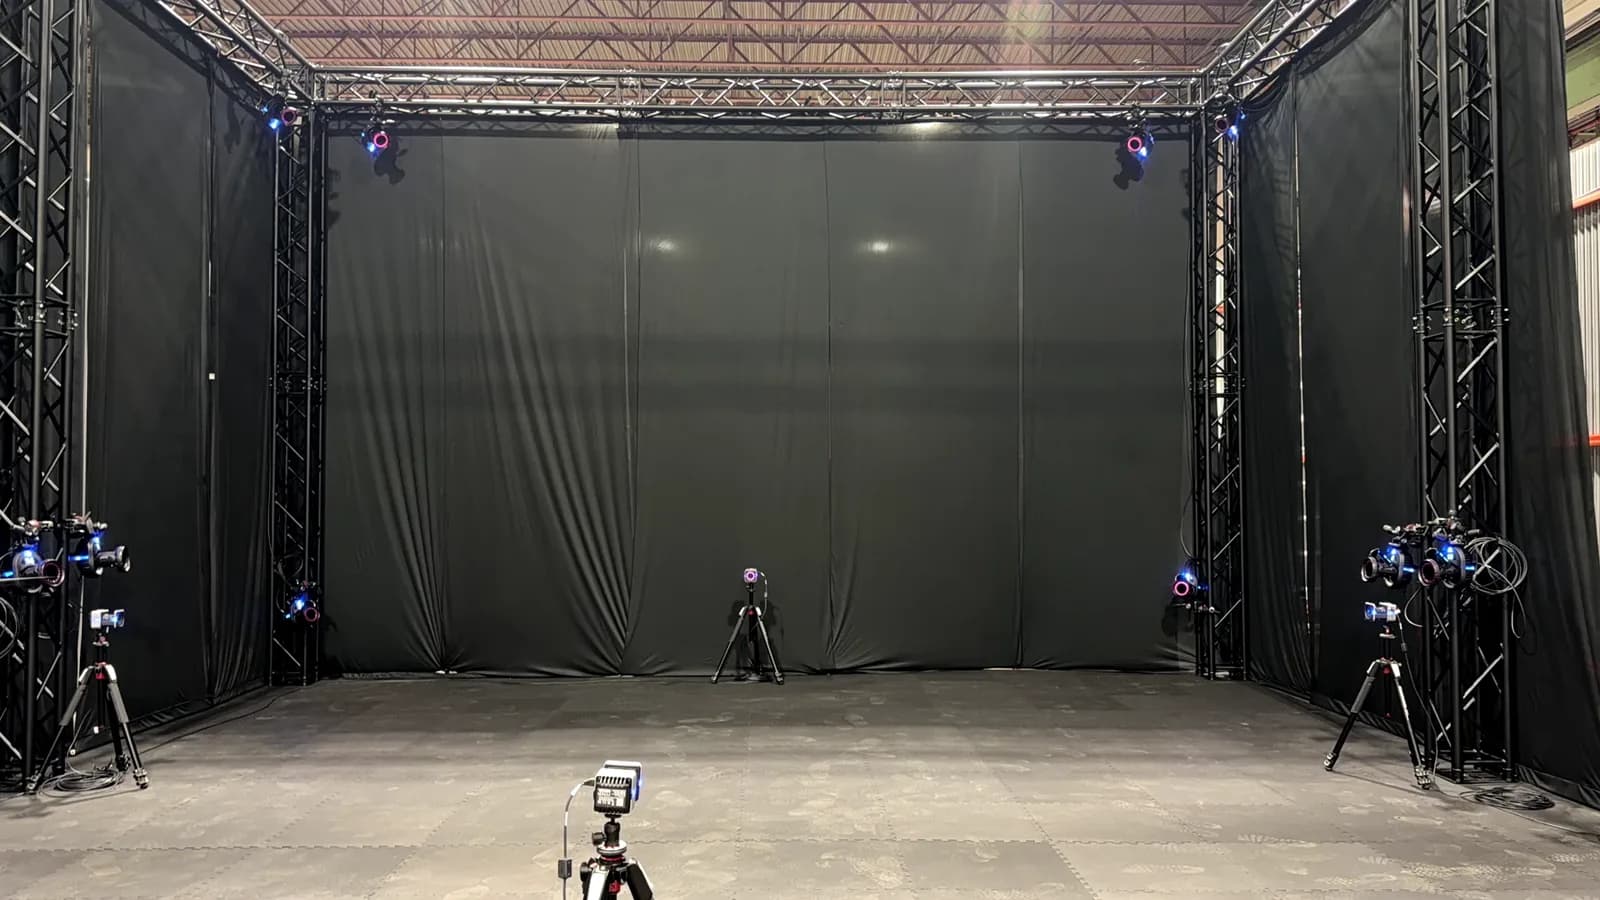
La planta en Nueva Jersey usa cámaras Vicon con precisión submilimétrica para generar datos de entrenamiento y auditar el desempeño de robots.

La japonesa Enactic libera CAD, firmware y software de un brazo con articulaciones QDD, 4,1 kg de carga nominal y cámara en la pinza.

El programa Arm Total Design for Physical AI llega con un marco de seis niveles de capacidad robótica, inspirado en la escala de conducción autónoma de SAE International.

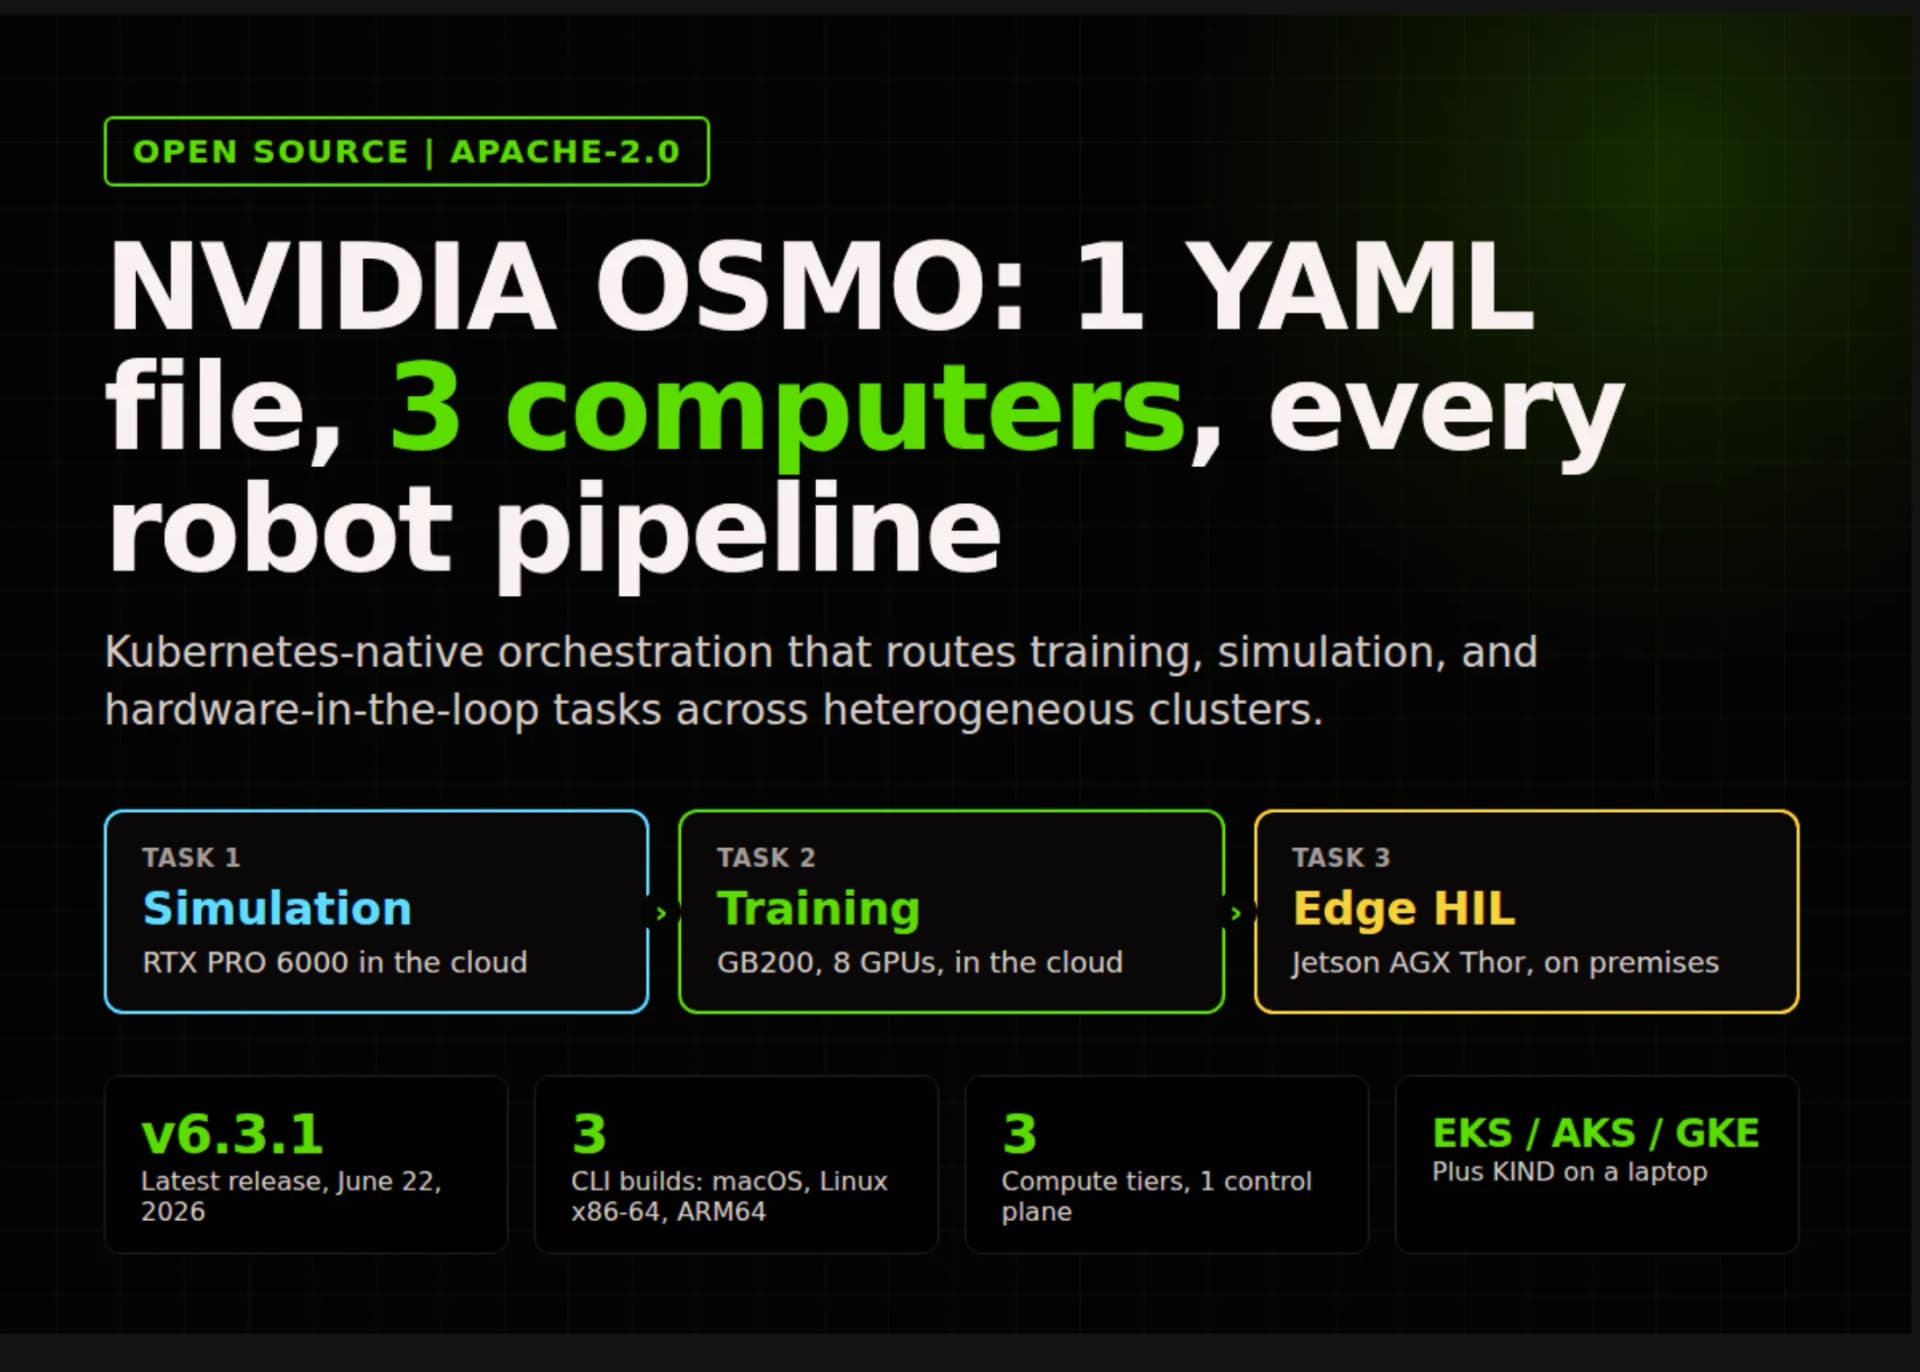
El orquestador es nativo de Kubernetes, sale con licencia Apache 2.0 y describe en un solo archivo YAML las tres etapas por las que pasa una política de control antes de llegar al robot.

La séptima generación de la empresa danesa rediseña la caja de control, la consola de programación y la brida de herramienta, y suma tres brazos nuevos bautizados por su carga útil y su alcance.

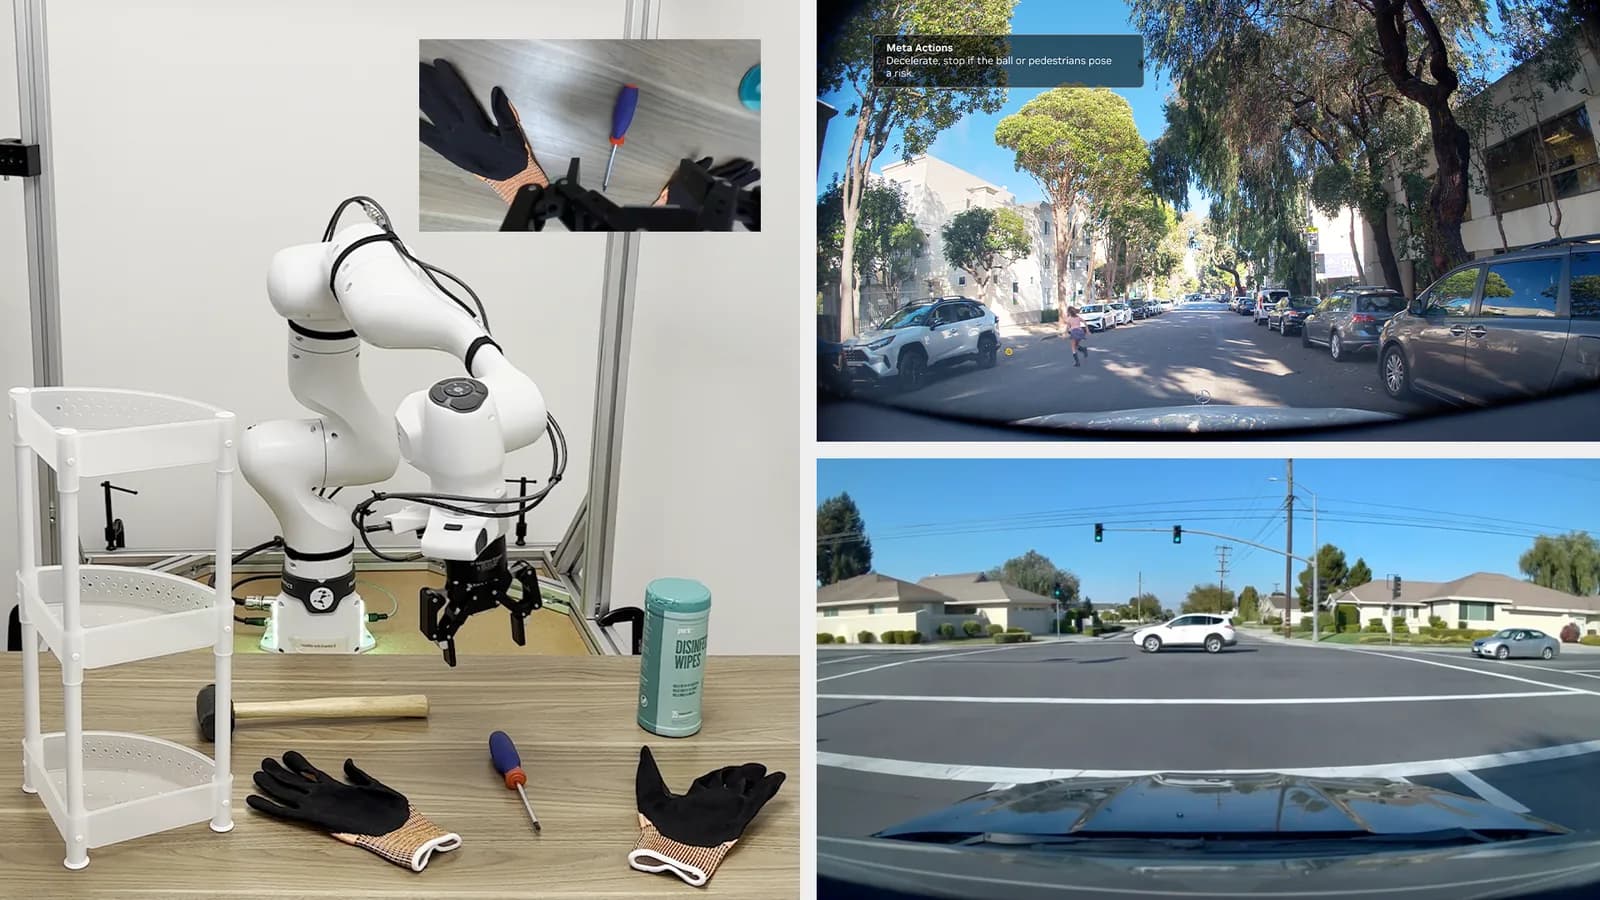
La compañía describe una arquitectura de tres computadores, entrenamiento, simulación y cómputo a bordo, y enumera a Uber, Waymo, Zoox, Wayve, Mercedes-Benz y una docena más como usuarios.

El modelo fundacional S1 ejecuta trabajos de hasta 10 minutos que nunca vio antes, sin reentrenamiento, y ya arma sistemas Blackwell junto a Foxconn y NVIDIA.

Laboratorios académicos y startups corren por armar bases de datos táctiles masivas, el insumo que a los modelos visión-lenguaje-acción todavía les falta para manipular objetos pequeños.

Mientras Tesla posterga sus planes, el fabricante chino XPeng comienza a producir su robot humanoide IRON en una planta dedicada en Guangzhou.

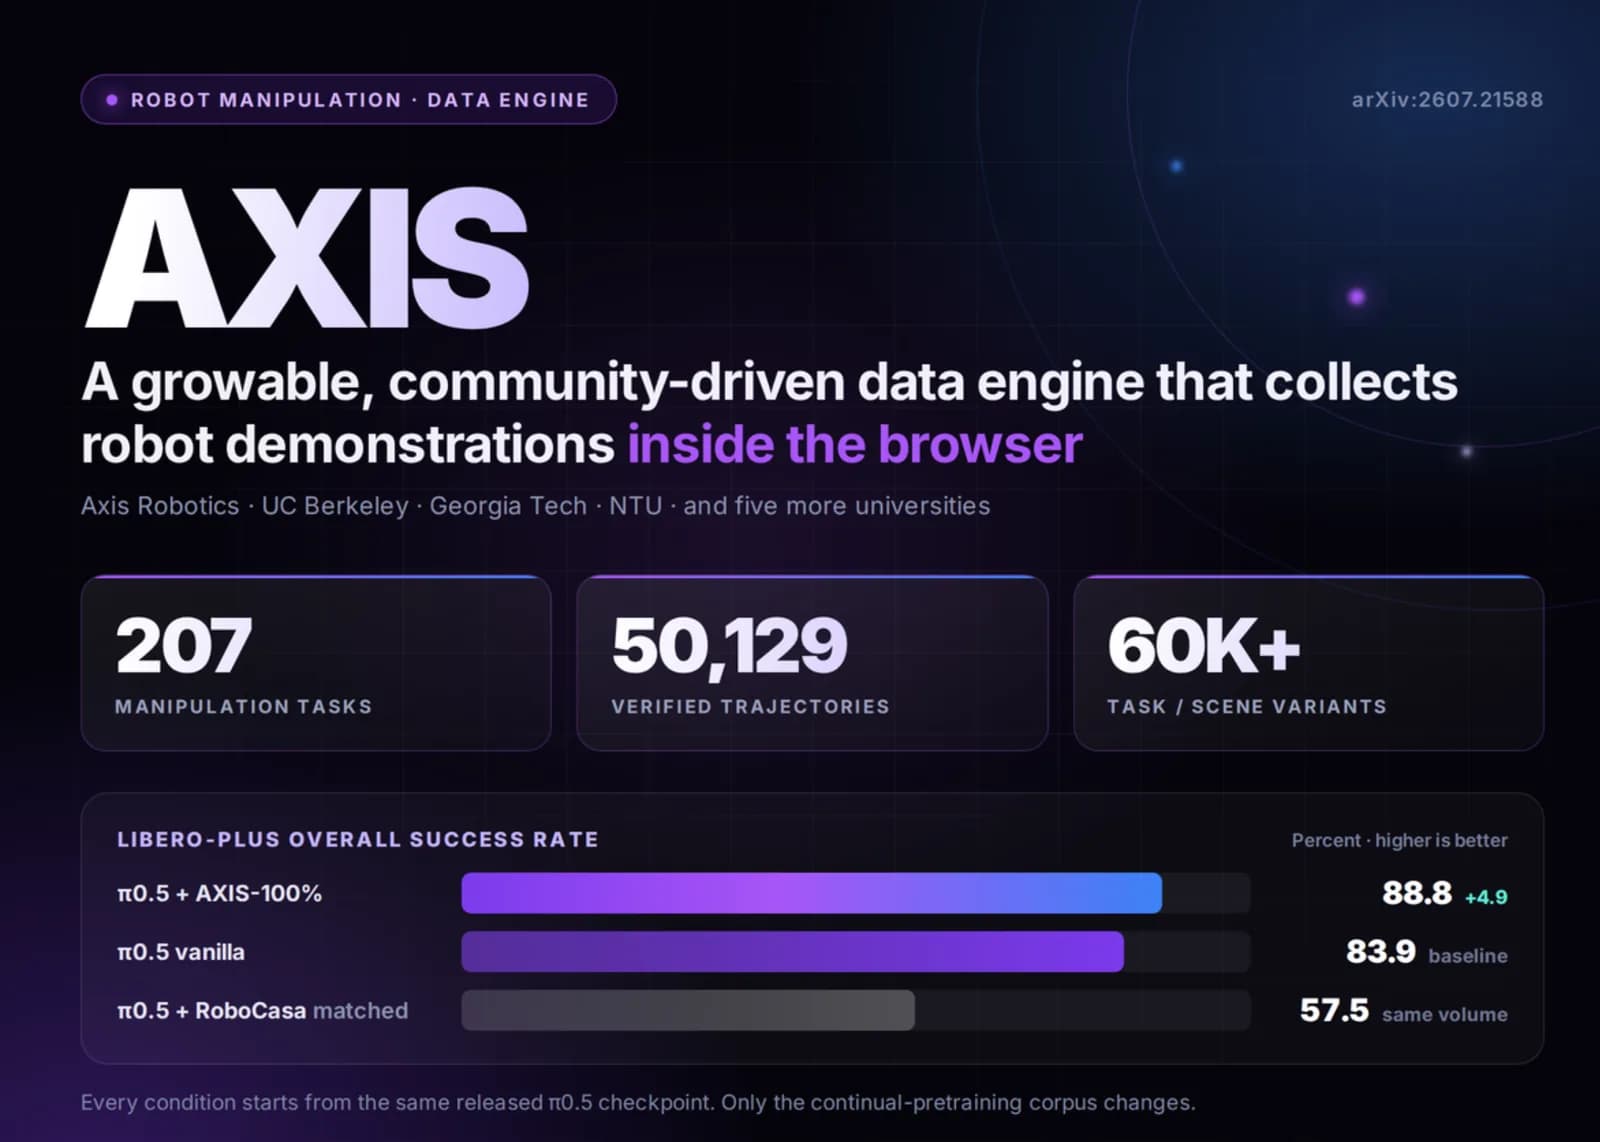
El nuevo sistema permite recolectar demostraciones de robots desde cualquier navegador, integrando 207 tareas manipulativas y más de 50.000 trayectorias.

El VP de Lattice Semiconductor analiza los riesgos de seguridad en sistemas ciberfísicos y cómo los FPGAs protegen el arranque de robots humanoides.

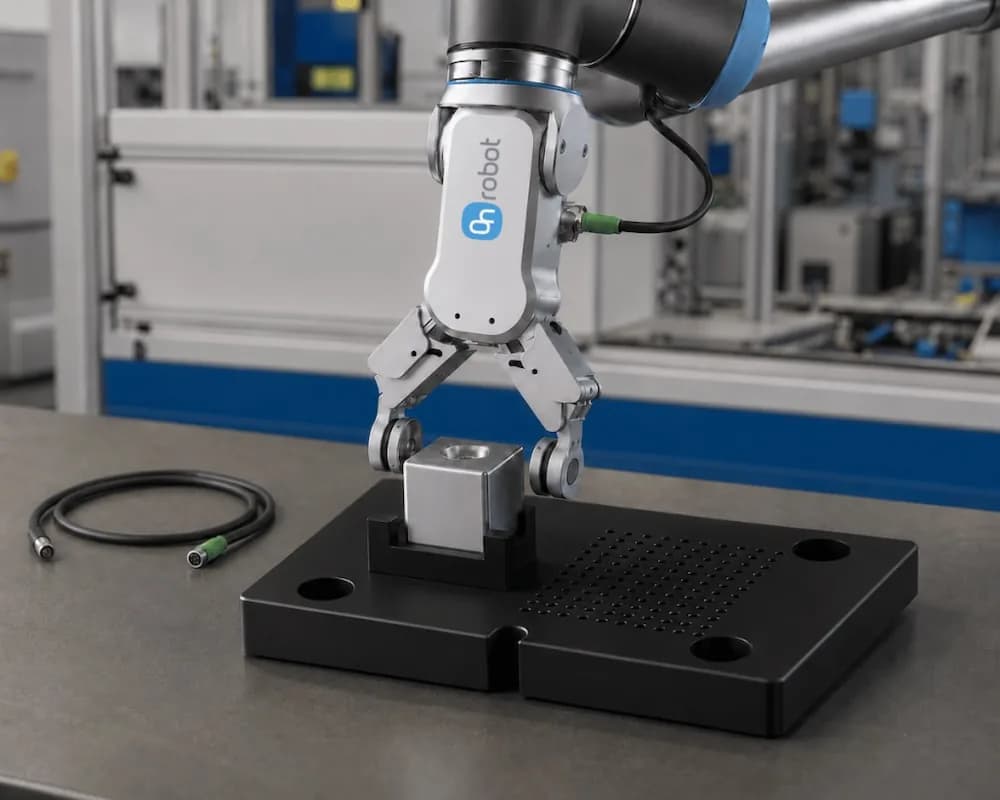
Thomas Houden, de OnRobot, sostiene que el modelo más capaz no sirve si la herramienta del extremo del brazo no puede sentir la fuerza, detectar el deslizamiento y confirmar el agarre.

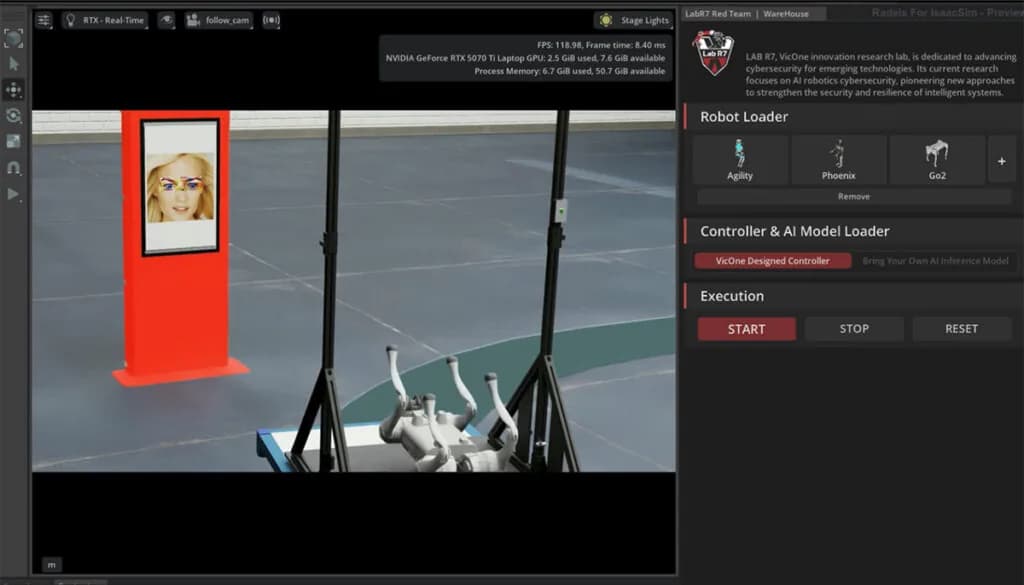
La nueva extensión Radeis permite a desarrolladores simular ataques y validar la resiliencia de robots contra vulnerabilidades de ciberseguridad antes del despliegue.

En el episodio 256 de The Robot Report, analizamos con Josh Cloer cómo implementar sistemas de IA física que garantizan la continuidad operativa en logística.

La familia de modelos de mundo llega en tres tamaños, 64B, 16B y 4B, bajo una licencia de la Linux Foundation que permite reentrenarlos con datos propios.

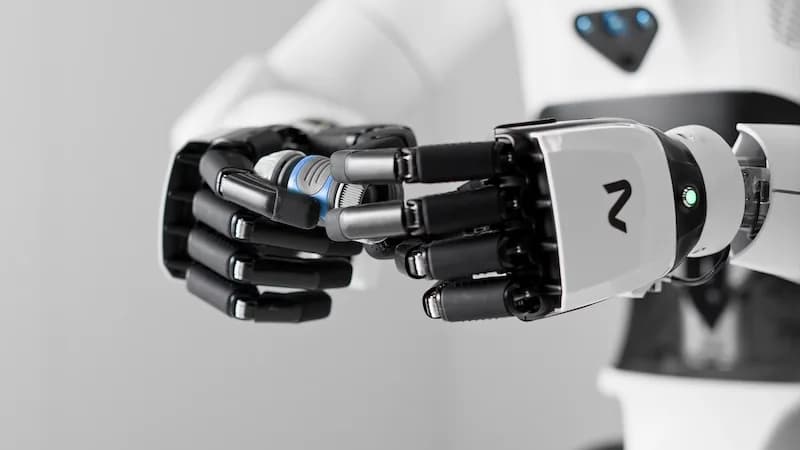
El humanoide Gene.01 debutó en Estados Unidos con una piel táctil que detecta tacto, temperatura y fuerza, y su modelo abierto en PyPI y ROS para desarrolladores.

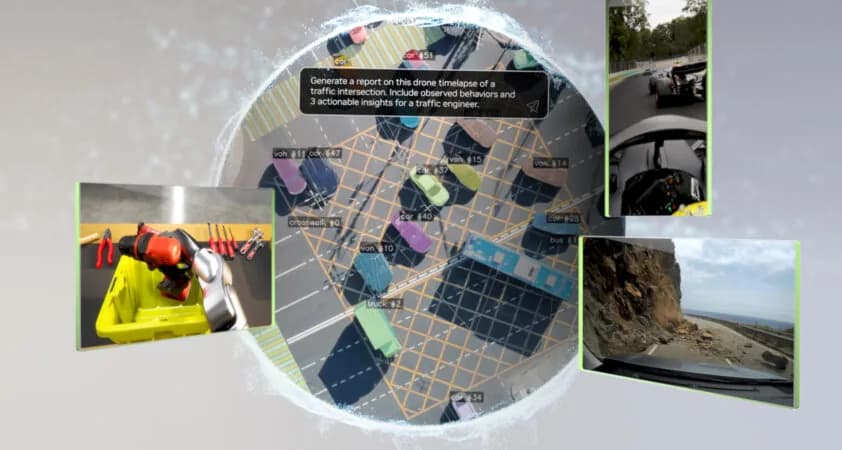
Cosmos 3 unifica generación de mundos, razonamiento físico y predicción de acciones en una sola arquitectura MoT. Versiones Nano (16B) y Super (64B) liberadas hoy en Hugging Face.

El modelo abierto combina una torre razonadora y un generador difusivo en una arquitectura MoT, con versiones Nano (8B) y Super (32B).

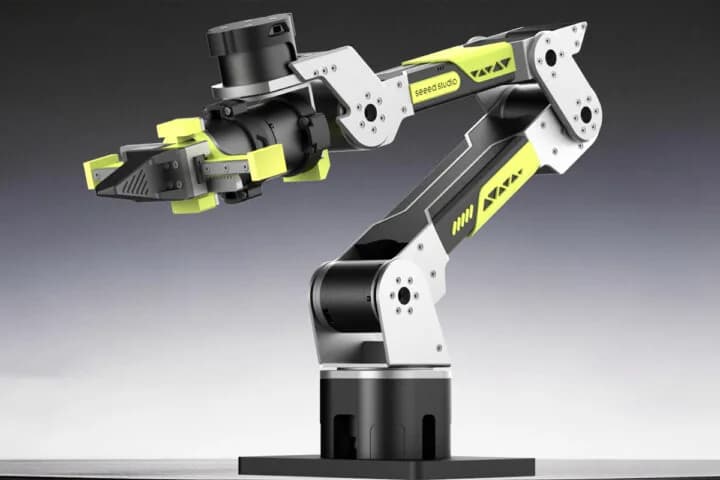
Con actuadores Damiao, soporte para LeRobot de Hugging Face y diseño modular, este brazo de 6 ejes busca reducir las barreras en investigación de robótica.
Otros temas que aparecen junto a #ia fisica en nuestra cobertura editorial.