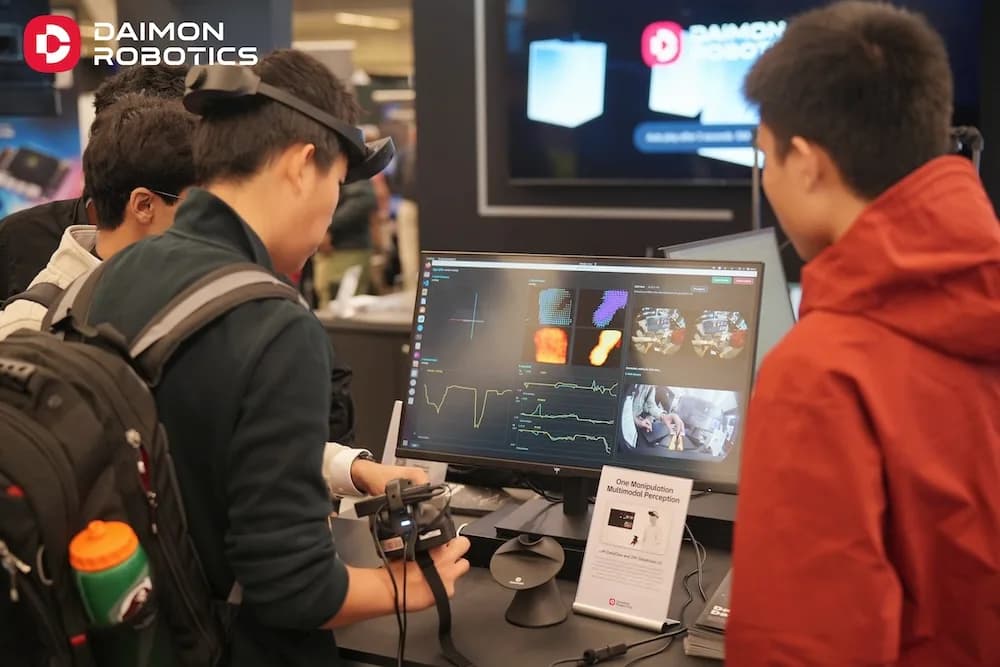
La visión se volvió central en la robótica moderna, pero las cámaras solas no le dicen a un robot todo lo que necesita saber sobre el contacto físico. Al manipular objetos flexibles, insertar componentes o tomar piezas delicadas, el robot necesita datos de fuerza, deslizamiento y contacto que un sistema visual puede pasar por alto.
Daimon Robotics quiere poner la infraestructura para que los robots ganen esa capacidad.
En lugar de concentrarse solo en sensores táctiles o en desarrollar un único modelo fundacional, la empresa construye una cadena que conecta sensado táctil, captura de datos, simulación y modelos de IA. Su meta es convertir las interacciones físicas en datos de entrenamiento útiles para que los robots hagan tareas de manipulación con más confiabilidad.
"Al construir inteligencia táctil, en realidad estamos jugando el papel de proveedor de infraestructura", dijo a The Robot Report el doctor Zhu, socio y vicepresidente de Tecnología de Daimon. "No apuntamos a ser desarrolladores de modelos fundacionales. Estamos entregando la infraestructura para hacerlo a esos clientes que vienen después."
Esa distinción es el centro de la estrategia de Daimon. La empresa quiere desarrollar las herramientas y la infraestructura de datos que otras compañías puedan usar para construir sistemas robóticos más capaces.
Una cadena para los datos táctiles
Reunir datos táctiles útiles a gran escala es difícil. A diferencia de los datos visuales, que una cámara captura con relativa facilidad, los táctiles dependen del contacto físico. La información resultante cambia según el material del objeto, su geometría, las fuerzas aplicadas y la tarea que se ejecuta.
Daimon desarrolla una cadena para capturar y procesar esas interacciones, con retroalimentación táctil a 30 Hz. La empresa también trabaja en conectar los datos del mundo real con la simulación, para que las interacciones físicas alimenten el entrenamiento en entornos virtuales.
La brecha entre simulación y realidad sigue siendo un problema serio, sobre todo al reproducir con precisión propiedades físicas como la fricción y las fuerzas de contacto. El enfoque de Daimon parte por calibrar las simulaciones contra mediciones reales antes de llevar los datos recogidos a los entornos simulados.
"Seamos francos, no es suficientemente bueno. Es más o menos terrible", dijo Zhu sobre el estado actual de la simulación, en referencia a la distancia entre los entornos simulados y el mundo real.
Daimon desarrolla simulaciones táctiles que incorporan propiedades físicas medidas en pruebas reales. El objetivo es mejorar la fidelidad de esas simulaciones y facilitar que lo aprendido pase a robots físicos.
La empresa ha hablado de reunir más de 10.000 horas de datos, y su iniciativa de largo plazo, Daimon-Infinity, apunta a más de 1 millón de horas de datos táctiles corporizados.
Zhu también subrayó la importancia de trabajar con compañías que desarrollan modelos y aplicaciones robóticas.
"Hacerlo todo nosotros no era suficiente", dijo. "Colaborar internacionalmente en distintos escenarios de clientes es muy importante."
Esa colaboración le permite a Daimon entender qué esperan otros desarrolladores de sus sensores, dispositivos de captura de datos, software y herramientas de evaluación.
De las demostraciones a la línea de montaje
Daimon apunta a tareas de manipulación como el ensamblaje y el empaque, donde el robot debe responder al contacto físico en vez de seguir una trayectoria fijada de antemano.
Un robot puede necesitar saber si un componente quedó bien asentado, detectar cuándo se le resbala un objeto o corregir su movimiento cuando una pieza se comporta de forma inesperada. La retroalimentación táctil lo ayuda a responder en esas condiciones.
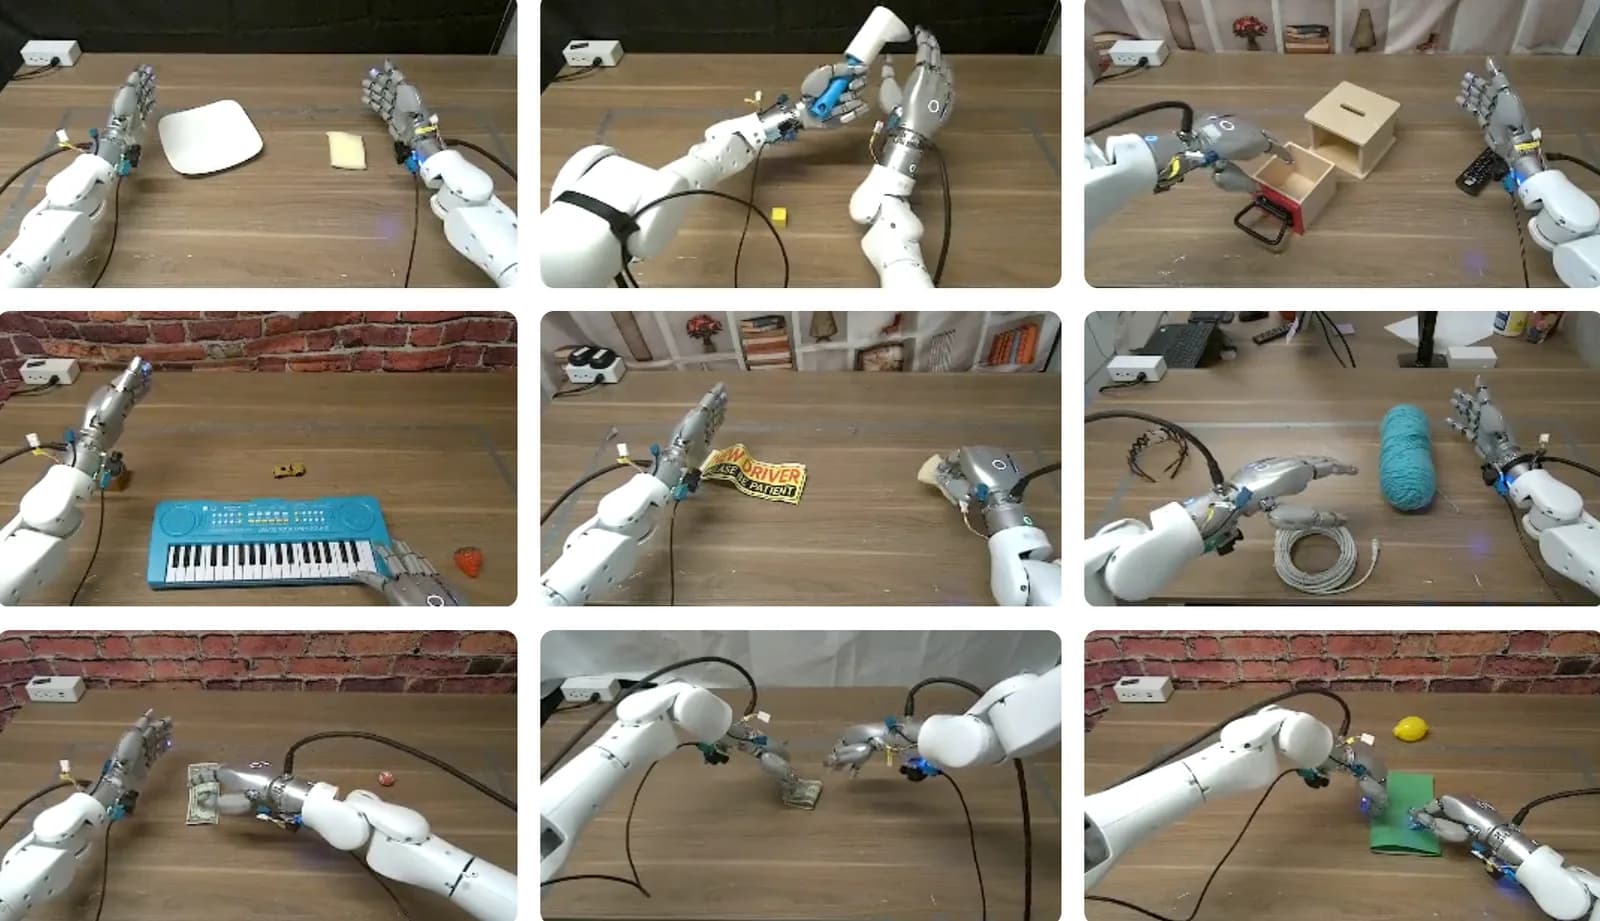
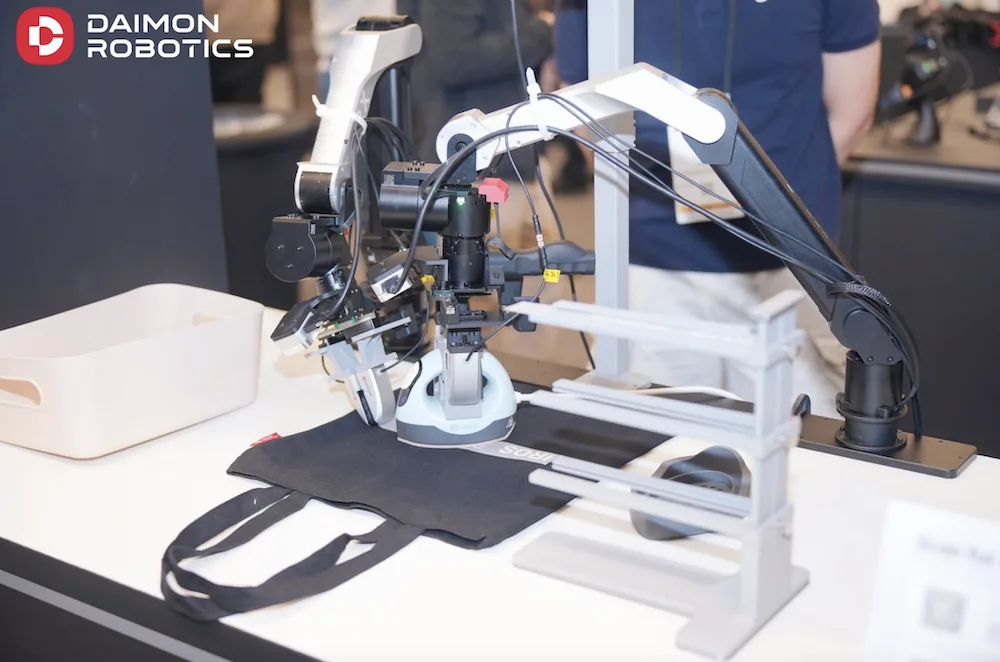
En IROS 2026 la empresa mostró aplicaciones de manipulación delicada, como estampar diseños por transferencia de calor en bolsas de tela y enhebrar pulseras. También mostró un robot que recogía y empacaba vidrio roto, para ilustrar cómo un modelo entrenado con datos de escenarios variados puede recibir instrucciones para una tarea específica.
Daimon usa su dispositivo Umi para capturar datos de interacciones humanas. Según Zhu, las demostraciones de la empresa funcionaban con modelos fundacionales entrenados con datos de múltiples escenarios, y no armadas en torno a demostraciones de un solo robot.
La compañía nombra a Lenovo Capital y a Inovance Technology como socios principales. Zhu dijo que Daimon ya pasó de las pruebas de concepto a líneas de ensamblaje industrial y bodegas, aunque no quiso nombrar clientes por acuerdos de confidencialidad.
La prueba comercial es si el sensado táctil y los modelos construidos en torno a él mejoran el rendimiento de forma constante en producción, donde el robot enfrenta variaciones de objetos, materiales y condiciones de operación.
¿Qué aporta el tacto que la visión no da?
La estrategia más amplia de Daimon se centra en modelos que usen información táctil para entender las interacciones físicas y responder a ellas.
Su proyecto Daimon-TWM trabaja en un modelo del mundo anclado en el tacto, pensado para que el robot razone sobre las interacciones físicas sin depender solo de la percepción visual.
Reconocer un objeto es solo una parte de la manipulación. El robot también debe entender cómo sus acciones afectan a ese objeto y corregir cuando el resultado físico no es el esperado. La retroalimentación táctil ayuda a cerrar ese ciclo porque entrega información sobre el contacto y las consecuencias de cada acción.
Zhu describió dos funciones del sensado táctil en un sistema robótico. Una es ayudar al modelo a razonar sobre propiedades físicas. La otra es permitir ajustes rápidos durante tareas con mucho contacto, que pueden requerir retroalimentación de alta frecuencia. Para eso Daimon apunta a un control a 30 Hz.
La empresa también explora cómo los datos capturados en interacciones humanas pueden entrenar modelos para distintas configuraciones de robot, incluidos humanoides y manipuladores de dos brazos.
Pero capturar datos y entrenar modelos es solo una parte del problema. Los desarrolladores todavía tienen que demostrar que estos sistemas generalizan entre distintos objetos, materiales, robots y condiciones de operación.
¿Cuánto generalizan hoy los modelos?
La pregunta de fondo para la industria es qué infraestructura hace falta para que la IA física funcione de forma confiable fuera de las demostraciones controladas.
Las empresas invierten fuerte en modelos de visión, lenguaje y acción, en simulación y en grandes conjuntos de datos de entrenamiento robótico. El tacto suma otra dimensión, sobre todo para robots que manipulan objetos por contacto.
Daimon busca construir una parte de la infraestructura que conecta sensado, datos, simulación e inteligencia. Su estrategia es apoyar a las empresas que desarrollan sistemas robóticos en vez de competir con ellas por construir el próximo cerebro robótico de propósito general.
Su éxito dependerá de si ese enfoque mejora la manipulación de forma medible, reduce el esfuerzo para desarrollar nuevas aplicaciones y sostiene despliegues en distintos entornos industriales.
Zhu evitó exagerar lo que hacen los modelos actuales. Aun entrenados con grandes volúmenes de datos, dijo, su capacidad de generalizar sigue siendo limitada.
"El modelo no es tan inteligente como creemos", dijo Zhu. "Tiene cierta capacidad de generalización, pero a veces era generalización dentro del dominio." Agregó que los modelos de inteligencia corporizada siguen en desarrollo y que reunir datos de tareas similares puede ayudarlos a generalizar hacia aplicaciones nuevas.
Para Daimon, el desafío es convertir esa capacidad incipiente en un rendimiento confiable en una gama más amplia de tareas reales.