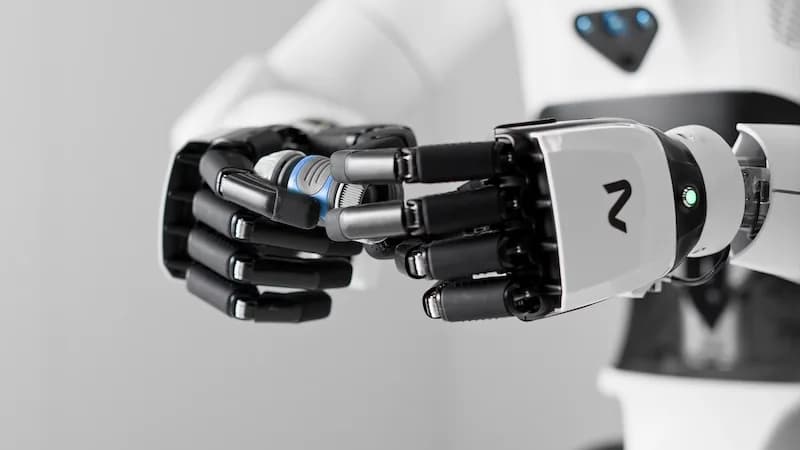
Neura Robotics lanzó Neuron AI, su modelo fundacional multimodal para IA física, informó Robotics & Automation News el 14 de octubre.
Neuron AI combina visión 3D, tacto, audio, estado del robot y lenguaje con memoria. Eso permite que el robot actúe con información que las cámaras solas no capturan y que conserve el contexto relevante cuando un objeto sale de su campo visual.
Su arquitectura "Percepción-Lenguaje-Acción" (PLA) conecta lo que el robot ve, oye y siente con lo que ya hizo, y convierte esa información multisensorial en acción física.
David Reger, fundador y CEO de Neura Robotics, lo explicó así.
"Un robot inteligente necesita un cerebro que reúna sus sentidos y recuerde lo que pasó. Con Neuron AI estamos construyendo el cerebro del mundo físico. IA física que convierte la experiencia humana y la experiencia física en capacidades que los robots pueden aprender y aplicar. Desarrollado en Alemania, construido para el mundo."
Multimodal desde el diseño
Las cámaras capturan geometría, color y posición, pero no entregan información sobre contacto, fuerza o sonido. Las personas tampoco dependen solo de la vista. Sienten si un tornillo agarró y escuchan cuando un conector encaja con un clic.
Neuron AI aplica ese principio a los robots. En vez de tratar cada sensor como una entrada separada, el modelo codifica visión 3D, datos táctiles y de fuerza, audio, estado del robot y lenguaje, los alinea en un espacio compartido a lo largo del tiempo y los convierte en un solo flujo de acción.
La percepción multisensorial pesa más en tareas que las cámaras no resuelven por sí solas. Cuando un robot abre una cerradura, solo el sonido y el tacto confirman que de verdad quedó abierta. Con tacto, un robot puede tomar objetos que no ve.
Los sentidos adicionales también mejoran tareas que la visión ya cubre. En soldadura, por ejemplo, la calidad de un cordón se puede juzgar por el sonido del proceso.
¿Para qué necesita memoria un robot?
Neuron AI tiene además una función de memoria. Para actuar en el mundo físico, un robot necesita nociones de causa y efecto y de permanencia de los objetos, es decir, recordar los objetos cuando ya no los ve. Los humanos adquieren esa capacidad en sus dos primeros años de vida.
A diferencia de la IA puramente digital, un robot actúa en un mundo físico continuo y tiene que seguir la pista de los objetos y de las consecuencias de sus propias acciones a lo largo del tiempo, muchas veces sin verlos.
Neura adaptó la arquitectura del modelo para incorporar memoria y lo entrena con conjuntos de datos diseñados para aprovecharla.
Tres fuentes de datos
El modelo se entrena con tres fuentes complementarias de experiencia física.
- Datos de robots reales. Robots con distintas configuraciones físicas ejecutan tareas en los Neura Gyms, la infraestructura de entrenamiento de Neura para robots cognitivos e IA física, y en entornos reales. Generan datos sincronizados de visión, tacto, fuerza, audio y movimiento.
- Datos ampliados por simulación. El Data Amplifier de Neura y su sistema de simulación multiplican los datos de entrenamiento con variaciones simuladas de tareas y entornos.
- Datos de demostración humana. Personas con trajes equipados con sensores registran movimientos y demostraciones de tareas, lo que lleva la experiencia práctica al entrenamiento.
Juntas, estas fuentes combinan interacciones físicas reales, variación simulada y conocimiento humano para entrenar una base compartida entre cinco configuraciones de robots de Neura, con distintas pinzas y manos.
Del aprendizaje a la flota
Los Neura Gyms conectan la recolección de datos, el entrenamiento de habilidades y las pruebas comparativas antes del despliegue. Los datos y las habilidades desarrollados ahí alimentan las siguientes versiones del modelo.
Neuraverse es la plataforma para desplegar y actualizar esas capacidades en flotas de robots. También da a los clientes herramientas para ajustar el modelo a sus propias tareas y convertir su experiencia de proceso en habilidades del robot.
Los clientes pueden mantener privadas sus habilidades. Si deciden compartir habilidades o datos de despliegue, esos aportes pueden servir al resto del ecosistema y a futuras versiones del modelo.
Por eso Neura usa el Time-to-Skill como medida central de avance, o sea cuán rápido aprende un robot una tarea nueva y la ejecuta de forma confiable. Para los clientes industriales, acortar ese tiempo es lo que permite llevar la IA física a más procesos y adaptarla cuando cambian los requisitos.
IA física hecha en Alemania
Neuron AI se desarrolló y entrenó de forma interna en Metzingen, Alemania. Neura reúne los robots, las manos, la tecnología de sensores, la infraestructura de datos y el desarrollo de IA necesarios para conectar el entrenamiento del modelo con el desempeño físico.
La base industrial alemana es un escenario importante para este trabajo, con procesos de manufactura complejos, conocimiento especializado y entornos de operación exigentes. Alianzas de datos con empresas industriales como Schaeffler y Bosch complementan el entrenamiento en los Neura Gyms.
Para Neura, esa cercanía vincula el desarrollo de la IA física con el conocimiento y las exigencias prácticas de las industrias a las que apunta.
¿Qué se verá en GTC Berlín?
En Nvidia GTC Berlin 2026, Neura mostrará a su humanoide 4NE1 (que fonéticamente suena a "For Anyone", para cualquiera) ejecutando una secuencia de manejo de ropa de once minutos con la versión actual de Neuron AI.
La secuencia incluye clasificar la ropa, cargar una lavadora, cerrarla y volver a abrirla, descargarla y pasar la ropa a una secadora, sin intervención humana. La demostración se centra en la manipulación y en la coordinación de tareas dentro del proceso de lavado. El desafío va más allá de cada movimiento individual.
El robot tiene que arrastrar el contexto relevante a lo largo de la secuencia, terminar cada paso y pasar al siguiente. Es un ejemplo concreto de la arquitectura de Neura, con planificación, percepción multisensorial, memoria y acción física trabajando juntas. Los visitantes podrán verla en Station-Berlin, Hall 3, stand #3031, del 20 al 22 de octubre.