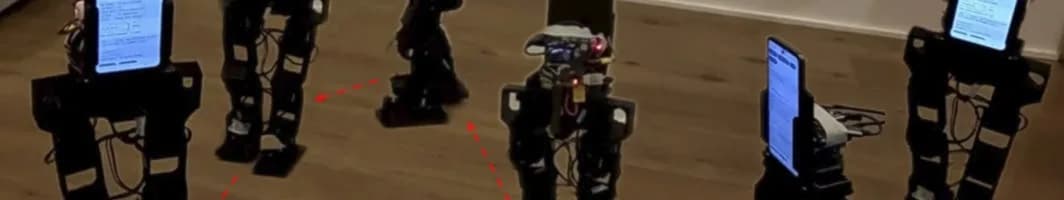
Un teléfono viejo puede valer poco en el mercado de segunda mano y aun así tener futuro en la robótica. Hasta los smartphones con años encima reúnen en un solo equipo procesadores potentes, cámaras, sensores de movimiento y conectividad inalámbrica. Investigadores de UCLA se dieron cuenta de que esas capacidades podían reemplazar buena parte de la electrónica cara que normalmente exige un robot.
Su propuesta se llama PhoneBot, un robot humanoide de código abierto que usa un teléfono Android común como cerebro.
PhoneBot mide unos 48 centímetros (19 pulgadas), pesa 1,8 kilos (cuatro libras) y cuesta alrededor de 400 dólares de construir, sin contar el teléfono. No tiene brazos ni cabeza, pero camina en dos piernas, sigue a las personas con la cámara y se levanta solo cuando se cae.
¿Cómo está armado?
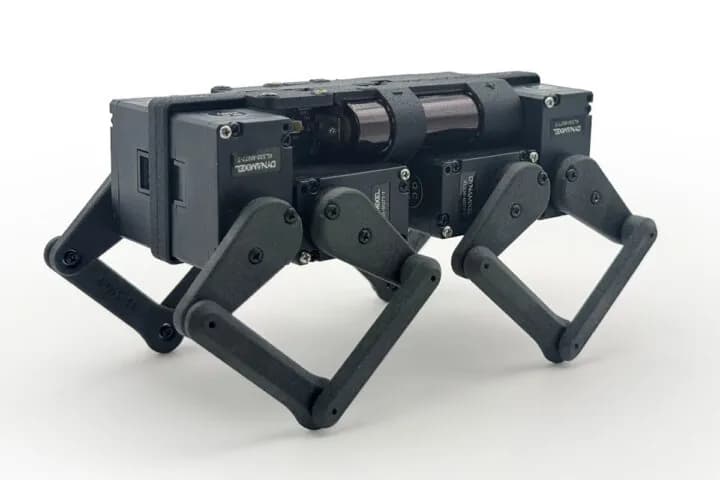
La parte inferior del robot tiene 12 grados de libertad, con tres articulaciones en cada cadera, una en cada rodilla y dos en cada tobillo. Una articulación número trece gira el torso, así que la cámara del teléfono puede seguir objetos sin que el robot mueva los pies. Las 13 articulaciones funcionan con servomotores DYNAMIXEL XL430-W250-T de bajo costo.
El teléfono va en un soporte sobre las caderas y hace de computador principal y de conjunto de sensores. Su unidad de medición inercial integrada controla la orientación y el movimiento del cuerpo, y la cámara se encarga de detectar objetos, seguir personas y navegar con la vista.
Una aplicación Android hecha a medida corre las redes neuronales de movimiento y control con TensorFlow Lite. Se comunica por WiFi con un pequeño computador a bordo que reenvía las órdenes a los servos. Gracias a esa conexión inalámbrica, cambiar de teléfono no obliga a tocar la electrónica del robot.
¿Sirve cualquier teléfono?
Los investigadores probaron PhoneBot con cuatro teléfonos Android. Uno era un Honor 9 de 2017 y los otros tres, modelos económicos de entre 50 y 80 dólares cada uno. Los cuatro cumplieron con las funciones básicas del robot, lo que muestra que incluso el hardware antiguo tiene poder de cómputo suficiente para la tarea.
El problema de caminar con motores baratos
Lograr que un humanoide de bajo costo caminara de forma confiable costó mucho trabajo. Al final, los investigadores entrenaron el controlador de locomoción en simulación con aprendizaje por refuerzo, considerando el torque limitado de sus motores económicos.
Los primeros entrenamientos produjeron una marcha torpe, en la que una pierna hacía casi todo el trabajo. Para corregirlo, aplicaron una técnica llamada espejado sagital. Cada ejemplo de entrenamiento se duplicó con los lados izquierdo y derecho invertidos, lo que le enseñó al robot a usar ambas piernas por igual sin necesidad de simulaciones físicas adicionales.
En simulación, el espejado redujo la asimetría entre los ángulos de las articulaciones izquierdas y derechas de 0,254 a solo 0,003 radianes. También mejoró la velocidad y la consistencia del entrenamiento.
Lo que todavía no hace
La plataforma tiene varias limitaciones. Su controlador de marcha solo se entrenó en terreno plano, y los motores restringen la carga que puede llevar. Los investigadores esperan sumarle brazos livianos y mejorar la marcha en superficies irregulares. También quieren trasladar al propio teléfono el procesamiento de la IA conversacional, que hoy requiere un notebook externo.
Con el precio del hardware de cómputo por las nubes, reutilizar equipos viejos tiene más sentido que nunca. Antes de pedir piezas nuevas para el próximo robot, puede valer la pena desempolvar ese teléfono guardado en un cajón.