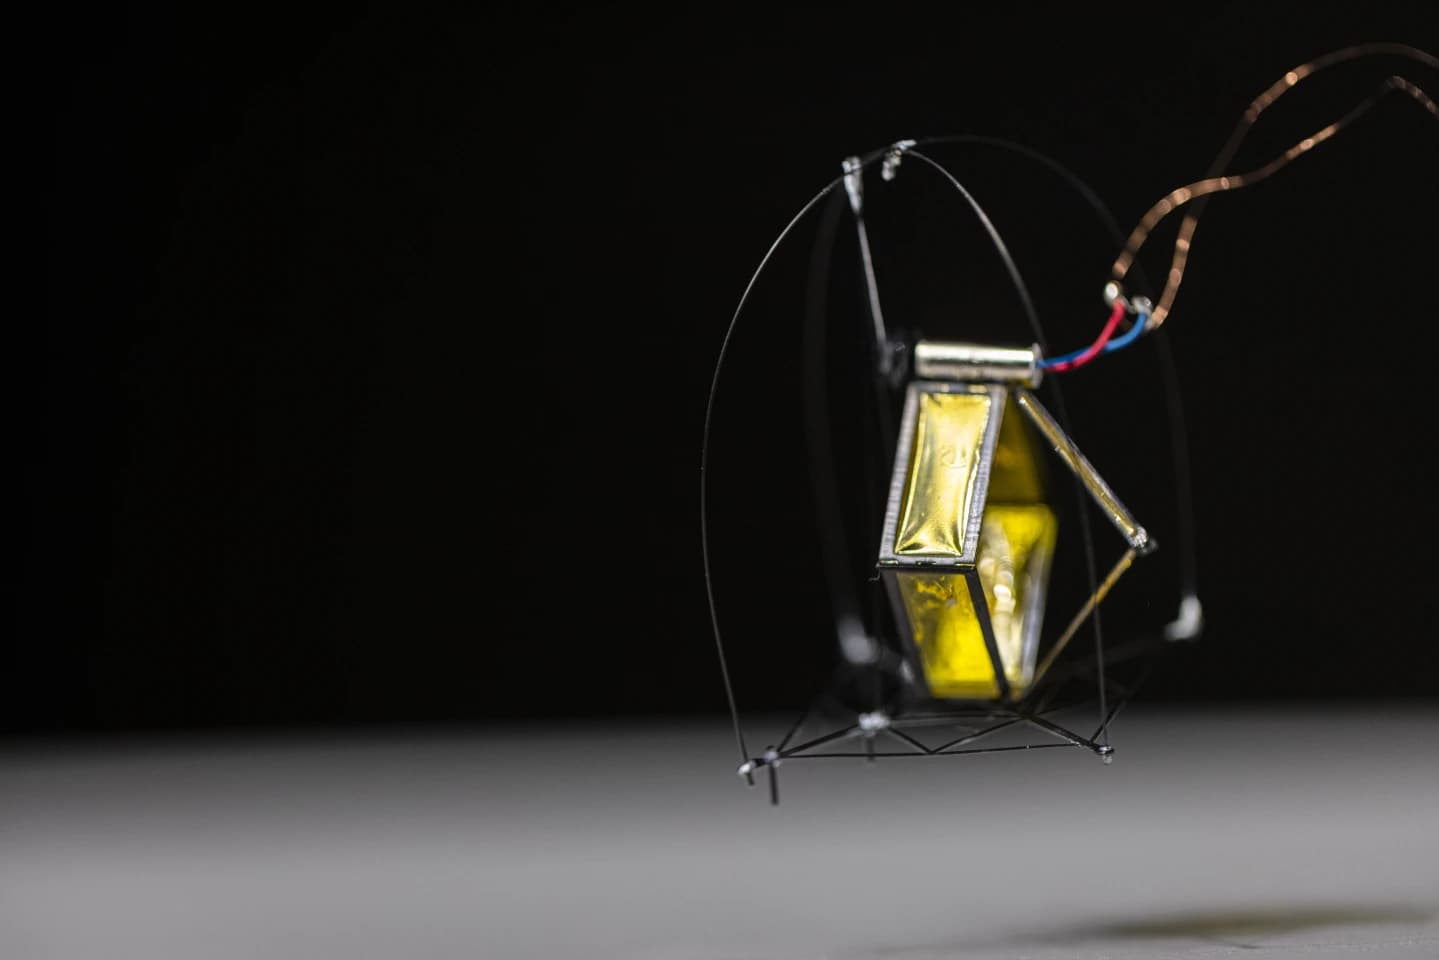
Ya hay robots que nadan como peces, se pegan a las paredes como geckos y agarran objetos como elefantes. Ahora, ingenieros de la Universidad de Washington construyen un tipo nuevo de robot inspirado en la pulga.
¿Por qué una pulga, entre todos los insectos? Por la forma en que salta.
La mayoría de los insectos voladores gasta energía todo el tiempo para mantenerse en el aire. Las pulgas no. Acumulan energía y la liberan en un salto que puede llegar a 50 veces la altura de su cuerpo. Es una forma muy eficiente de moverse, y en robótica la eficiencia energética pesa mucho.
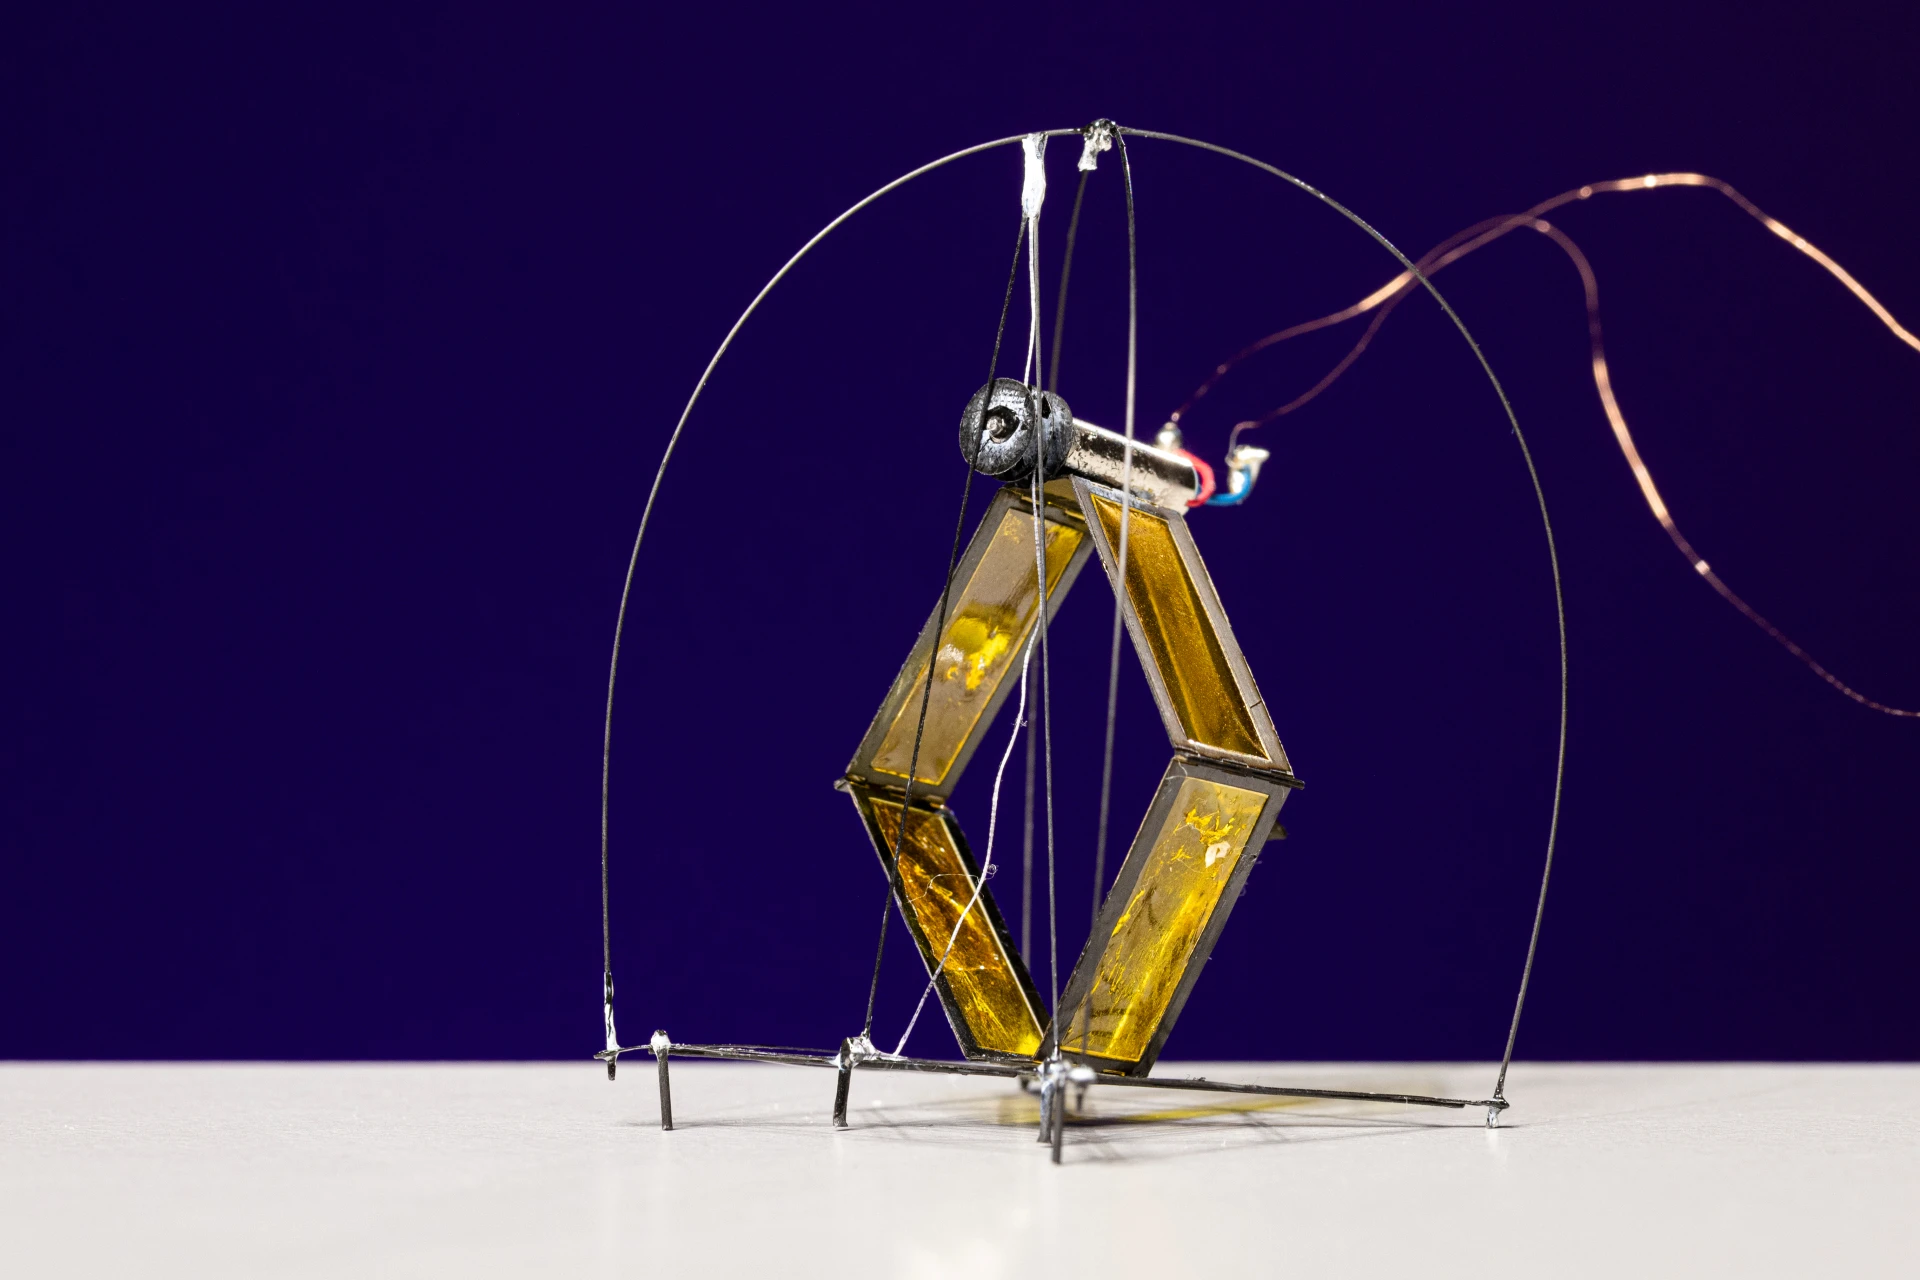
Los investigadores llamaron al proyecto DirectHop, un nombre que ya adelanta la idea principal. Es un robot saltador que cabe en la palma de la mano, pesa apenas 1 gramo y tiene un motor eléctrico diminuto, tres patas plegables y una jaula protectora. Meter todo eso en un cuerpo tan chico suena complejo, pero no fue lo más difícil. El verdadero desafío fue encontrar cómo controlar la altura y la distancia de cada salto.
¿Cómo controla la fuerza de cada salto?
La mayoría de los robots saltadores existentes usa un mecanismo de resorte, que tiene un problema de "todo o nada". Están diseñados para liberar una cantidad fija de energía, así que ajustar la altura y la distancia de cada salto resulta muy difícil.
DirectHop funciona de otra manera. Variando la corriente eléctrica que llega al motor, los investigadores controlan con precisión cuánta energía entra en cada salto. El robot salta más alto que un peldaño de escalera estándar, una marca alta para su tamaño. Lo que cuesta todavía más es lo contrario, dar saltos muy chicos y controlados, y el mecanismo nuevo también los resuelve.
El detalle curioso es que el robot no salta empujando el suelo con las patas, como lo hacen los insectos o las ranas. En vez de impulsarse contra el piso, el motor tira del robot hacia arriba, con una polea y dos hilos que ayudan a lanzarlo.
Aterrizar y volver a pararse
Resuelto el salto, el siguiente problema fue el aterrizaje. El robot no siempre cae perfecto sobre sus tres patas, y ahí el motor vuelve a ayudar. Desplaza el centro de gravedad del robot y lo hace sacudirse hasta que rueda y queda otra vez sobre sus patas.
La jaula protectora también ayuda con los aterrizajes torpes. Está hecha de varillas flexibles de fibra de carbono de 0,25 mm de diámetro. A primera vista no se nota, pero su forma curva se inspiró en las tortugas de caja, que se dan vuelta solas con facilidad. En pruebas de laboratorio, DirectHop logró enderezarse en cerca del 90% de los casos.
Lo que todavía le falta
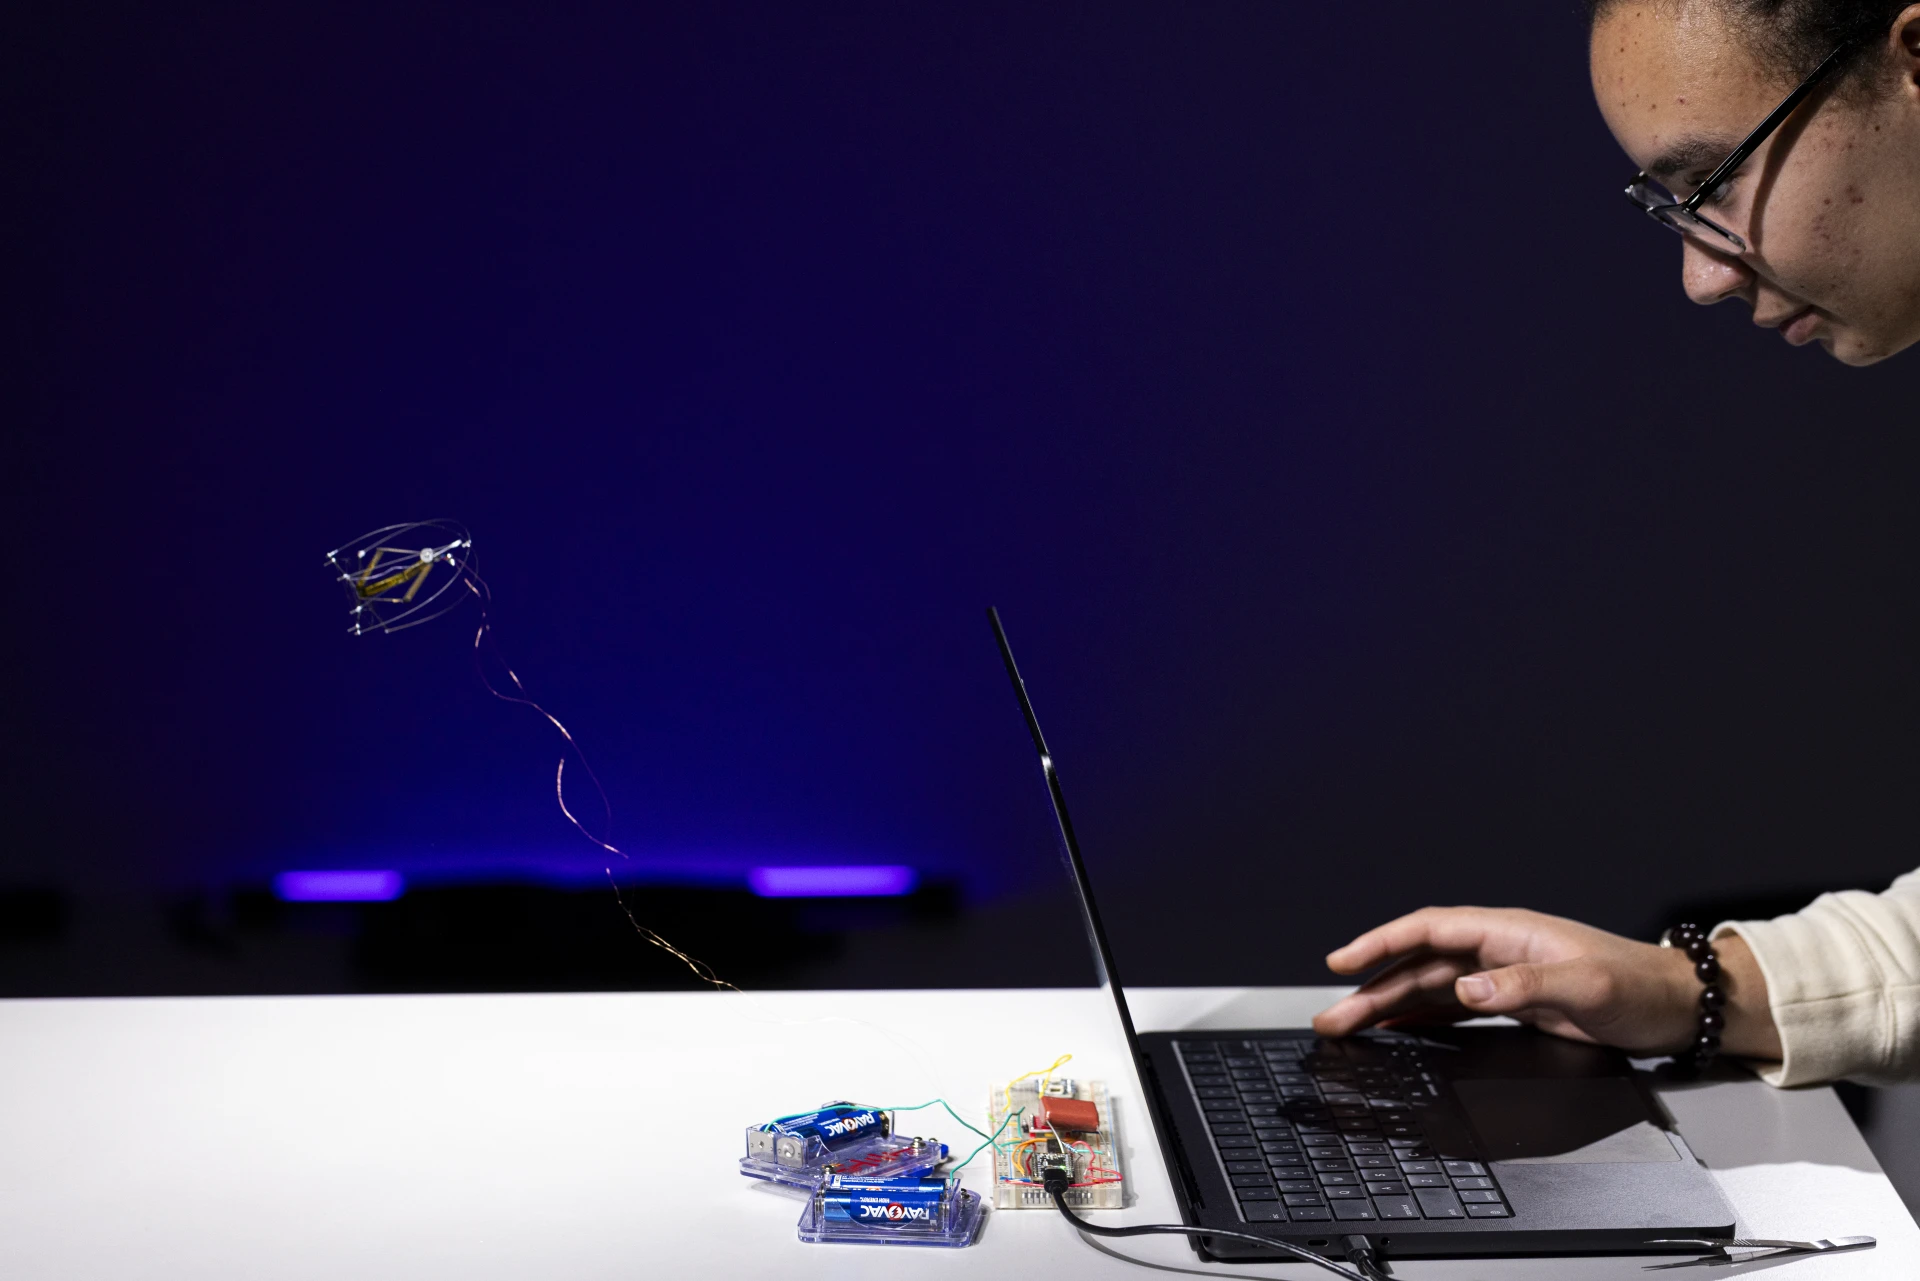
El prototipo actual tiene varias limitaciones. No lleva batería propia y recibe la energía por cables. Tampoco tiene sensores para detectar qué tan alto debe saltar ni para conocer su propia orientación, así que depende por completo de operadores humanos.
El equipo ya trabaja en mejoras. Entre ellas, celdas solares y una batería a bordo, patas retráctiles para ajustar el ángulo del salto y reducir los malos aterrizajes, y una cámara con electrónica para navegar. La meta final es un robot explorador autónomo.
Los investigadores estiman que, a futuro, cada robot podría costar alrededor de 10 dólares. En vez de enviar un robot caro a hacer un trabajo, un enjambre de saltadores baratos podría monitorear agua y suelo, inspeccionar refinerías de petróleo y explorar lugares de difícil acceso.
DirectHop se puede ver en acción en este video. El anuncio original está en el sitio de la Universidad de Washington.