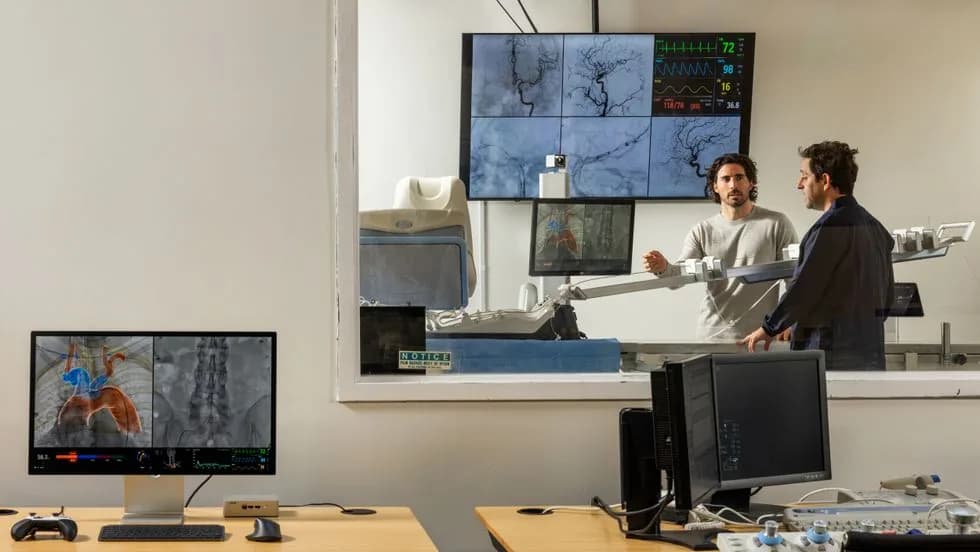
El paciente está a 6 metros, fuera de la vista y del alcance de quien opera. Un pedal activa el control y un tubo delgado y flexible, el catéter, avanza por los vasos sanguíneos rumbo al cerebro mientras una radiografía en vivo muestra el recorrido. Así describe el reportaje de IEEE Spectrum, publicado el 16 de noviembre, la práctica de una cirugía cerebral con el robot de Remedy Robotics. Sentado al lado, el cirujano David Bell recuerda que por cada minuto que un accidente cerebrovascular pasa sin tratamiento millones de neuronas se asfixian, se hinchan y mueren.
El paciente bajo los rayos X en la oficina de Bell no es de carne y hueso. Es un contenedor de plástico con largas ramas de tubos de silicona, y el control que mueve el catéter es de una Xbox. El robot quirúrgico sí es real. El Remedy N1 está pensado para operaciones de urgencia, entre ellas la trombectomía, la cirugía cerebral estándar para los accidentes cerebrovasculares isquémicos causados por coágulos. La isquemia, una restricción del flujo de sangre, es la causa más común de este tipo de accidente.
"Queremos que se sienta un poco como un videojuego, un poco fácil", dice Bell. "Pero no queremos deshumanizarlo, como si fuera solo otro 'game over'."
Bell es médico clínico y fue residente de cirugía cardíaca en Australia. Cofundó Remedy Robotics, con sede en San Francisco, y con un equipo de ingenieros desarrolló este catéter robótico y su software para atender a pacientes con accidente cerebrovascular isquémico de zonas remotas y rurales, que pierden horas mientras los trasladan desde hospitales que no pueden tratarlos. Según datos de 2025, al menos 5 millones de personas sufren cada año un accidente cerebrovascular isquémico en el mundo. En Estados Unidos es la cuarta causa de muerte.
En la pantalla, el catéter llega a una bifurcación del vaso, que se va estrechando, y toma un giro cerrado a la derecha. El reportaje describe el equipo como más fácil de manejar que un instrumento robótico típico, con movimientos más suaves y precisos. Bell corrige esa idea de inmediato.
"La suavidad y la precisión no son resultados clínicos. Tampoco lo es la ergonomía del cirujano", dice.
Para Bell, el resultado que importa es si el robot puede llevar el tratamiento a pacientes que de otro modo no lo recibirían a tiempo. Hoy solo uno de cada diez pacientes candidatos a trombectomía la recibe. Ahí la vieja promesa de la telecirugía se cruza con un problema urgente, que es dar acceso a la trombectomía antes de que el daño ponga en riesgo la vida.
¿Puede un robot cerrar esa brecha?
Remedy ya dio un primer paso al probar su sistema a distancia en un grupo pequeño de pacientes. "La necesidad de atender accidentes cerebrovasculares a distancia es conocida", dice Jake Sganga, cofundador de Remedy junto a Bell y a cargo del área tecnológica. "Es solo que es un problema difícil de abordar." Para que la telecirugía sea parte práctica de la atención de estos pacientes hace falta más que un robot capaz. Depende de la infraestructura de comunicaciones, de los recursos y flujos de trabajo de los hospitales y, en último término, de evidencia de que los pacientes se benefician.
¿Por qué la telecirugía parte por los infartos cerebrales?
Hasta comienzos de los noventa, los médicos que trataban accidentes cerebrovasculares lidiaban con un "nihilismo terapéutico". Un editorial de 1991 firmado por dos neurólogos expresaba la esperanza de que apareciera un tratamiento farmacológico que "revirtiera la tendencia al nihilismo". Cinco años después, los fármacos que disuelven coágulos cambiaron el tratamiento, y cerca de una década más tarde llegó la trombectomía mecánica, en que el coágulo se extrae físicamente de la arteria.
En una trombectomía estándar, el cirujano introduce un alambre flexible por una pequeña abertura en la ingle del paciente. Esa guía marca la ruta para que un tubo hueco y fino que la rodea, el catéter, viaje por los vasos sanguíneos hasta el cerebro, donde otros instrumentos retiran el coágulo. De pronto, un accidente cerebrovascular dejó de ser una condena a una discapacidad profunda o a la muerte y pasó a ser un evento tratable.
Décadas después, la trombectomía sigue siendo una expedición a ciegas. El cirujano está de pie junto al paciente y empuja las líneas centímetro a centímetro. La única vista es una radiografía en vivo, que no muestra tejidos blandos como los vasos sanguíneos. Para iluminar el camino, el cirujano inyecta pequeñas dosis de medio de contraste por el catéter. Un operador hábil evita raspar o perforar las paredes de las arterias mientras dobla la punta redondeada de la guía en cada curva. Pero ni siquiera los giros son intuitivos. La guía puede torcerse dentro del cuerpo y, como el cirujano solo ve una silueta plana, girarla a la izquierda puede terminar rotándola a la derecha.
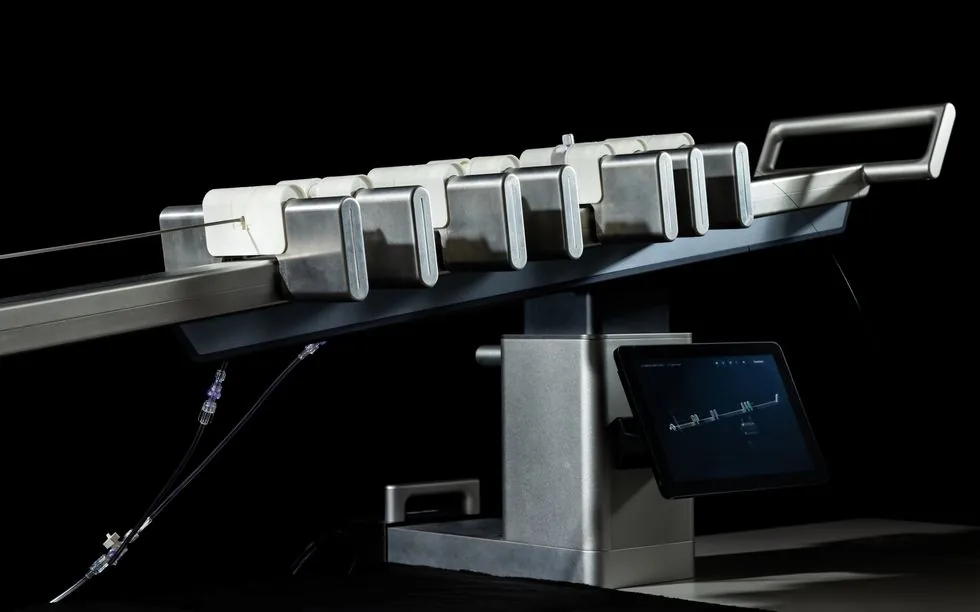
El robot N1 hace avanzar el catéter por un riel con siete módulos, con un alambre delgado que permite controlarlo con precisión dentro del sistema vascular del paciente, incluso a kilómetros de distancia.
Si todo sale según lo previsto, el médico llega al cerebro, pasa instrumentos por el catéter para soltar el coágulo y después retira todo con cuidado. Bell recuerda cómo se sentía cuando hacía trombectomías. "Estoy a metro y medio de la punta de mi catéter. No la controlo. No veo dónde están los vasos sanguíneos. Pensé, ¿cuál es la forma ideal de hacer estos procedimientos? Desde luego no es lo que estoy haciendo ahora."
Un catéter que se orienta solo
Sganga y Bell quieren que sus robots hagan dos cosas, ver lo que el cirujano no ve y estar donde el cirujano no puede estar. En la visita de enero a la oficina de Remedy, el equipo mostró su brazo robótico y los instrumentos que se acoplan a él. Sobre el brazo van cartuchos motorizados, uno de ellos con varios actuadores que usan engranajes pequeños para sujetar los instrumentos, finos como hilos, y meterlos o sacarlos del cuerpo. Entre los instrumentos hay un stent, un tubo de malla metálica expandible que se usa para atravesar el coágulo, sujetarlo y sacarlo. Todo es equipo típico de una cirugía de accidente cerebrovascular, salvo el catéter.
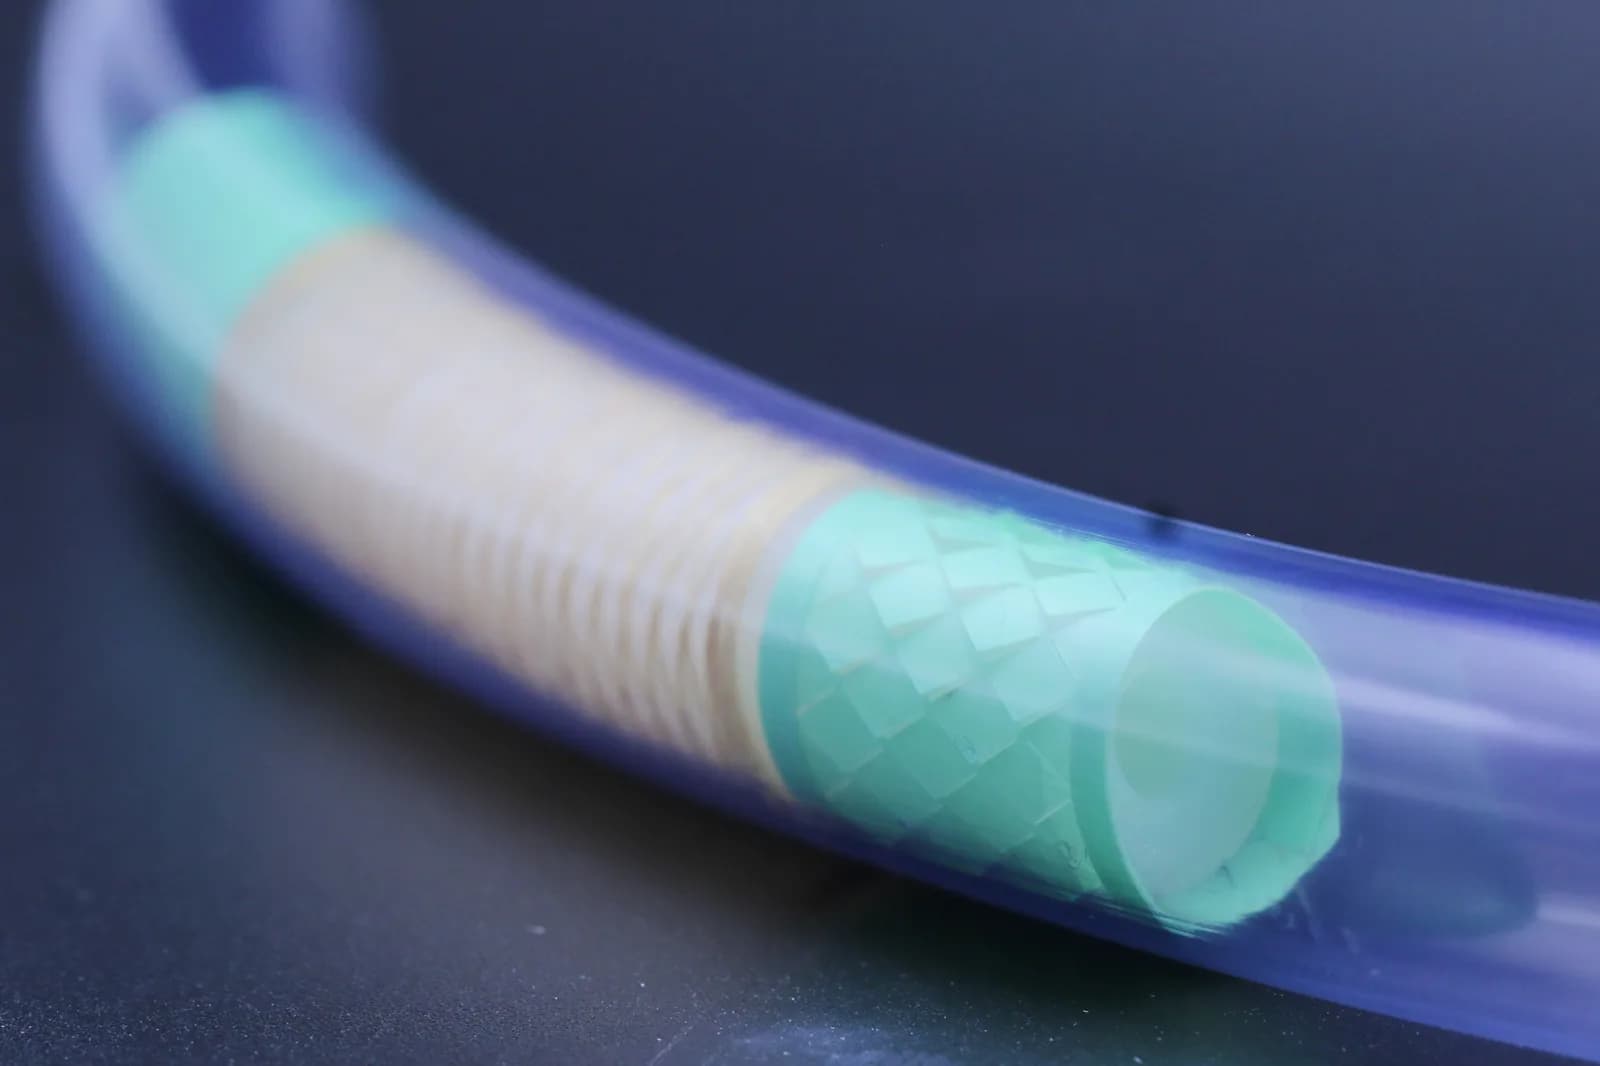
El catéter de Remedy es orientable, así que no necesita una guía que le abra el camino. Fuera del cuerpo, un brazo robótico lo hace avanzar mientras unos alambres diminutos tiran de la punta en cualquier dirección, como un gusano curioso que recorre las ramas estrechas del torrente sanguíneo. Bell y Sganga explican que hicieron de la orientación una prioridad. Sganga activa una tomografía que se superpone a la imagen de rayos X y de pronto aparecen, en tres dimensiones y bien iluminadas, las rutas de los vasos que la radiografía no mostraba.
El catéter lleva un patrón de pequeñas marcas. Según Sganga, no son para el cirujano sino para un algoritmo de visión computacional que sigue la rotación del catéter dentro del cuerpo. Si el operador quiere girar a la derecha, el software de Remedy traduce esa intención en el movimiento correcto. El cirujano ya no tiene que mirar una silueta 2D en la radiografía y compensar mentalmente cada torsión del catéter. Basta con marcar la derecha sobre la imagen de rayos X, el sistema se ajusta y el catéter se mueve en la dirección correcta.
Del encuentro en Stanford al búnker
El sistema nació de ideas que Bell y Sganga trabajaban cuando se conocieron en Stanford en 2019. Bell, ya médico, cursaba un MBA y se inscribió en una clase de robótica con la esperanza de conocer a un ingeniero interesado en crear un robot médico. El profesor lo conectó con Sganga, estudiante de doctorado en bioingeniería que desarrollaba algoritmos de búsqueda de rutas para un broncoscopio robótico aprobado por la FDA, que recorre los pulmones.
El trabajo de Sganga lo había acercado a empresas de robótica quirúrgica que fracasaron por no elegir un problema con suficiente valor. Buscaba un problema médico en que un robot pudiera demostrar su utilidad mucho antes de los ensayos en humanos, y el accidente cerebrovascular destacó. "Es una necesidad clínica ya verificada", dice Sganga. "El tiempo." Cuando se juntaron a tomar un café, conectaron de inmediato. "Fue como 'Hola, ¿cómo estás?' y al rato estábamos mirando juntos imágenes médicas de vasos sanguíneos en su teléfono", cuenta Sganga.
Cerca de un año después de salir de Stanford, Bell y Sganga arrendaron un garaje para dos autos en el sur de California y lo blindaron contra los rayos X con plomo. "Le decíamos el búnker porque tenía plomo a la vista por todos lados, incluido el techo", dice Sganga. "Cabían justo una cama y un arco en C viejo y destartalado." Ahí probaron un prototipo de su catéter orientable dentro de arterias de silicona, primero manejando el robot desde otra sala y después desde un notebook a cientos de kilómetros. "Buscábamos una primera señal de vida", dice Sganga. "Y fue en ese momento que nos dimos cuenta de que esto podía funcionar."
El segundo intento de la telecirugía
La idea de operar a distancia es anterior a la atención moderna de los accidentes cerebrovasculares. En los años ochenta y noventa, las empresas Computer Motion e Intuitive desarrollaron robots de cabecera para asistir a los cirujanos. En 2001, el cirujano francés Jacques Marescaux y el canadiense Michel Gagner extirparon la vesícula de un paciente a más de 6.000 km de distancia. Desde Nueva York, Marescaux usó un computador conectado por fibra óptica de alta velocidad para controlar un robot de Computer Motion en Estrasburgo, Francia. Esa operación, conocida como la Operación Lindbergh, terminó sin complicaciones.