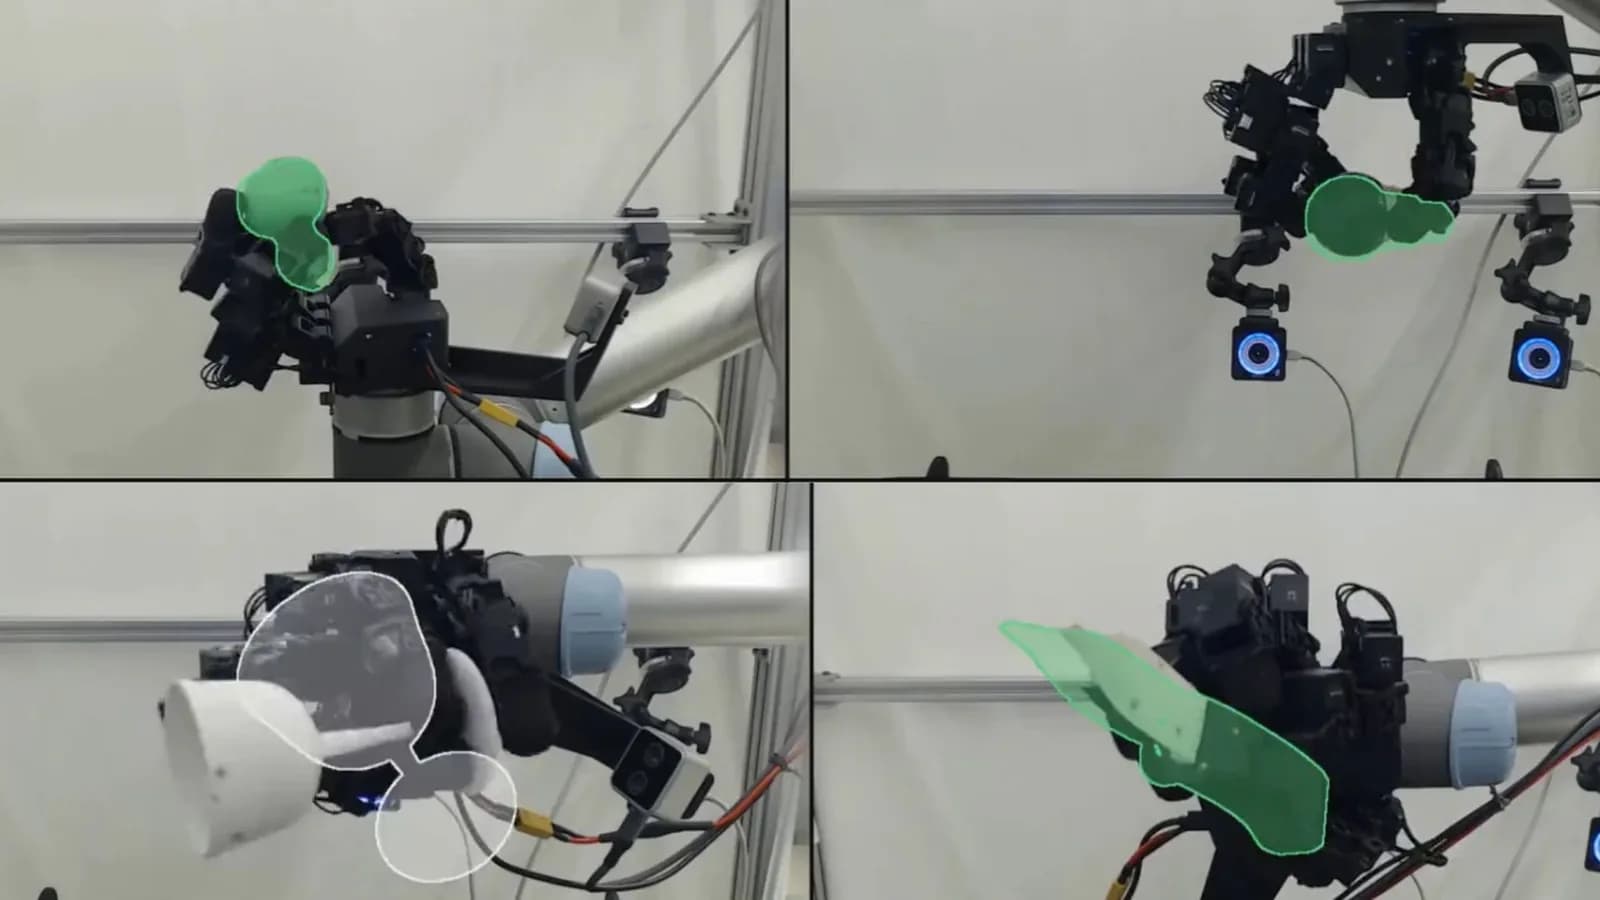
Ian Chuang y sus colegas de la Universidad de California, en Berkeley y en Davis, entrenaron una mano robótica que rota objetos entre los dedos y los reposiciona sin dejarlos caer, según informó Interesting Engineering el 4 de noviembre. Enseñarle eso a un robot sigue siendo un problema técnico difícil. Las personas ajustan la presión de los dedos por instinto, pero cuando la palma mira hacia abajo, el riesgo de que el objeto se caiga es muy alto.
Además de rotar objetos y dejarlos en distintas posiciones dentro de la mano, el robot lleva un sistema de seguridad basado en software que evita que el objeto se escape de los dedos.
Un robot entrenado solo en simulación
El mecanismo de seguridad redujo la cantidad de objetos caídos de 16 a 4 en 1.200 tareas asignadas. A cambio, empeoró un poco la precisión del robot en algunos objetivos. Los parámetros de seguridad se pueden ajustar por separado del desempeño en la tarea, así que es posible buscar un equilibrio entre un agarre firme y una manipulación exitosa.
Los investigadores usaron una mano robótica LEAP de 16 articulaciones. Se entrenó únicamente con simulaciones por computador, sin ninguna demostración hecha con una mano humana. Para armar el modelo de simulación, el equipo analizó el comportamiento de los motores robóticos reales y lo incorporó a la simulación.
En la primera etapa del entrenamiento, el computador generó millones de situaciones de agarre. Para facilitar el agarre, la fricción entre los dedos y los objetos se fijó más alta que en el mundo real. A medida que el robot mejoraba, esa fricción artificial se fue reduciendo para crear situaciones más realistas.
Después, el robot se probó en el mundo físico con cuatro objetos de plástico impresos en 3D: un cuchillo, una copa de vino, un pato y una ampolleta. Se usó un controlador distinto para cada objeto.
El mecanismo de seguridad se entrenó aparte del controlador principal. Puede ajustar los movimientos del robot para mantener el agarre firme, alterando lo menos posible la tarea principal. No recibe información sobre la posición final a la que debe llegar el objeto, ni recompensa alguna por alcanzarla.
¿Cuánta precisión se pierde con la seguridad?
Para probar el sistema se hicieron 4.800 experimentos con 4 objetos y 6 ángulos de muñeca, y cada secuencia de prueba incluía 50 objetivos. Unas cámaras externas de captura de movimiento midieron cómo se movían los objetos en la mano del robot. Cada vez que un objeto se caía o se atascaba, el experimento se detenía y volvía a empezar.
| Configuración | Tasa de éxito |
|---|---|
| Sin mecanismo de seguridad | 95,2% |
| Con mecanismo de seguridad | 91,5% |
El éxito se midió con tres condiciones: quedar a menos de 2 cm del objetivo, a menos de 23 grados del objetivo y en menos de 10 segundos.
Los investigadores también mostraron al robot instalando una ampolleta. Primero la rotó, luego la llevó al portalámparas y finalmente la atornilló hasta encender la luz. El mecanismo de seguridad no fue igual de efectivo en todas las demostraciones, así que existe un compromiso entre la precisión para llegar al objetivo y la seguridad para mantener el objeto sujeto.
El equipo quiere que el sistema de seguridad sea más eficiente y crear un solo controlador que sirva para muchos objetos distintos. Los resultados están publicados en el servidor de preprints arXiv.