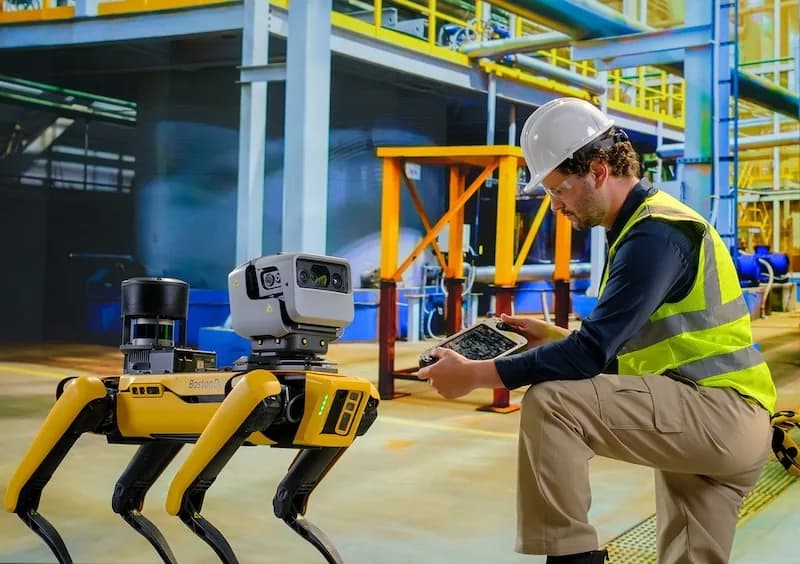
Daniela Shchegelskaya, ingeniera electrónica y de robótica en Elimpus, lleva dos años trabajando con el cuadrúpedo Spot de Boston Dynamics en inspecciones de zonas de riesgo dentro de subestaciones eléctricas energizadas. En una columna de opinión publicada el 22 de octubre en Robotics & Automation News cuenta qué aprendió del proyecto.
Cuando presenta su trabajo, dice, aparecen siempre las mismas dos preguntas. ¿De verdad se necesitan robots? ¿Qué va a pasar con los ingenieros de terreno?
Entiende la preocupación, pero su respuesta es que el trabajo apunta a mantener a salvo a los ingenieros y a delegar en máquinas las tareas peligrosas. Quiere que el conocimiento que solo puede aportar un ingeniero siga en el centro, y que menos personas tengan que entrar a lugares donde pueden sufrir lesiones graves.
En Elimpus probó y adaptó Spot para la inspección de subestaciones, incluido el transporte de equipos que monitorean descargas parciales. Es una prueba de concepto que sigue en curso. El objetivo era que el robot recogiera información en zonas peligrosas, para reducir la exposición de los ingenieros y hacer las inspecciones a distancia y más rápido.
Una inspección es más que una visita
En una subestación, la tarea del ingeniero es reunir evidencia sobre el estado de los equipos y decidir si algo necesita atención. En el escenario ideal de Shchegelskaya, el robot recoge parte de esa evidencia y la persona se queda lejos de las condiciones peligrosas.
No hace falta, y tampoco es probable, que el robot se haga cargo de toda la inspección. Puede llevar un instrumento hasta un punto o dar una vista más detallada de un equipo. Después el ingeniero revisa la información y decide qué más hay que investigar.
Algunas tareas todavía exigen a un ingeniero en el lugar. Un equipo de diagnóstico puede necesitar calibración manual en el punto de inspección, y el robot, en la configuración actual del proyecto, no lo puede hacer. Mandar al robot a tomar lecturas no elimina todas las razones para que vaya una persona.
Así entiende ella la división del trabajo. Un ingeniero capacitado debería poder aplicar su experiencia sin estar parado junto al equipo en cada observación. Pero hay que conservar la información que normalmente usaría para interpretar lo que encuentra, porque alejar a la persona del peligro también la aleja de parte del contexto.
¿Puede una señal real llevar a una conclusión equivocada?
En uno de sus proyectos, una vibración llevó a los ingenieros a revisar en terreno un posible problema. Al llegar descubrieron que la causa eran unas obras viales cercanas.
La medición era correcta, pero costaba entenderla solo con los datos remotos. Saber que las vibraciones habían aumentado no decía nada sobre su origen.
Una lectura precisa no garantiza que el ingeniero la entienda de inmediato. Tomar más lecturas puede dar contexto, pero a veces la única forma de comprender lo que pasa es ir a revisar. El robot puede llevarle evidencia al ingeniero, sin asegurar que alcance. Según Shchegelskaya, sería engañoso sostener que cualquier señal anómala ya se puede resolver a distancia.
Al implementar la recolección remota de datos hay que saber reconocer cuándo la evidencia disponible respalda una decisión y cuándo deja preguntas abiertas. Ese caso requirió que fueran personas a investigar.
Lo que sabe quien está en el lugar
Traducir el instinto de un ingeniero con experiencia en instrucciones para un robot es difícil. Observar a distancia exige pensar, incluso con vistas alrededor del robot y una cámara con giro, inclinación y zoom.
El operador puede tener que cambiar el ángulo, volver a una zona o tomar otro tipo de lectura. Algunos de los problemas que se buscan requieren equipos de monitoreo especializados, así que una imagen no responde todas las preguntas.
Por eso, dice, hay que ser claros sobre lo que una inspección cubrió de verdad. Si el robot no llega a una zona o la información queda incompleta, el ingeniero tiene que saberlo. Una inspección interrumpida deja un hueco en la evidencia y no debería tomarse como garantía del estado de equipos que el robot no examinó bien.
Las preguntas que según ella deberían guiar el trabajo son qué pudo establecer el ingeniero a distancia y qué sigue siendo incierto. Esas respuestas importan más que el hecho de que el robot complete un recorrido vistoso por el sitio.
¿Cuándo tiene que intervenir una persona?
Hay límites prácticos como las comunicaciones que se cortan y la autonomía de la batería. Pero también puede hacer falta intervenir con el robot en movimiento.
Durante las pruebas, un obstáculo le bloqueó la ruta hacia su destino. Spot empezó a tomar un camino más largo para rodearlo, en dirección a una zona donde se hacían obras de construcción delicadas. Shchegelskaya tuvo que tomar el control manual. El robot había encontrado otra forma de cruzar el sitio, pero no era adecuada en esas circunstancias, y como operadora le tocaba juzgar hacia dónde debía ir y cuándo intervenir.
Antes de empezar una inspección hay que definir cuándo debe intervenir el operador y cómo se recupera el robot de forma segura. Si los hallazgos piden un examen más detallado, los investigadores humanos necesitan una manera segura de hacerlo. Con la recolección remota de datos, la meta es reducir la exposición de las personas durante toda la tarea, también cuando la inspección no sale como se esperaba.
A veces un ingeniero tendrá que ir. Otras veces la información permitirá acotar la investigación antes de que vaya. Ella ve ambos casos como parte del mismo esfuerzo por usar el tiempo y la experiencia de las personas donde hacen falta, sin exponerlas a riesgos innecesarios.
Por esa razón desconfía de presentar los robots de inspección sobre todo como una forma de reemplazar trabajadores. La persona que interpreta los hallazgos sigue siendo indispensable. Sabe qué puede significar una lectura, qué más hay que revisar y cuándo la información disponible no alcanza para actuar.
El resultado que espera ver
Su trabajo en el proyecto consistió en probar dónde ayuda el robot y dónde todavía tienen que intervenir personas. Advierte que los beneficios potenciales no deben confundirse con resultados ya logrados.
Para ella, la razón más fuerte para seguir es la posibilidad de darles a los ingenieros información útil sin pedirles que entren a un lugar peligroso a recogerla. El éxito sería que hubiera menos entradas necesarias a zonas de riesgo, con evidencia suficiente para que las personas tomen buenas decisiones sobre los equipos a su cargo.