Un robot toma un objeto, lo mueve y lo deja sin problemas. ¿Es diestro? Quizás. Ahora hay que pedirle que lo haga cientos de veces, mientras los objetos se corren un poco, el agarre cambia, los componentes se desgastan y aparecen fallas inesperadas. Esa prueba es mucho más difícil y mide mucho mejor si un robot tiene la destreza que exige el mundo real.
Así abre su columna en The Robot Report Nicolas Sauvage, fundador y presidente de TDK Ventures, el brazo de capital de riesgo corporativo de TDK. Sauvage reconoce que la industria avanza rápido en lo que los robots pueden manipular, pero define la destreza útil de otra forma. Es la capacidad de percibir, agarrar, mover, ajustar y recuperarse con la confiabilidad suficiente para completar un flujo de trabajo entero sin asistencia humana constante.
La aritmética de los nueves
Un robot que acierta el 99% de las veces suena listo para trabajar, pero un trabajo casi nunca es una sola acción. Sauvage propone un flujo de 100 acciones físicas en secuencia.
| Éxito por acción | Probabilidad de completar las 100 al primer intento |
|---|---|
| 99% | 36,6% |
| 99,9% | 90,5% |
| 99,99% | 99,0% |
Es un ejemplo simplificado, que supone tasas de éxito iguales e independientes, pero muestra algo importante. Un robot con 99% de éxito no está necesariamente 99% automatizado.
Las pequeñas brechas de confiabilidad crecen mucho cuando se repiten a lo largo de un flujo completo. Un robot que se ve casi perfecto en una demostración puede seguir lejos de estar listo para operar solo. La diferencia entre dos nueves y cuatro nueves puede decidir si un robot puede trabajar sin supervisión.
Para Sauvage, el próximo gran desafío de la destreza robótica es que el sistema completo sea lo bastante confiable para convertir las capacidades del robot en trabajo útil, más que enseñarle a hacer más cosas.
La destreza es un sistema completo
La destreza robótica suele discutirse como una carrera de hardware, con más dedos, más articulaciones y más libertad de movimiento. Esas capacidades importan, pero el cliente no compra grados de libertad. Compra trabajo útil.
Completar ese trabajo exige un lazo cerrado entre visión, posición, contacto, fuerza, presión, agarre, movimiento y ajuste. También cuentan la energía, la seguridad, la flexibilidad y la recuperación.
No todo flujo necesita tacto. En algunos casos, los datos de visión y movimiento entregan información suficiente. El tacto sirve para avisarle al robot que un objeto se está resbalando, que el contacto es inestable, que está aplicando demasiada presión o que un componente quedó bien puesto.
El objetivo, entonces, es darle al sistema suficiente información de la correcta para actuar y recuperarse de forma confiable, sin cargar todos los sentidos en todos los robots.
Los nueves extra salen del aprendizaje
La recuperación es una parte enorme de la destreza. Si un robot empieza a perder el agarre de un objeto, lo que importa es si el sistema detecta el deslizamiento a tiempo para corregirlo antes de que un error pequeño haga fallar toda la tarea. Que el agarre original haya sido perfecto importa menos.
Una falla descubierta en terreno puede exponer un problema de software, de sensores o de control, o puede revelar que hay que rediseñar el hardware. Cambiar la mano cambia el movimiento, la percepción y la calibración, así que los datos recogidos con un diseño físico pueden no servir directo para otro. Por eso el despliegue real es una parte crítica del desarrollo.
El despliegue muestra deslizamientos, malos agarres, desgaste y recuperaciones fallidas. Esas experiencias se vuelven datos que mejoran el software, la simulación, los sensores, el control y el hardware. Cada ciclo puede hacer que el siguiente despliegue sea más confiable y más barato.
Un avance tecnológico puede iniciar el camino, pero es el sistema de aprendizaje que lo rodea el que multiplica su impacto. Según Sauvage, los nueves adicionales salen de desplegar, aprender y mejorar una y otra vez.
El cuerpo correcto depende del trabajo
La confiabilidad también exige resistir la tentación de creer que un robot más parecido a un humano es un mejor robot. El punto de partida debería ser el trabajo, y desde ahí se define el entorno, la forma física y el sistema necesarios para hacerlo.
La destreza sigue la misma lógica. La mano más humana puede no ser la mejor para un flujo determinado. La meta que plantea Sauvage es la destreza mínima suficiente para completar un trabajo valioso de forma confiable.
Sus ejemplos son tres empresas en las que TDK Ventures invirtió, algo que el autor declara en la misma columna.
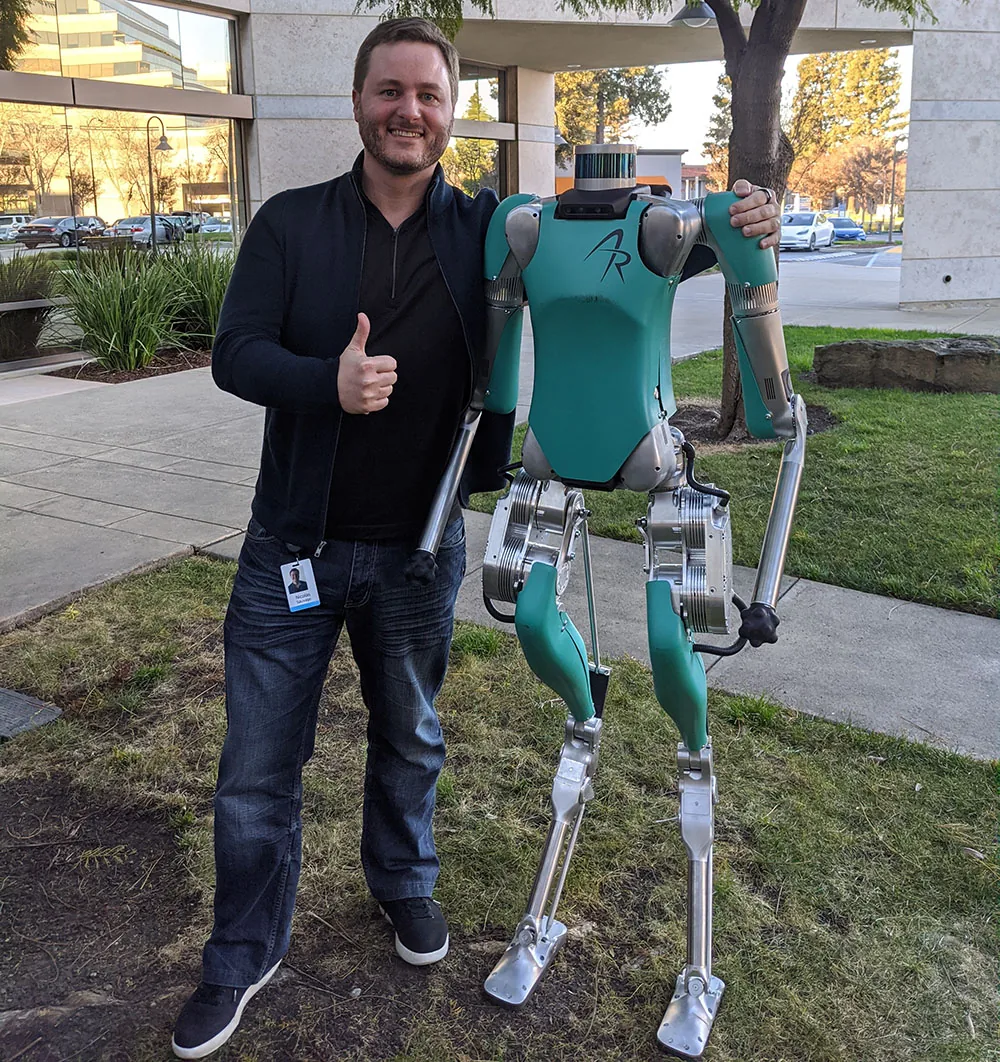
- Digit, de Agility Robotics, es un robot bípedo para logística y trabajo industrial. Se conecta directo a herramientas especializadas para cada tarea, en lugar de depender de una mano de cinco dedos.
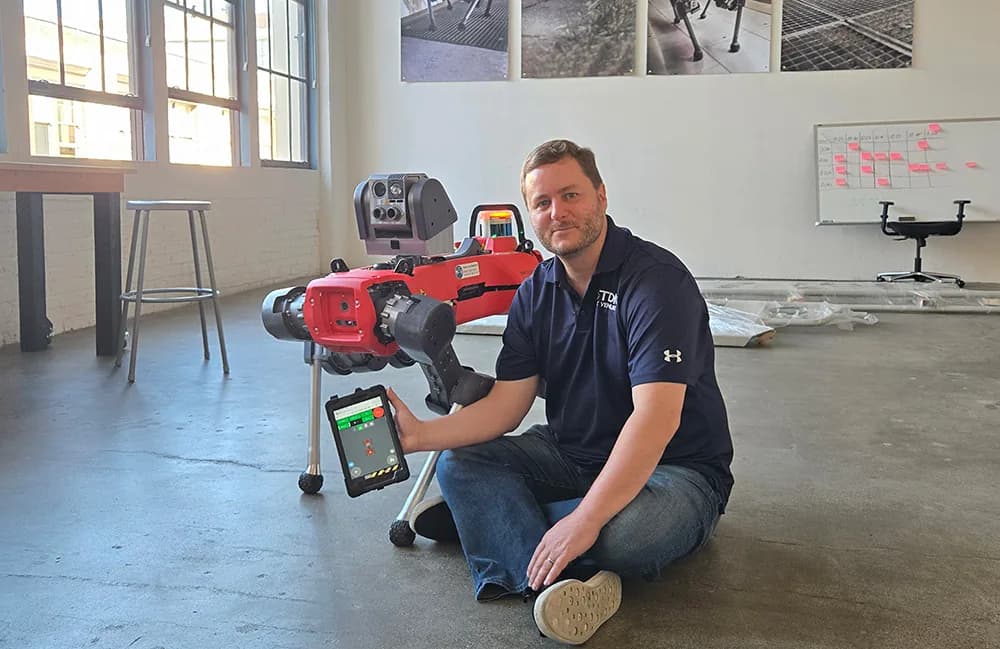
- ANYbotics fabrica robots de cuatro patas que suben escaleras y recorren superficies irregulares en plantas industriales, e inspeccionan zonas peligrosas para reducir la exposición de personas. En un despliegue, su tecnología habría hecho más de 33.000 inspecciones en 450 puntos de inspección.
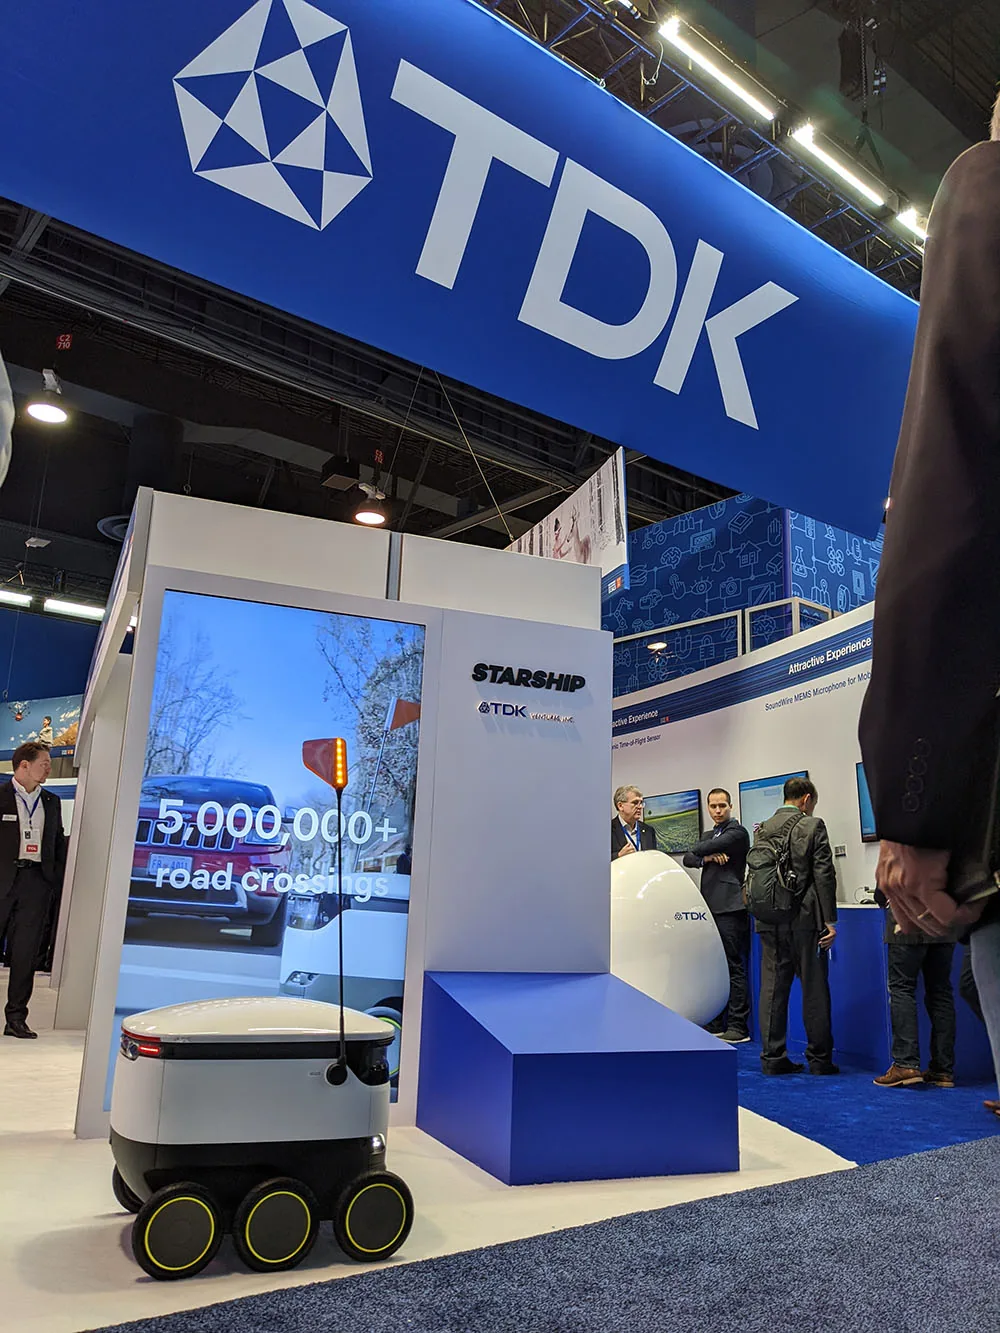
- Starship Technologies fabrica robots de reparto que circulan por veredas, así que una forma pequeña y con ruedas le sirve más que las patas. La empresa informa más de 10 millones de entregas autónomas.
Los tres robots se ven y operan muy distinto porque hacen trabajos muy distintos. Muestran el mismo principio, dice Sauvage. La forma física correcta es la que calza con el trabajo y puede repetirlo en el entorno real.
Esas inversiones, cuenta, cambiaron las preguntas que se hace como inversionista. Le interesa menos qué robot se ve más humano y más qué sistema completo alcanza la confiabilidad que el cliente necesita.
Medir el trabajo y no la demostración
Esto cambia cómo se debería medir el avance de la IA física. La tasa de éxito de una acción aislada en una demostración dice muy poco sobre si un robot está listo para trabajar solo en el mundo real.
Las preguntas que propone Sauvage son concretas. ¿Qué porcentaje de flujos completos termina sin ayuda humana? Cuando algo sale mal, ¿cuántas veces se recupera el robot solo? ¿Cómo cambia el rendimiento cuando cambian el objeto, la iluminación, la posición, el desgaste o el entorno?
Después vienen las preguntas menos vistosas que se vuelven críticas a escala. ¿Qué se rompe primero con el uso repetido? ¿Cuánto se tarda en diagnosticarlo, repararlo y devolverlo al trabajo? ¿Cuáles son la velocidad, el tiempo en servicio y el costo de cada trabajo completado con éxito?
Para Sauvage, esas son mejores medidas de destreza que lo que un robot muestra una vez. Un robot no necesita la mano más humana, la mayor cantidad de articulaciones ni el rango más amplio de habilidades para generar valor. Necesita la combinación correcta de forma física, sensores, control y recuperación para completar un trabajo valioso de forma confiable en el entorno donde va a operar.
TDK Ventures administra 500 millones de dólares en cuatro fondos e invierte en startups en etapa temprana de IA y cómputo, energía, industria y robótica, movilidad y materiales avanzados.