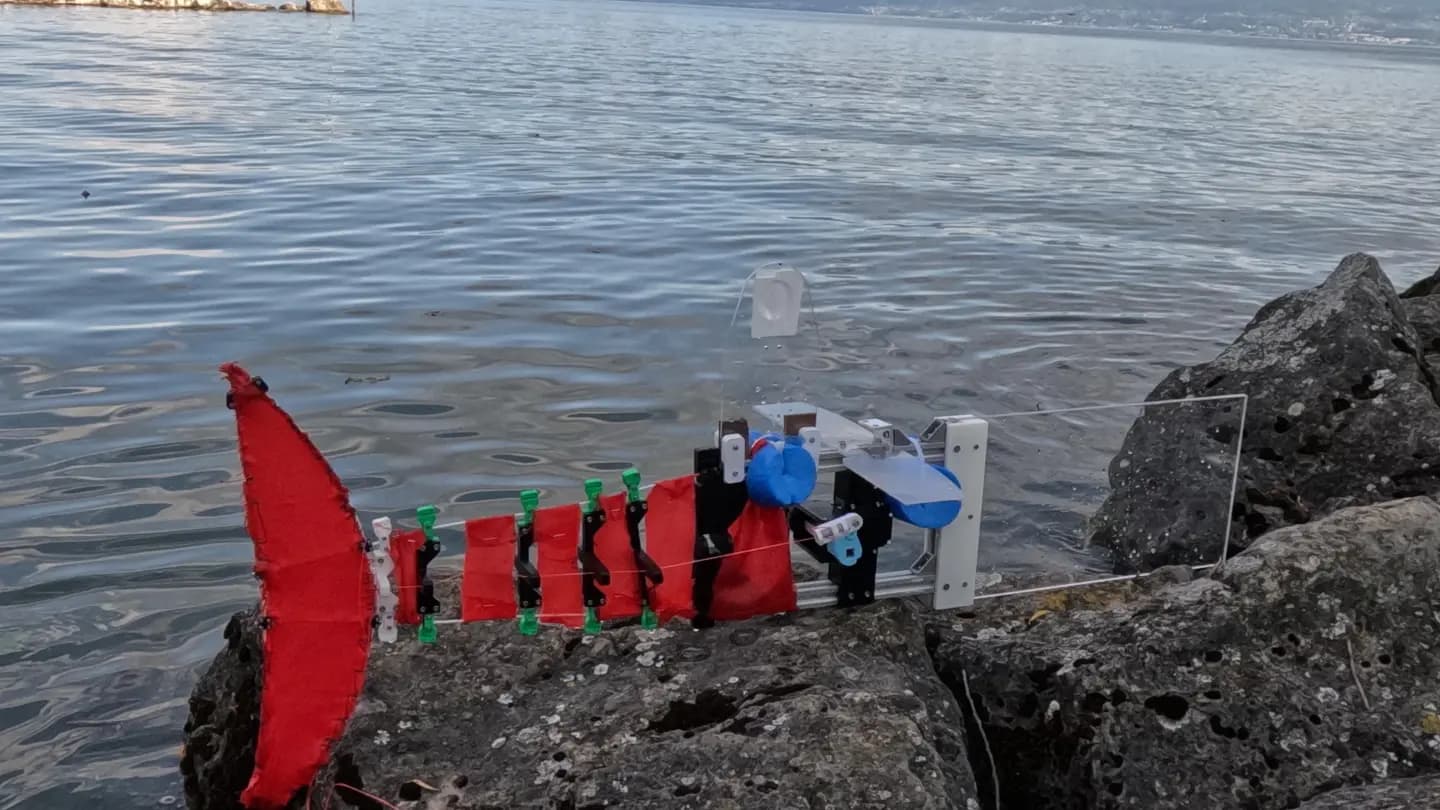
Un grupo de investigación de la Universidad Estatal de Carolina del Norte (NC State) presentó un robot submarino que copia el movimiento del lirio de mar, un invertebrado marino de brazos flexibles parecidos a plumas, informó New Atlas el 25 de octubre. La máquina se desplaza en tres dimensiones con unos pocos brazos elásticos y apenas dos actuadores.
Explorar el fondo marino pide robots que se muevan con la soltura de un pez y que, idealmente, se confundan con el entorno. Ese es el problema que viene trabajando este equipo.
Hace unos años, los mismos investigadores diseñaron un robot acuático inspirado en la mantarraya. Nadaba rápido, pero tenía una limitación seria, no se maniobraba en tres dimensiones. Avanzar es una cosa. Subir, bajar, cambiar de dirección y girar sobre su eje es otra muy distinta, y muchos robots submarinos cargan con esa misma carencia.
Por qué el lirio de mar
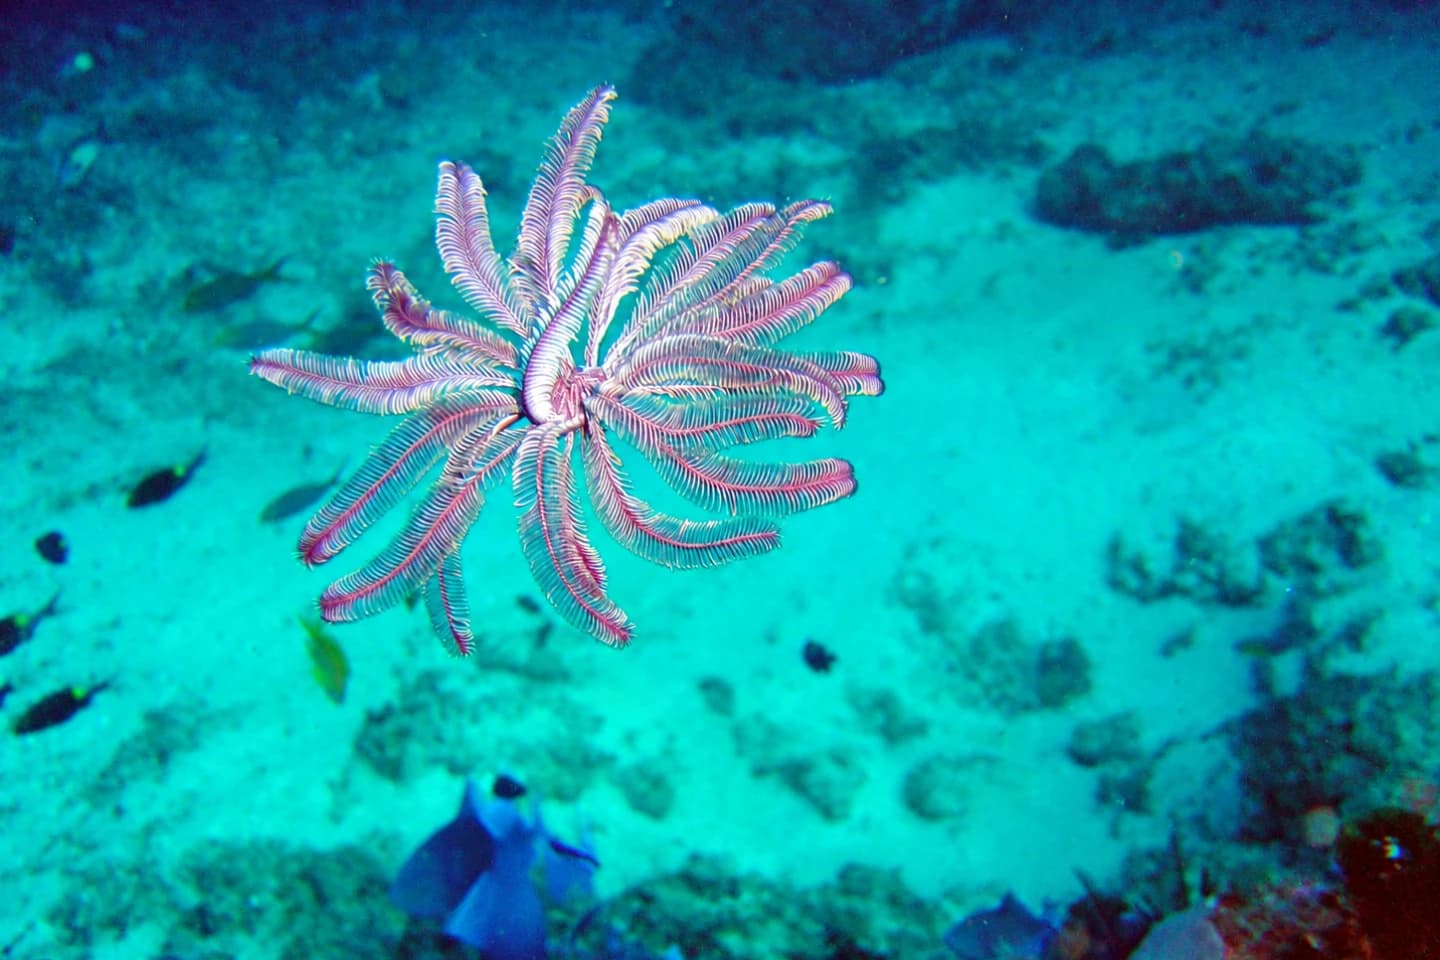
Para el nuevo diseño se fijaron en el lirio de mar, también llamado crinoideo. Estos animales tienen varios brazos flexibles, con forma de pluma, que les permiten moverse en distintas direcciones. Viéndolos nadar parece que no les cuesta nada, pero reproducir esas maniobras en un robot es difícil. Lo habitual sería recurrir a sistemas de control complejos y a más actuadores, que son los componentes del robot que producen el movimiento.
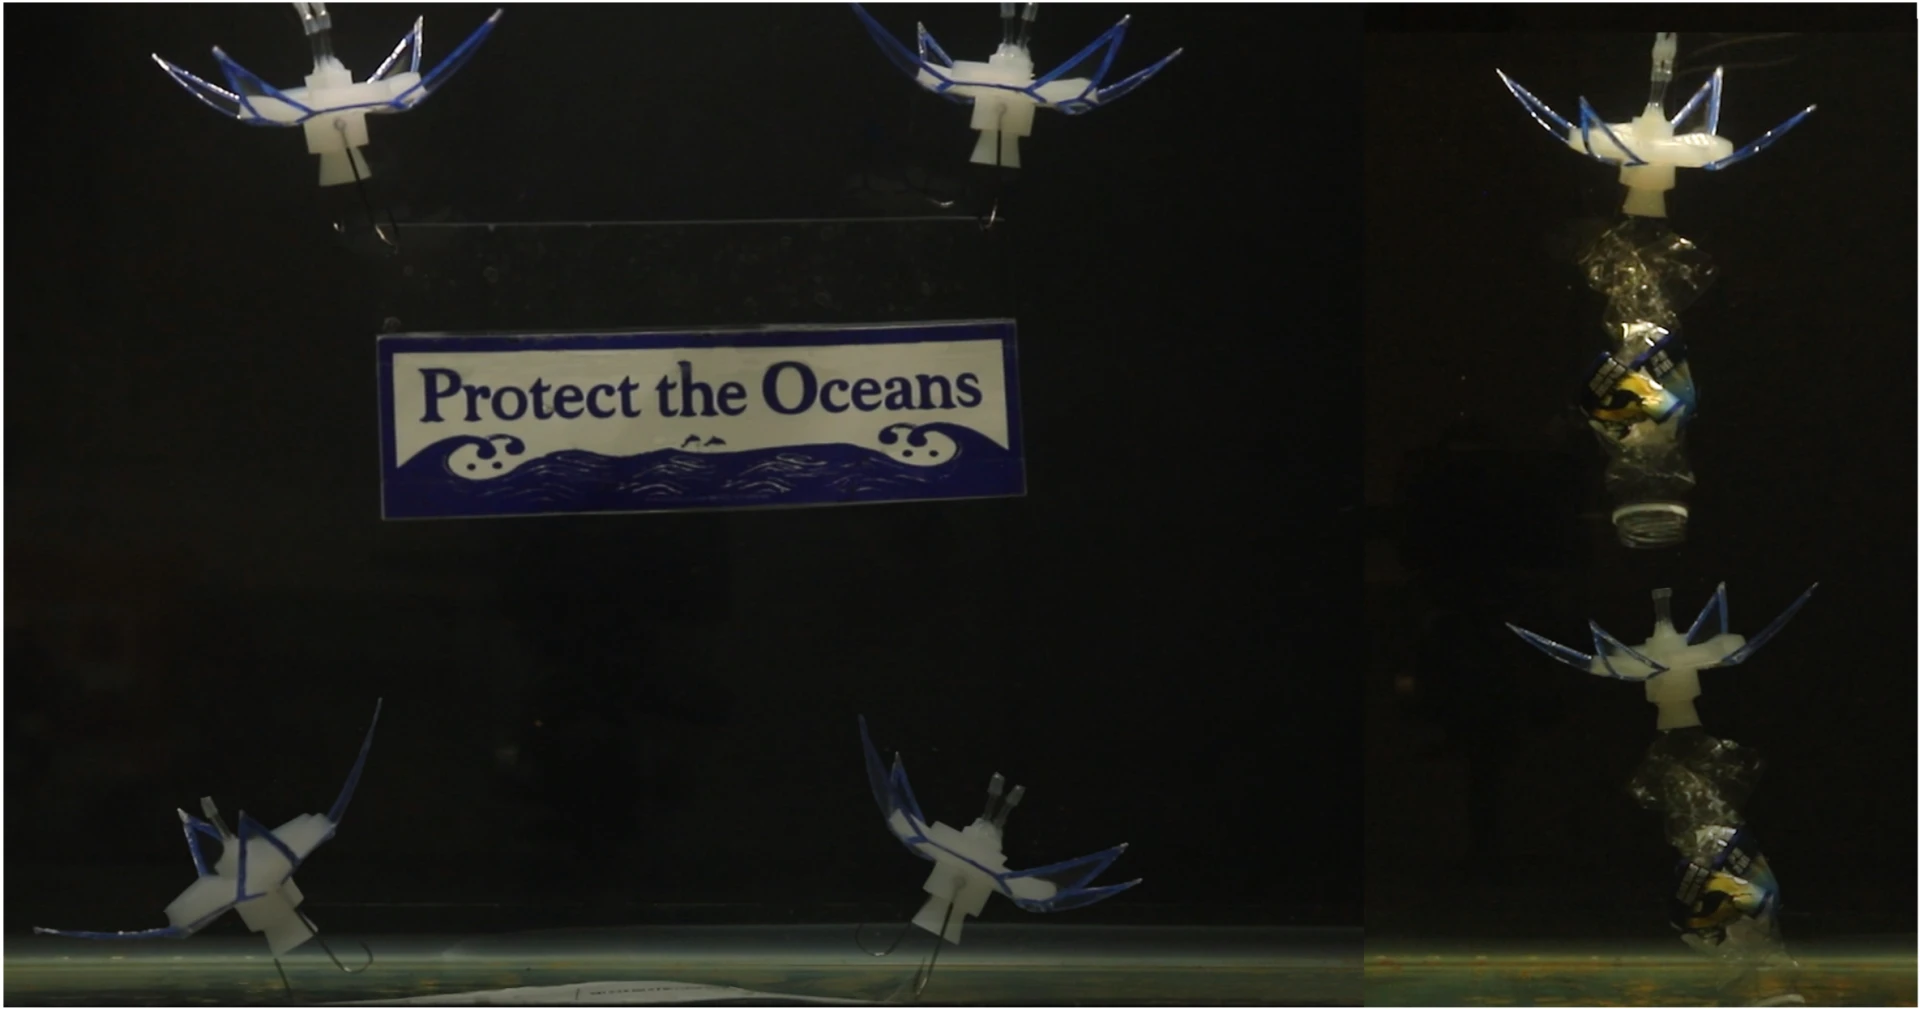
El robot nuevo maniobra en tres dimensiones con unos pocos brazos elásticos y dos actuadores. Ahí está la novedad.
"Normalmente necesitarías al menos seis actuadores para lograr esto. Pero gracias a su diseño estructural, conseguimos este rango de movimiento con solo dos actuadores en el robot lirio de mar", explicó Jie Yin, autor de correspondencia del artículo científico del estudio. "Este es un ejemplo de usar inteligencia mecánica para crear un diseño más eficiente".
¿Qué es la inteligencia mecánica?
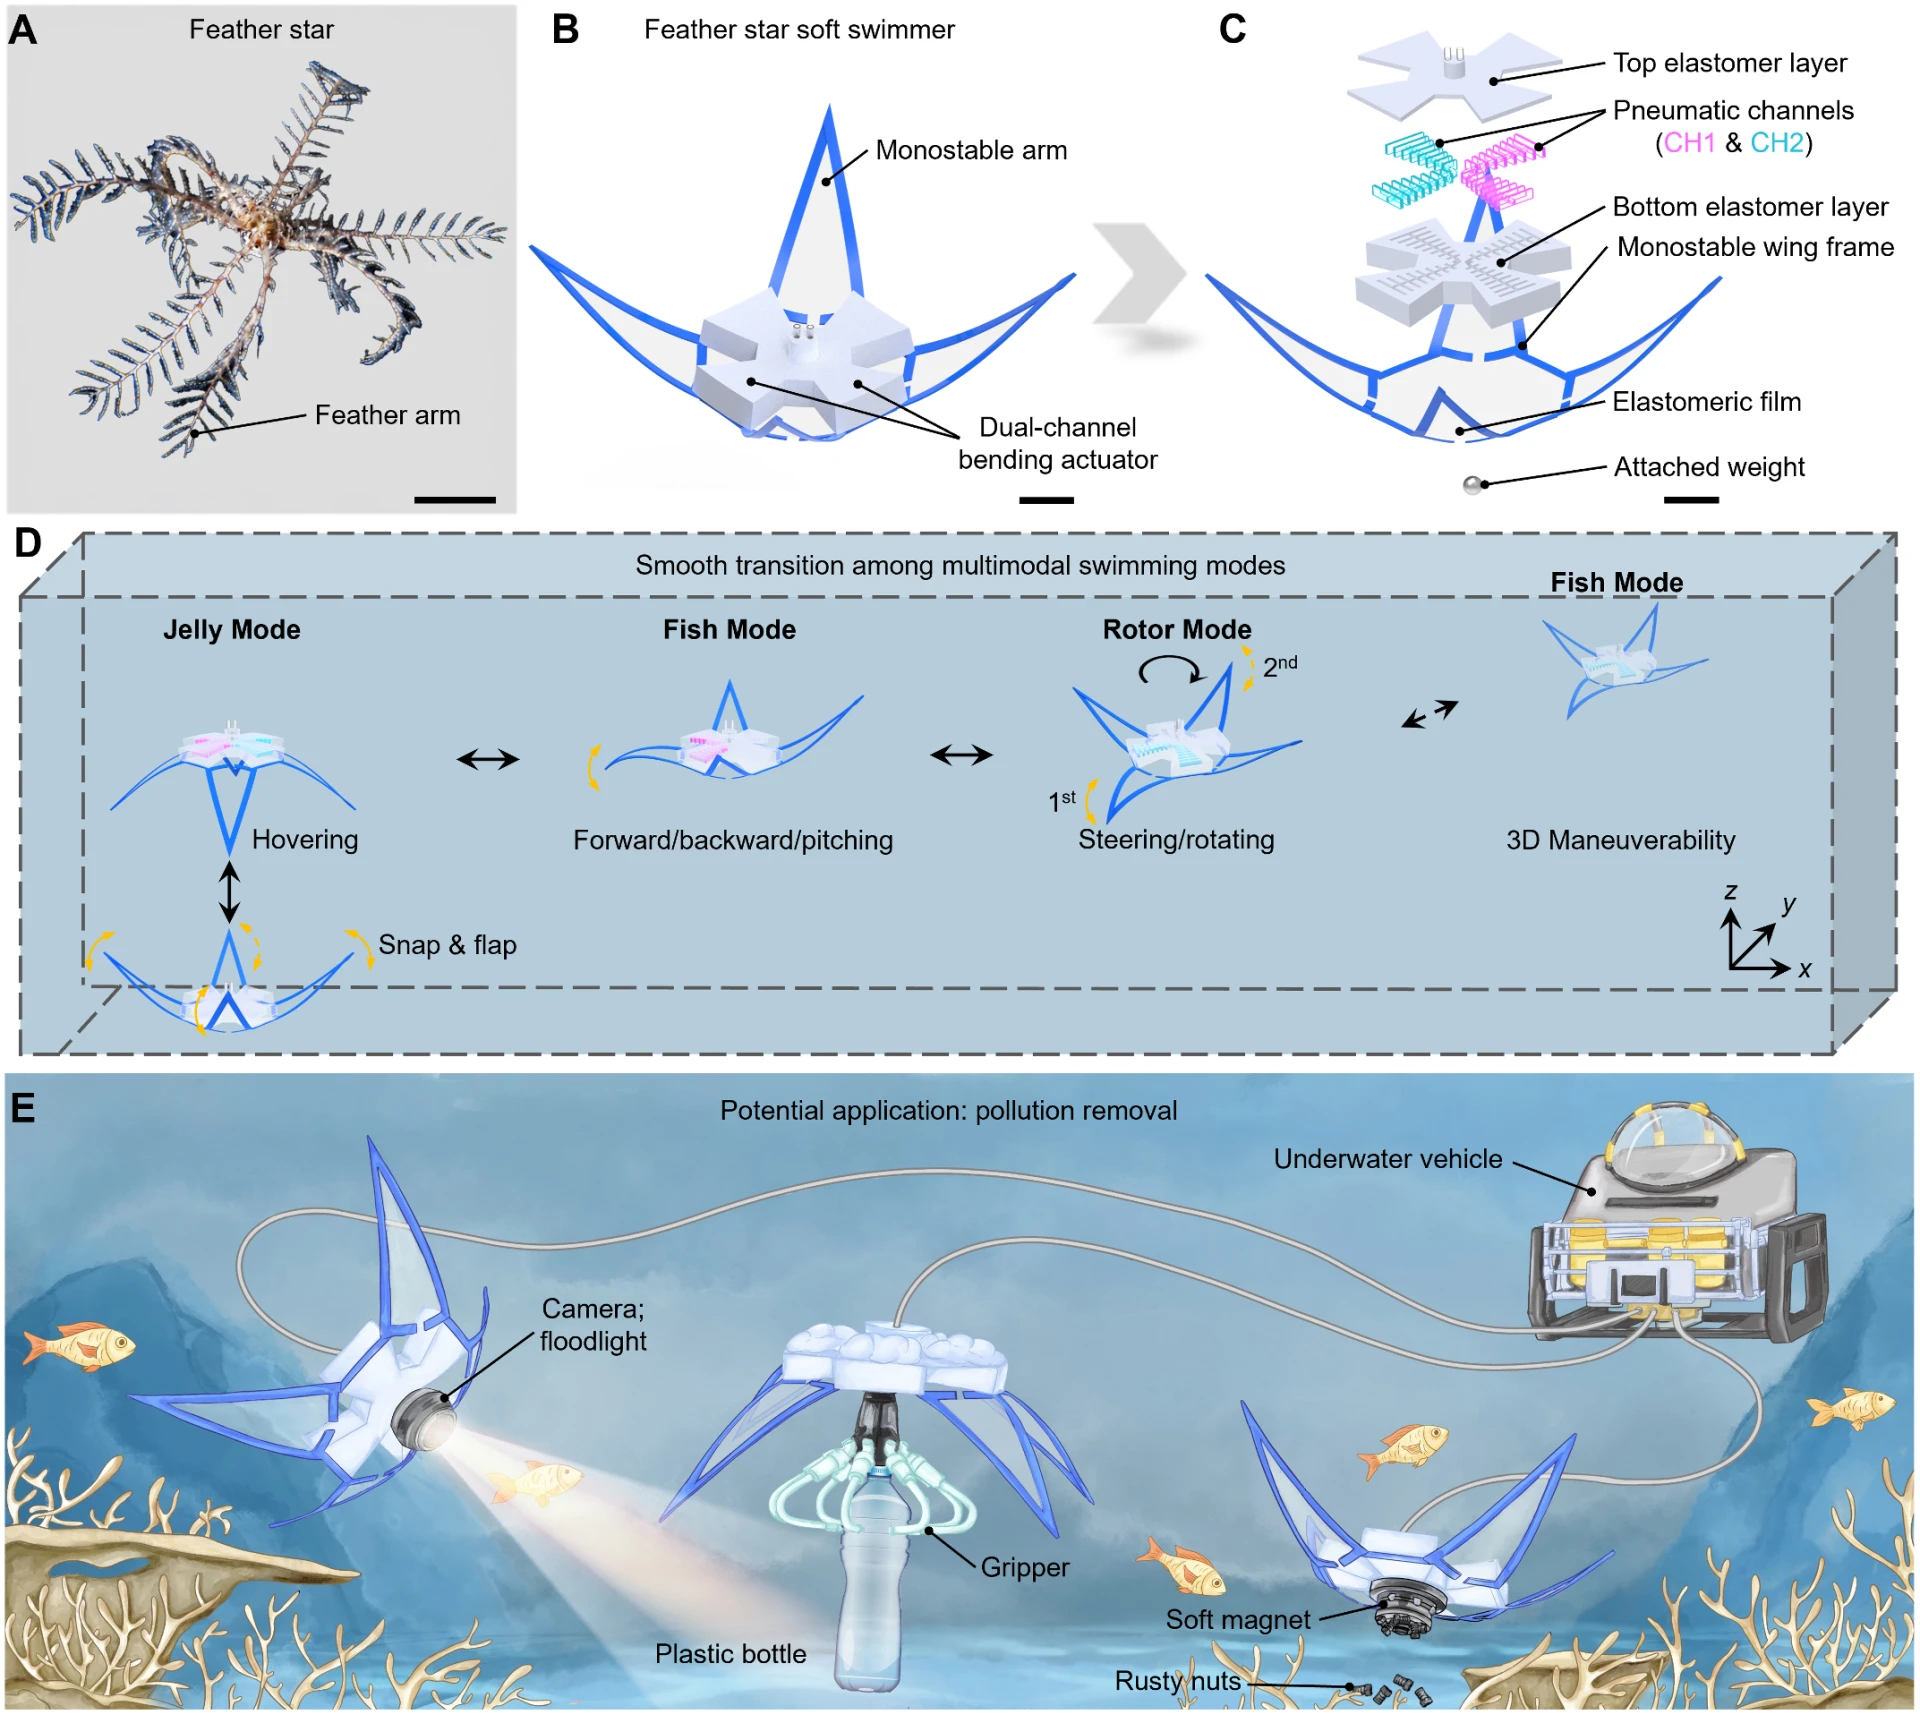
En este caso significa darle más funciones al robot sin hacerlo más complejo. En vez de asignar un motor o un mecanismo de control a cada movimiento, los investigadores aprovechan la estructura física de la máquina. El diseño hace parte del trabajo, y eso le permite al robot moverse de tres maneras.
Los tres modos de nado
El primero es el modo medusa. Las medusas avanzan contrayendo y relajando el cuerpo, y así suben y bajan. El robot usa un principio parecido. Cuando se activan los dos actuadores, sus alas en forma de pluma se doblan de golpe hacia abajo y lo empujan hacia arriba. Esas alas son monoestables, o sea vuelven solas a su forma original después de doblarse, y mientras se recuperan el robot desciende. Si repite el movimiento más rápido, nada. Si lo hace más lento, se queda flotando en un punto.
El segundo es el modo pez. Se activa un solo actuador, lo que genera un movimiento asimétrico que impulsa al robot hacia adelante o hacia atrás, igual que un pez cuando usa las aletas y la cola.
El tercero es el modo rotor. Alternando las señales de los dos actuadores, el robot gira sobre su propio eje y cambia de orientación.
¿Para qué podría servir?
New Atlas resume el principio en una idea. Una máquina más capaz no siempre pide más electrónica, a veces basta con que el diseño haga el trabajo.
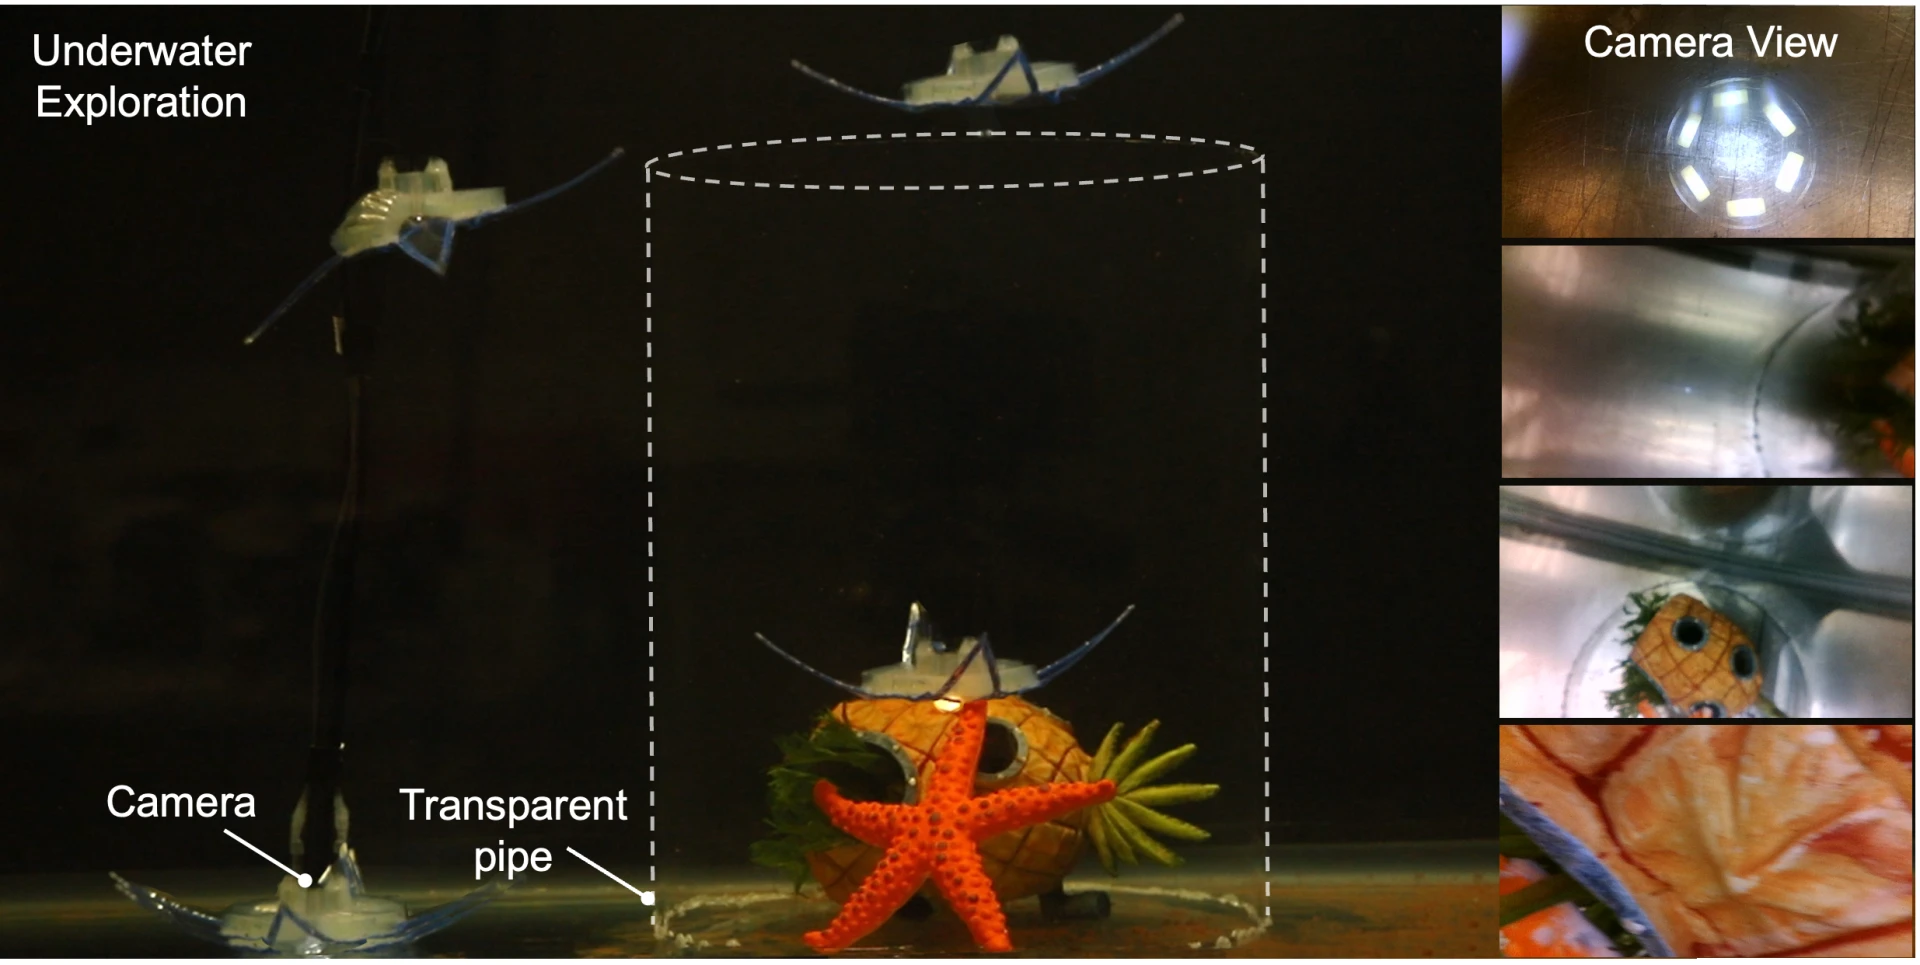
Los investigadores esperan que el robot sirva para explorar bajo el agua en tareas como llevar cámaras, levantar objetos o trabajar junto a otros robots acuáticos. El detalle del proyecto está en el anuncio de la Universidad Estatal de Carolina del Norte.