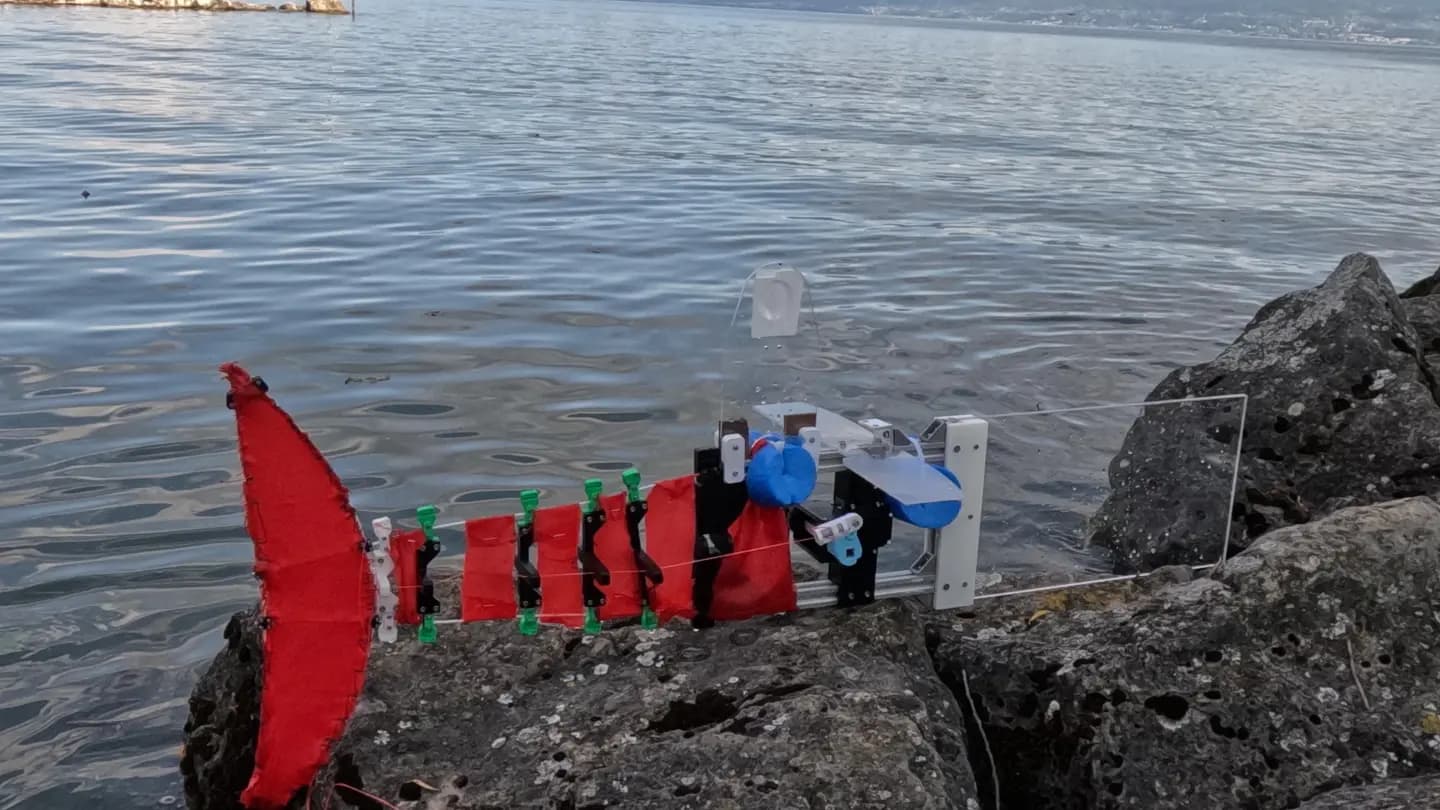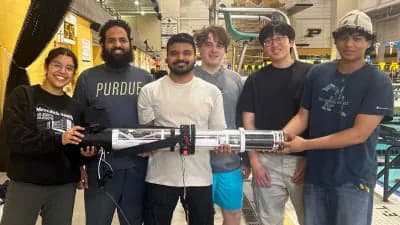
Ingenieros de la Universidad Purdue desarrollaron un robot submarino que alterna entre tres formas de moverse, derivar con la corriente, planear y avanzar con propulsores. El equipo lo dirige Yu She, profesor asistente de la Edwardson School of Industrial Engineering, y el diseño tiene patente en trámite. El robot cambia su método de propulsión en tiempo real, según informó Purdue el 10 de septiembre de 2026.
¿Por qué no basta con un solo modo?
Los vehículos submarinos habituales quedan atados a una sola forma de moverse, y cada una falla en un escenario distinto. Los que derivan no tienen navegación. Los planeadores se complican en espacios estrechos. Los de propulsor gastan demasiada energía. She apunta que un robot incapaz de adaptarse pierde eficiencia y confiabilidad en la misión, y que esas limitaciones terminan en costos más altos, misiones más cortas y más riesgo de perder el vehículo.
¿Cómo cambia de modo bajo el agua?
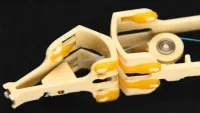
El prototipo integra control de flotabilidad, una masa interna que se desplaza, alas plegables y propulsores. Esa combinación le permite pasar de un modo a otro durante una misma inmersión.
"Nuestra tecnología integra los tres modos de locomoción en una sola plataforma submarina compacta", dijo She. "El robot elige el modo apropiado según el requerimiento de la misión o la condición ambiental, en vez de quedar encerrado en uno solo".
El propio investigador describió la mecánica de cada modo.
"Como derivador, ajusta la flotabilidad y se mueve con el flujo de agua que lo rodea", dijo. "Como planeador, cambia la flotabilidad, desplaza una masa interna para ajustar el cabeceo y despliega alas hidrodinámicas, de modo que el movimiento vertical se convierte en movimiento hacia adelante. Cuando se necesita control activo, puede usar un propulsor y un mecanismo de dirección para maniobrar de forma más directa".
| Modo | Cómo se mueve | Para qué sirve |
|---|---|---|
| Deriva | Ajusta la flotabilidad y se deja llevar por la corriente | Ahorrar energía |
| Planeo | Cambia la flotabilidad, mueve la masa interna y despliega las alas | Recorrer distancias largas |
| Propulsores | Usa hélice y mecanismo de dirección | Maniobrar con precisión y salir de espacios estrechos |
¿Qué se probó hasta ahora?
En pruebas de piscina el prototipo hizo las transiciones entre modos, con despliegue de alas, control de flotabilidad y operación del propulsor. She dijo que esos resultados confirman el potencial del robot para misiones reales.
El cambio de modo todavía es manual. El equipo planea desarrollar transiciones autónomas para las próximas versiones, y trabaja en eficiencia energética, autonomía, maniobrabilidad y control autónomo. Las aplicaciones que el grupo tiene en la mira son el monitoreo ambiental, la inspección de estructuras y el mapeo de corrientes submarinas, además de búsqueda y rescate.
"Específicamente, nos gustaría cuantificar el consumo de energía, la autonomía, la maniobrabilidad, la eficiencia de planeo, el desempeño de la transición entre modos y la robustez en condiciones submarinas más realistas", dijo She. "También vamos a desarrollar control en lazo cerrado más avanzado y algoritmos de selección autónoma de modo, para que el robot decida cuándo derivar, planear o usar propulsión según los objetivos de la misión y la retroalimentación del ambiente".
En el desarrollo participaron los estudiantes Arushi Chirayu Patel, Sheeraz Athar, Vikas Vivek, Craig Hillyer, Nhan Nguyen y Siddhant Shelar.