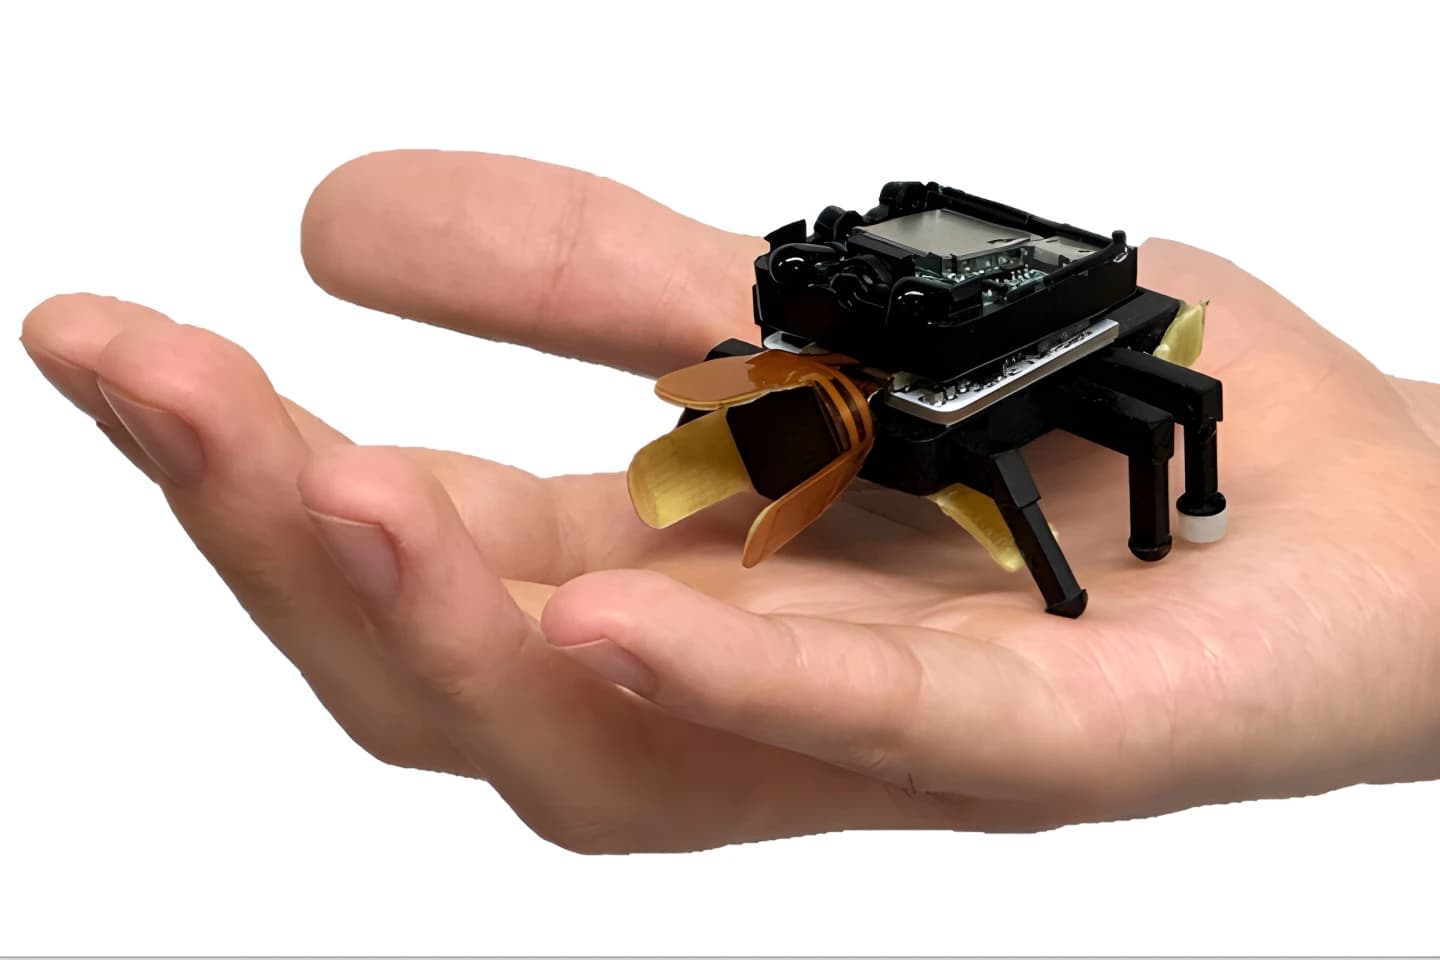
Un equipo del Instituto Avanzado de Ciencia y Tecnología de Corea (KAIST) desarrolló BeetleBot, un robot con forma de escarabajo que se controla moviendo un dedo y que le devuelve al operador lo que ve con su cámara. Lo informó New Atlas el 25 de octubre, a partir del anuncio de KAIST.
Los insectos llevan tiempo inspirando a los ingenieros en robótica. Son pequeños, ágiles y se meten en espacios donde las personas no caben. Los robots de ese tipo sirven para la exploración espacial, la inspección de equipos industriales y hasta para operaciones de búsqueda y rescate. Para ciertos usos, algunos investigadores convierten insectos reales en cíborgs, lo que abre dudas éticas, así que otras veces construyen robots inspirados en escarabajos desde cero.
Inspirado en uno de los insectos más grandes del mundo
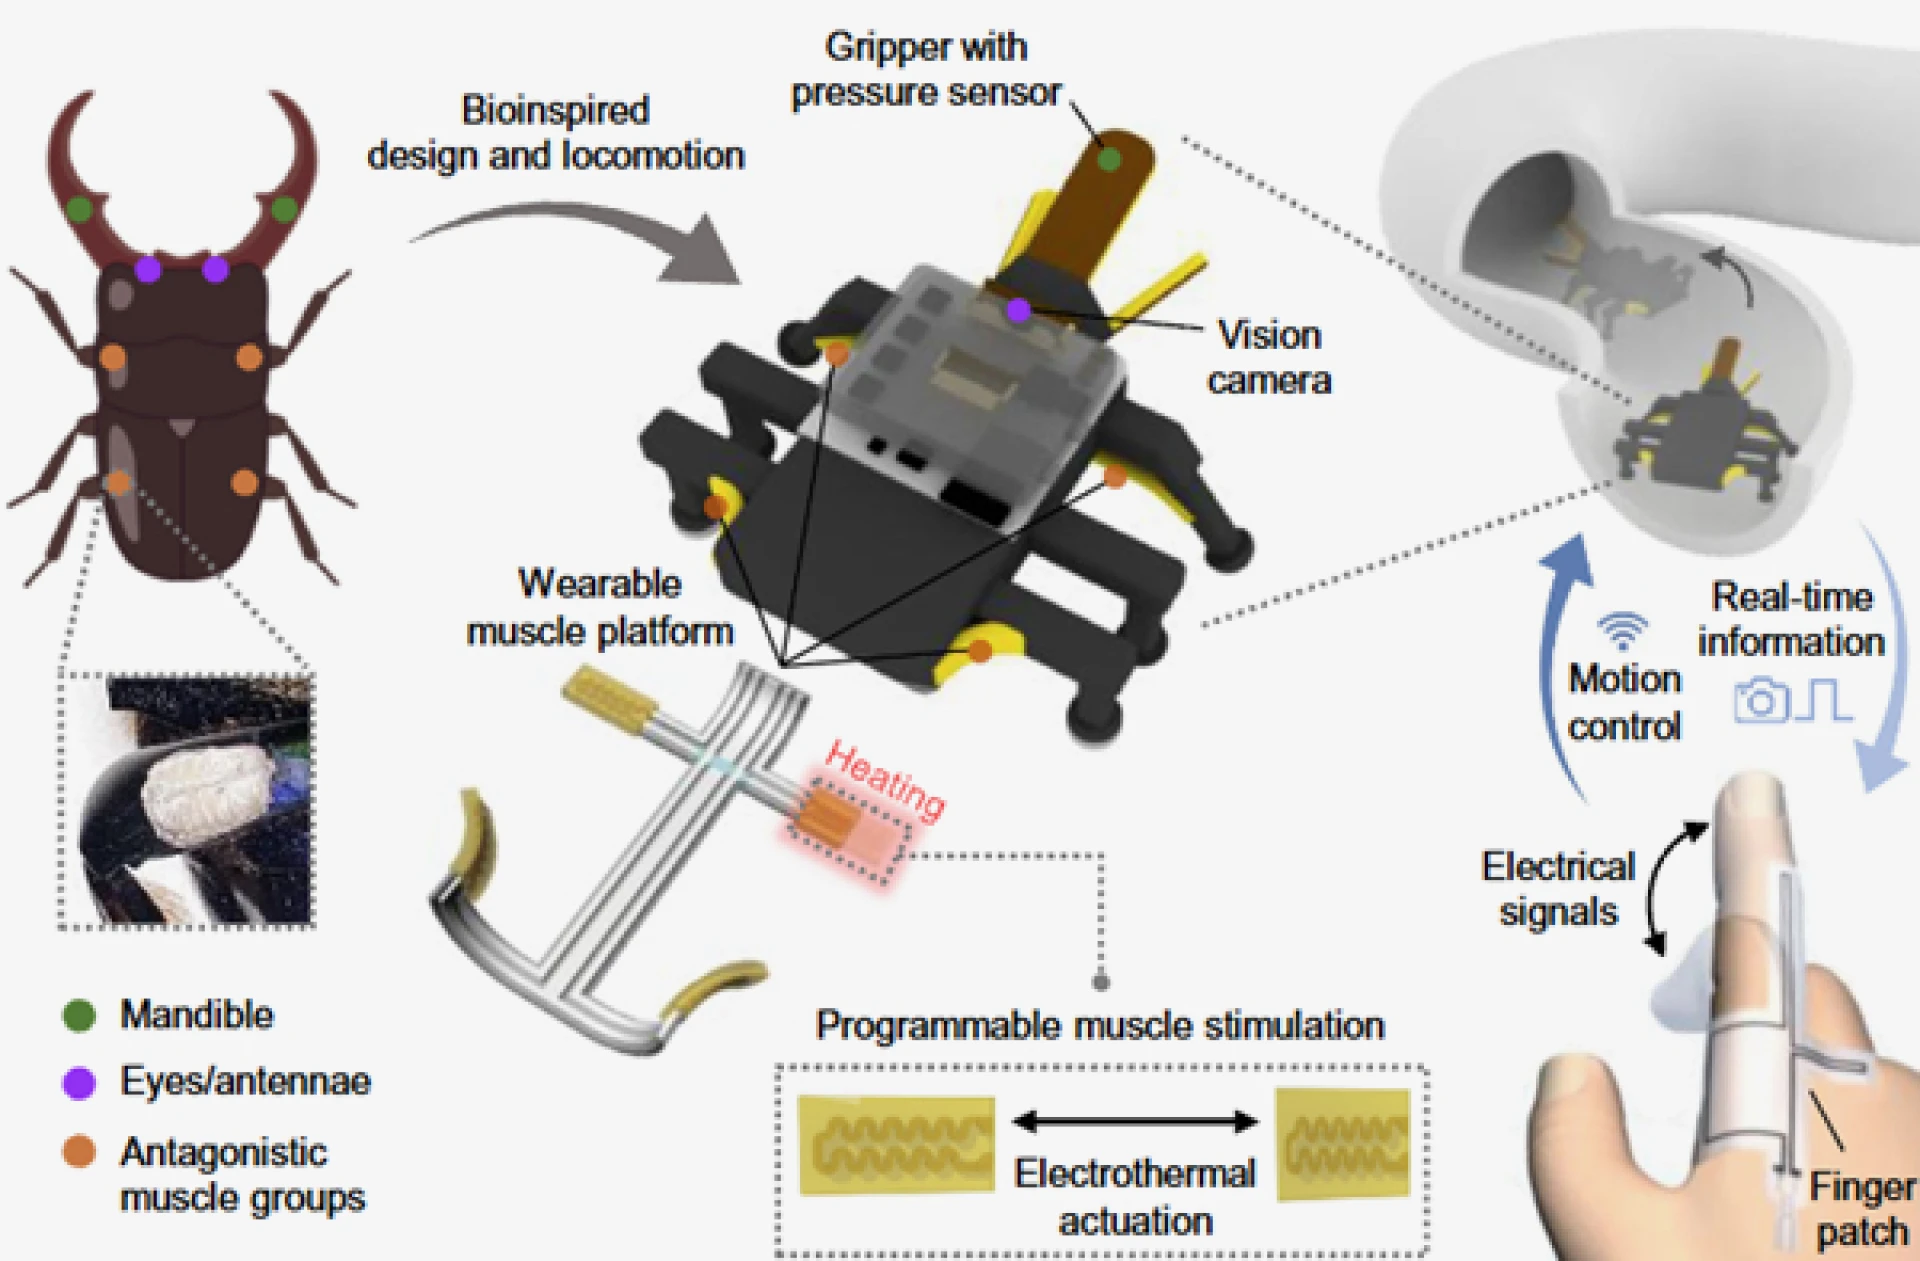
Para diseñar BeetleBot, los investigadores se basaron en un escarabajo real, Mecynorrhina torquata, uno de los insectos más grandes del mundo, originario del Congo, Camerún y Uganda. Estudiaron la ubicación de los músculos y articulaciones de sus patas y cómo trabajan cuando el escarabajo se mueve. Después aplicaron esos principios al robot.
¿Cómo funcionan sus músculos artificiales?
Los músculos de BeetleBot se imprimen en 3D con un elastómero de cristal líquido (LCE). El material se contrae y se acorta 45% cuando se calienta, y vuelve a su forma original al enfriarse. Así se logra el movimiento natural, parecido al de un músculo.
Para contraerse, esos músculos tienen que llegar a 110 °C. El calor se genera haciendo pasar corriente eléctrica por cables integrados en los propios músculos. Aunque solo se calientan los músculos y no el robot entero, el mecanismo consume bastante energía, y hoy ese es uno de los mayores desafíos del proyecto.
Un parche en el dedo con cuatro órdenes
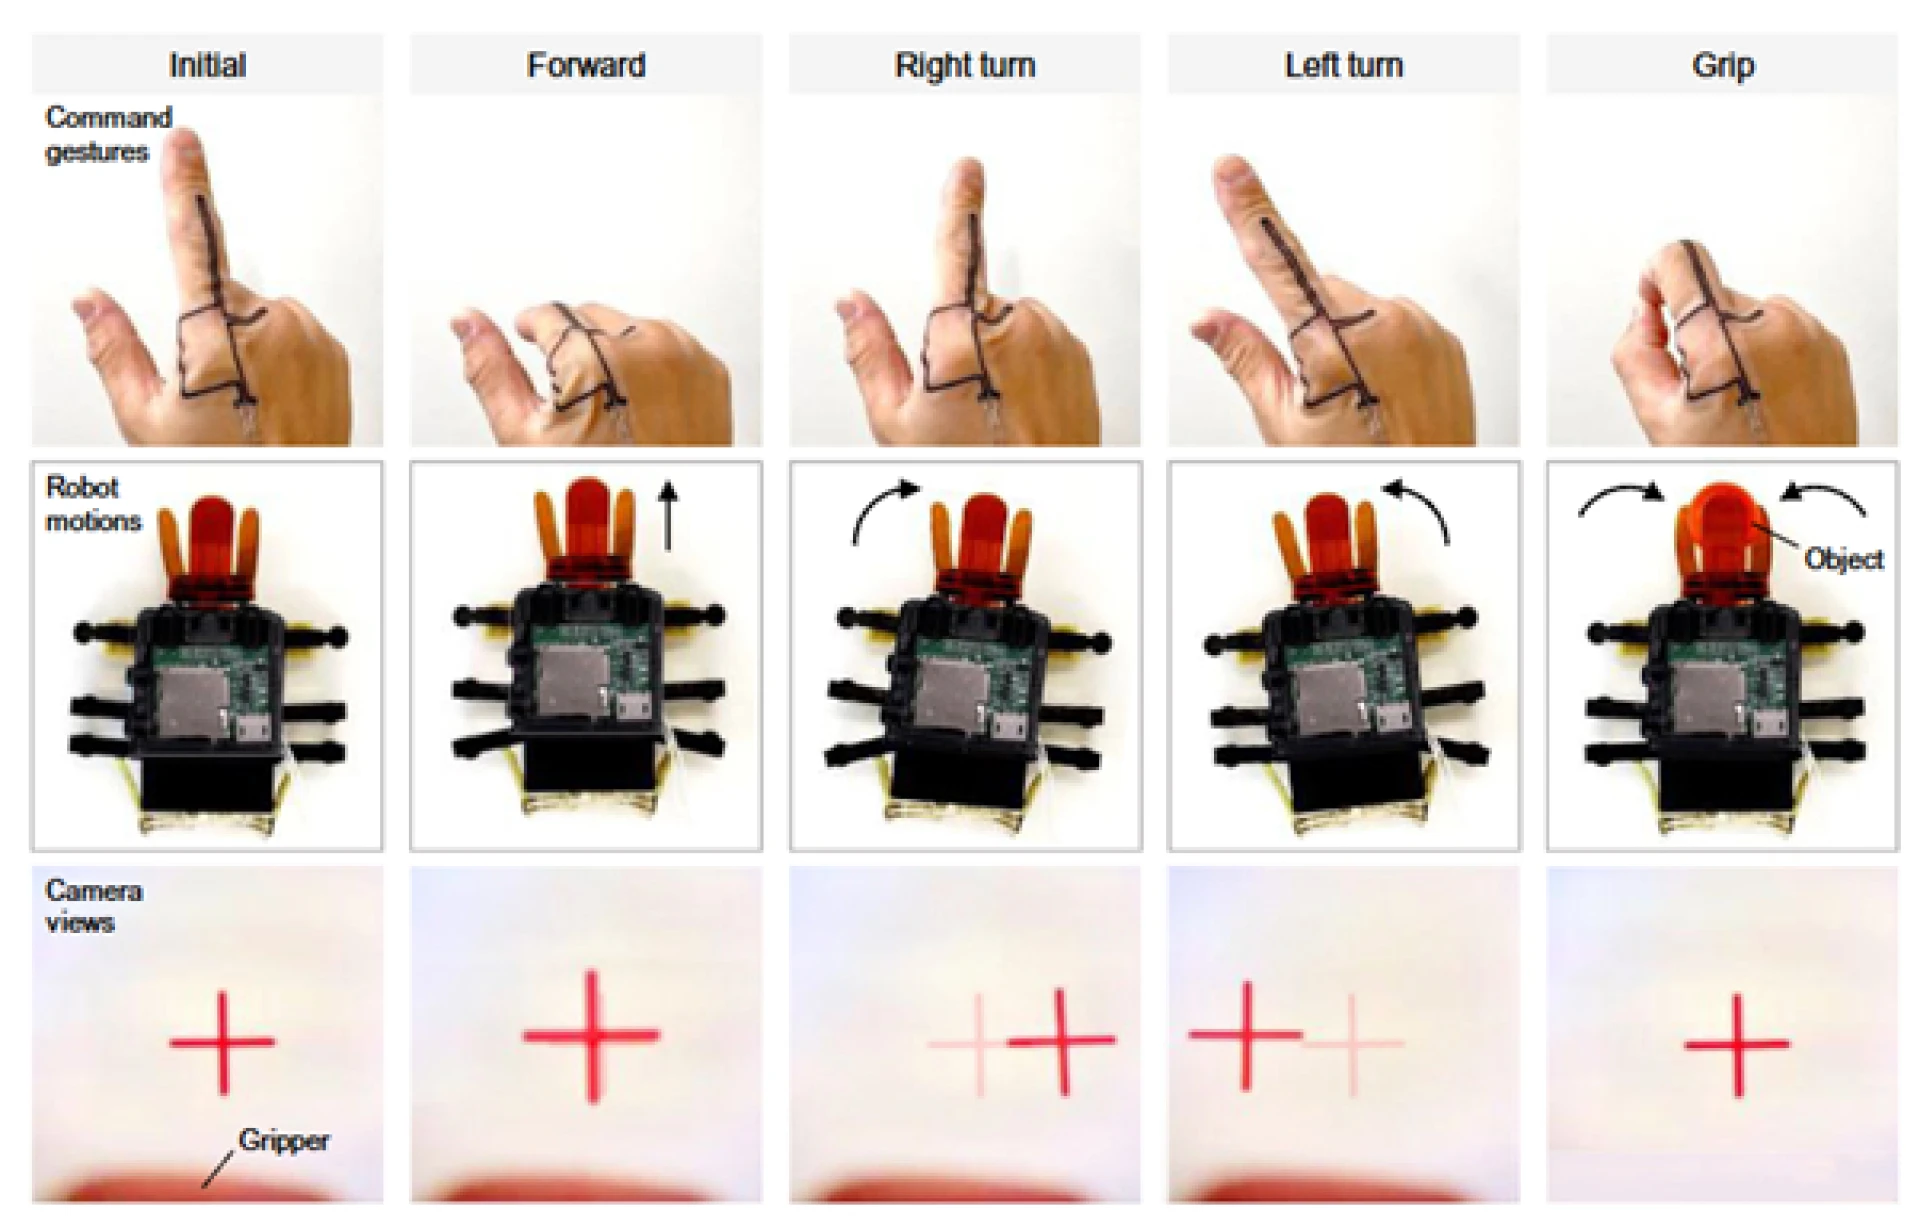
BeetleBot necesita un operador humano. Para eso, los investigadores desarrollaron un parche sensor flexible que se usa en el dedo. Cuando el dedo se mueve o se dobla, estira el parche y cambia su resistencia eléctrica. El sistema de control tiene solo cuatro órdenes. Avanzar, girar a la izquierda, girar a la derecha y agarrar un objeto.
Una pinza copiada de las mandíbulas
La pinza se inspira en las mandíbulas del escarabajo, las piezas bucales con que los insectos atrapan y sujetan a sus presas. Usa los mismos músculos de LCE que las patas, más un sensor de presión. Cuando los músculos se contraen, la pinza se cierra sobre el objeto y el sensor ayuda a medir la presión aplicada.
El robot lleva además una cámara que permite la llamada retroalimentación bidireccional, de la que los investigadores se muestran especialmente orgullosos.
"Una característica clave de este trabajo es la retroalimentación bidireccional, que vincula la información que detecta el robot con la siguiente acción del usuario", explicó el profesor Inho Kim, de la Universidad Sungkyunkwan, primer autor del estudio.
Robot y operador intercambian información todo el tiempo. El robot envía en tiempo real la imagen de la cámara a la persona, ella responde con un gesto, el robot ejecuta la orden y vuelve a enviar su respuesta de inmediato.
¿Qué logró en el laboratorio?
En pruebas de laboratorio, BeetleBot tomó curvas, llegó hasta un objeto, lo agarró y lo llevó a otro lugar. El equipo quiere mejorar la velocidad de respuesta y la eficiencia energética del robot, y convertirlo con el tiempo en un robot de cuerpo completamente blando para que funcione en distintos entornos.