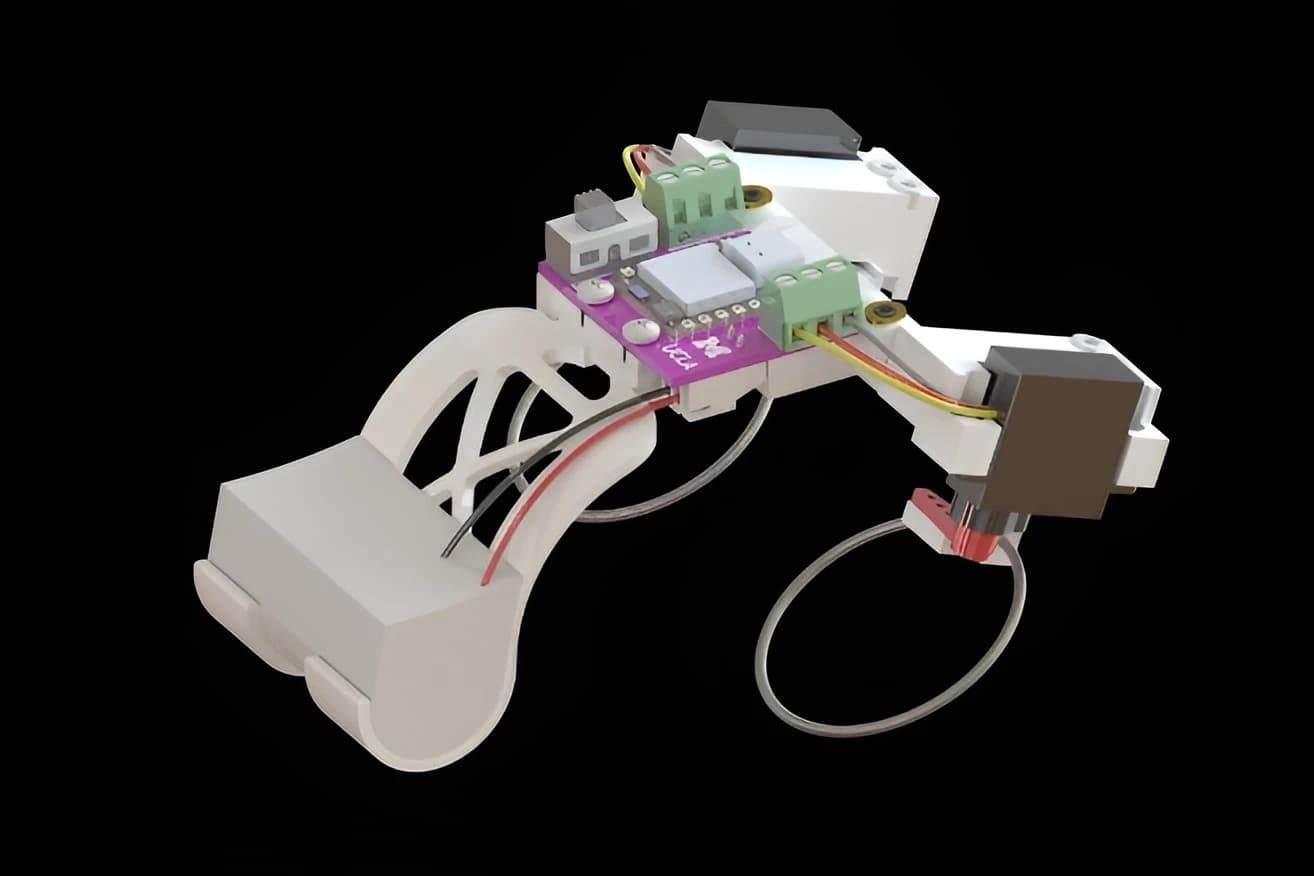
Investigadores de la Escuela de Ingeniería Samueli de UCLA y de la Universidad de Míchigan construyeron un robot parecido a una rana que se desplaza con varillas flexibles que cambian de forma de golpe, según New Atlas. Unos motores pequeños cargan las varillas con energía y estas la liberan en descargas repentinas que impulsan la máquina. El robot salta sobre pasto y arena, sube escalones chicos y, con aletas puestas, también nada.
El principio recuerda al juego escolar de los "lápices que bailan". Se pasaban dos lápices por un elástico chico, se torcían varias veces y al soltarlos saltaban mientras el elástico se desenrollaba.
El problema de moverse siendo pequeño
Para un robot chico, desplazarse cuesta. El pasto, el terreno irregular, los charcos y cualquier objeto suelto se vuelven obstáculos grandes cuando la máquina apenas los supera en altura. Saltar es una salida simple, pero exige un empujón fuerte entregado muy rápido. Los motores pequeños que mueven a estos robots entregan energía cinética constante, no descargas, así que producir ese impulso con ellos es casi imposible.
Los ingenieros ya esquivan el problema con resortes. El motor carga el resorte de a poco, la energía cinética queda guardada como energía potencial y luego se libera de una vez para lanzar al robot. También se han usado vigas y láminas flexibles que saltan de una forma a otra. Controlar ese comportamiento en una estructura tridimensional es más difícil, porque según su forma y cómo se cargue puede cambiar de golpe o deformarse de a poco, y en el segundo caso entrega poco del empujón que se necesita para saltar.
El equipo de UCLA y Míchigan quiso saber qué marca la diferencia, para lograr el resultado y repetirlo cada vez. Primero usaron modelos computacionales para predecir cómo responden las varillas elásticas a distintas combinaciones de flexión y torsión. Después deformaron varillas reales con un brazo robótico para comprobar esas predicciones. Así mapearon las condiciones que producen un cambio brusco y usaron esos resultados para diseñar las patas del robot.
¿Cómo funcionan las patas?
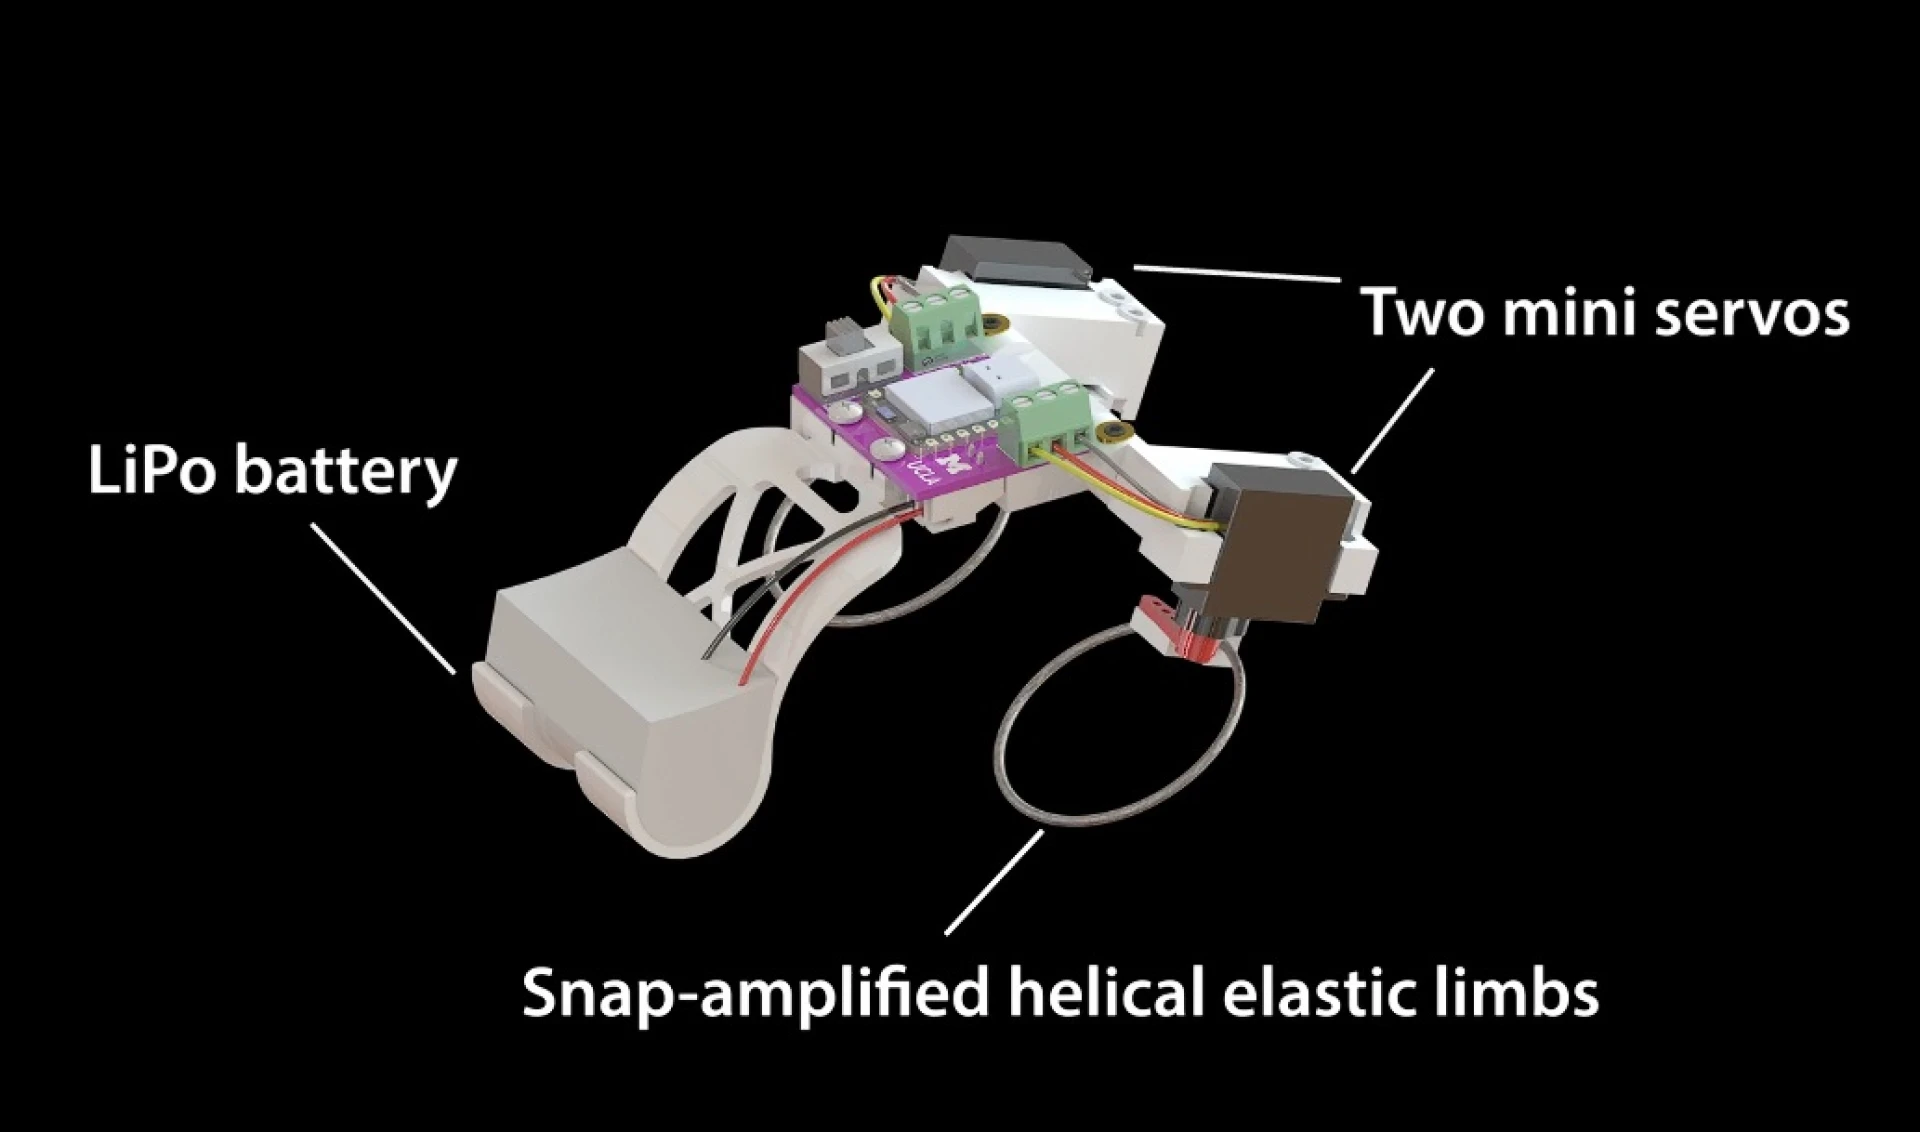
Para fabricar las patas, el equipo dobló varillas rectas de nitinol en forma de hélice, algo así como tramos de un resorte enrollado. Fijaron un extremo a un soporte y conectaron el otro a un servomotor pequeño. Cuando el motor gira ese extremo, la varilla se deforma y acumula energía elástica. En algún punto su forma se vuelve inestable y salta de golpe a otra configuración.
Ese movimiento rápido empuja contra el suelo y lanza al robot hacia arriba y hacia adelante. Luego el motor gira en sentido contrario para reiniciar la pata, y buena parte de ese reinicio ocurre mientras el robot está en el aire. Cuando aterriza, ya puede preparar el siguiente salto.
La física de fondo es directa. Un motor relativamente chico entrega energía cinética constante durante un tiempo. Ese flujo no basta para un movimiento repentino, pero si se acumula suficiente y se suelta toda junta, aparece la descarga de energía que impulsa al robot.
Otro punto del trabajo fue equilibrar la fuerza del cambio de forma con el tiempo de reinicio. Algunas configuraciones liberaban más energía, pero pedían giros más largos del motor entre salto y salto. El equipo llegó a un diseño con un empujón fuerte y una recuperación lo bastante rápida para saltar en forma repetida.
¿Qué tan rápido avanza?
Para probar si el sistema movía una máquina entera, los investigadores construyeron un robot de 11 cm de largo y 98,2 g con dos patas traseras de este tipo. Según el estudio publicado en Science Advances, lo compararon con una versión de patas rígidas sobre madera, tela, acrílico, cuero, pasto y arena. Los dos tenían motores de la misma potencia. Uno movía las patas rígidas de forma continua y el otro acumulaba energía y la soltaba en cada cambio de forma.
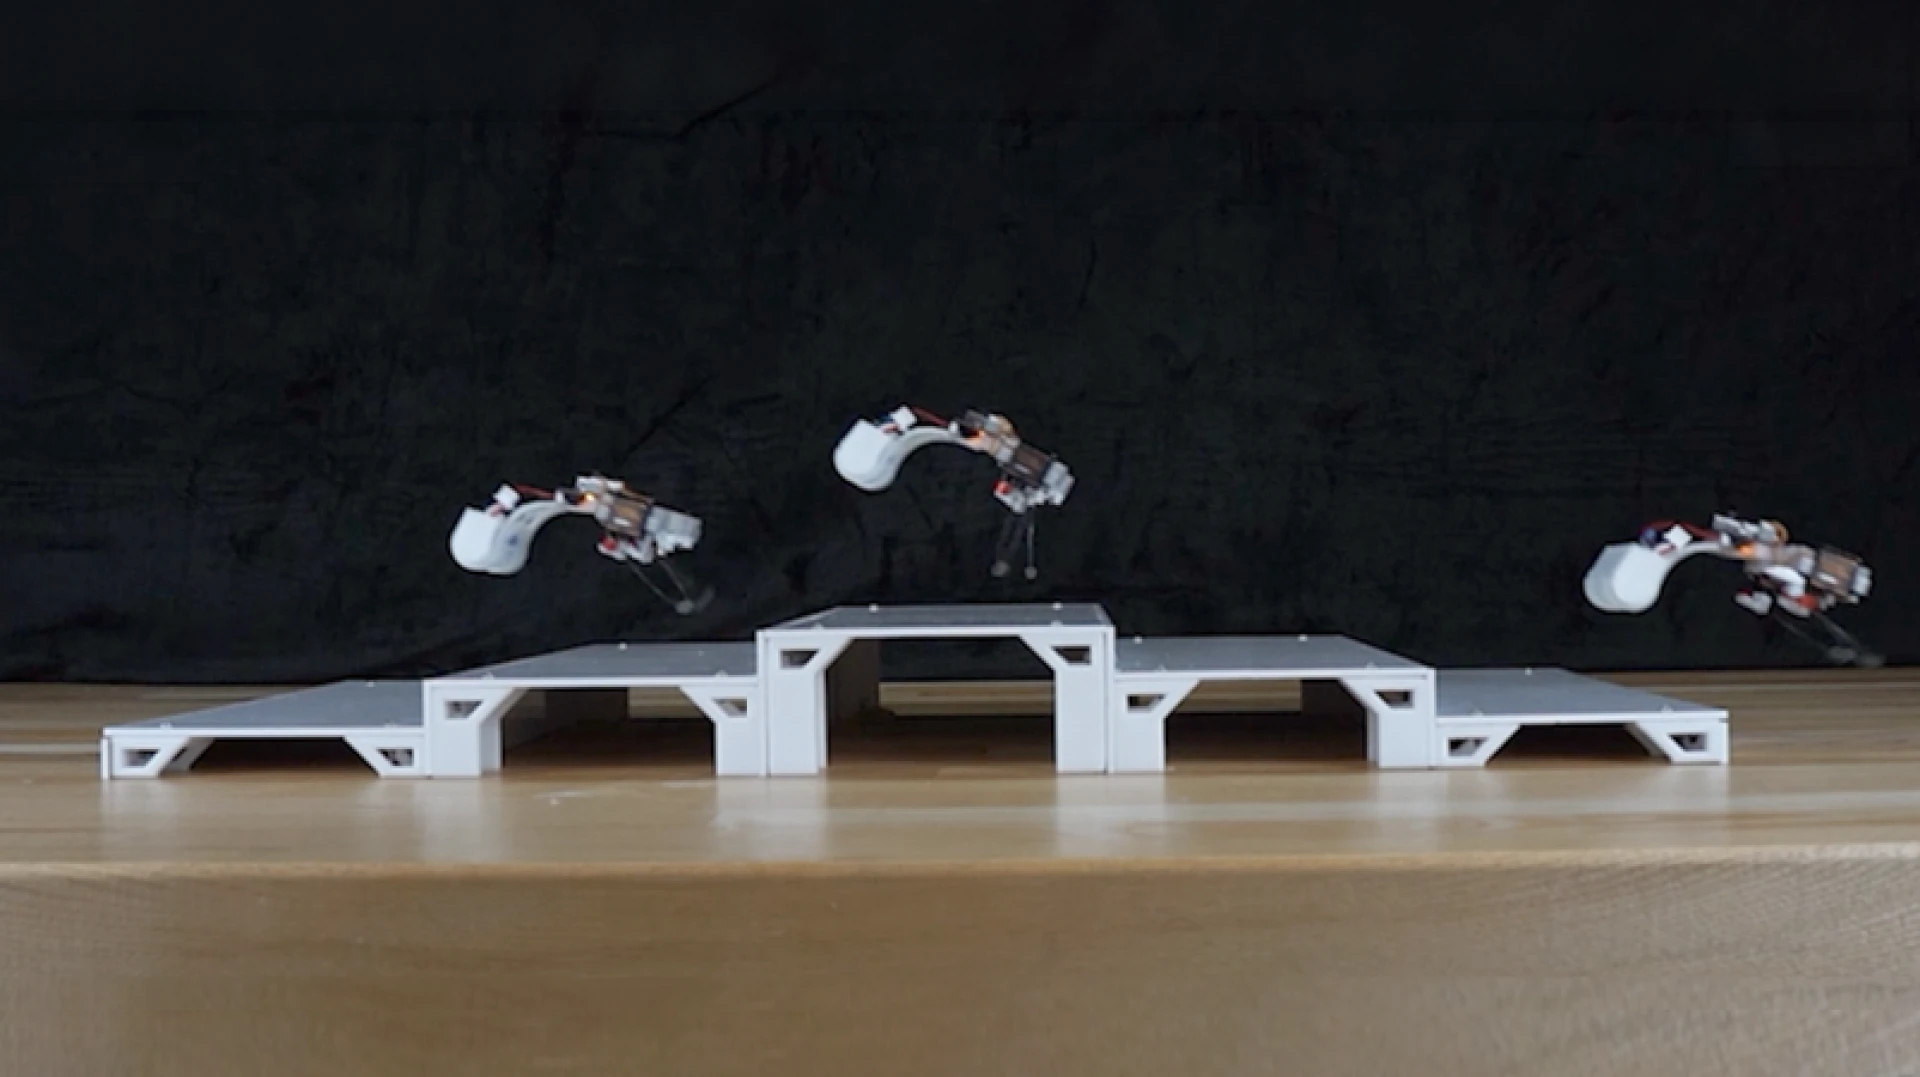
El robot de varillas fue más rápido en todas las superficies y llegó a 3,21 largos de cuerpo por segundo sobre madera. En las seis superficies promedió 2,46 largos de cuerpo por segundo, contra 0,79 de la versión rígida. La diferencia se notó sobre todo en tela y pasto, donde el robot de patas rígidas casi se detuvo.
El prototipo también subió escalones chicos e hizo volteretas hacia atrás seguidas. Con aletas delgadas y flexibles nadó a cerca de medio largo de cuerpo por segundo y pudo esquivar obstáculos, incluso en pruebas con perturbaciones de viento. Para girar, mueve las dos patas a ritmos distintos. En tierra, los investigadores lo guiaron a distancia por un arenero con rocas y usaron sensores de luz para mostrar cómo se dirige solo hacia una fuente luminosa.
¿Para qué sirve un robot que salta?
Un robot pequeño que salta sobre escombros y rema en el agua con las mismas patas sirve para inspecciones y para búsqueda y rescate en sitios llenos de restos. En vez de quedarse atascado o buscar un camino alrededor del obstáculo, lo salta y sigue.
El mecanismo además permite producir movimientos de mucha fuerza sin montar un motor más grande.
"La oportunidad más amplia es dejar que la mecánica del robot haga parte del trabajo que de otro modo requeriría motores más grandes o un control más complicado", dijo Huang.
Eso podría servir, por ejemplo, en una pinza robótica que se cierre rápido.
Por ahora el robot es un prototipo de investigación con demostraciones básicas de navegación. El equipo solo midió su ventaja de velocidad contra su propia versión de patas rígidas, y para probar lo que vale tendría que superar a otros robots saltadores impulsados por resortes. Los investigadores creen que las reglas de diseño podrían llegar a robots de apenas unos milímetros de ancho, porque el cambio de forma depende de la geometría de la varilla. La fuente original es el comunicado de UCLA.