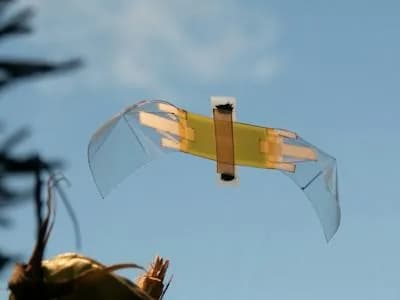
Un equipo de la Universidad de California en Los Ángeles (UCLA) y de la Universidad de California en Davis (UC Davis) desarrolló un robot volador inspirado en los insectos que aguanta impactos capaces de destruir diseños tradicionales. El trabajo salió publicado en Science Robotics y lo reseñó Hackster.io el 29 de octubre de 2026.
Una mosca de la fruta o una abeja puede chocar contra una ventana, rebotar y seguir volando como si nada. Con un robot volador diminuto eso suele terminar en el taller. El grupo de UCLA y UC Davis tomó la idea de los insectos y usó materiales poliméricos flexibles para que su robot sobreviva a los golpes.
¿Cuánto pesa y cuánto aguanta?
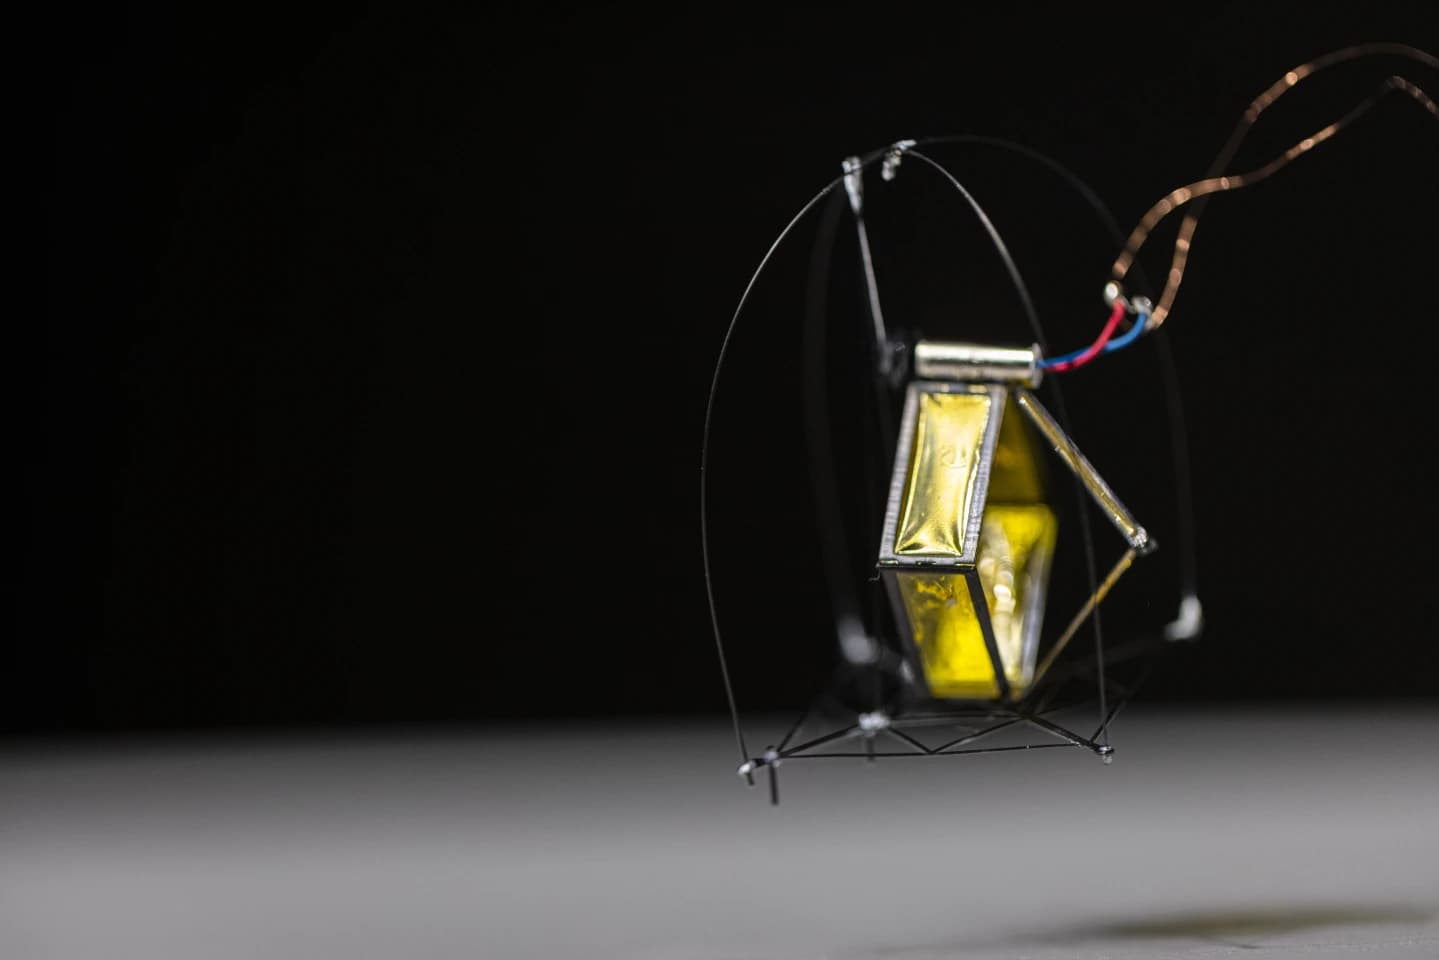
El robot pesa 185 miligramos, menos de un quinto de gramo. A pesar de su tamaño, genera sustentación suficiente para levantar tres veces su propio peso.
También resiste. Sigue volando después de recibir un golpe con un matamoscas o de quedar aplastado bajo una carga de aproximadamente 11.000 veces su propio peso.
Un músculo artificial en lugar de motor
La resistencia viene de una construcción hecha completamente de polímeros, sin las piezas mecánicas rígidas que suelen llevar los robots voladores en miniatura. En vez de un motor convencional y una transmisión mecánica para batir las alas, el robot usa un músculo artificial accionado eléctricamente, hecho de una película delgada de un polímero ferroeléctrico relaxor.
Al aplicarle un campo eléctrico, el polímero se expande mediante un proceso llamado electrostricción. Esa deformación dobla el actuador, que mueve directamente un par de alas flexibles con forma de cono. El actuador alcanza un ángulo de flexión de 136 grados a 110 Hz, con una densidad de potencia de 1.600 watts por kilogramo.
Las alas también aportan al rendimiento. Su geometría asimétrica y su capacidad de deformarse en cada aleteo generan sustentación hacia arriba, y su flexibilidad les permite doblarse cuando chocan con un obstáculo. Como resisten el pliegue permanente, recuperan su forma original después de un impacto.
Resultados en las pruebas
En los ensayos, el robot despegó sin ayuda y subió a una velocidad media de 40 centímetros por segundo. Con una frecuencia de aleteo de 30 Hz logró una relación sustentación peso de 3,0 y una relación sustentación potencia de 8,3 milinewtons por watt.
| Parámetro | Valor medido |
|---|---|
| Masa | 185 mg |
| Flexión del actuador | 136 grados a 110 Hz |
| Densidad de potencia del actuador | 1.600 W/kg |
| Velocidad media de ascenso | 40 cm/s |
| Relación sustentación peso a 30 Hz | 3,0 |
| Relación sustentación potencia | 8,3 mN/W |
| Carga soportada sin romperse | cerca de 11.000 veces su peso |
Lo que todavía le falta
El robot no está listo para volar fuera del laboratorio. El prototipo actual recibe energía por cables externos, así que todavía no puede volar de forma independiente. Tampoco tiene la electrónica ni los sensores a bordo que necesitaría para navegar solo.
Los investigadores planean resolver eso mejorando el control de vuelo, aumentando la capacidad de carga e integrando energía y sensores a bordo. A largo plazo apuntan a robots voladores diminutos que recorran espacios estrechos en operaciones de búsqueda y rescate, inspeccionen ambientes peligrosos, monitoreen ecosistemas o ayuden en la polinización agrícola.