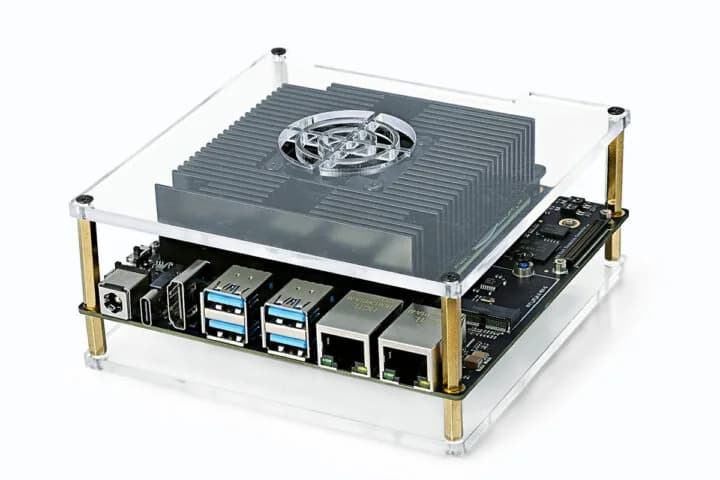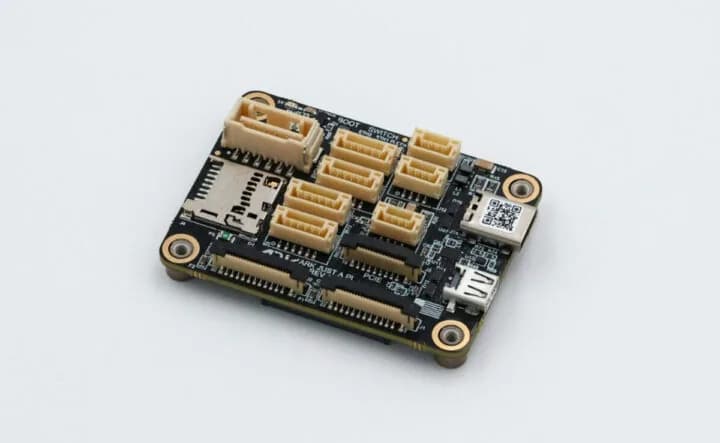
ARK Just A Pi: una portadora CM5 del tamaño de una tarjeta
La placa mide 55 x 40 mm, cumple la norma NDAA, trae switch Ethernet integrado y cuesta 335 dólares, muy por encima de las portadoras genéricas para el Compute Module 5.
Todas las notas publicadas en MechaNoticias. Ordenadas por fecha de publicación, de la más reciente a la más antigua.
2.124 notas · Página 55 de 89

La placa mide 55 x 40 mm, cumple la norma NDAA, trae switch Ethernet integrado y cuesta 335 dólares, muy por encima de las portadoras genéricas para el Compute Module 5.

El kit de D-Robotics combina seis núcleos Cortex-A78AE, cuatro Cortex-R52+ en lockstep y 24 GB de LPDDR5 por 899 dólares, con ROS 2 Humble de fábrica.

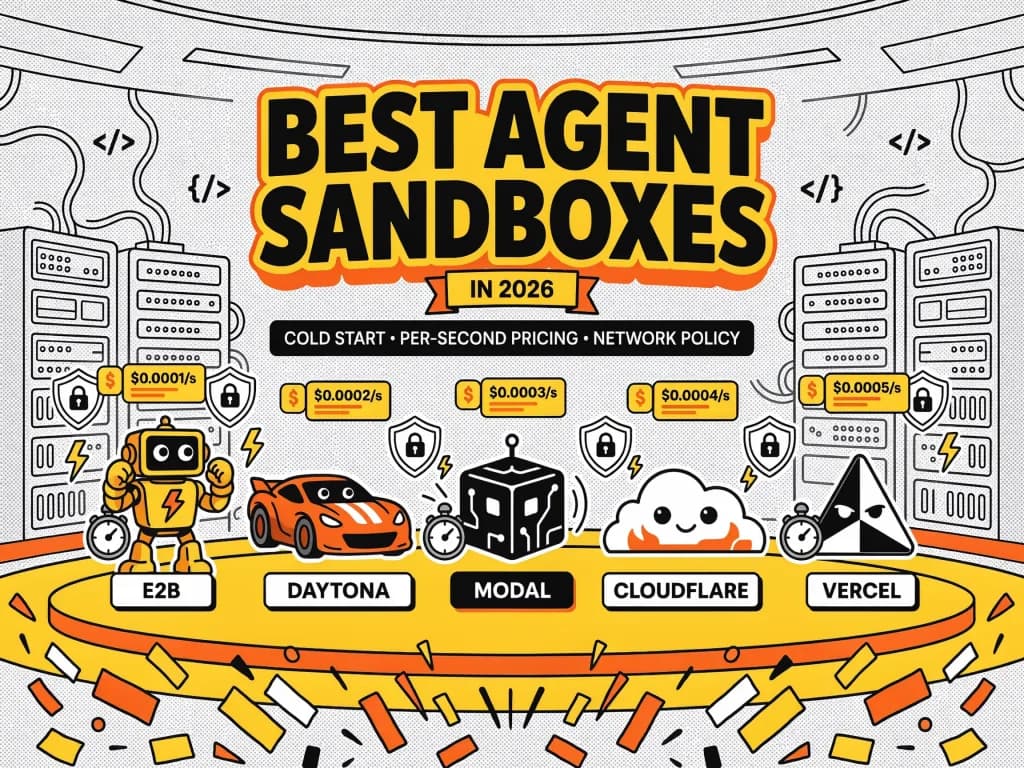
Cuatro propiedades deciden la arquitectura de un agente que ejecuta código, y ninguna de ellas aparece bien medida en las páginas de marketing de los proveedores.

Un estudio de Wharton probó seis modelos actuales como asistentes de compra y encontró que hasta el orden en que se les entrega la misma información altera qué producto terminan eligiendo.

El proyecto clasifica cada píxel de la escena en categorías como calzada, vehículo o peatón, y suma seguimiento de objetos para anticipar trayectorias en tiempo real.

El hardware del fabricante de Shenzhen se vende en todo el mundo bajo decenas de marcas distintas, así que el nombre impreso en la carcasa no dice quién escribió el software que corre adentro.

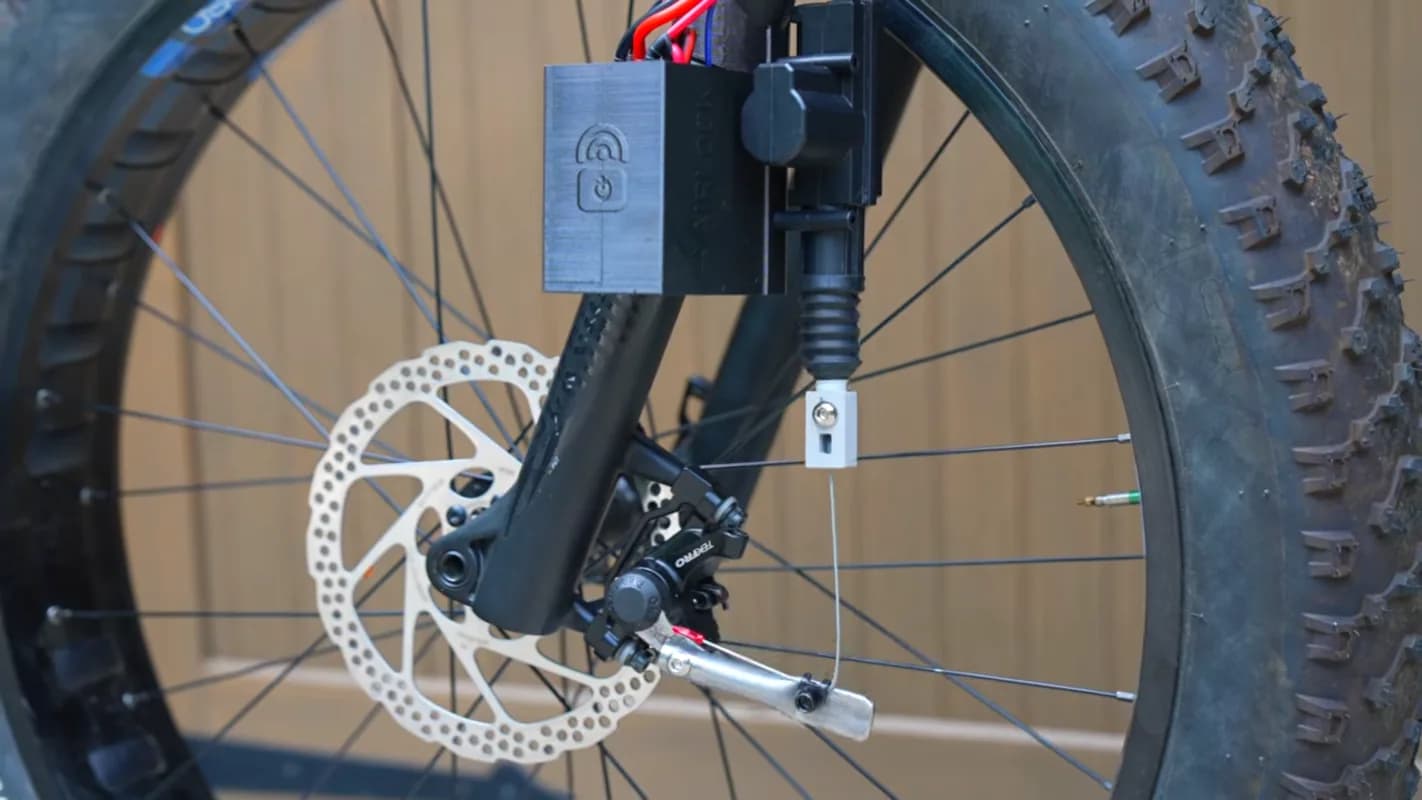
El proyecto reemplaza la línea hidráulica por actuadores de cierre centralizado de auto y agrega funciones imposibles en un freno mecánico, como frenar a distancia la bicicleta de un niño.

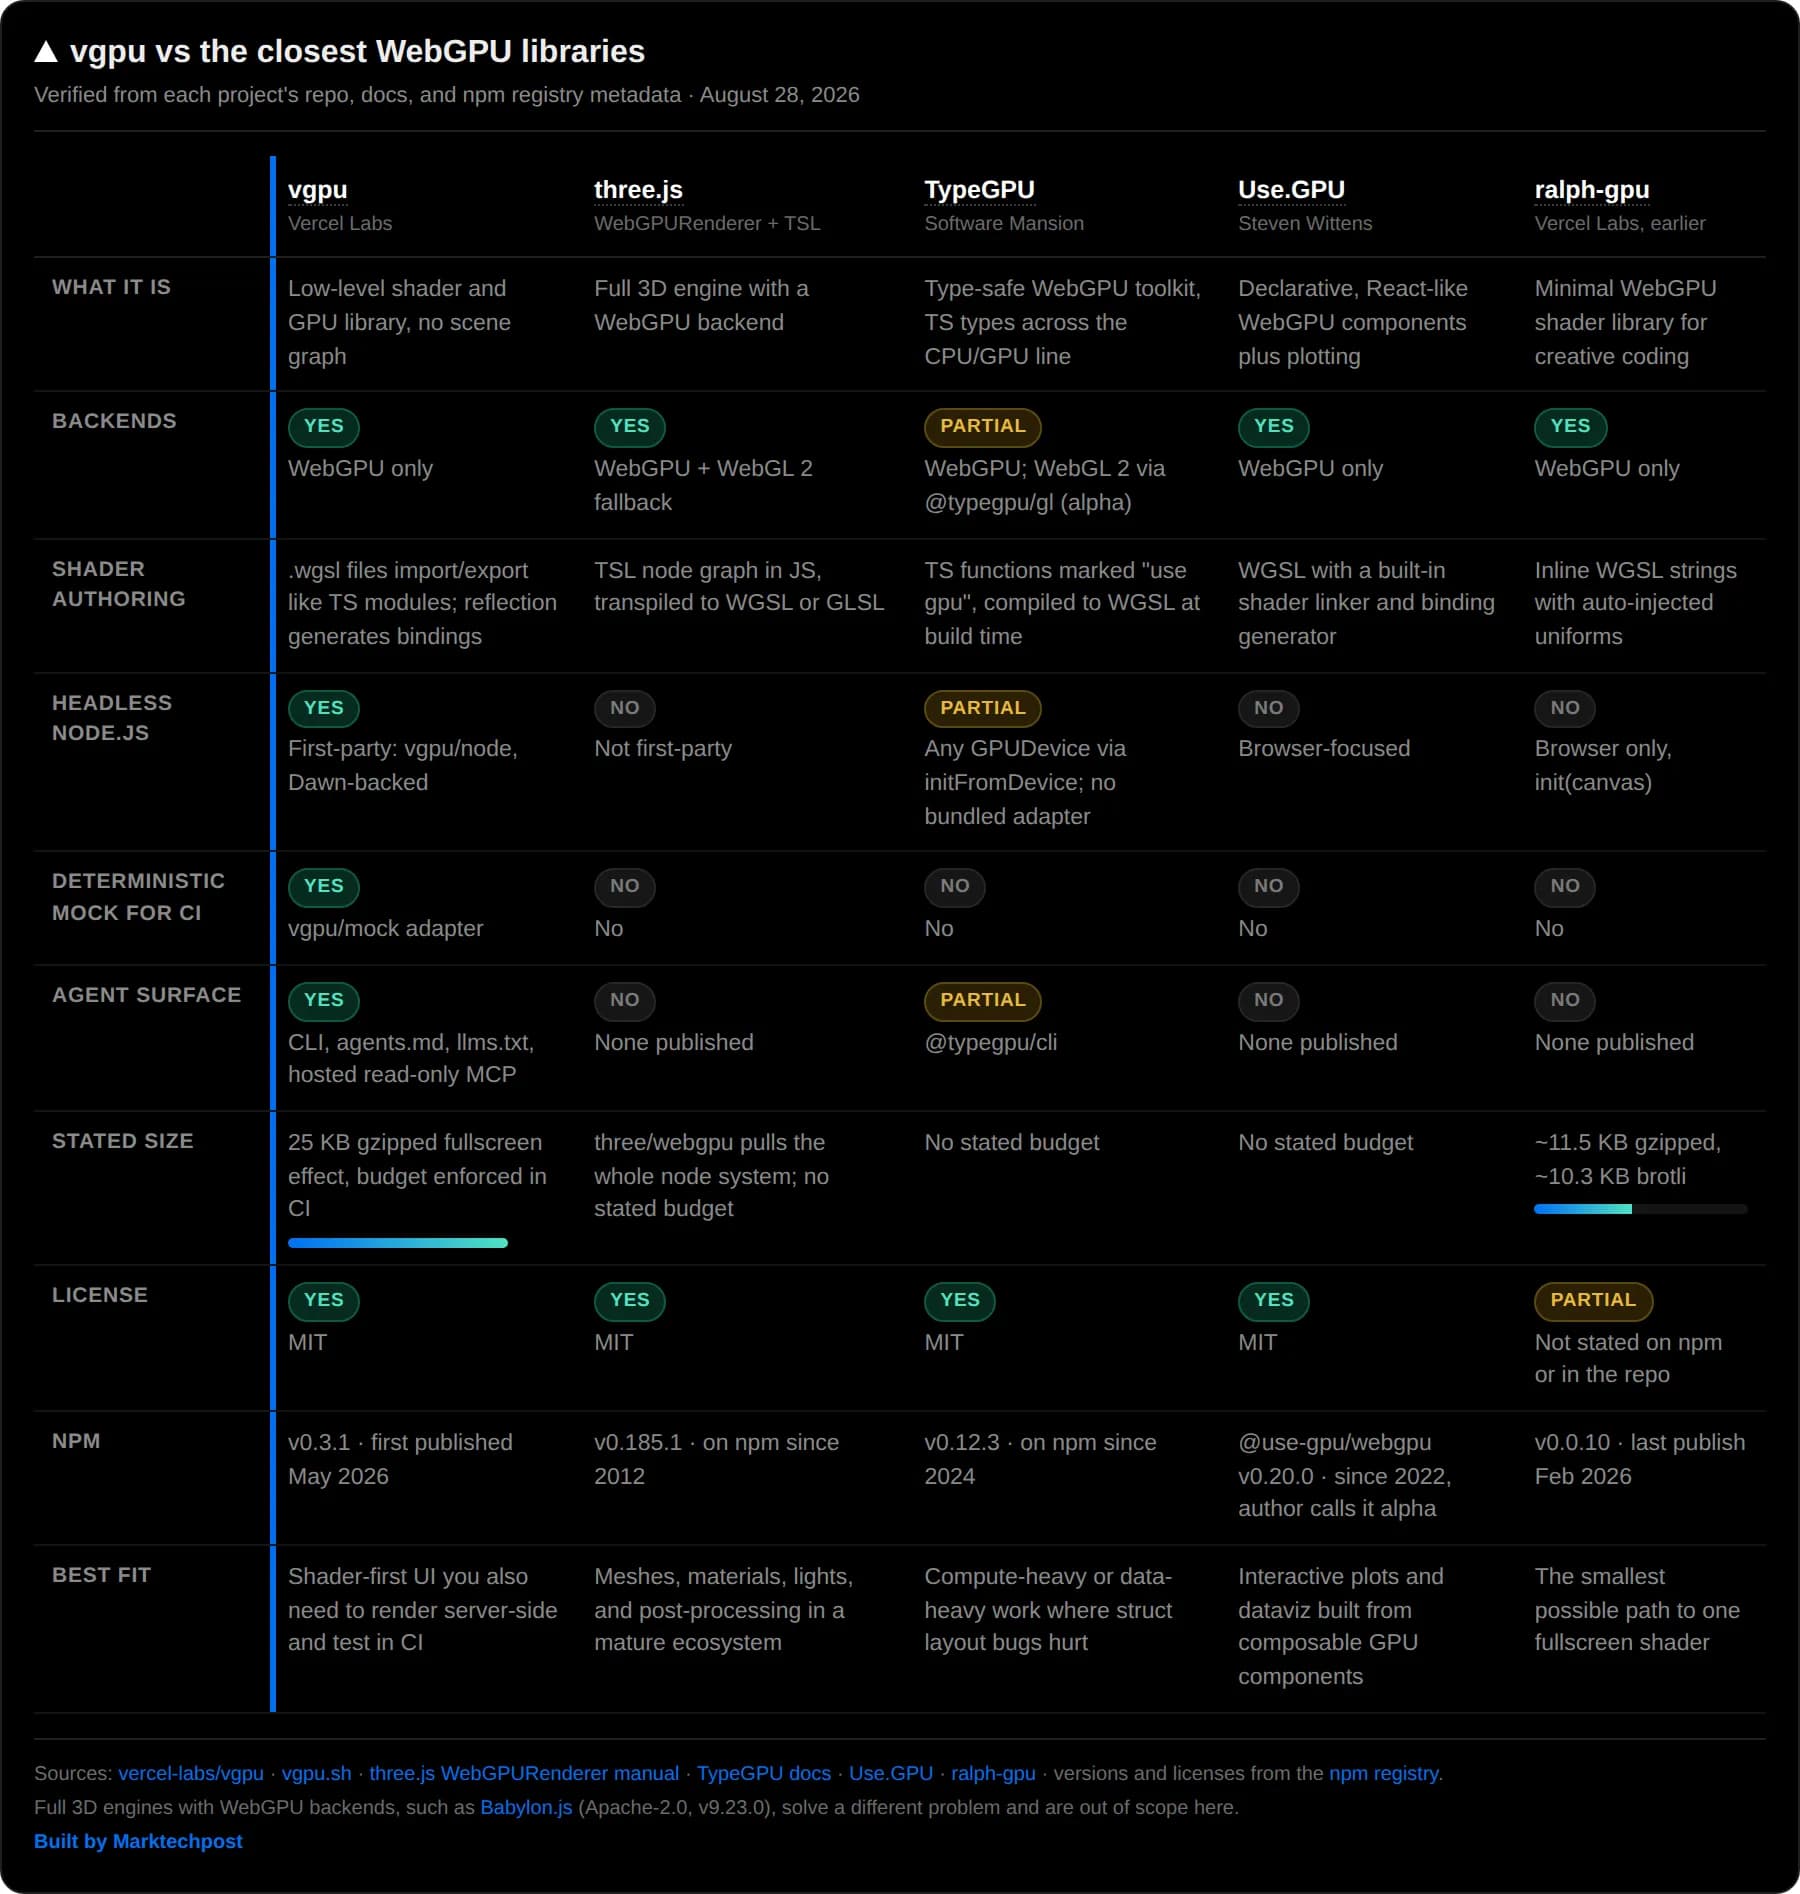
La biblioteca trata los archivos .wgsl como módulos importables y corre el mismo shader en el navegador, en Node.js sin pantalla y en pruebas de captura dentro de integración continua.

El alza permanente que Anthropic aplicará el 14 de septiembre reemplaza un impulso temporal del 50%, así que en la práctica los usuarios quedan con menos capacidad semanal que hoy.

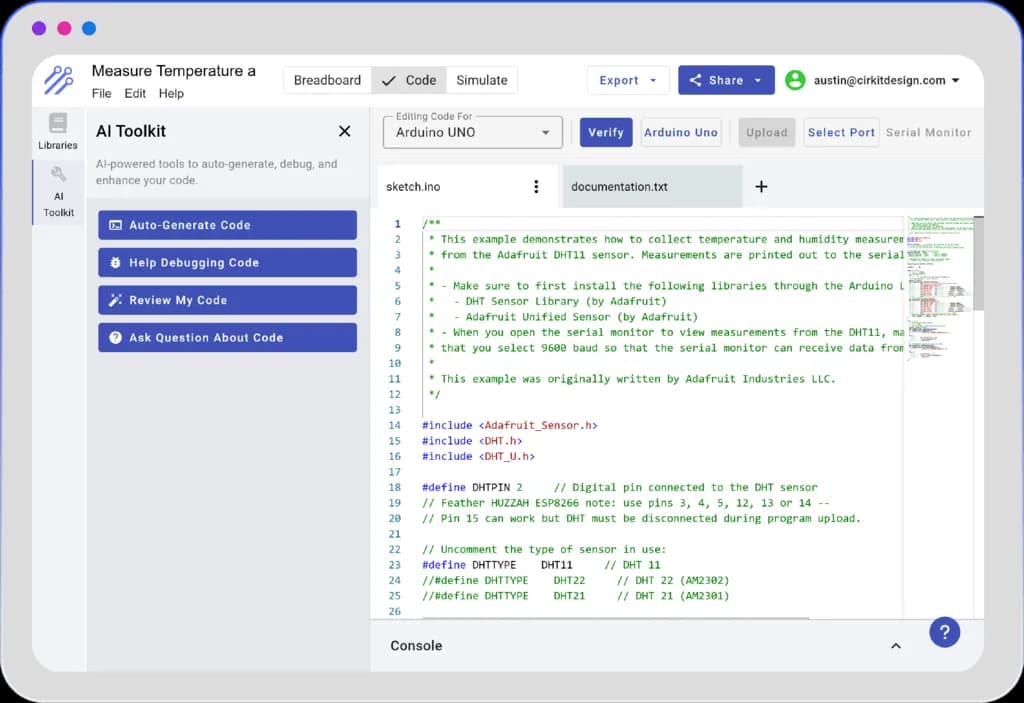
La plataforma reúne diseño, simulación en tiempo real y edición de código para Arduino, ESP32 y Raspberry Pi en un solo entorno, con una biblioteca de más de 30.000 componentes.

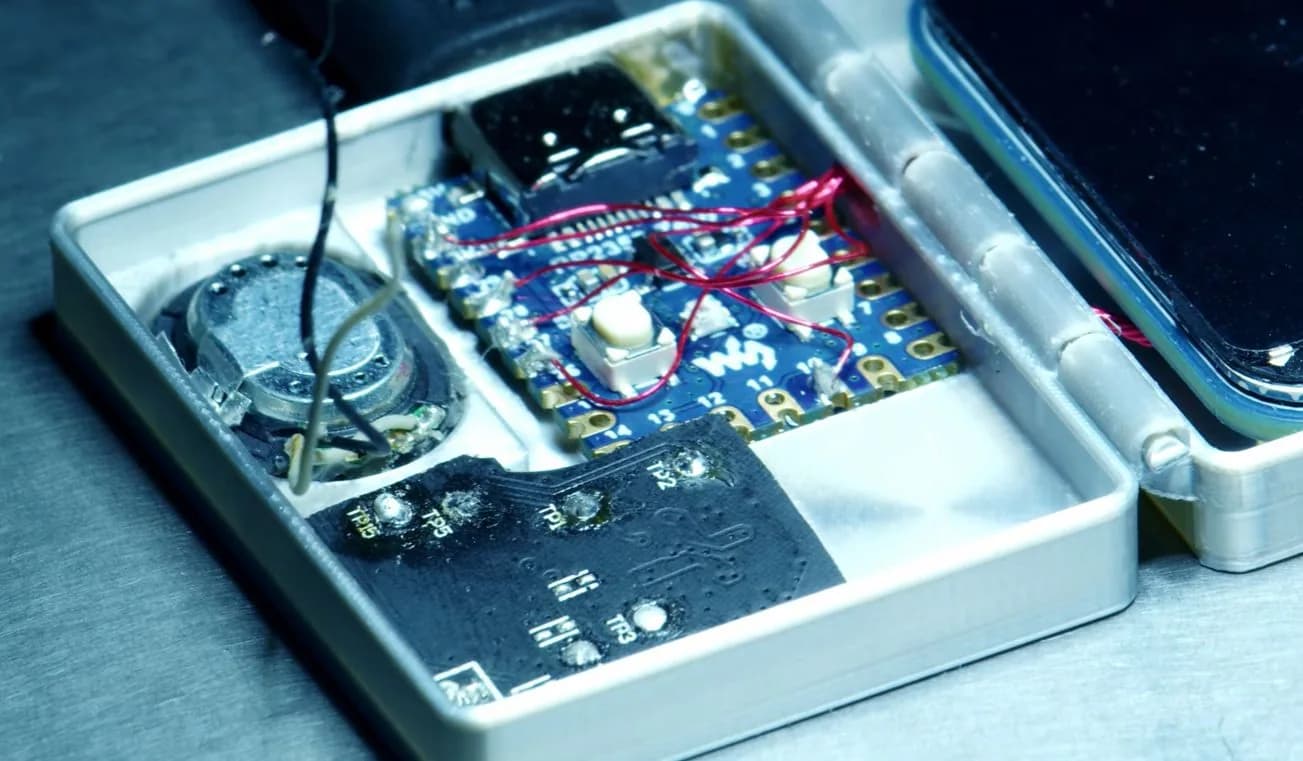
Tucker Osman construyó el laptop diminuto que la BBC inventó como parodia de Apple, usando una pantalla SPI de 1,69 pulgadas, una placa RP2350 y piezas rescatadas de basura electrónica.

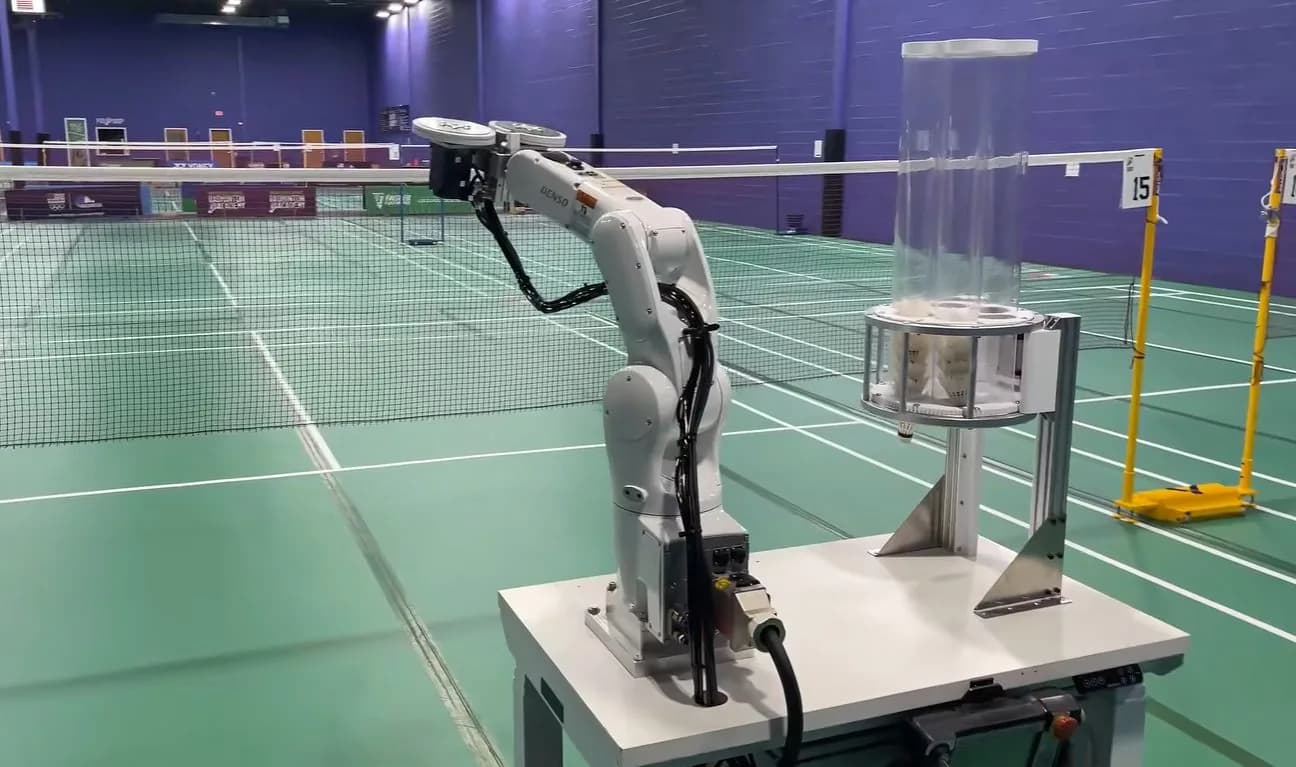
Travis Mitchell convirtió un brazo robótico de seis ejes en una máquina lanzavolantes con pinza neumática, discos impresos en 3D y un microcontrolador ATmega.

El Big Video Dataset reúne 55 millones de clips extraídos de 80 millones de videos descargados desde CommonCrawl, con descripciones automáticas de imagen y audio.

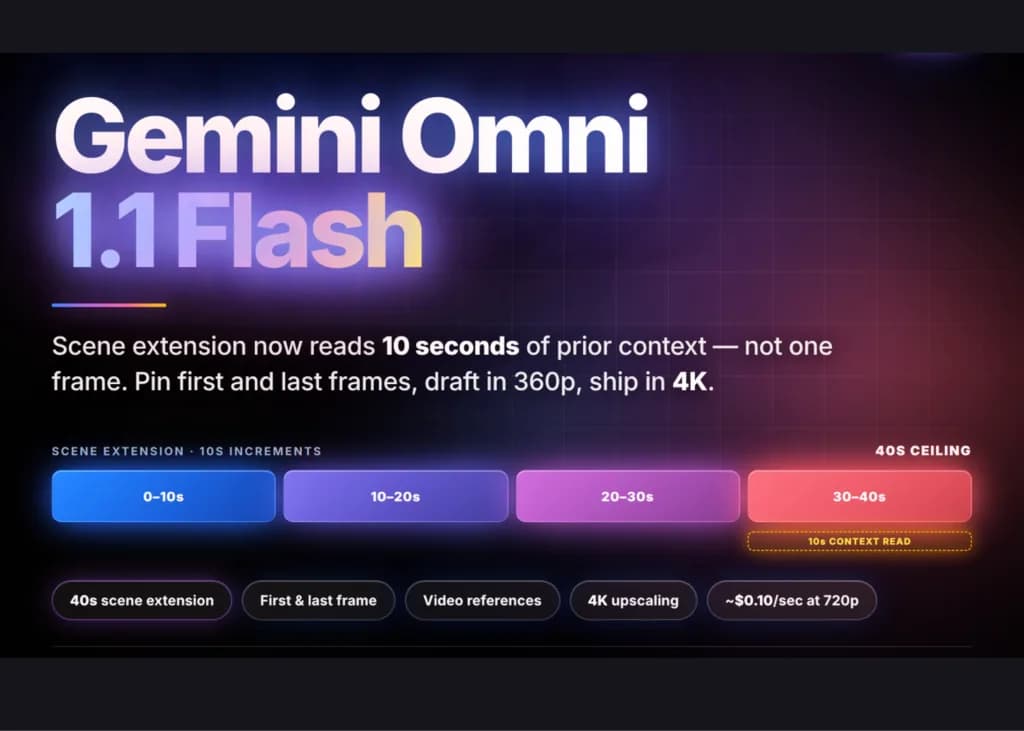
La actualización lee 10 segundos de contexto previo en vez de un solo cuadro final, permite fijar primer y último fotograma, y deja hacer borradores en 360p a un tercio del costo.

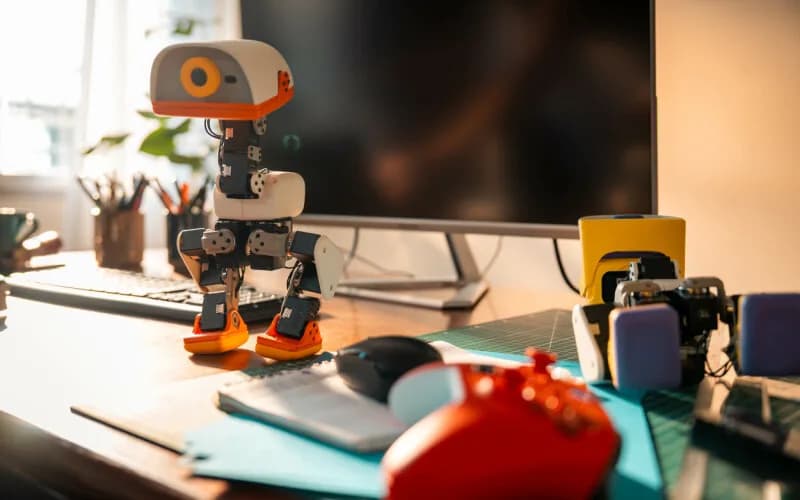
Pollen Robotics presentó un bípedo de 25 centímetros con cámara, LiDAR y todo el software abierto, pensado como banco de pruebas barato para entrenar comportamientos por refuerzo.

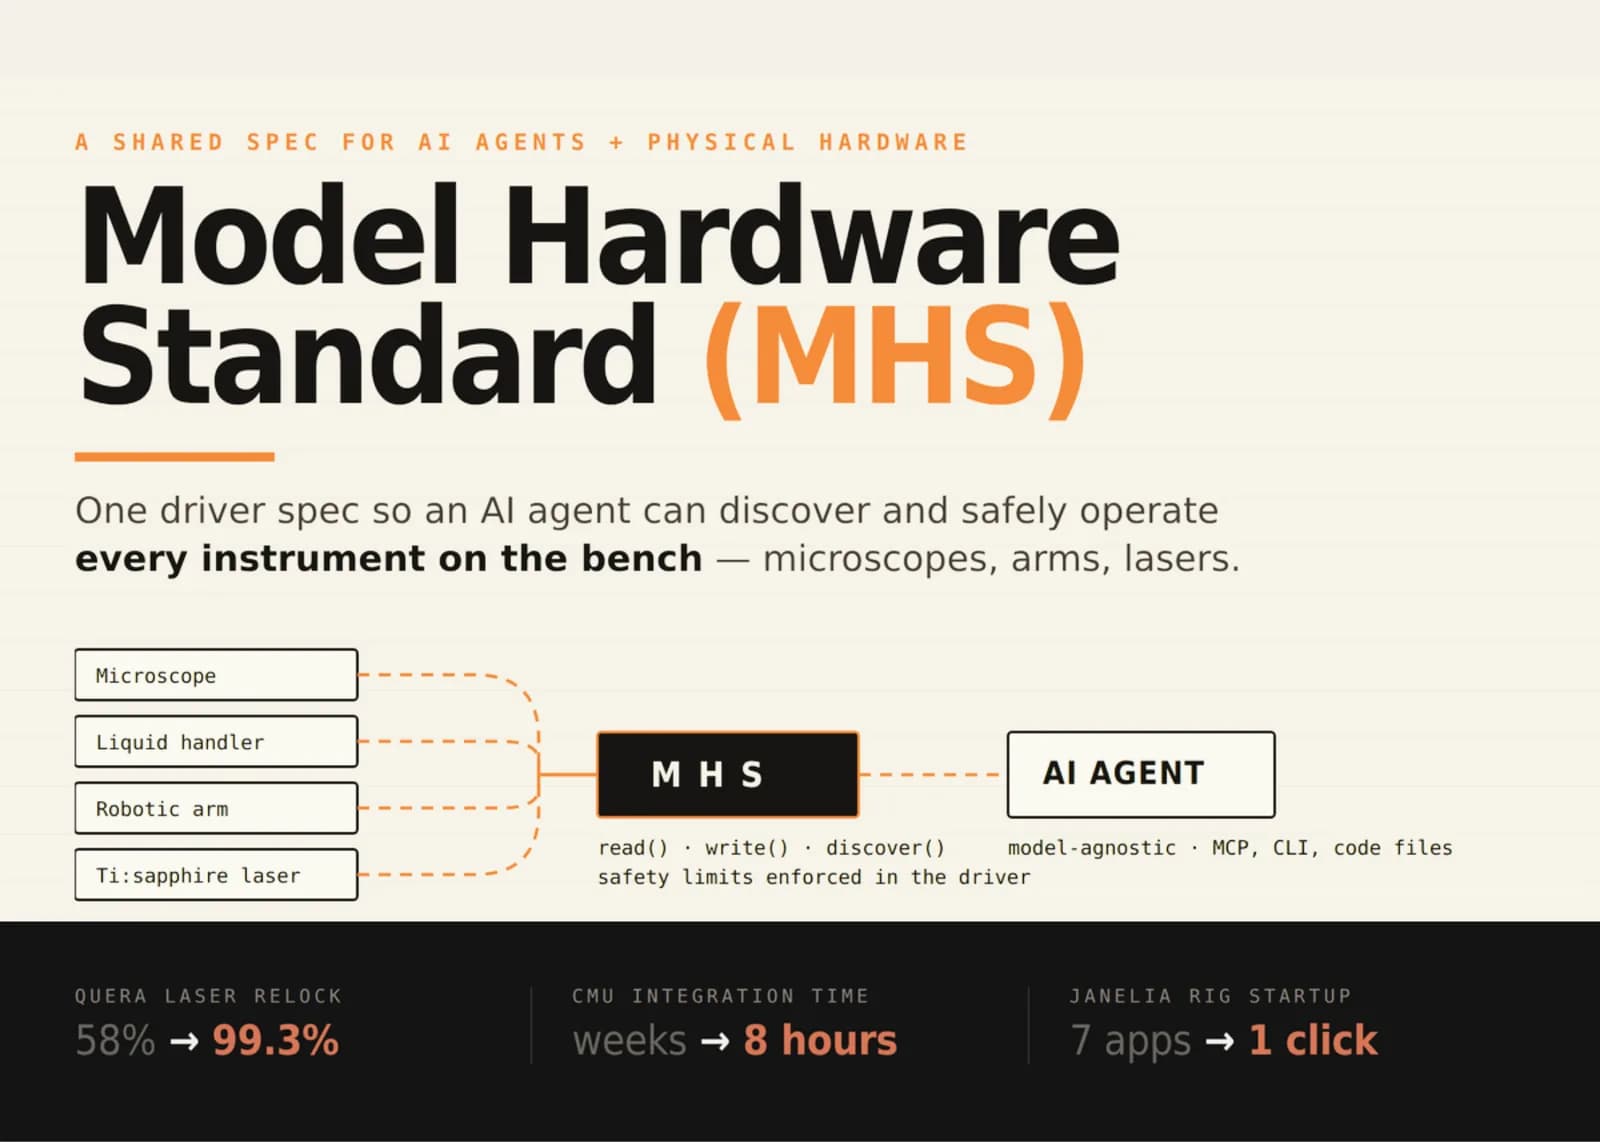
El Model Hardware Standard estandariza la capa de driver entre el sistema operativo y el instrumento, y en las pruebas con socios bajó la integración de semanas a horas.

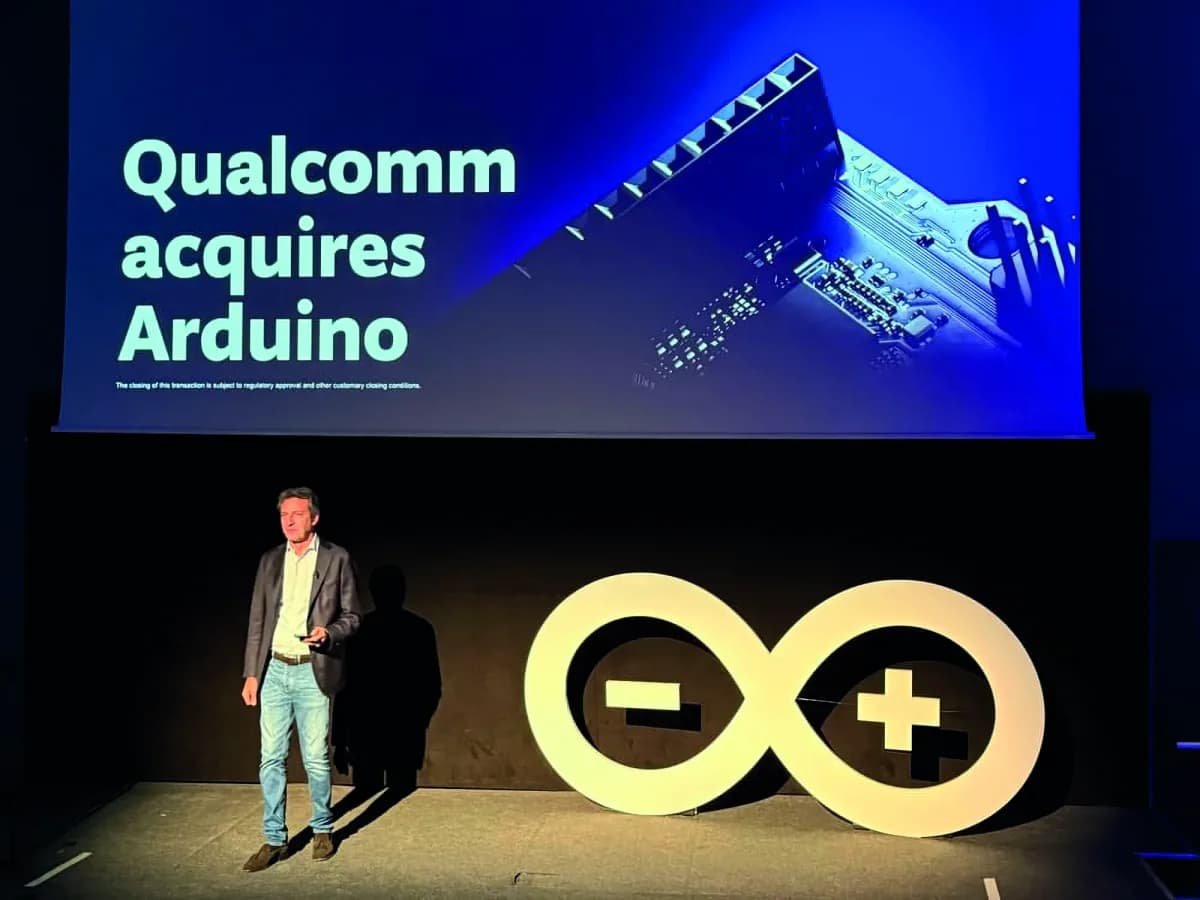
La placa combina un procesador Qualcomm con Linux y un microcontrolador STM32 con Zephyr, y mantiene el formato clásico del UNO para seguir usando los shields de siempre.

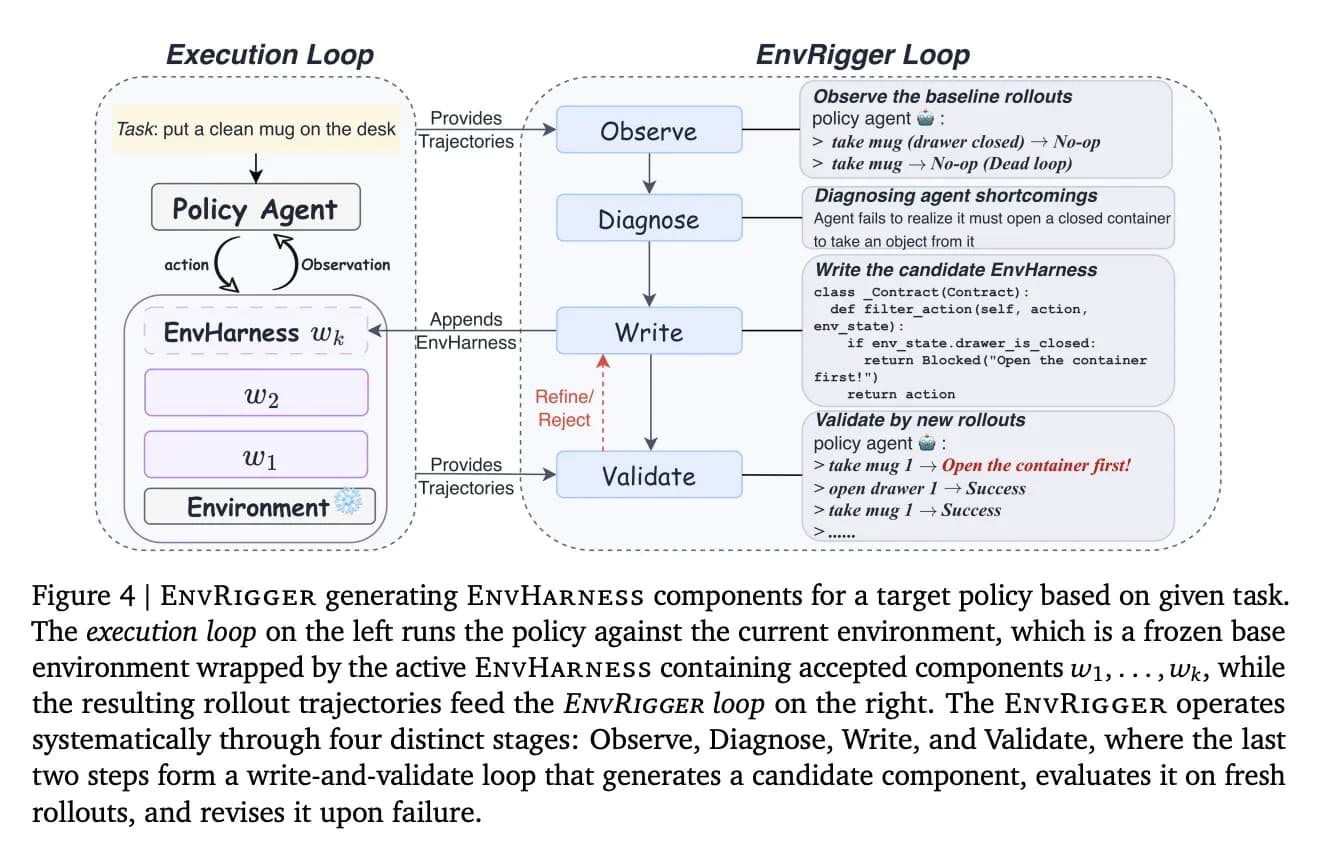
La capa programable envuelve entornos congelados sin tocar el simulador ni los verificadores humanos, y suma hasta 9 puntos en tareas que el agente nunca vio.

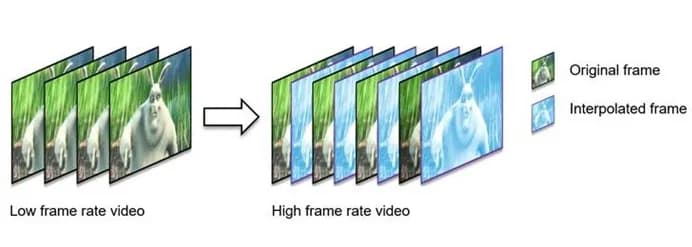
El soporte para Frame Rate Up-Conversion se integró al repositorio principal durante el fin de semana y depende de la extensión VK_NV_optical_flow del controlador de video.

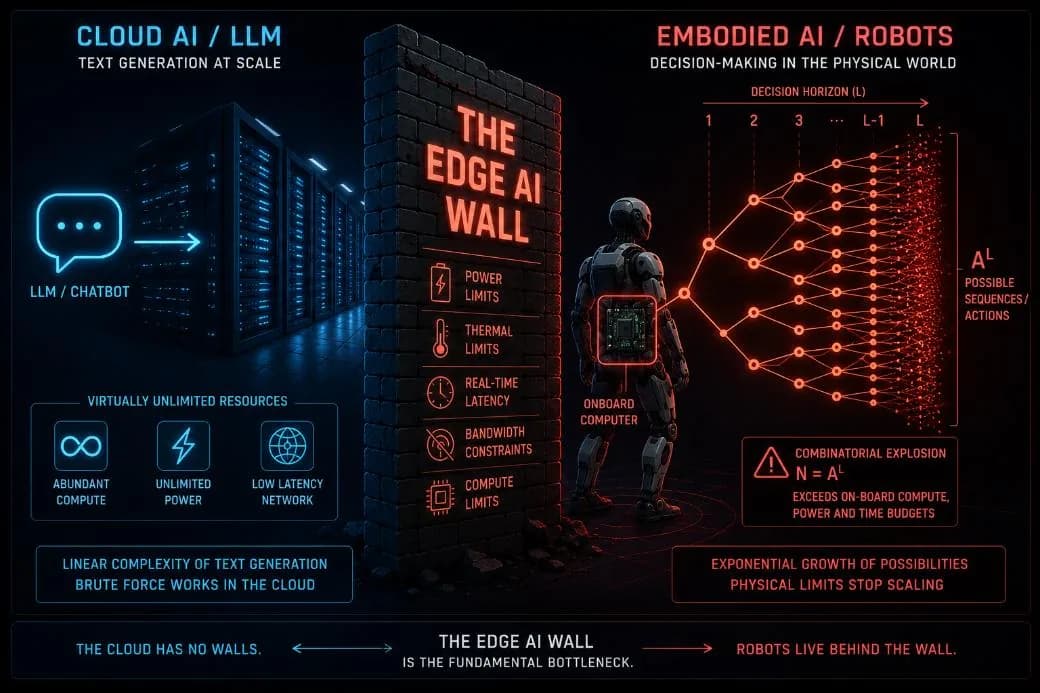
Zhengis Tileubay sostiene que el problema no es la falta de cómputo a bordo, sino la explosión combinatoria del árbol de decisiones, y que escalar hardware no la resuelve.

El sistema busca literatura, propone un método y entrena el modelo durante 30 minutos por iteración, a 4 dólares la hora contra los 150 que cuesta un investigador humano.

Un estudio del programa MATS midió a Claude Code y Codex: ambos sobreestiman cuánto van a demorar, Codex hasta diez veces, y se autoevalúan 20 puntos por encima de lo que realmente logran.

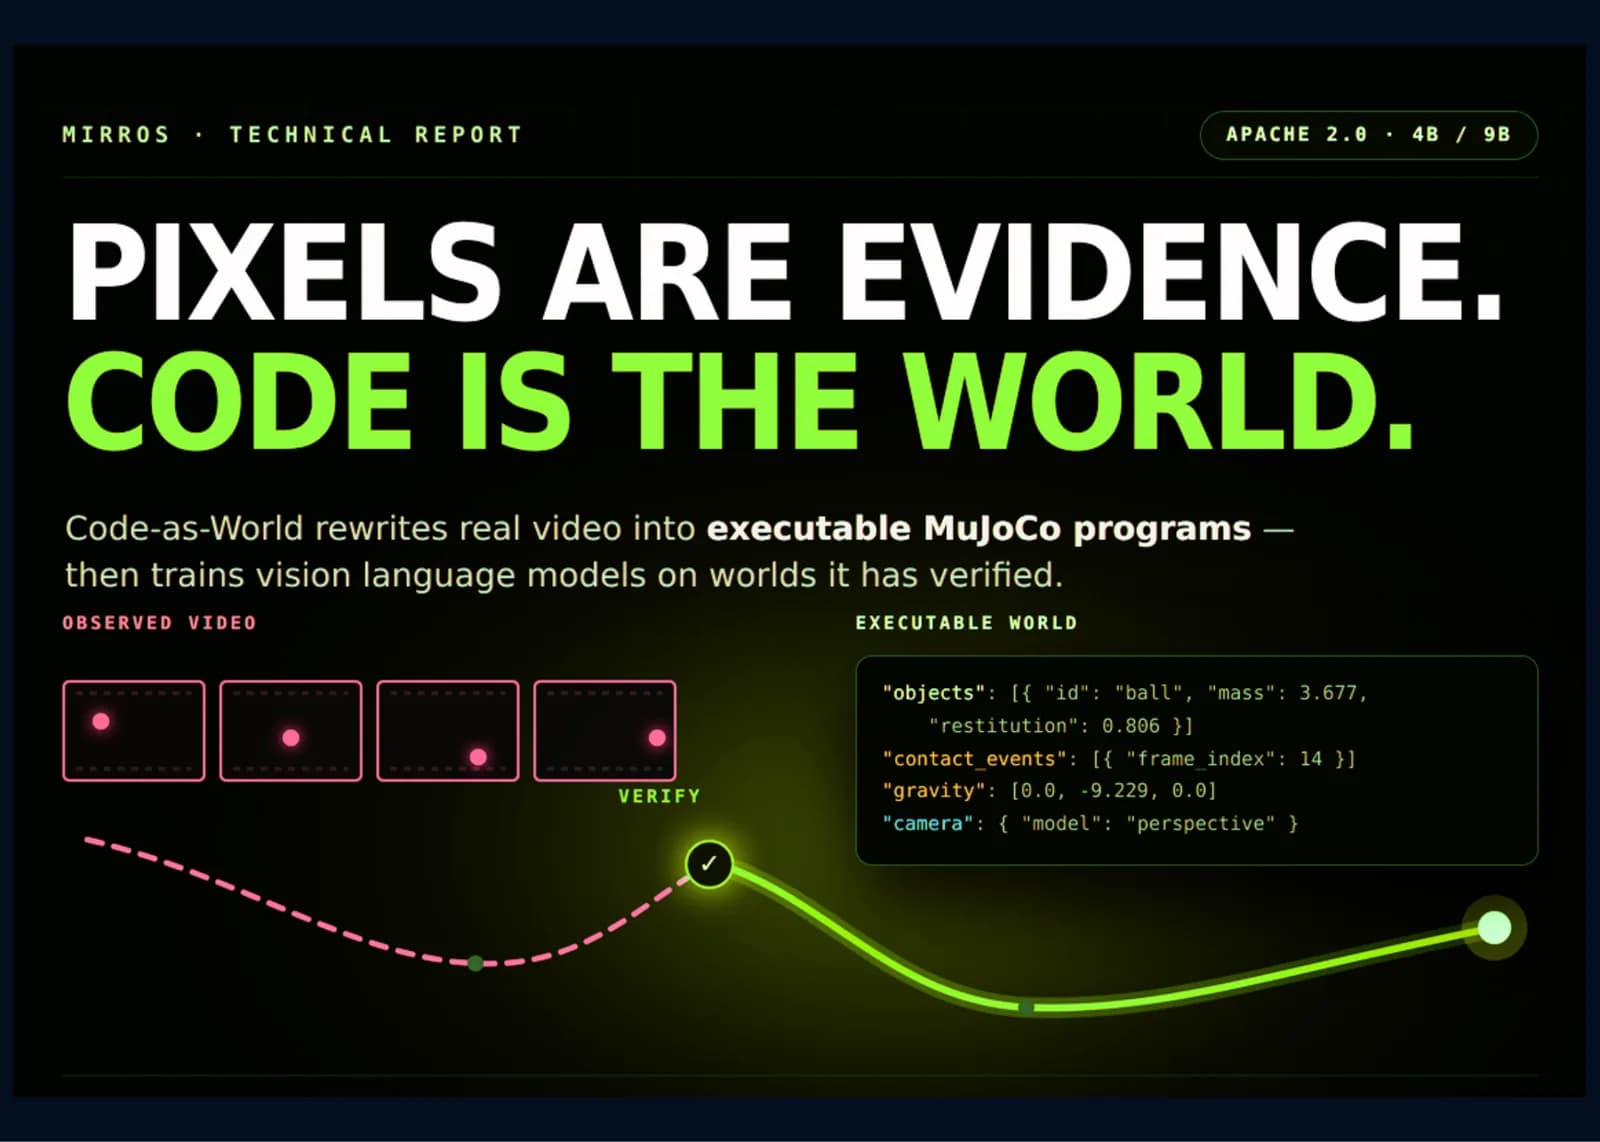
MirroS liberó bajo Apache 2.0 dos modelos que reconstruyen una escena real como un archivo scene.json que el simulador puede correr, verificar y editar.

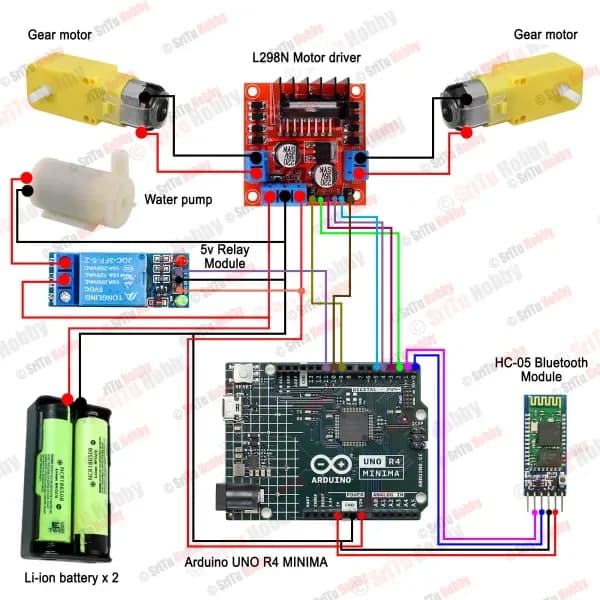
El proyecto combina la placa con un módulo HC-05, un driver L298N y una bomba de agua en miniatura, y se controla desde el teléfono con una aplicación gratuita.