Archon Robotics, una empresa de Shanghái, publicó la primera demostración de Whole-Body Intelligence (WBI), un sistema que coordina los movimientos de un robot humanoide con su comprensión de la tarea, informó Interesting Engineering el 13 de octubre.
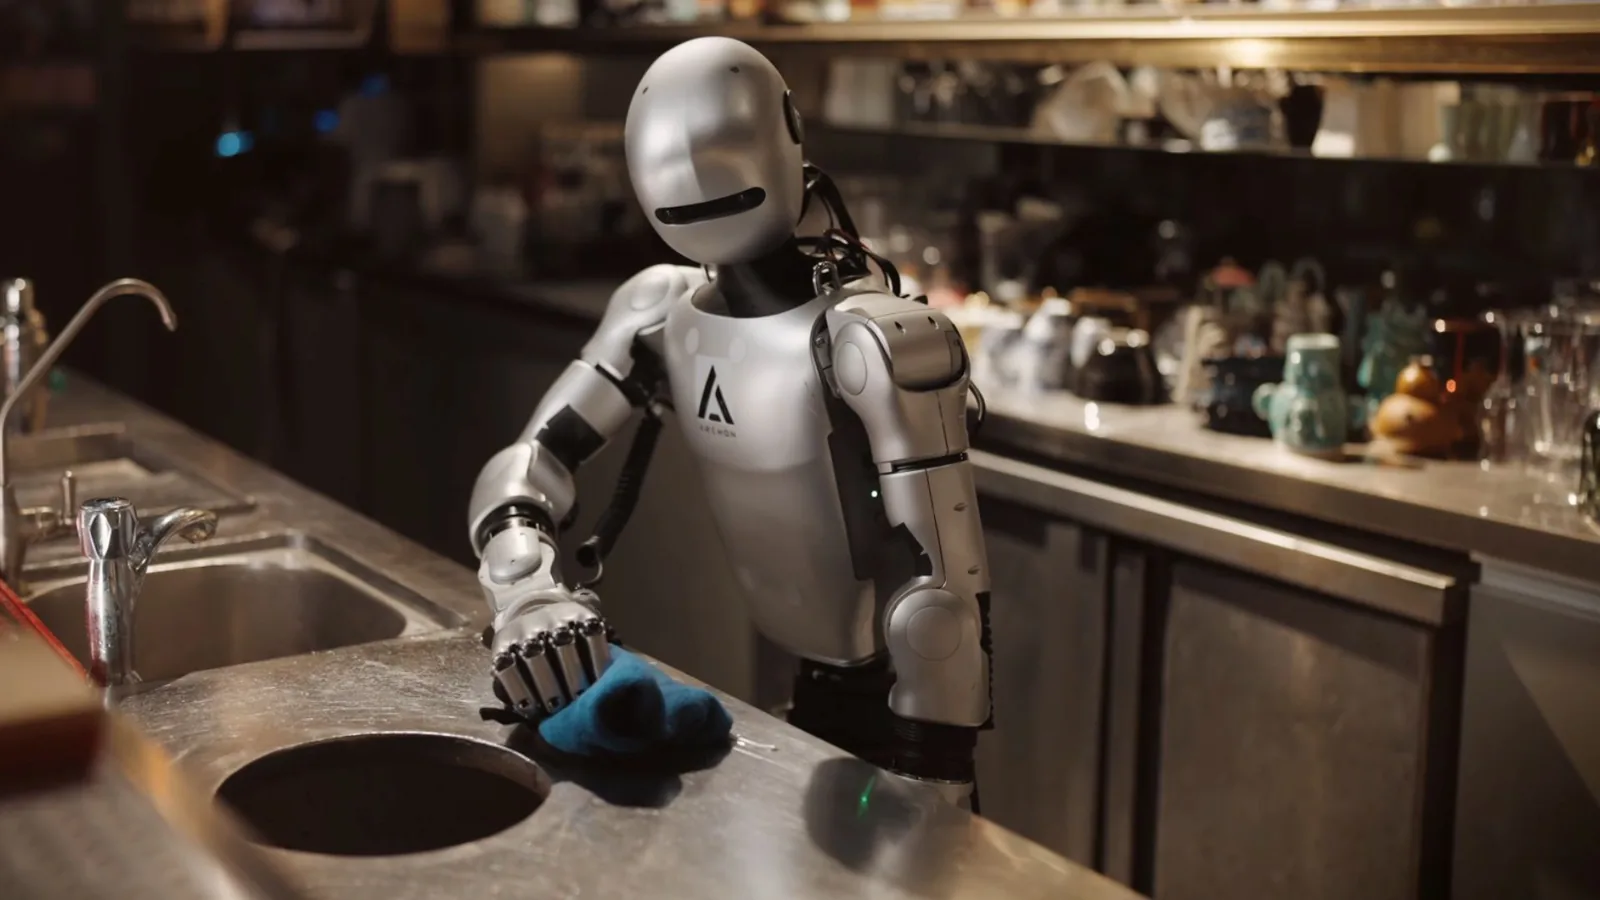
El sistema une la planificación de alto nivel con el movimiento coordinado de todo el cuerpo, para que los robots hagan actividades complejas en ambientes reales. En la demostración, modelos de humanoides conocidos recogen objetos, suben escalones, despejan mesas, operan lavaplatos y ordenan refrigeradores.
Según la empresa, el método usa datos humanos para el preentrenamiento y datos de robots reales para el postentrenamiento. Las demostraciones completas que muestra corren de forma autónoma y a velocidad normal.
¿Cómo funciona Whole-Body Intelligence?
El marco de Archon está pensado para que un humanoide convierta instrucciones en movimientos físicos coordinados. La empresa busca desarrollar modelos de IA de propósito general que junten comprensión de la tarea, planificación del movimiento, equilibrio y ejecución precisa en distintas plataformas de humanoides.
WBI combina datos de cuerpo entero de personas a gran escala para el preentrenamiento con demostraciones en robots reales para el postentrenamiento.
El marco busca coordinar el cuerpo completo del robot en vez de tratar cada acción como una orden aislada. La demostración destaca dos componentes, S1 y S0, que se reparten el trabajo:
- S1 procesa la información de la tarea y apoya la toma de decisiones sobre la conducta.
- S0 se encarga del control del movimiento del cuerpo entero, con coordinación, estabilización y ejecución precisa.
Archon describe a S0 como un cerebelo, porque traduce los objetivos en movimientos ejecutables sin que el robot pierda estabilidad.
El blog técnico que la empresa publicó en julio describía una arquitectura más amplia de cuatro capas, que incluía también la planificación de tareas y la generación de movimiento. El video de debut se concentra en S1 y S0 y no aclara si eso es un cambio respecto del marco descrito antes.
De dónde salen los datos
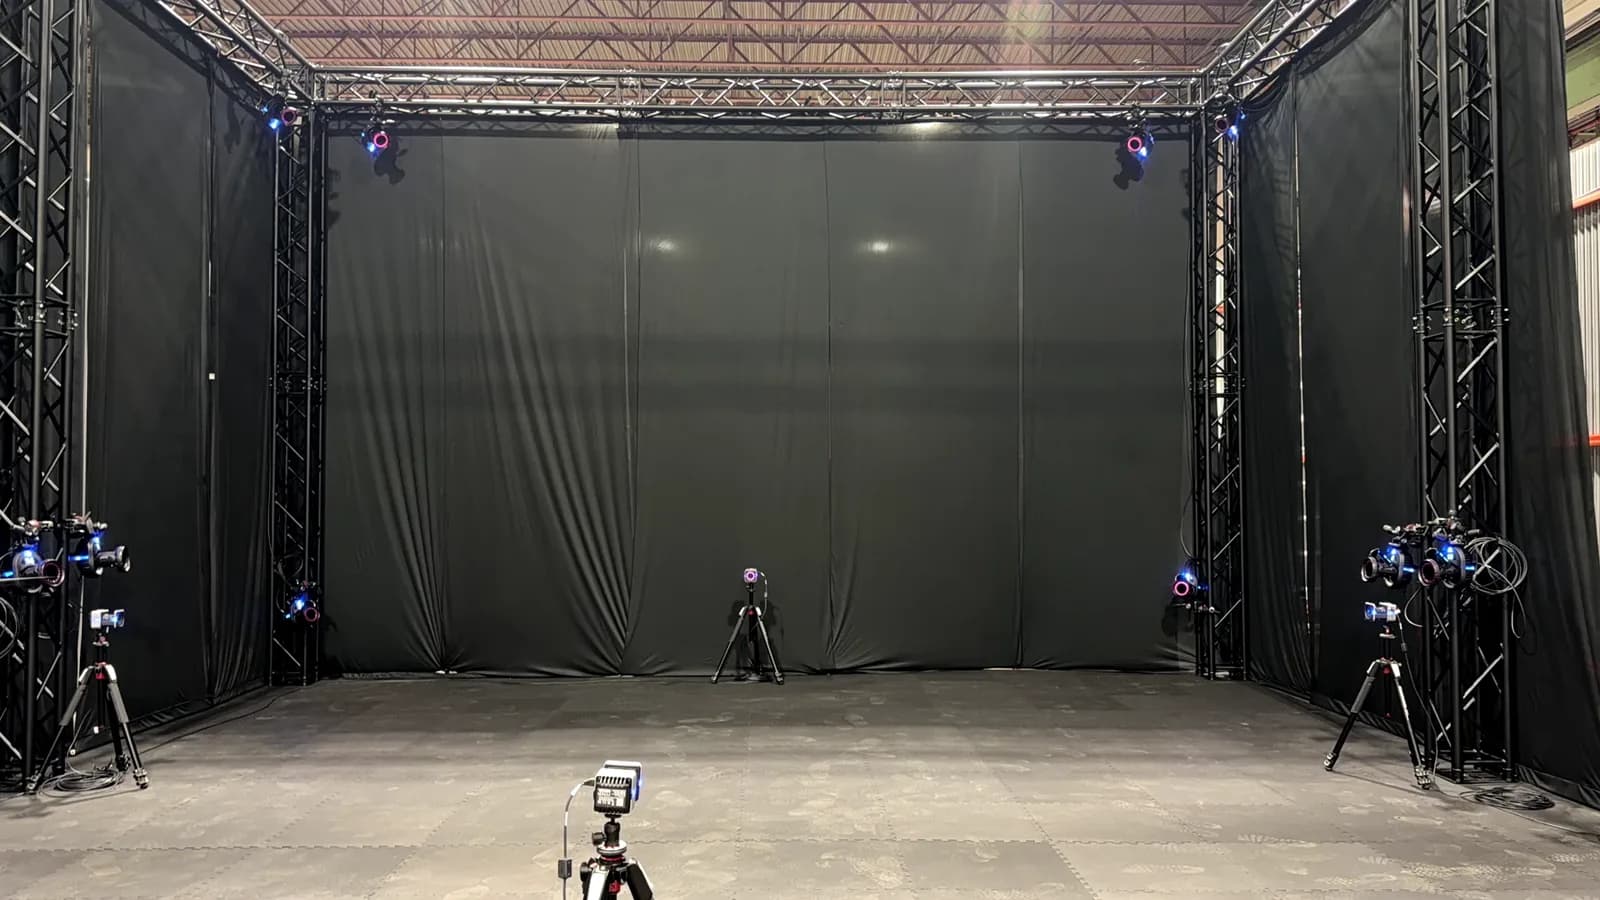
Archon junta demostraciones humanas con datos recogidos en robots físicos. Los datos de personas aportan ejemplos de movimiento, y los del robot real ajustan esas capacidades a las exigencias mecánicas y de control del hardware. La empresa contó que su plataforma recoge demostraciones humanas en varias ciudades de China. El material pasa por revisiones automáticas, controles humanos por muestreo y una revisión de las muestras marcadas antes del entrenamiento.
El proceso incorpora además datos correctivos de DAgger, que enseñan al modelo a reaccionar cuando una acción necesita ajuste. En esas demostraciones los robots corrigen errores y retoman la tarea, como complemento a los ejemplos de ejecución exitosa.
La idea es desarrollar habilidades físicas transferibles en vez de depender solo de demostraciones de tareas terminadas. Archon no informó el tamaño de sus conjuntos de datos ni publicó resultados cuantitativos sobre qué tan bien transfieren los modelos lo aprendido a situaciones nuevas.
¿Qué robots aparecen en el video?
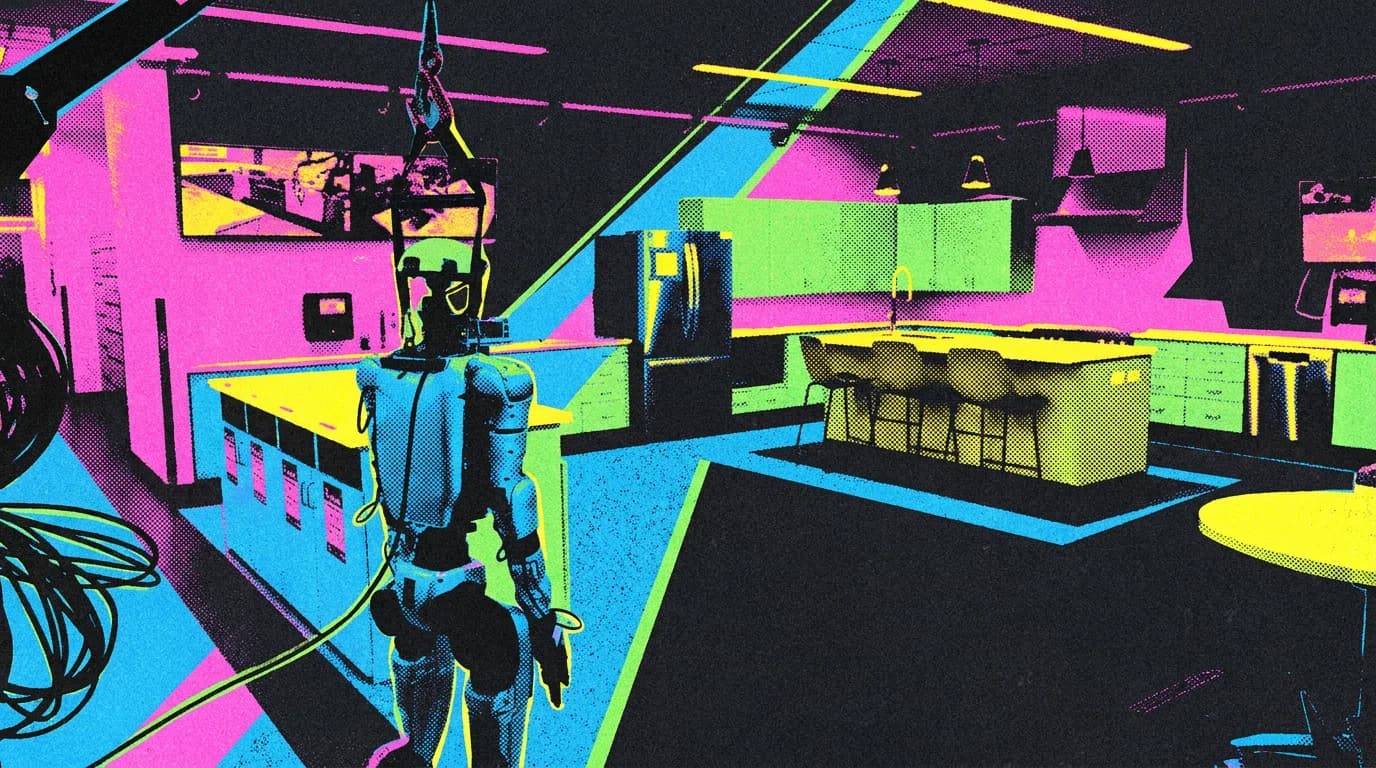
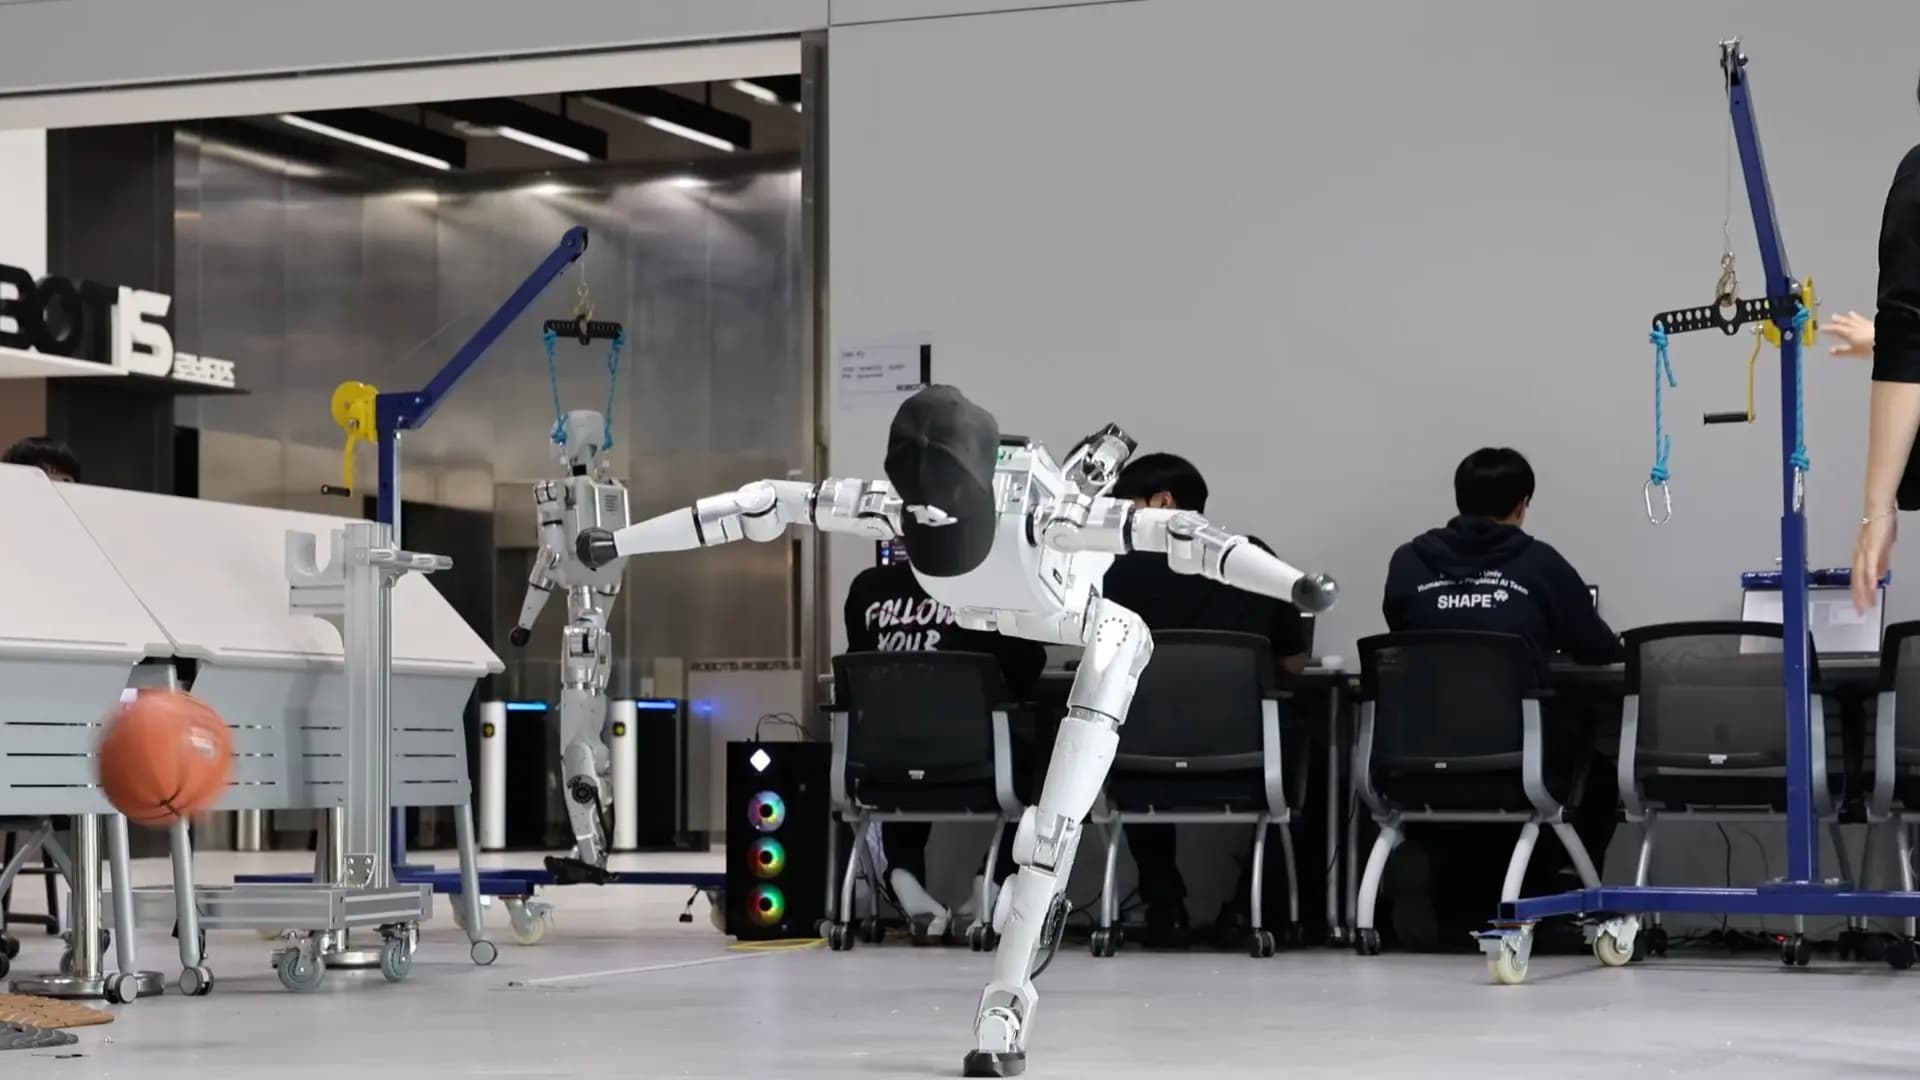
En las imágenes aparecen un AGIBOT A3, humanoides Booster T2 y robots Unitree G1 modificados. Una secuencia muestra a varias máquinas haciendo actividades distintas al mismo tiempo en una cocina comedor compartida. Manipulan útiles de limpieza y objetos de la casa e interactúan con electrodomésticos, tareas que exigen agacharse, estirarse, mantener el equilibrio y manipular objetos de forma coordinada.
Las distintas plataformas muestran que Archon trabaja con varias configuraciones de hardware. El video no deja ver si todos los robots usan los mismos pesos del modelo ni si se coordinan como equipo.
Los segmentos que explican S0 y el entrenamiento con DAgger incluyen teleoperación, lo que separa la ejecución autónoma de las demostraciones usadas para desarrollar y afinar el sistema.
El video tampoco informa tasas de tareas completadas, cada cuánto interviene una persona ni resultados comparados entre plataformas. Interesting Engineering apunta que esas mediciones servirían para probar la confiabilidad del marco más allá de una demostración preparada y para ver cómo se comporta con tareas y entornos que no conoce.