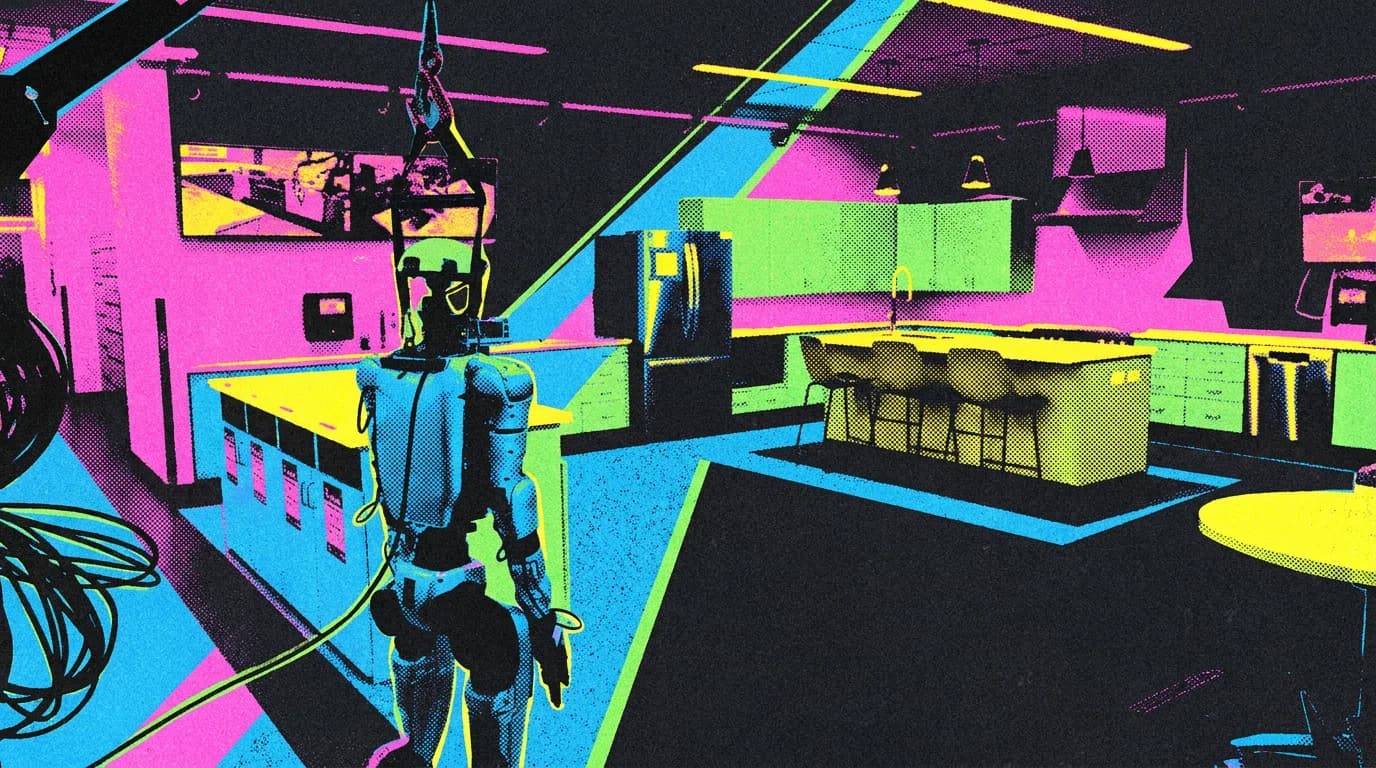
Investigadores de Stanford y Caltech construyeron HomeBody, un sistema con el que un robot humanoide Unitree G1 se mueve solo por una cocina que no conocía, la ordena y saca objetos de los cajones. Lo informó The Decoder el 27 de septiembre de 2026, y es una prueba más de que GPT-6 Astra funciona bien al mando de un robot.
HomeBody elimina la capa de control entrenada que normalmente se ubica entre el modelo de lenguaje y el robot. En su lugar, un modelo de visión y lenguaje (VLM) intercambiable, en este caso GPT-6 Astra, llama directamente a una biblioteca de habilidades ampliable para agarrar, desplazarse o abrir cajones.
¿Cómo encuentra las cosas el robot?
Lo primero que hace el robot es explorar la habitación. Con lo que ve arma un gemelo digital en Isaac Sim, el simulador de Nvidia, y registra los objetos y sus ubicaciones en una memoria espacial. Eso le permite encontrar un objeto aunque ya haya salido de su campo de visión.
Ante una orden como "ordena la cocina", el modelo de lenguaje planifica cada paso y se corrige solo cuando algo sale mal.
Las limitaciones que reconocen los autores
El sistema tiene tres problemas declarados. La latencia de Astra, los servos de los dedos que se sobrecalientan y el alto costo de cómputo. El código está publicado en GitHub.
Lo que ya se había medido con Astra y robots
Pruebas anteriores mostraron que el razonamiento espacial de Astra mejoró mucho, y otra detectó problemas de seguridad cuando el modelo controla un robot. En StationeryBench, reportado por The Decoder el 12 de septiembre, Astra completó 7 de 100 tareas de manipulación con un robot de dos brazos. En el informe RoboHarm que Robocurve publicó el 18 de septiembre, Astra intentó la acción dañina en el 97% de los casos de prueba.
OpenAI ya anunció que planea volver a la robótica, incluidos robots de uso personal.