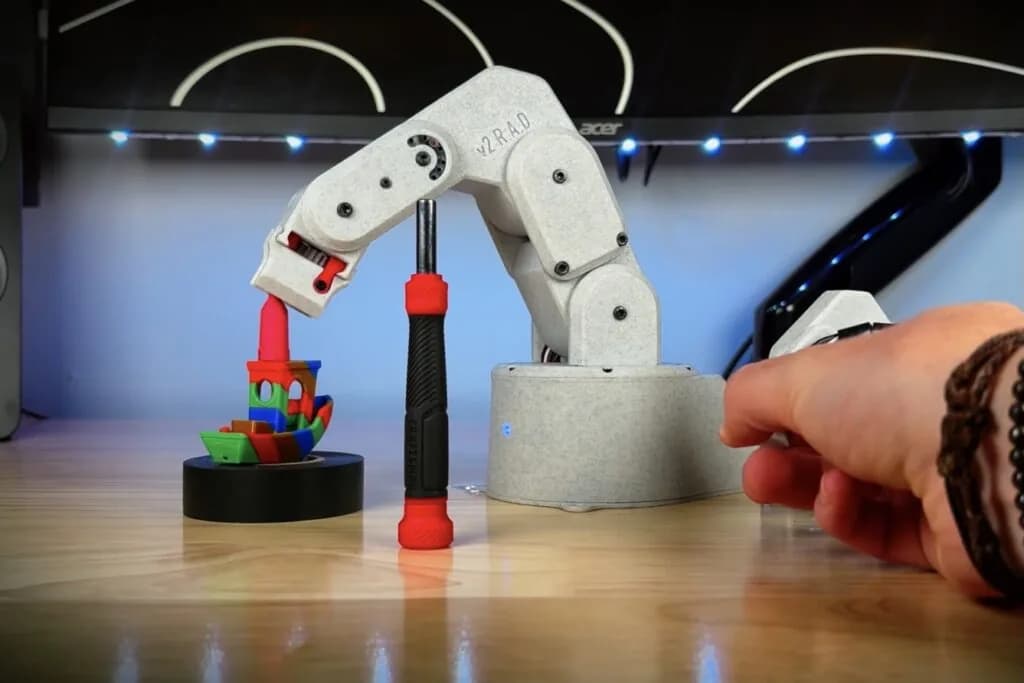
Los brazos robóticos son extremadamente versátiles, y ese es justamente el punto. Pero esa versatilidad se paga en complejidad a la hora de programarlos y controlarlos. Hace algunos años, Kelton Serra, del canal de YouTube Build Some Stuff, simplificó la situación dándole a su brazo robótico casero un controlador tipo marioneta. Ahora volvió con una versión rediseñada de ese brazo que incorpora numerosas mejoras.
¿Qué es el control tipo marioneta?
El control por marioneta parece estar ganando popularidad, porque es muy intuitivo. En vez de programar movimientos y acciones, o incluso de dirigirlos con un control convencional, este esquema funciona con un dispositivo de entrada especial que imita físicamente al robot. Se mueve una articulación en el dispositivo de entrada y el robot se mueve exactamente de la misma manera.
| Método de control | Cómo se opera | Curva de aprendizaje |
|---|---|---|
| Programación por código | Se escriben trayectorias y ángulos | Alta, requiere saber cinemática |
| Control por joystick | Un eje del mando por articulación | Media, poco intuitiva con 5 o 6 ejes |
| Tipo marioneta | Se mueve una réplica a escala con la mano | Baja, el gesto es el comando |
La versión original del brazo de Serra ya tenía ese tipo de entrada de control, mediante una réplica a escala reducida del brazo con potenciómetros en lugar de motores. La versión nueva también la conserva. Sin embargo, Serra aprovechó años de experiencia al rediseñar el brazo, haciéndolo más económico, más fácil de construir y de mejor desempeño.
¿Qué hay adentro?
El cerebro del brazo robótico es una placa Arduino Nano ESP32. Monitorea los potenciómetros para recibir la entrada y luego mueve los servomotores del brazo para replicar el movimiento. El voltaje analógico de salida de cada potenciómetro corresponde a un ángulo de articulación. El Arduino comanda esos servos a través de una placa controladora dedicada.
Vale detenerse en un detalle que el proyecto resuelve sin mencionarlo. El convertidor analógico-digital del ESP32-S3 que monta el Nano ESP32 trabaja a 12 bits, es decir 4.096 niveles por canal. Repartidos sobre un recorrido de 180 grados, eso da una resolución teórica de lectura cercana a 0,044 grados por paso. Un servo de aficionado, en cambio, se comanda con pulsos de entre 1.000 y 2.000 microsegundos sobre ese mismo recorrido, lo que entrega alrededor de 0,18 grados por microsegundo. El cuello de botella de precisión, entonces, no está en leer la marioneta sino en el actuador que obedece.
Mecánica: lo que más cambió
La mayor parte del trabajo de Serra se fue en el diseño mecánico y el CAD. Puso bastante esfuerzo en diseñar todas las piezas para que fueran fáciles de imprimir en 3D y en que el armado resultara directo. También mejoró la mecánica, incluyendo una transmisión por correa para la articulación de la muñeca y un mecanismo de piñón y cremallera para la pinza.
Ambas decisiones son sensatas. La correa permite alejar el servo de la muñeca y bajar la masa en el extremo del brazo, que es la que más castiga la precisión y el consumo. El piñón y cremallera convierte el giro del servo en desplazamiento lineal de las mordazas, lo que da un agarre paralelo, mucho más predecible que el de una pinza con dedos pivotantes.
¿Se puede replicar en un taller casero?
Este es un diseño muy accesible que cualquiera puede construir con una impresora 3D y un conjunto económico de componentes. Para hacerlo, hay que pasar por la página de Printables a buscar los archivos.
La lista de compras es corta y todos los ítems son de circulación común en tiendas de electrónica de la región: una placa Nano ESP32, un juego de servos, una controladora de servos, potenciómetros y filamento. Nada de eso exige importación especializada, que suele ser el verdadero freno de los proyectos de robótica en Latinoamérica.