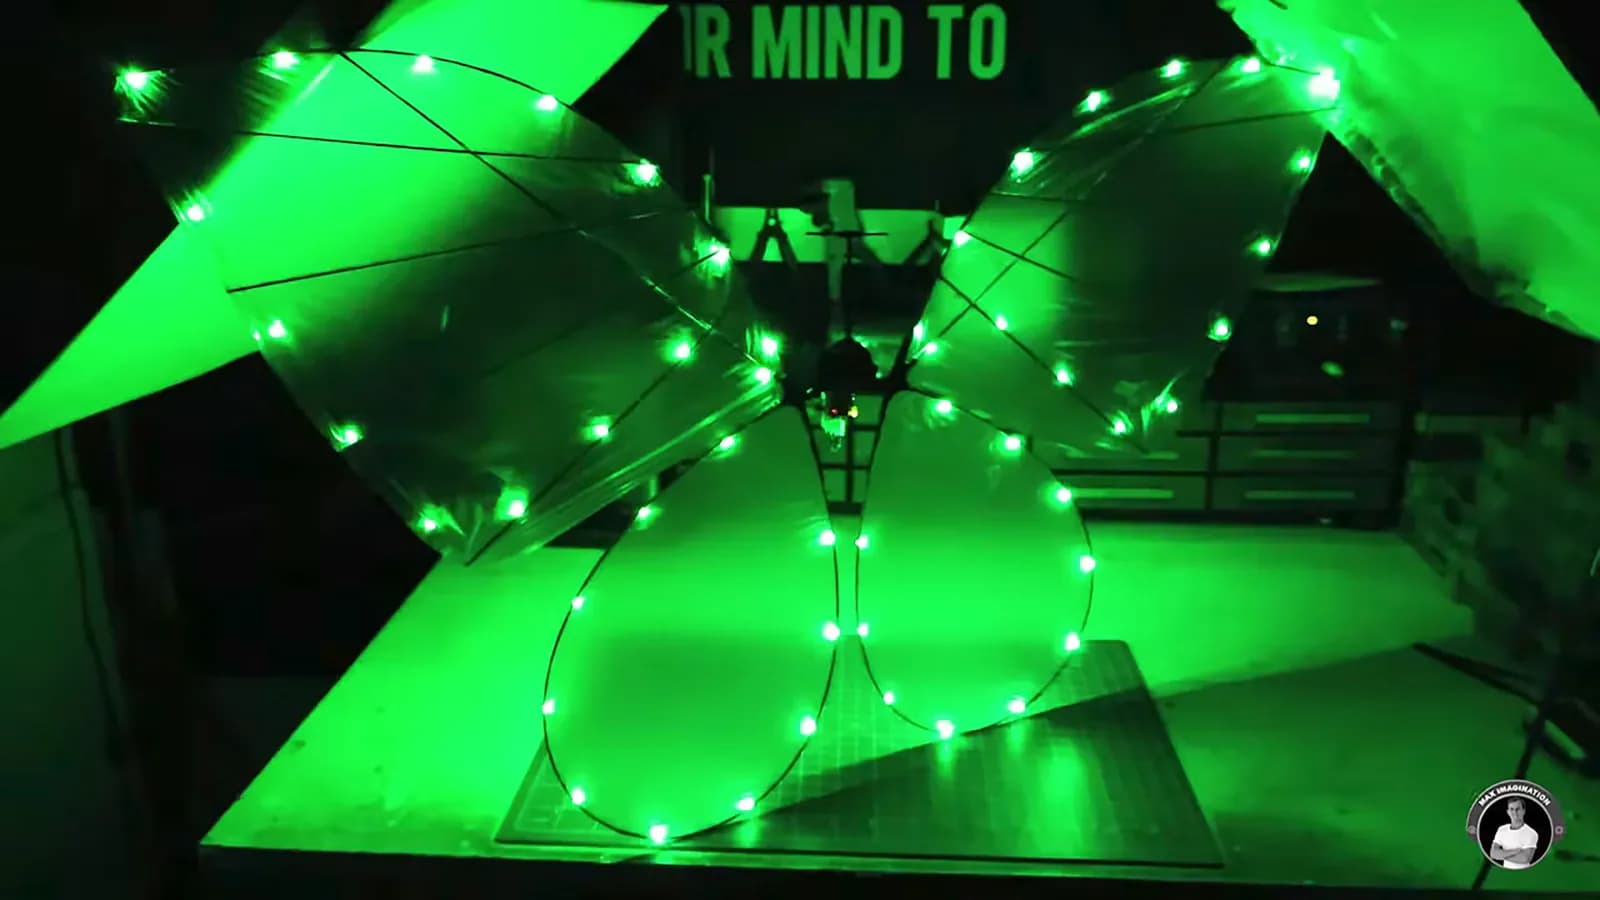
Un maker que firma como Max Imagination construyó una mariposa a control remoto de 70 gramos. El proyecto se llama ESP-FLUTTER.
La mariposa vuela batiendo dos alas, y cada una tiene su propio servo, un motor pequeño que gira hasta ángulos definidos, según un reporte de Hackster. Las alas son de plástico delgado de bolsas de supermercado, estirado sobre marcos de fibra de carbono, y 50 LED pequeños las iluminan para volar de noche.
ESP-FLUTTER es un ornitóptero, una aeronave que obtiene sustentación y empuje batiendo alas en vez de usar hélices. Muchos ornitópteros mueven las dos alas con un solo motor y un mecanismo de bielas. Este diseño usa dos servos independientes, lo que según Hackster da más control y mantiene simple la mecánica.
Una placa de desarrollo Seeed Studio XIAO ESP32C3 genera las señales de los servos y se encarga del enlace inalámbrico, el monitoreo de la batería y los LED. Max Imagination publicó el firmware en GitHub y los archivos de construcción en Google Drive, para que otros puedan partir del mismo diseño.
¿Cómo se mantiene en 70 gramos?
La mayoría de los robots voladores usa hélices giratorias, que es más fácil que batir un par de alas, de acuerdo con el reporte de Hackster. El peso es la preocupación principal. Según la descripción del video, la aeronave completa pesa 70 gramos con batería incluida.
El marco impreso en 3D es de PETG, con protectores flexibles de TPU que cuidan los servos en los choques. Varillas de fibra de carbono le dan estructura a las alas sin sumar mucho peso. La película de las alas es plástico delgado de bolsas de supermercado pegado con adhesivo flexible, y la tela liviana de volantín es otra opción.
Hackster destaca que el diseño no usa materiales exóticos ni componentes caros. La energía sale de una batería de polímero de litio de dos celdas armada a medida. El aleteo lo hacen dos servos de alta velocidad, porque los servos comunes de modelismo no son lo bastante rápidos ni fuertes.
Max Imagination cableó los 50 LED alrededor de las alas con alambre de cobre esmaltado muy delgado, que suma cerca de 1 gramo por ala. Hay dos versiones, según Hackster. Una es modular y se arma con piezas fáciles de conseguir, y la otra es compacta y se basa en una placa de circuito propia de cuatro capas que conecta toda la electrónica.
Control desde el teléfono
El piloto conecta su teléfono a la red WiFi que crea la propia mariposa y abre una página de control en el navegador. Un receptor ExpressLRS opcional permite volarla con un radiocontrol estándar. Desde la página se ajustan la frecuencia del aleteo, la respuesta de la dirección, las posiciones de los servos y los perfiles de movimiento de las alas.
Una onda sinusoidal, que sube y baja de forma suave, da un movimiento más natural. Una onda triangular puede generar más sustentación. Max Imagination encontró que cerca de 4 hercios, o sea cuatro aleteos por segundo, funciona bien a máxima potencia.
¿Cuánto vuela?
La descripción del canal de YouTube del maker anota un vuelo máximo de 1 minuto y 9 segundos y un alcance de unos 25 metros. Las dos cifras las reporta el propio autor. No hay pruebas externas ni resultados de otros constructores, así que el rendimiento real no está demostrado.
Los tiempos de vuelo de quienes armen la mariposa con los archivos de GitHub mostrarán qué tan práctico es el diseño. Max Imagination anunció un video sobre la configuración del control.
El video de construcción se publicó el 16 de octubre y después lo reportó Hackster.