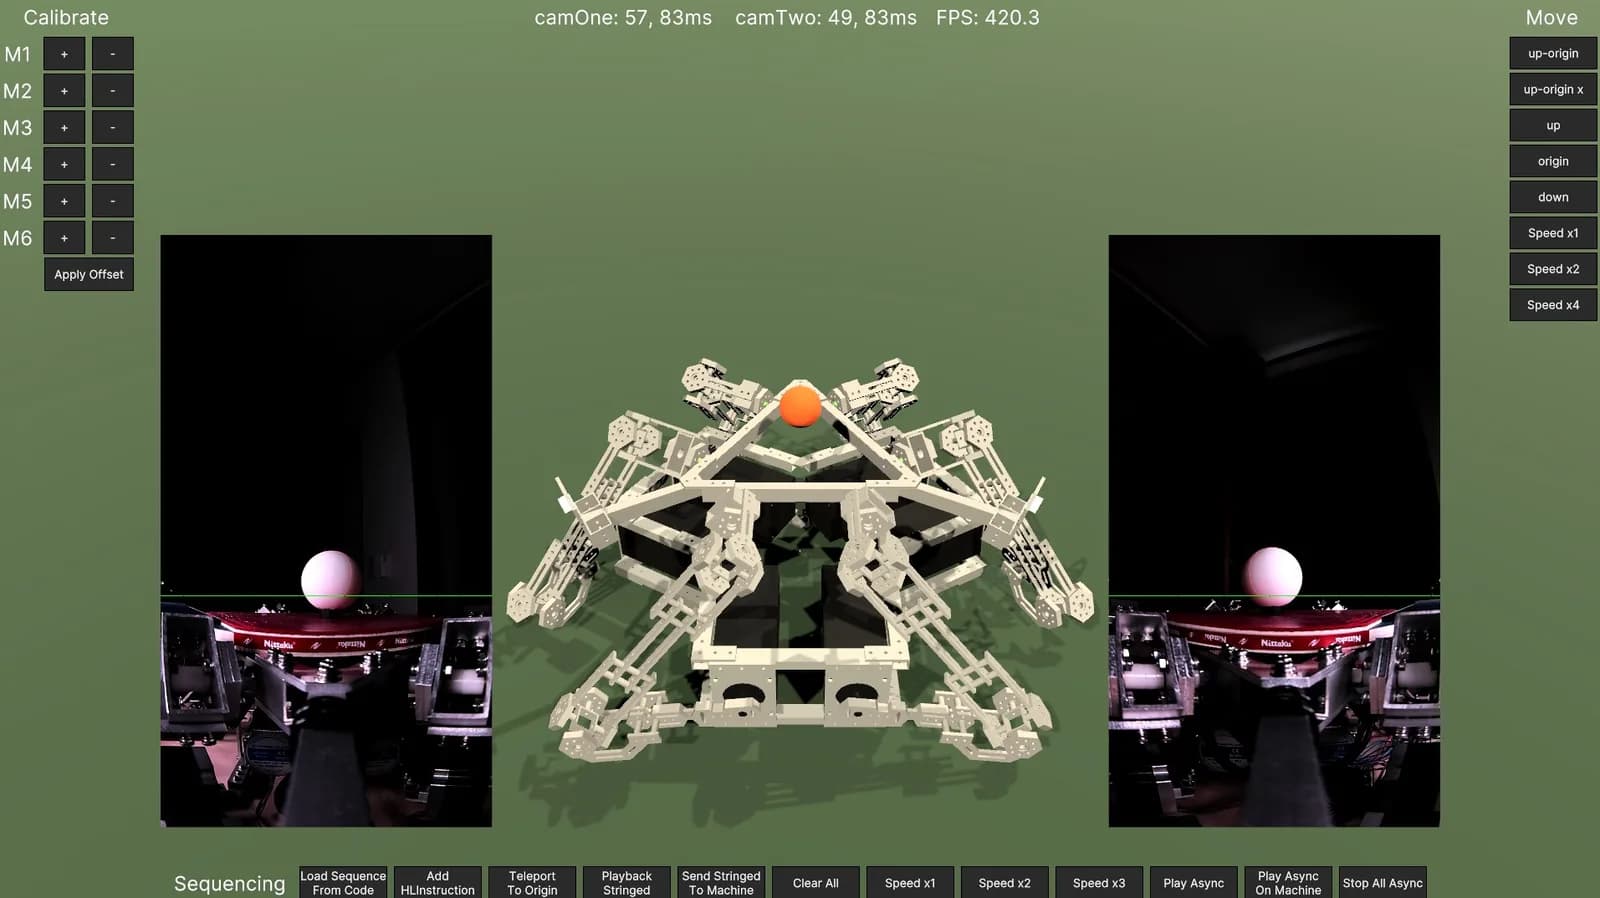
A veces uno quiere construir un proyecto simple, el producto mínimo que resuelve el problema y nada más. Otras veces dan ganas de usar montones de aluminio mecanizado, seis motores paso a paso, dos cámaras, una Teensy y un PC con GPU solo para hacer botar una pelota. Con ese ánimo armó [T-Kuhn] su Hexa-Bouncer, una plataforma Stewart llevada al extremo, según contó Hackaday el 12 de octubre de 2026. Los detalles están en su blog y la máquina se puede ver funcionando en este video. Hay que verla en movimiento.
¿Cómo mueve la paleta?
Cada uno de los seis motores paso a paso va conectado a una caja reductora planetaria y mueve un brazo. Un sistema de articulaciones permite que los motores controlen una paleta de ping-pong en todos los ejes de rotación y traslación.
Una Teensy 4.0 coordina los motores, pero las órdenes vienen de un PC. Ahí corre una aplicación en Unity, publicada en GitHub, que calcula la cinemática inversa a partir de las dos cámaras que siguen la pelota en tres dimensiones. Para eso la GPU ayuda. Tanto el artículo como el video entran en detalle sobre la cinemática inversa.
Más de 300 piezas de aluminio
La construcción física es casi toda de aluminio fresado en la CNC de [T-Kuhn]. Cada brazo lleva 27 piezas de aluminio, a las que se suman todas las de la base. El total pasa de 300. Es un robot muy elaborado para la tarea bastante mundana de hacer botar una pelota, y Hackaday lo eligió como lo más sobrediseñado que vio en la semana.
La mayoría de los otros hexápodos que ha cubierto el medio están invertidos respecto de este. El último metálico fue un caminante capaz de cargar a una persona.
Un sistema de visión que viene de antes
El flujo de visión por computador que [T-Kuhn] usa para seguir la pelota lo estrenó en su robot Octo-Bounce, que Hackaday también cubrió.