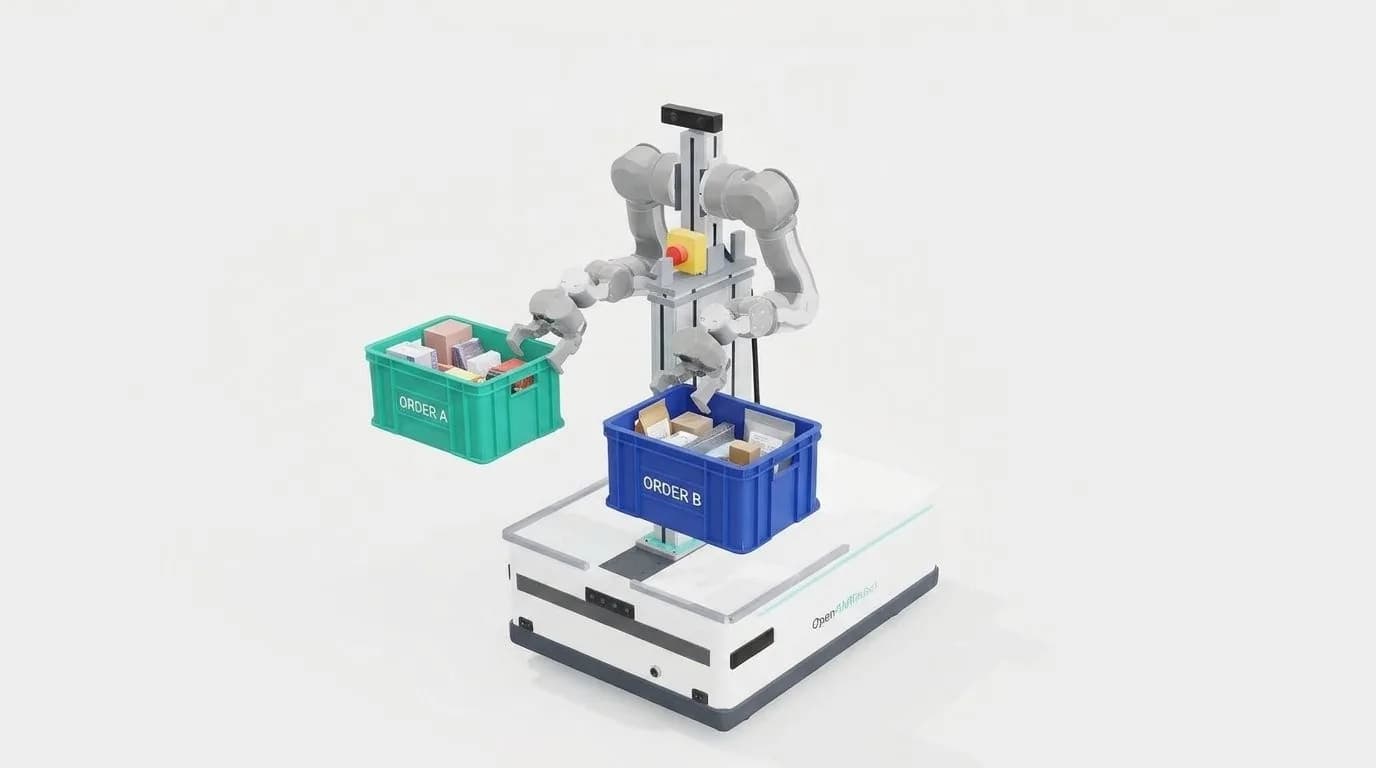
OpenAMRobot 2.0 combina dos brazos robóticos de siete grados de libertad, navegación con ROS 2 y un sistema de IA corporizada para enseñarle tareas a un robot móvil mediante demostraciones.
OpenAMRobot 2.0 es una plataforma de manipulación móvil de código abierto que junta navegación autónoma, manipulación con dos brazos y aprendizaje de tareas con IA. La desarrolla Botshare y apunta a logística de bodega, preparación de pedidos, trabajo de laboratorio e investigación, informó Electronics For You el 22 de octubre.
El candidato a versión, previsto para el 20 de noviembre de 2026, incluirá los diseños de hardware, el software y la documentación de fabricación. El robot físico está en etapa de integración y pruebas en Berlín, y la versión final se espera para diciembre de 2026.
¿Qué hardware lleva OpenAMRobot 2.0?
La parte superior usa dos brazos OpenArm 2.0 de Enactic, cada uno con siete grados de libertad. Una columna elevadora ajusta la altura de los hombros entre 1.000 y 1.350 mm.
Para la percepción trae una cámara estéreo en la cabeza, cámaras montadas en los brazos y una cámara de profundidad Orbbec Gemini 336L en el frente de la base móvil. Con ese arreglo el robot puede identificar objetos e interactuar con su entorno mientras navega y manipula.
El cómputo de alto nivel corre en una NVIDIA Jetson Orin NX. Un controlador basado en el microcontrolador STM32H723 maneja la base móvil mediante micro-ROS sobre Ethernet.
La tracción usa motores de cubo ZLTECH de 200 mm con frenos de retención a prueba de fallas y un driver CANopen. La energía sale de un paquete de baterías de litio ferrofosfato de 25,6 V con sistema de gestión de baterías.
El sistema de seguridad tiene dos botones de parada de emergencia que cortan la alimentación de los motores. Para la navegación y la detección de obstáculos cercanos suma un lidar SLAMTEC RPLIDAR S3, sensores ultrasónicos, sensores de desnivel por tiempo de vuelo y una IMU.
| Componente | Pieza |
|---|---|
| Brazos | 2 OpenArm 2.0 de Enactic, 7 grados de libertad cada uno |
| Altura de hombros | 1.000 a 1.350 mm |
| Cómputo principal | NVIDIA Jetson Orin NX |
| Control de la base | STM32H723 con micro-ROS sobre Ethernet |
| Motores | Cubo ZLTECH de 200 mm, driver CANopen |
| Batería | Litio ferrofosfato de 25,6 V con BMS |
| Lidar | SLAMTEC RPLIDAR S3 |
| Cámara de profundidad | Orbbec Gemini 336L |
Cómo se le enseña una tarea
La pila de software incluye ROS 2, Nav2, MoveIt 2 y ros2_control, junto con una interfaz de operador que corre en el navegador.
El sistema de IA corporizada sigue un flujo de tres pasos que Botshare llama mostrar, corregir y juzgar. Un operador demuestra la tarea, interviene cuando hace falta y después evalúa el resultado. El sistema graba esas demostraciones e incluye una línea base de aprendizaje por imitación con Action Chunking with Transformers (ACT), además de herramientas de evaluación.
La meta es que el usuario pueda enseñarle tareas al robot sin programar a mano cada movimiento.
¿Bajo qué licencias se publica?
El proyecto publica el software bajo licencia MIT, la documentación bajo CC BY 4.0 y los diseños de hardware bajo CERN-OHL-P-2.0. Sus repositorios dan acceso a los diseños de hardware, el firmware, la simulación, el software de navegación y las herramientas de manipulación.
El calendario quedó así. El candidato a versión sale el 20 de noviembre de 2026, luego vienen la integración física y las pruebas de aceptación hasta el 18 de diciembre, y la versión final está planificada para el 18 de diciembre de 2026.
Los archivos y el código están en el GitHub de OpenAMRobot.