Un robot humanoide puede correr, saltar, bailar e incluso dar un salto mortal, y al pedirle que doble una camisa, levante una esponja mojada o gire una llave, el problema se vuelve mucho más difícil. Suena al revés de lo que uno esperaría. El backflip parece bastante más complicado que tomar una camisa, pero para el robot ese salto es una secuencia de movimientos controlados y en buena medida previsible. El trabajo doméstico está lleno de incertidumbre. Los objetos se doblan, resbalan, se deforman, se rompen y aparecen en un lugar algo distinto cada vez. Por eso la mano quedó como una de las partes más difíciles de construir en un humanoide que sirva de verdad.
¿Por qué una mano es más que un conjunto de dedos?
La mano humana combina mecánica, sensado y control en un paquete extraordinariamente compacto. Ajustamos la presión sin pensarlo, aflojamos los dedos cuando algo empieza a resbalar, apretamos más cuando el objeto pesa y cambiamos la toma cuando resulta más blando de lo previsto.
El robot tiene que armar todo eso con sensores y software. Una mano robótica moderna puede tener varios motores y varios grados de libertad, y eso por sí solo no la vuelve diestra. También necesita saber dónde están sus dedos, dónde está el objeto, con cuánta fuerza lo está tocando, si está resbalando y cuánta carga es segura.
Ahí la visión no alcanza. Una cámara puede indicarle al robot que está sosteniendo un huevo, y no le dice cuánto le falta para romperlo.
Por eso la investigación reciente carga el peso sobre el sensado táctil. Un estudio de 2026 en Science Robotics de la Universidad de Zhejiang combinó información visual y táctil con aprendizaje por refuerzo y aprendizaje por imitación en línea, y alcanzó una tasa de éxito de 85% en cinco tareas complejas con 25 objetos.
¿Qué cambia entre una fábrica y una casa?
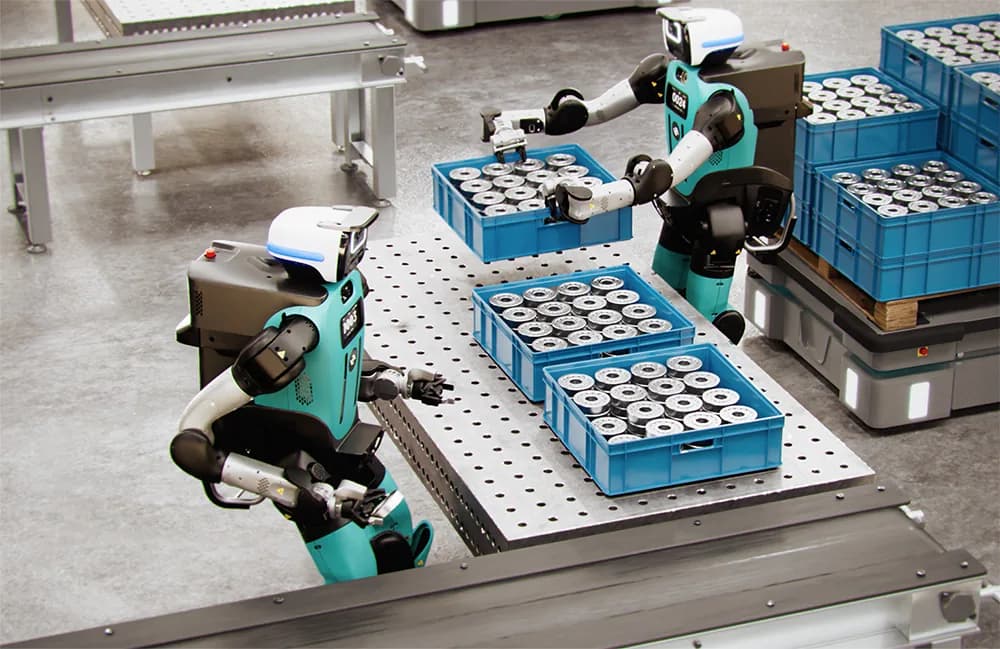
Los robots industriales tienen una ventaja enorme, porque el ingeniero controla el entorno. Un brazo que ensambla la misma pieza miles de veces recibe una trayectoria fija, iluminación previsible, dimensiones conocidas y herramientas especializadas.
| Condición | Línea de fábrica | Casa |
|---|---|---|
| Trayectoria | fija y repetible | distinta en cada intento |
| Iluminación | controlada | variable |
| Objeto | dimensiones conocidas | se dobla, resbala y se deforma |
| Herramienta | especializada por pieza | de uso general |
Una camisa aparece arrugada distinto cada vez. Un vaso puede estar a medio llenar. Un cajón queda algo abierto. Una esponja cambia de forma al apretarla y una bolsa de plástico no tiene geometría fija.
Investigadores de la Universidad Estatal de Ohio describen esto como uno de los problemas de fondo de los robots domésticos, porque el contacto físico es difícil de modelar y de controlar, sobre todo con objetos blandos, frágiles o irregulares.
Y el robot muchas veces se está moviendo mientras manipula. La investigación en robótica doméstica identificó tres requisitos mayores para la manipulación de cuerpo completo en el mundo real, que son la coordinación de dos brazos, la navegación estable y un alcance suficiente. La mano no se puede pensar aparte del brazo, del cuerpo y del entorno.
¿Por qué el salto es más fácil que el lavado?
Esto explica el avance de aspecto extraño de la robótica humanoide. El H1 de Unitree se hizo conocido por un salto mortal desde parado y el G1 acumula movimientos cada vez más atléticos. Un salto mortal es un movimiento definido con precisión. El robot sabe qué está tratando de hacer, el entorno se puede controlar y la secuencia se ensaya muchas veces.
La ropa es otra cosa. Un robot que dobla una camisa tiene que ubicar la tela, entender su forma cambiante, elegir un punto de agarre, tirar sin perder la prenda, reposicionar las manos, hacerse cargo de las arrugas y dejar el resultado ubicado con precisión. Al hacerlo con cien camisas distintas, el problema se parece menos a un movimiento y más a un experimento de física.
Las empresas chinas de robótica están enfrentando justamente eso. Reuters tituló un reporte "Después de correr y bailar, las firmas chinas de robots apuntan a las tareas del hogar". X Square Robot, mencionada en ese reporte junto con varias otras, ha estado probando humanoides en labores domésticas como recoger basura del suelo y ordenar flores.
¿Qué ingrediente falta?
Los robots actuales se entrenan más que se programan. Y recolectar datos útiles de manipulación es mucho más difícil que juntar imágenes. Una demostración aprovechable necesita información sincronizada de las posiciones articulares, las cámaras, la fuerza, el torque y los sensores táctiles. No existe un conjunto de datos a escala de internet con personas manipulando miles de objetos mientras se registra todo lo que sienten sus manos.
IEEE marcó hace poco el dato táctil como el cuello de botella principal, y anotó que los modelos de visión, lenguaje y acción ya están ayudando en tareas como lavar ropa y ordenar, mientras la manipulación fina sigue difícil en parte porque los conjuntos de datos táctiles todavía son minúsculos frente a los visuales.
De ahí que empresas e investigadores estén probando teleoperación, sensores vestibles, aprendizaje por imitación, aprendizaje por refuerzo y simulación. La meta es convertir demostraciones humanas en suficiente experiencia de entrenamiento.
¿Quién va adelante?
Los nombres grandes de la industria atacan el problema desde ángulos distintos. El G1 de Unitree admite una mano diestra de tres dedos con control de fuerza y sensado táctil opcional. El Apollo de Apptronik se desarrolla en torno a la manipulación además de la locomoción, y la empresa describe más de 35 iteraciones de sus actuadores centrales. El Optimus de Tesla persigue el mismo objetivo de humanoide de propósito general, y el NEO de 1X apunta explícitamente al trabajo doméstico.
Nada de esto significa que el problema del robot doméstico esté resuelto. Demostrar que una máquina ejecuta una tarea de forma confiable es distinto de pedirle que entre a una casa desconocida y trabaje ocho horas sin supervisión.