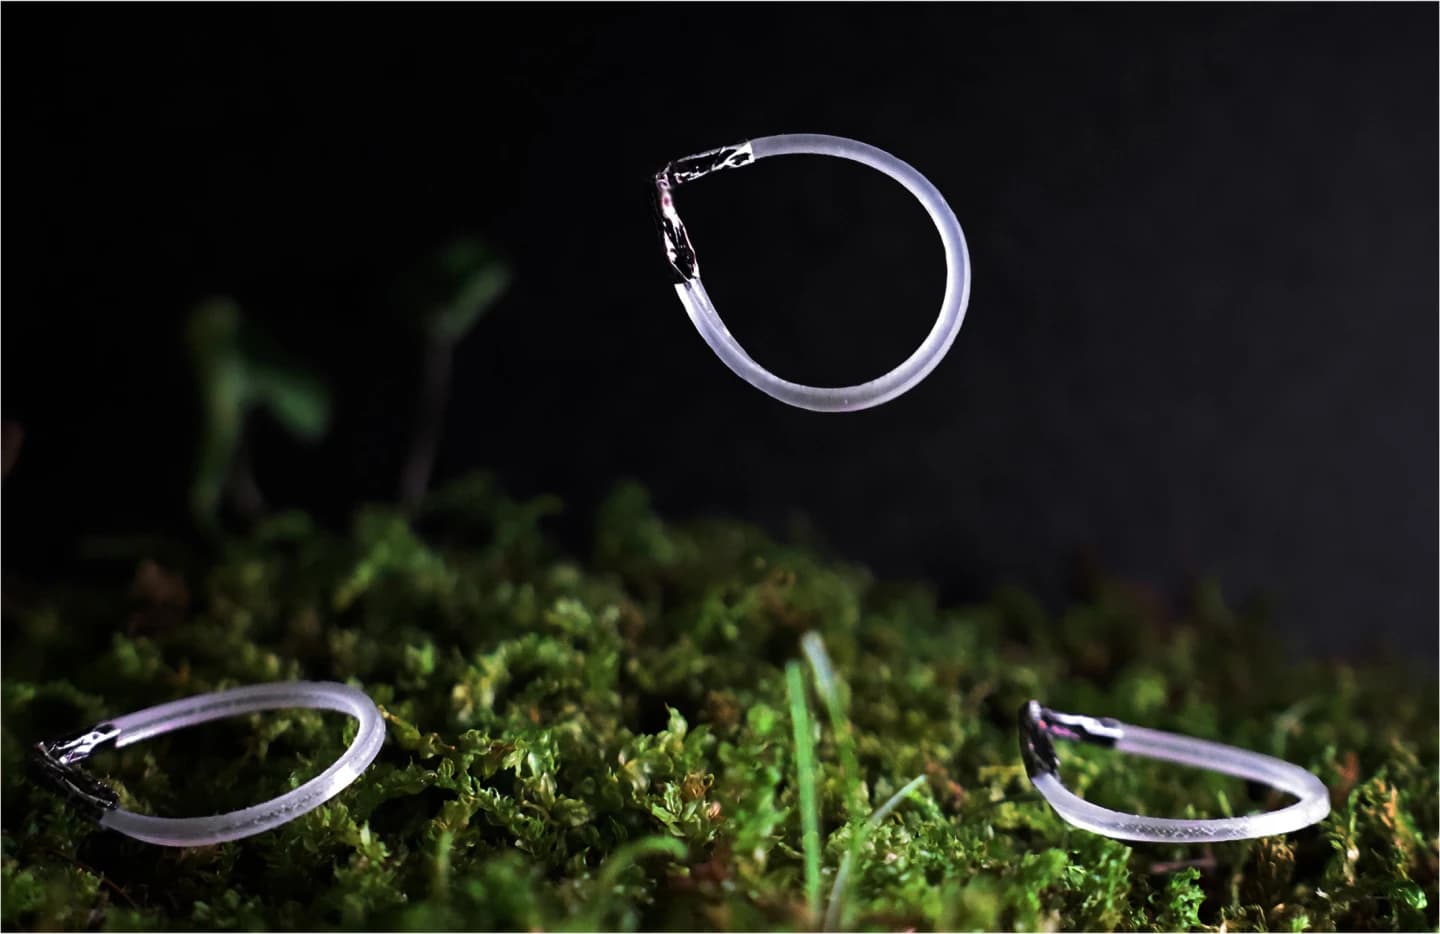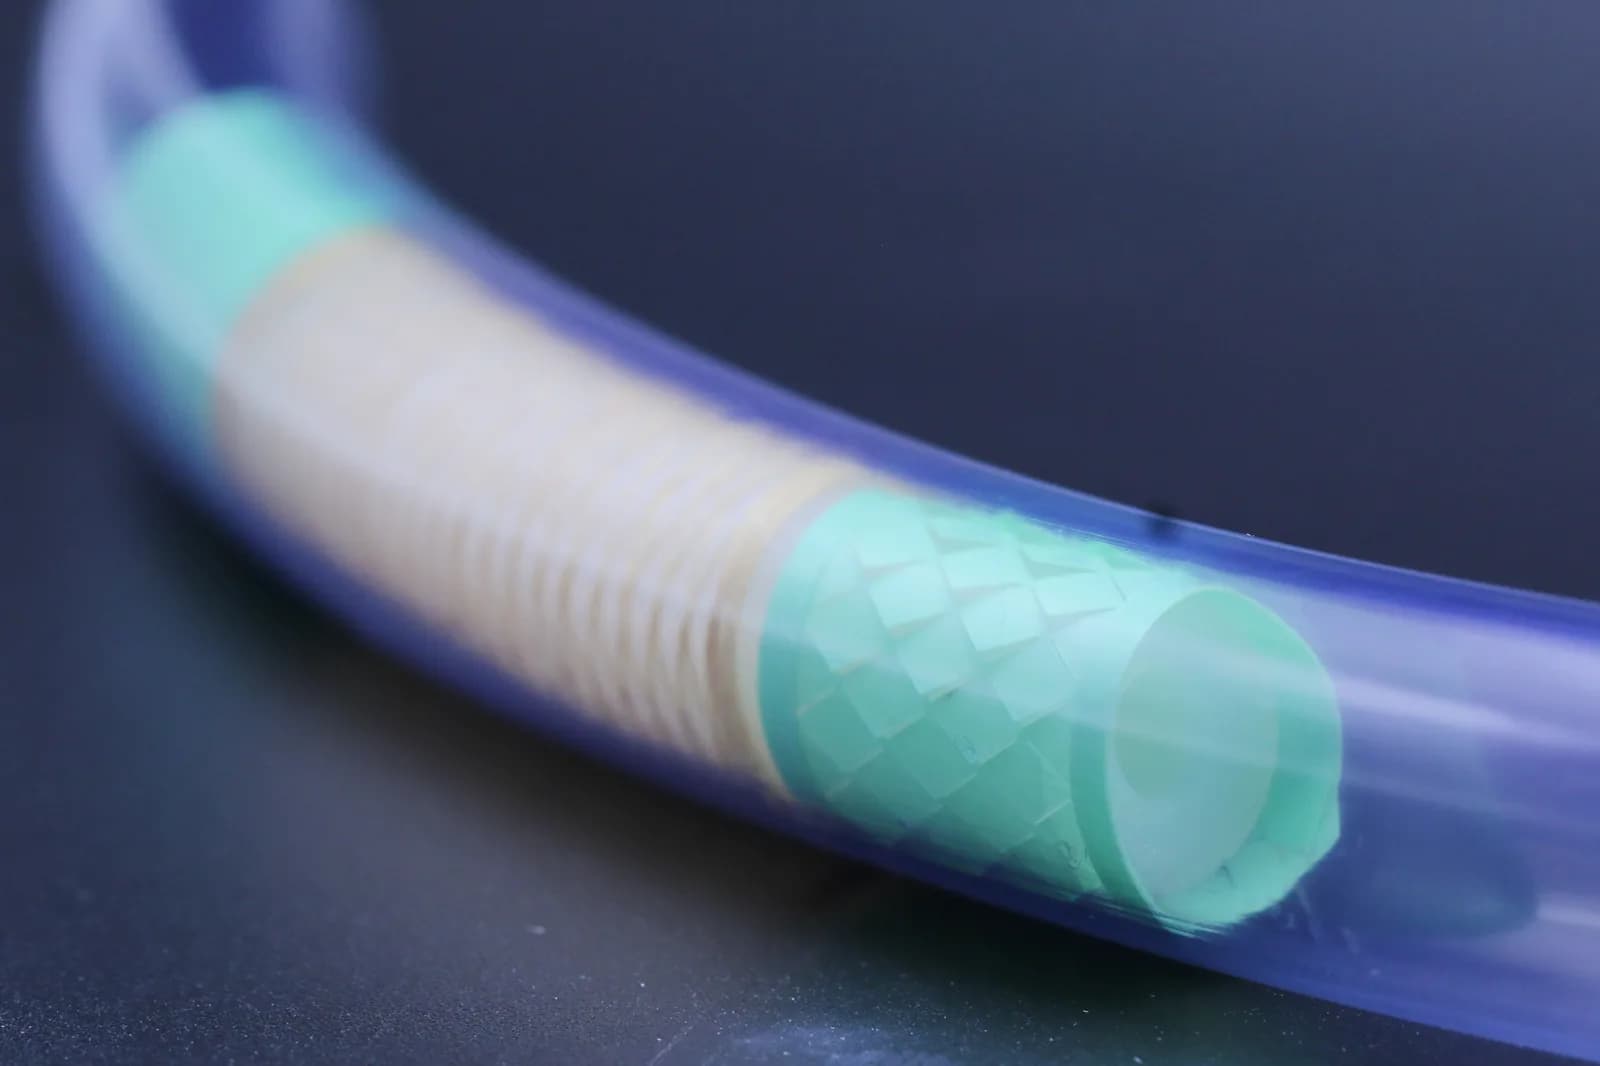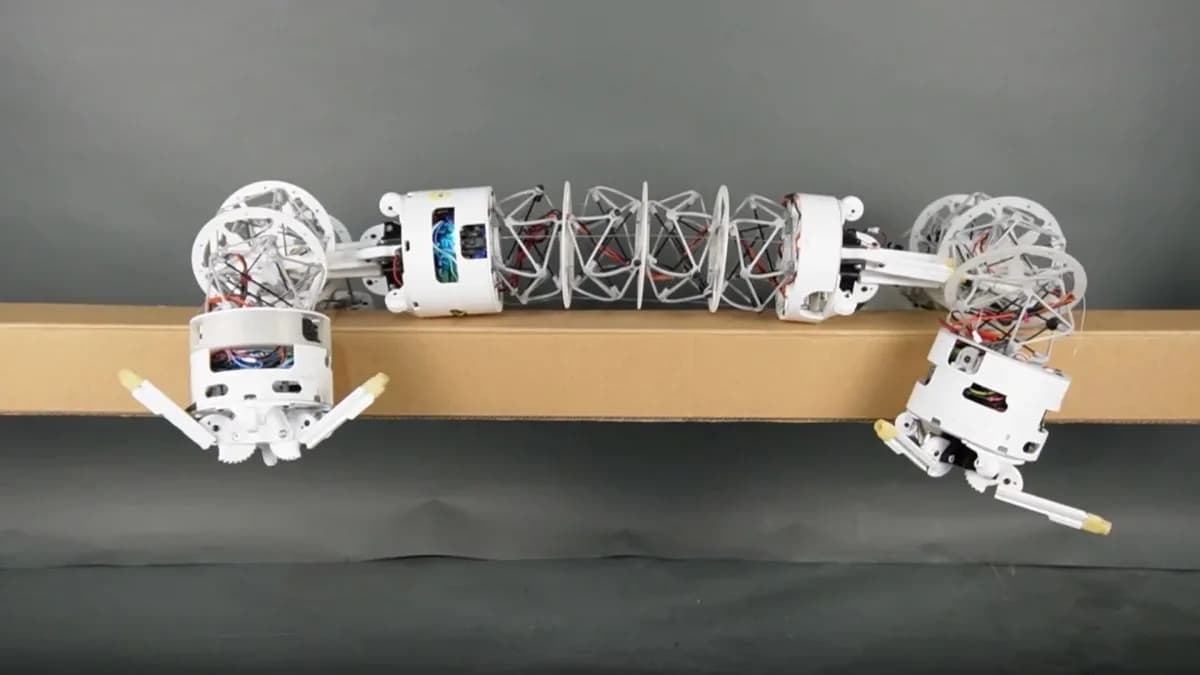
Investigadores de la Universidad Estatal de Colorado desarrollaron robots flexibles inspirados en la trompa del elefante, capaces de doblarse, tomar objetos y conectarse con otras máquinas. Usan un diseño estructural llamado tensegridad, en el que barras rígidas quedan unidas por cables tensos en vez de articulaciones fijas.
Esa construcción les permite plegarse, curvarse y cambiar de forma. Con las garras que llevan en los dos extremos de su cuerpo tubular manipulan objetos o se enganchan a otros robots. Según el equipo, la tecnología podría servir algún día para que grupos de robots apoyen la exploración espacial y otras tareas complejas.
Equipos robóticos que cambian de forma
El sistema combina un cuerpo flexible con garras mecánicas. Cada robot puede operar por su cuenta o ensamblarse con otros en configuraciones más grandes.
La idea apunta a una limitación de los robots modulares actuales, que suelen usar piezas rígidas y por eso se adaptan mal a entornos y tareas distintas. Los investigadores buscan juntar la flexibilidad de los robots blandos con la capacidad de reconfiguración de los sistemas modulares.
En la tensegridad las barras rígidas no están fijas entre sí de forma permanente. Las sostiene una red de cables en tensión, y eso deja que el cuerpo se doble, se estire, se pliegue y cambie de forma sin perder la integridad de la estructura.
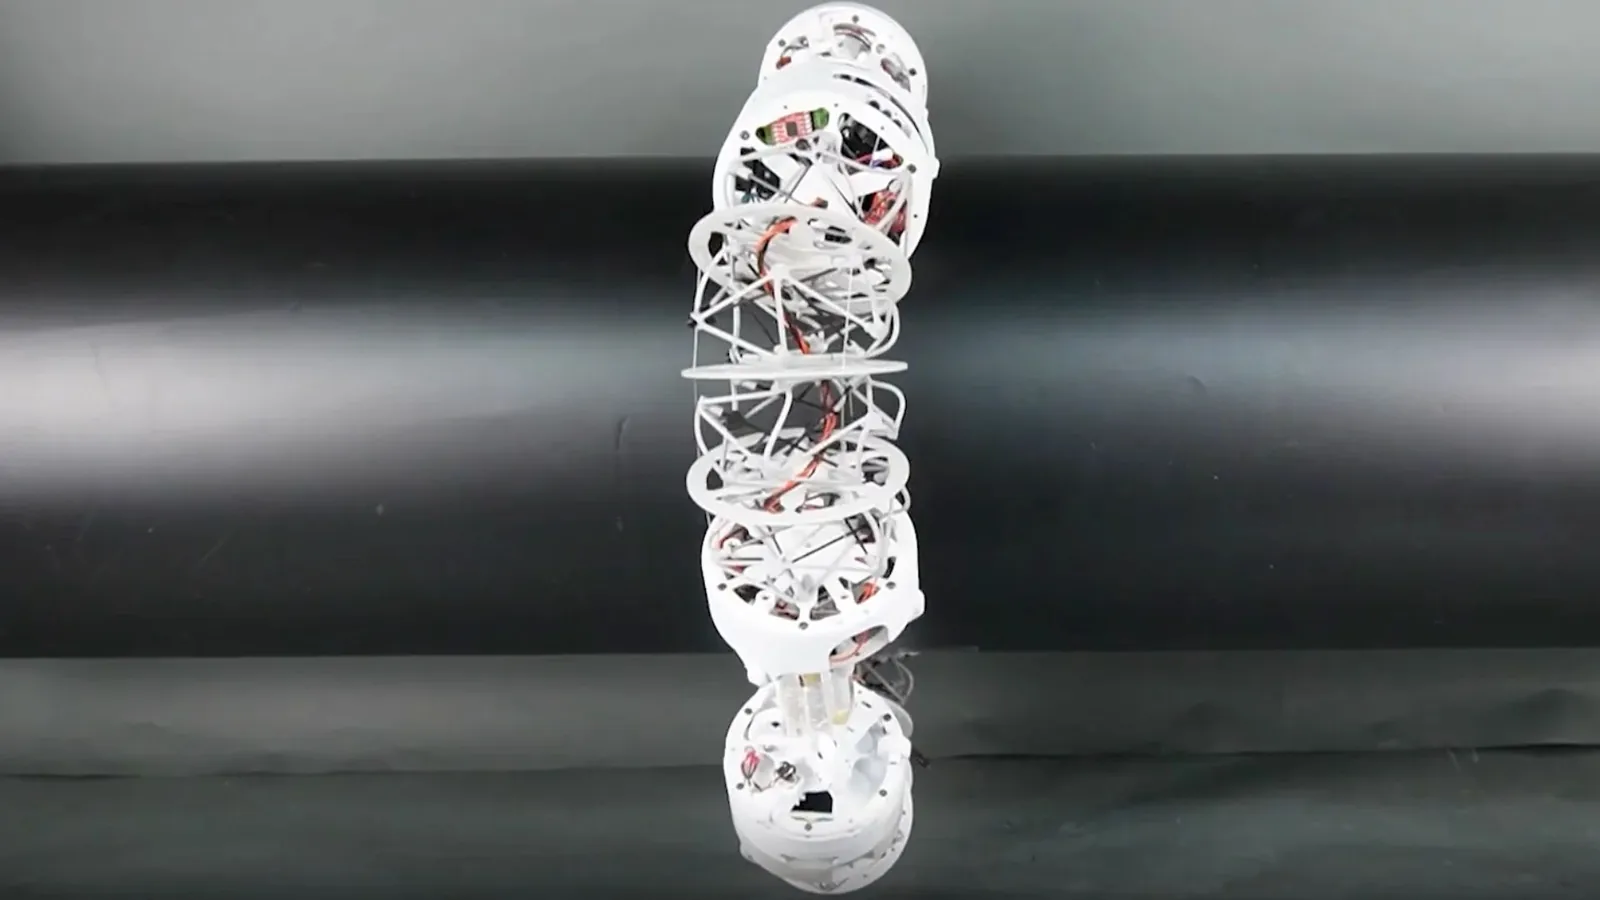
Los brazos robóticos convencionales controlan el movimiento con articulaciones fijas. Estas máquinas tubulares, en cambio, tienen cuerpos que se deforman de manera continua, y las garras de los extremos les sirven para agarrar cosas y para unirse a otros robots.
¿Cómo se conectan entre sí?
El arreglo de dos garras es el centro del diseño modular. Cada robot se engancha a otro con sus garras y así arman estructuras más grandes, sin depender de imanes. Ese acople mecánico también reduce los problemas de alineación cuando se conectan varias unidades.
Una vez unidos, los robots forman cadenas, anillos o estructuras ramificadas. Cada arreglo abre posibilidades distintas de movimiento y manipulación, así que el grupo adapta su forma física a lo que pide la tarea.
Los investigadores mostraron que cada unidad puede manipular objetos y desplazarse sola, y que los grupos conectados coordinan sus movimientos para transportar objetos. Las máquinas también exhibieron locomoción multimodal, con estrategias de movimiento diferentes según el terreno.
Otra capacidad es la locomanipulación, que mezcla desplazamiento y manejo de objetos. En vez de tener un mecanismo para moverse y otro para manipular, los robots usan el cuerpo flexible y las garras para las dos cosas. Como pueden curvarse alrededor de un objeto, también podrían levantar y cargar bultos de tamaños distintos.
¿Qué les falta para ser autónomos?
El equipo probó los robots en laboratorio y en escenarios reales, incluidos paisajes naturales. Los ensayos midieron cómo distintas configuraciones resolvían el manejo coordinado de objetos, el transporte y el avance por terreno difícil.
Según los investigadores, el desarrollo exigió resolver varios problemas de ingeniería, sobre todo en la elección de los motores. Los actuadores tenían que ser lo bastante compactos para caber dentro de los robots y dar la fuerza y la confiabilidad que piden los distintos movimientos. También probaron varias configuraciones estructurales para ver cómo rendían en ensayos prácticos.
Los robots todavía no son autónomos. La mayoría de las operaciones necesitan un piloto humano, aunque el equipo demostró que dos unidades pueden encontrarse solas y conectarse entre ellas.
El trabajo siguiente se enfocará en darles más autonomía, subir su velocidad y lograr que trabajen junto a personas con menos supervisión. Los investigadores imaginan grupos más grandes, de decenas o cientos de unidades interconectadas.
Esos colectivos robóticos viajarían hasta un lugar y allí se reordenarían en la configuración que pida cada operación. Entre las aplicaciones posibles, el equipo menciona manufactura, exploración espacial y búsqueda y rescate, donde un robot tiene que moverse por entornos impredecibles, manipular objetos y adaptarse a requisitos cambiantes.
Para los investigadores, unir una estructura de tensegridad flexible con mecanismos de acople mecánico ofrece una alternativa a los robots de geometría fija. Sería la base de equipos que cambian tanto su arreglo físico como su forma de moverse según la tarea.