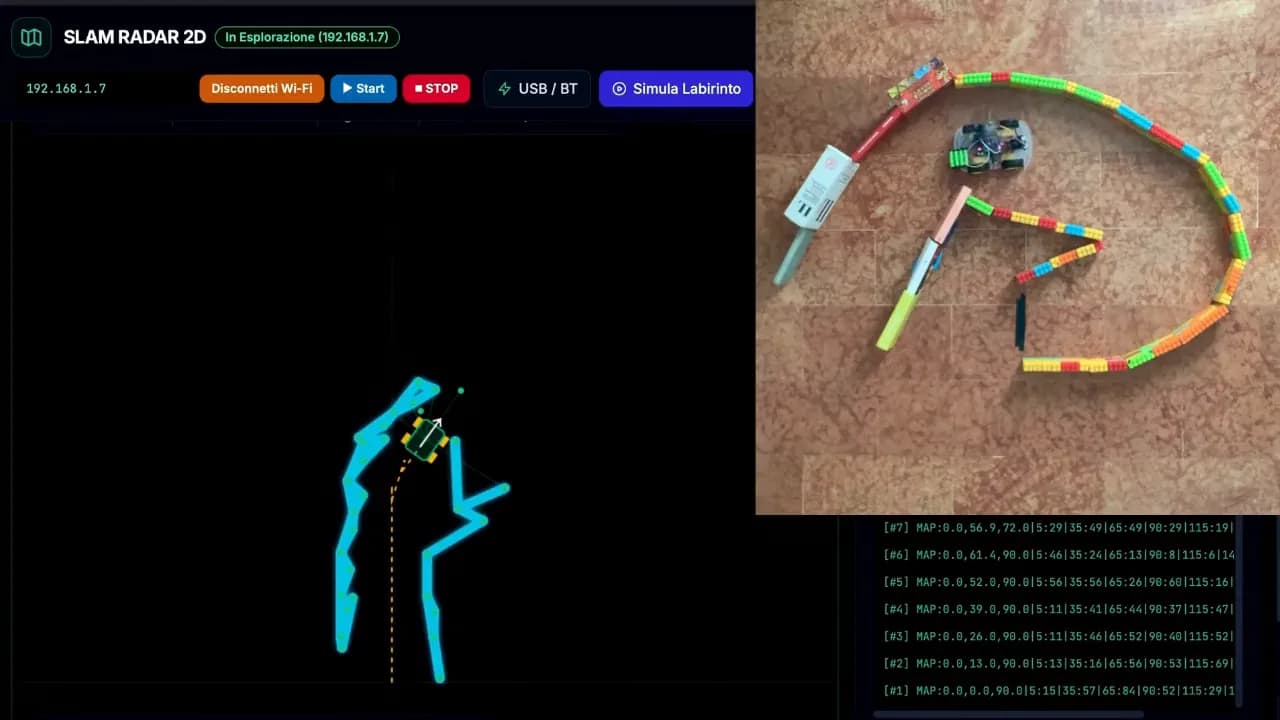
Muchos proyectos de "robot" son, en el fondo, una plataforma pequeña a control remoto. Para que un robot merezca el nombre se espera algo de autonomía, y eso es lo que muestra Luca Fagioli con su robot explorador, que usa localización y mapeo simultáneos (SLAM) para moverse por su entorno, según publicó Hackaday el 28 de octubre.
¿Con qué está hecho?
El robot va sobre un chasis plástico pequeño, con un motor reductor por cada rueda motriz. El cerebro es un Arduino Uno R4 WiFi, acompañado de los siguientes componentes:
- Un Sensor Shield 5.0
- Un driver de motores L298N
- Un sensor ultrasónico HC-SR04 montado sobre un servomotor SG-90, para poder girarlo de lado a lado
- Sensores infrarrojos en la parte inferior, que detectan marcas de cinta en el piso y sirven de puntos de control
¿Cómo hace el mapa?
El sensor ultrasónico mide la distancia entre el robot y las paredes que lo rodean. Con esas lecturas el robot construye un mapa y, al mismo tiempo, se ubica dentro de ese mismo mapa. Eso es lo que define al SLAM. Las marcas de cinta que leen los infrarrojos le dan referencias fijas en el recorrido.
Lo habitual es hacer SLAM con telémetros láser avanzados o con sensores de tiempo de vuelo. Este proyecto muestra que hay otros caminos, con un sensor ultrasónico de los más comunes del mercado. En Hackaday incluso se ha visto la técnica aplicada de forma distribuida, con drones coordinados que combinan sus mediciones. Es una técnica de navegación y orientación que se usa en robots de todos los tamaños.