Los robots blandos pensados para trabajar en espacios delicados y estrechos necesitan materiales suaves, que se deformen mucho y que se puedan imprimir con formas internas complejas. La impresión 3D DLP logra esas formas, pero los hidrogeles impresos así suelen salir rígidos y se estiran poco, lo que limita lo que puede hacer un actuador blando impreso.
Un equipo de la Universidad Jiao Tong de Shanghái desarrolló un tratamiento que se aplica después de imprimir y que reorganiza la estructura interna del hidrogel cuando su forma ya está fijada. El resultado es un material resistente y elástico para robots blandos impresos en 3D. Con él imprimieron actuadores inflables, una pinza y dos robots que caminan y reptan. El trabajo se publicó en Nature Communications.
¿Por qué los hidrogeles impresos se estiran poco?
La impresión DLP depende de una fotopolimerización rápida para que cada capa mantenga su forma. Esa velocidad fija la red de polímero antes de que se formen cadenas largas y flexibles, y deja hebras cortas y muy amarradas que se resisten a estirarse.
Los elastómeros de silicona como el PDMS, el material de referencia en robótica blanda, no curan con luz. Por eso se moldean, lo que suma pasos de desmoldeo y pegado cuando el diseño tiene cámaras cerradas. Imprimir con prepolímeros de cadena larga conserva hebras flexibles, pero esas resinas suelen ser demasiado viscosas para recubrir cada capa de forma confiable, y los solventes orgánicos que se usan para diluirlas generan dudas de seguridad en aplicaciones médicas.
Los hidrogeles evitan los solventes porque el medio es agua. A cambio son más débiles y tienden a hincharse, lo que puede deformar la pieza impresa. Para que mantengan su forma durante la impresión, los hidrogeles DLP suelen llevar mucho fotoiniciador y una alta concentración de grupos vinilo reactivos, lo que da redes densas que se estiran mal.
Los enfoques anteriores cambiaban una propiedad por otra. CLEAR, que genera entrelazamiento de cadenas por polimerización en oscuridad, se queda en resistencias del orden de cientos de kilopascales. Las redes fotoescindibles ganan elongación a costa de perder mucha resistencia.

Primero la forma, después la red
Los investigadores separaron la fijación de la forma del ajuste mecánico. Su tinta combina alcohol polivinílico modificado con grupos acetal de o-nitrobencilo (PVANB), ácido hialurónico metacrilado como entrecruzante y el fotoiniciador LAP, con urea agregada para bajar la viscosidad. Bajo la luz, los grupos o-nitrobencilo forman entrecruzamientos con enlaces éster, que se rompen en condiciones levemente alcalinas. Esos enlaces se pueden cortar de forma selectiva después de imprimir.
Las piezas se imprimieron en una microArch S140 de BMF Precision Tech con estos parámetros:
- Motor de luz de 405 nm.
- Plataforma calefaccionada a 60 °C.
- Capas de 20 a 70 μm.
- Exposición de 5 a 10 segundos por capa.
La resina curaba en 5 segundos y las estructuras complejas tardaban entre una y dos horas en imprimirse.
El posprocesamiento tuvo dos pasos. Primero, los geles impresos se trataron con dodecil aldehído, que agrega cadenas laterales repelentes al agua que se agrupan en dominios de refuerzo. Después, un baño de hidróxido de sodio cortó los entrecruzamientos éster y alargó las cadenas efectivas entre uniones. Los cúmulos hidrofóbicos y el entrelazamiento de cadenas mantuvieron el gel entero después del corte.
¿Cuánto mejoró el material?
| Etapa | Deformación a la ruptura | Resistencia a la tracción |
|---|---|---|
| Recién impreso | 68% | 0,7 MPa |
| Solo tratamiento hidrofóbico | sin dato | 6,3 MPa |
| Seis horas de tratamiento alcalino | 1100% | 3,7 MPa |
El tratamiento hidrofóbico subió la resistencia a 6,3 MPa, y niveles mayores de modificación elevaron la rigidez (módulo de Young) de 1,94 a 8,9 MPa. Tras seis horas de tratamiento alcalino, el gel llegó a 1100% de deformación y 3,7 MPa, más de 15 veces la elongación y 5 veces la resistencia de la pieza sin tratar, y aguantó 100 ciclos de carga. Un tratamiento más largo aumentaba todavía más la elongación, pero bajaba la resistencia.
El tratamiento también contrajo las piezas de manera pareja. Eso mejoró la resolución efectiva de impresión de 55 μm a 37 μm y mantuvo las redes giroides y las estructuras huecas cerca de las dimensiones de diseño.
En pruebas con células, el gel tratado mostró viabilidades de 95% y 89% a concentraciones de 0,1 y 0,2 g/mL. Frente al PDMS y al poliuretano adsorbió menos proteína y tuvo un coeficiente de fricción menor. Igualó al PDMS en resistencia y se estiró más.

De cámaras inflables a robots que caminan y reptan
Para los actuadores el equipo usó un gel tratado durante 12 horas, con más de 12 veces de elongación. Una cámara esférica impresa se expandió a cerca de ocho veces su volumen inicial, contra 1,9 veces del gel sin tratar y 3,0 veces del gel con solo el tratamiento hidrofóbico. Las inflaciones repetidas no dejaron daño visible ni redujeron el rango de actuación. Las simulaciones de elementos finitos en Abaqus, calibradas con los datos de tracción, coincidieron con la deformación medida, lo que según los autores da una base para diseñar actuadores de robótica blanda.
Un actuador con forma de pétalo, de 2 g, levantó cargas de 25 a 40 g. Los investigadores también imprimieron actuadores neumáticos de flexión, la pieza básica para agarrar y moverse, en una sola pieza. Con PDMS ese diseño exige desmoldar y pegar capas. Tres de esos actuadores formaron una pinza que tomó una yema de huevo.
Dos robots mostraron locomoción:
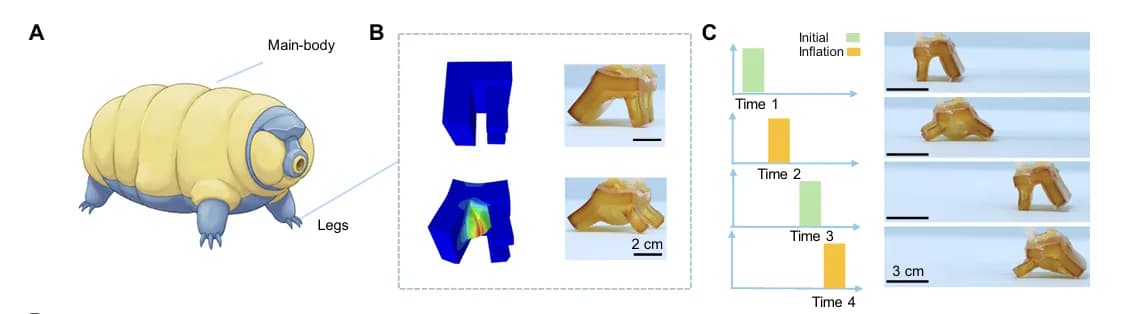
- Un caminante de cuatro patas inspirado en el tardígrado, con patas inflables cuyo ángulo pasaba de unos 90° a 140° y pies asimétricos para no resbalar hacia atrás. Avanzó sobre una pendiente cubierta de agua.
- Un robot con forma de gusano, impreso como un solo cuerpo con un módulo que se alarga y dos que se expanden para anclarlo. Recorrió una tubería llena de fluido y empujó una carga de 10 g con unos 0,1 N de empuje.
Los autores apuntan a procedimientos mínimamente invasivos, como la navegación vascular, como aplicaciones posibles.

Trabajos anteriores con hidrogeles DLP elásticos
El estudio de Shanghái ataca un conflicto concreto de los hidrogeles impresos por DLP. La red densa que se necesita para mantener la forma durante la impresión limita cuánto se puede estirar la pieza después, y los enfoques que aflojaban esa red perdían resistencia. El equipo resuelve las dos exigencias en etapas separadas, y la segunda ocurre después de imprimir.
Investigadores de la Southern University of Science and Technology, la Singapore University of Technology and Design, la Universidad Hebrea de Jerusalén y otras instituciones habían impreso antes redes de hidrogel por DLP que se estiraban hasta 1300%. Después usaron una impresora DLP propia y un fotoiniciador soluble en agua para unir un hidrogel elástico de PEGDA con otras resinas curables con UV. Uno de los dispositivos resultantes fue un actuador neumático con un sensor de deformación de hidrogel integrado. Ese proyecto se cruza con el estudio principal en la combinación de un hidrogel DLP muy elástico con actuación neumática blanda, aunque su foco era unir hidrogeles con otros polímeros en piezas híbridas.
Frente a ese antecedente, el estudio de la Universidad Jiao Tong de Shanghái junta alta resistencia y alta elongación en un solo hidrogel impreso por DLP y lo lleva a actuadores neumáticos y a robots que caminan y reptan.
El artículo se titula "Controlled crosslink cleavage and phase separation enable highly stretchable and strong 3D-printed hydrogel for soft robotics" y lo firman Liangshen Zhao, Jianrong Cai, Qilin Qian, Shengming Zhang, Chenhao Wang, Ting Chen, Chaonan Xiao, Chunling Ren, Qingmei Zeng, Bingkun Bao, Qiuning Lin, Hongen Liao, Linyong Zhu y Boyu Zhang.