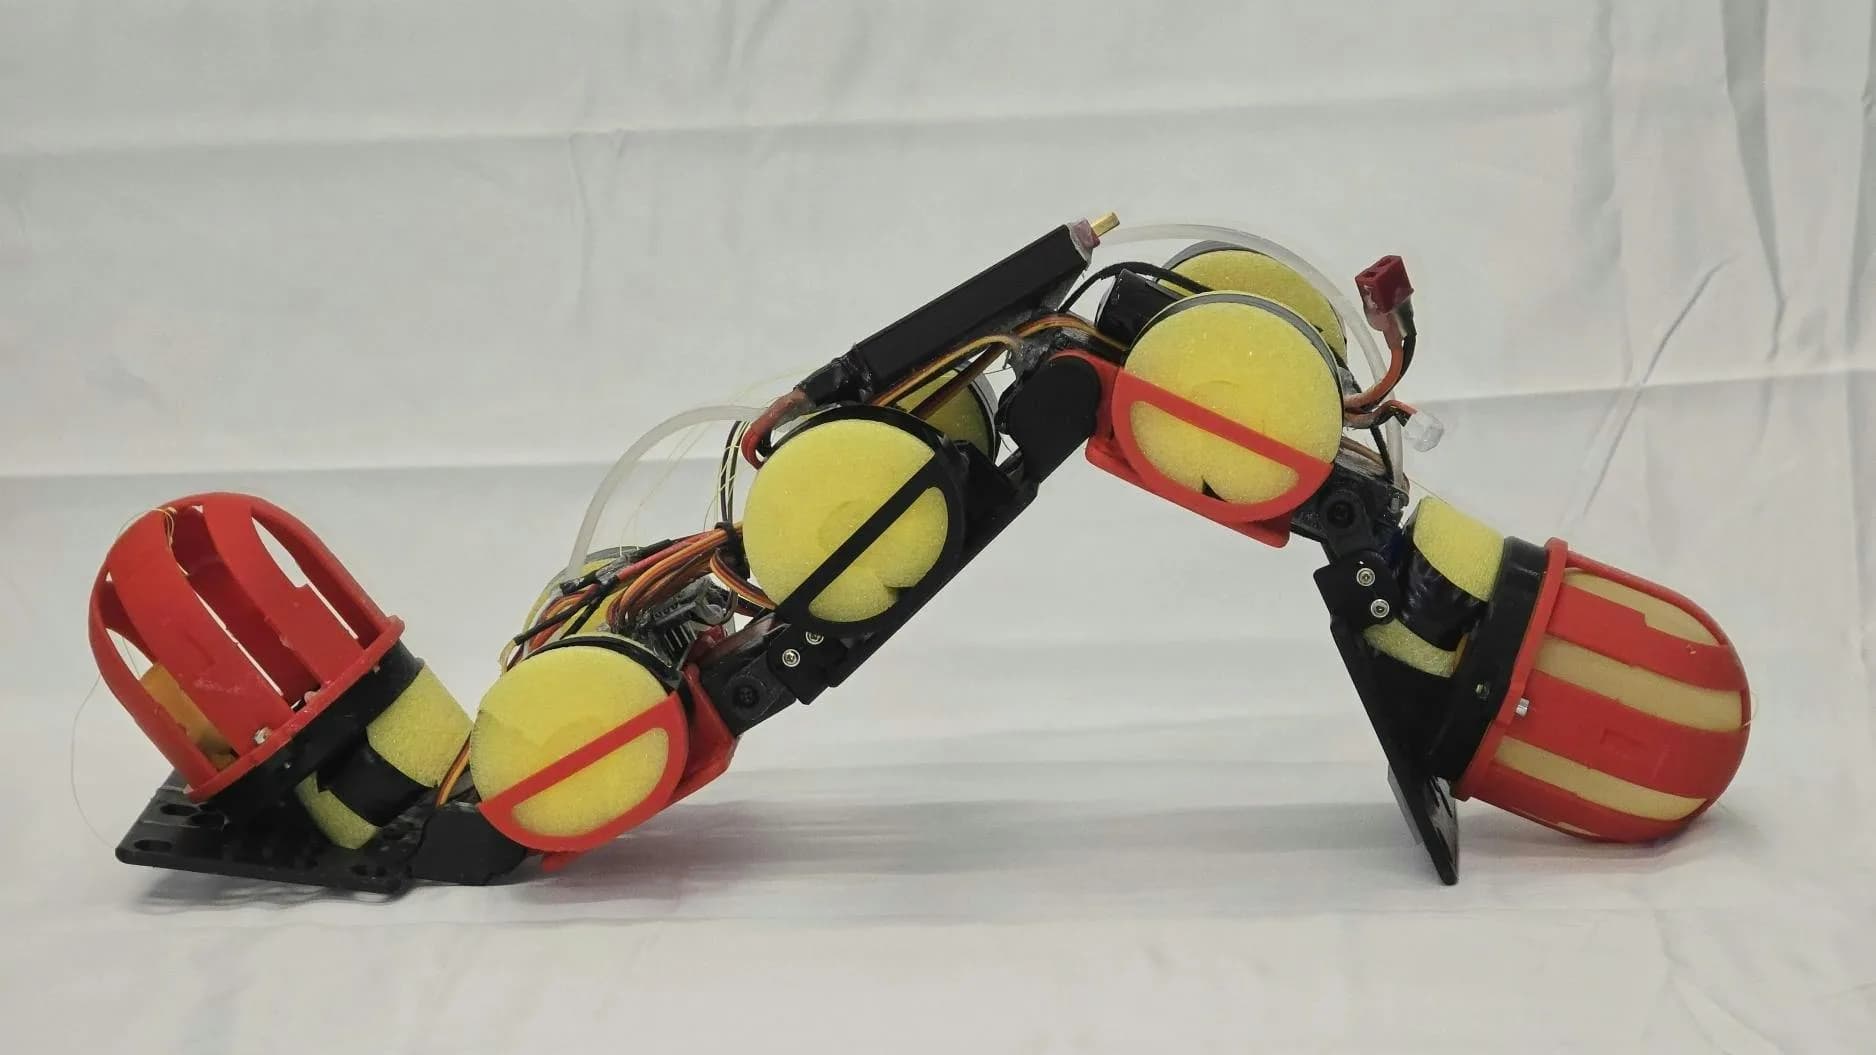
WorMa es un robot serpiente anfibio que se desplaza en tierra y en agua con el mismo movimiento ondulante. No tiene mecanismos de reconfiguración, ni una pata que se retrae ni una hélice que sale del cuerpo. Se adapta a cada terreno moviendo su propio peso, con agua que bombea entre dos estanques internos. Mide unos 50 cm y su cuerpo está hecho de cinco segmentos impresos en 3D unidos por cuatro articulaciones motorizadas.
La idea de fondo es simple, aunque no trivial. En lugar de buscar un solo punto de equilibrio que sirva en todas partes, el robot ajusta su balance según el terreno que va a enfrentar. Cuatro servos generan la onda que lo empuja hacia adelante y un ESP32 supervisa el sistema. Bajo el cuerpo lleva almohadillas de silicona que dan agarre en una sola dirección al reptar, y a los costados, discos de espuma que lo hacen flotar en el agua.
Dos estanques de látex con 300 gramos de agua
La adaptación depende de dos estanques hechos con globos de látex, uno en la cabeza y otro en la cola. Entre los dos guardan cerca de 300 gramos de agua, el 28% de la masa total del robot. Una bomba peristáltica de 12 V montada al centro traspasa el agua de un estanque a otro y desplaza así el centro de gravedad. Un traspaso completo tarda unos 110 segundos.
Una bomba peristáltica, con motor de corriente continua y tubo de silicona, calza bien con esta tarea. La bomba peristáltica de 12 V funciona sin válvulas y no contamina el agua con lubricantes.
Las cifras muestran mejor que cualquier descripción cómo cambia el comportamiento. Con el peso adelante, WorMa es la única configuración capaz de subir una pendiente de 19,5 grados, y gasta al menos 33% menos energía por distancia recorrida que con las otras distribuciones. Si el agua se lleva hacia la cola, la velocidad de nado sube hasta 26% y la eficiencia al nadar mejora 52%.
| Peso desplazado hacia | Efecto medido |
|---|---|
| La cabeza | Sube pendientes de 19,5 grados y reduce al menos 33% el costo de transporte |
| La cola | Nada hasta 26% más rápido y con 52% más eficiencia |
¿Cómo sube un escalón de 15 cm y sale del agua?
La secuencia para superar un escalón de 15 cm deja ver la lógica del robot. Primero lleva el peso hacia adelante para ganar agarre. Después lo traspasa hacia atrás para levantar la sección delantera, y cuando ya se enganchó al borde superior, lo devuelve hacia adelante. La misma onda que lo hace reptar en terreno plano le sirve para subir, para nadar y para volver a tierra firme desde el agua.
Los componentes de WorMa
- Un ESP32 que supervisa el sistema
- Una bomba peristáltica de 12 V montada al centro
- Cuatro servos que generan el movimiento ondulante
- Cuatro articulaciones motorizadas entre los segmentos
- Cinco segmentos del cuerpo impresos en 3D
- Almohadillas de silicona para el agarre direccional
- Discos de espuma para la flotación
- Dos estanques de globos de látex con unos 300 gramos de agua
El desarrollo del proyecto y las pruebas experimentales están en el artículo científico publicado en Advanced Robotics Research. Para quien construye robots, lo interesante es que la adaptación no exige más patas ni más motores. Basta con repartir distinto el peso, y las cifras lo respaldan, con 33% menos costo de transporte en tierra y 52% más eficiencia en el agua.