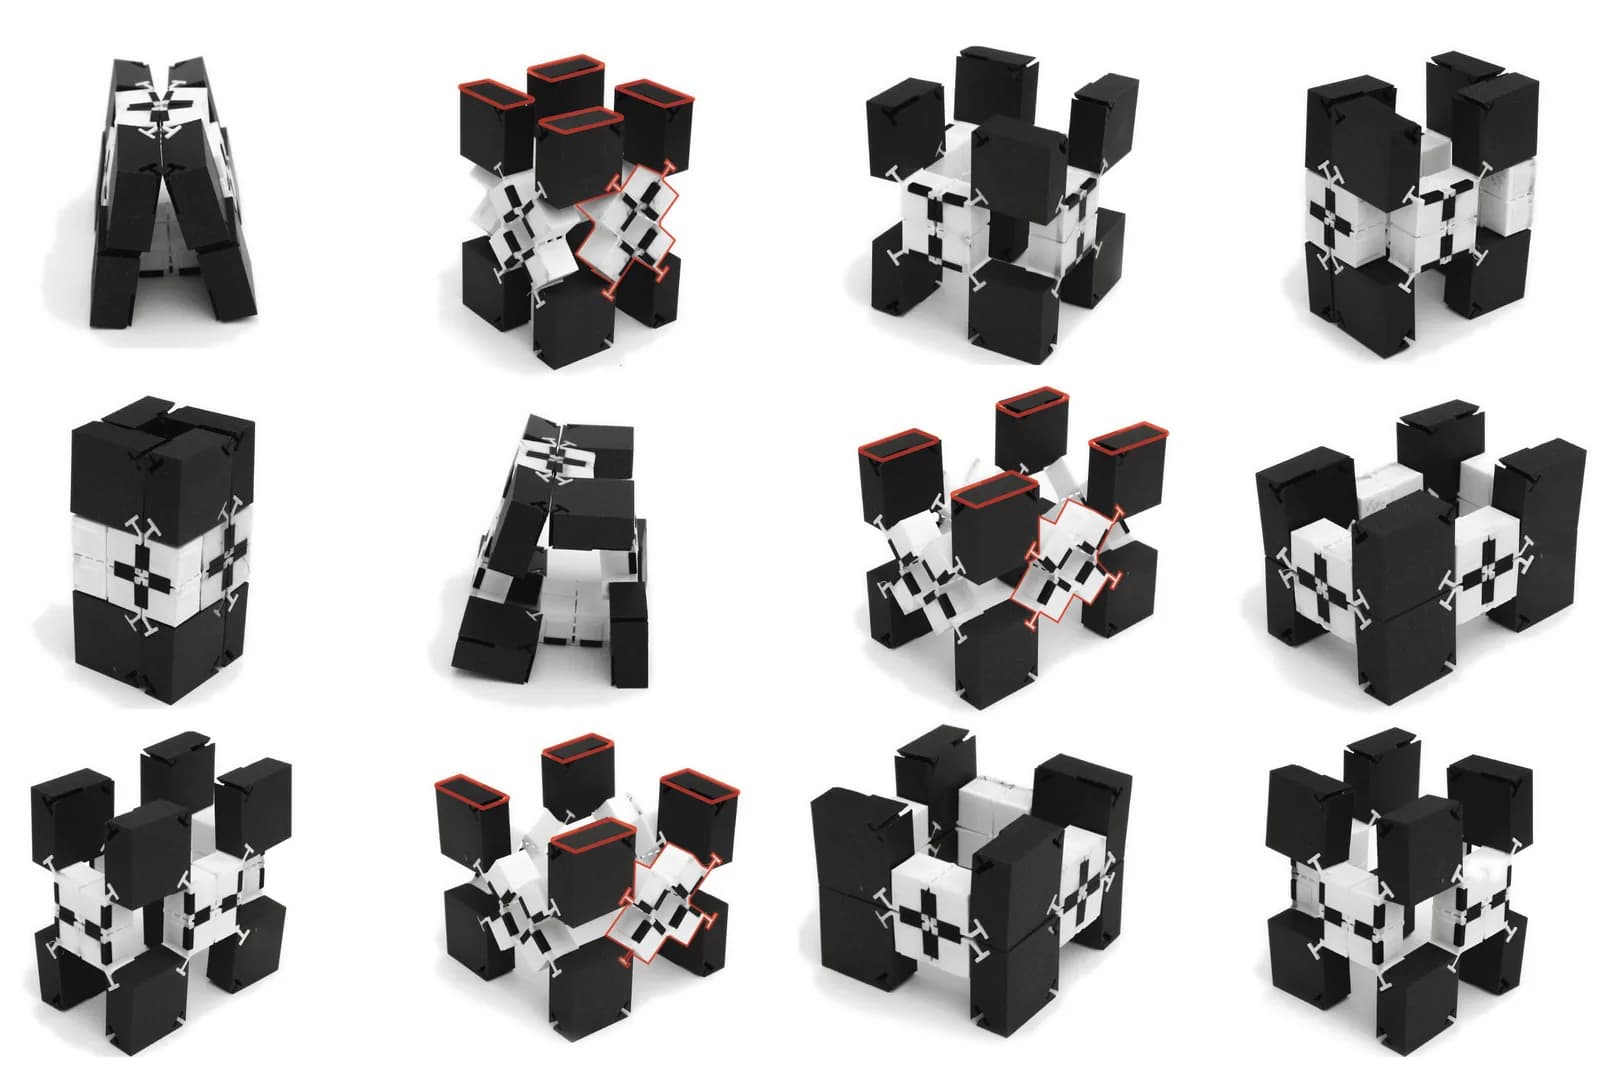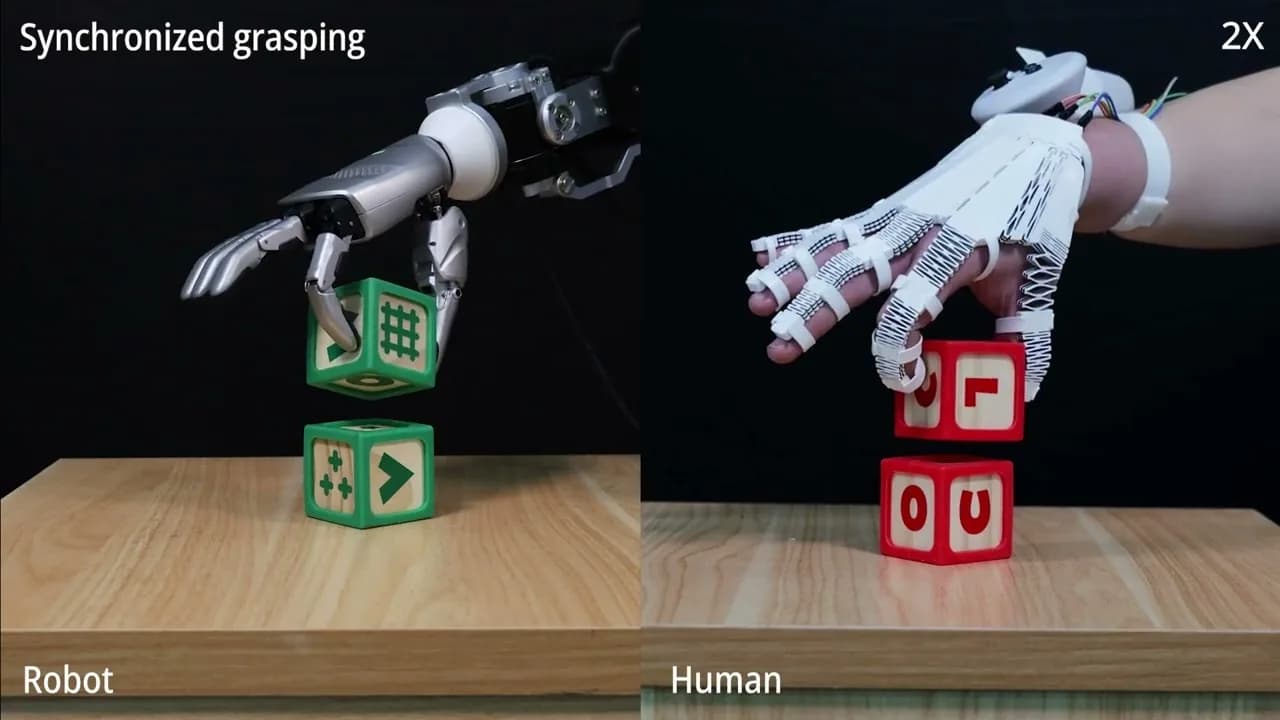
Investigadores del Instituto Tecnológico de Massachusetts (MIT) y de la Universidad de Tianjin, en China, desarrollaron X-Hinges, un software que permite que los objetos impresos en 3D detecten los movimientos de una persona y respondan a ellos. El sistema incorpora de forma automática sensores y pistas conductoras hechos de materiales distintos, para mejorar la precisión de la señal y reducir la interferencia, según informó Interesting Engineering.
Con el software, el usuario personaliza un objeto conectando formas y eligiendo hasta tres ejes de movimiento. Los sensores quedan en los puntos donde la pieza se dobla, para registrar el movimiento.
El método serviría para dispositivos interactivos como manos robóticas, objetos del hogar, juguetes y sistemas de detección de objetos.
¿Qué problema resuelve X-Hinges?
La tecnología integra sensores y pistas conductoras dentro del objeto mientras se fabrica, de modo que la pieza detecta movimiento en varios ejes.
Los sensores captan cambios físicos, como una flexión o una compresión, y los convierten en señales eléctricas. Las pistas conductoras llevan esas señales a través del dispositivo hasta la electrónica que procesa los datos.
Cuando los dos elementos usan el mismo material conductor, sus respuestas eléctricas se vuelven difíciles de distinguir. Esa interferencia baja la precisión y le complica al dispositivo saber cómo se movió una sección determinada.
X-Hinges lo resuelve incorporando dos materiales diferentes en el diseño. Uno forma los sensores y se elige porque produce señales fuertes. El otro crea las pistas conductoras y está pensado para minimizar la interferencia. Esa separación permite distinguir las lecturas de los sensores con más seguridad, y los objetos pueden responder a una persona en tiempo real.
Cómo se diseña una pieza
El software ofrece una interfaz para crear objetos interactivos seleccionando y conectando formas y definiendo cómo se mueven sus partes. Se puede elegir entre cilindros, rectángulos, contornos delgados o geometrías propias, con un máximo de tres ejes de movimiento.
Una mano robótica, por ejemplo, puede necesitar que las puntas de sus dedos se muevan en vertical y hacia los lados. X-Hinges puede incorporar sensores en las articulaciones para captar el movimiento en ambos ejes, y esos datos sirven para que otra mano robótica reproduzca los movimientos del usuario.
Los prototipos
Con X-Hinges, el equipo hizo un guante que registra la flexión de las articulaciones de los dedos y envía los datos de movimiento a una mano robótica. Está diseñado para manos de distintos tamaños y podría ayudar a que los robots aprendan movimientos de agarre a partir de demostraciones humanas, con usos en fábricas y hogares.
Otro prototipo es una lámpara plegable que detecta cuando alguien la cierra con los dedos y ajusta su brillo según eso. El equipo también armó un dispositivo de sensado táctil que identifica objetos, como un plátano, a partir de los datos que recogen los sensores cuando se pone algo encima.
Un control de videojuegos con forma de tiburón animado mostró que el software admite diseños personalizados. Los investigadores configuraron la cola para que se moviera hacia arriba y hacia abajo, y así funciona de manera parecida a una palanca de mando.
¿Qué le falta todavía?
X-Hinges tiene un problema de calibración. Pequeñas variaciones en la disposición de los componentes eléctricos durante la impresión hacen que objetos aparentemente idénticos entreguen lecturas distintas. Para corregirlo, los investigadores crearon un sistema de visión por computador que recalibra las salidas de los sensores y mejora la consistencia entre dispositivos. Esperan incorporar un mecanismo de recalibración integrado en versiones futuras.
El trabajo se apoya en esfuerzos anteriores para crear mecanismos impresos en 3D capaces de moverse. La meta de largo plazo del equipo es combinar sensado y actuación en un solo proceso de impresión, para que los objetos perciban interacciones y además ejecuten acciones físicas.