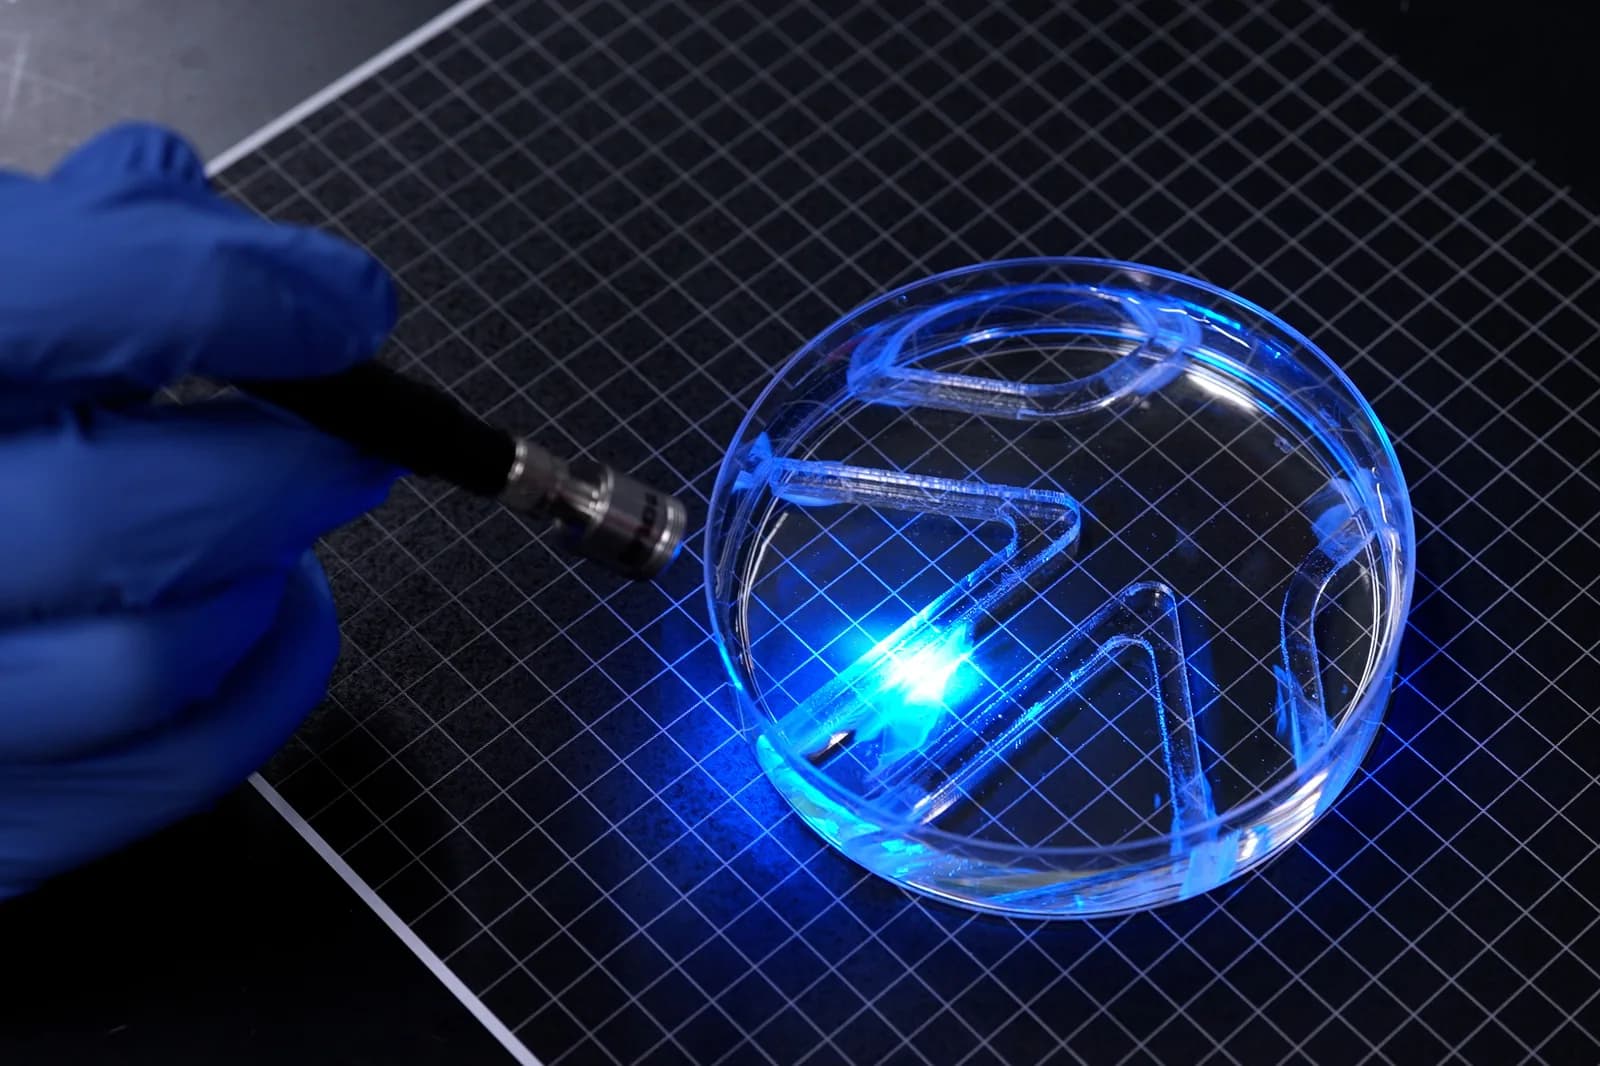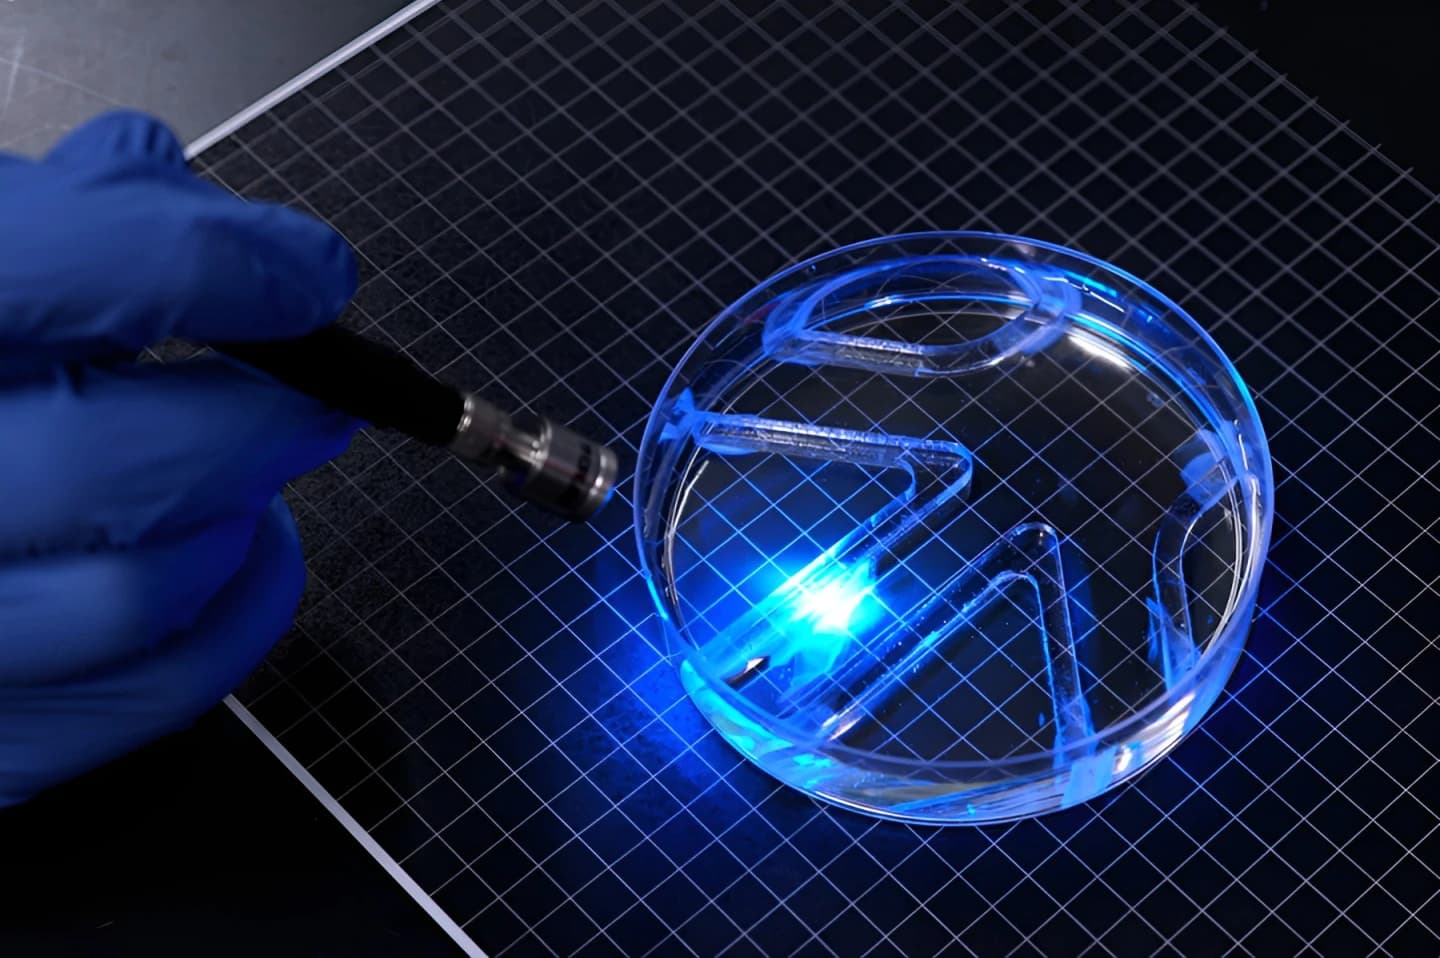
Un robot del MIT impulsado por una sola capa de células musculares vivas recorrió un laberinto de agua siguiendo una luz que un investigador sostenía en la mano. Es lento, diminuto y está lejos de estar listo para el mar abierto, pero su diseño delgado apunta a máquinas nadadoras más blandas y más baratas, informó New Atlas.
El robot tiene el tamaño de un chicle en barra. Sus células musculares van adheridas a un gel flexible y están modificadas genéticamente para contraerse cuando les llega luz. Si se ilumina una de sus dos aletas, esa aleta bate. Si se alterna la luz entre ambas, el robot gira además de avanzar, sin necesidad de electrónica a bordo, así que toda la dirección se controla desde fuera de la placa.
Las aletas miden 15 mm de largo, 7 mm de ancho y 0,5 mm de espesor.
"Moverse en el agua exige mucha más fuerza que moverse en el aire", dijo Ritu Raman, autora del estudio y profesora asociada de ingeniería mecánica del MIT. "El robot es bastante fuerte para su tamaño".
¿Qué cambió respecto del diseño anterior?
En el diseño anterior del equipo, el gel de fibrina era muy blando y tendía a arrugarse cuando las células musculares tiraban de él. Los investigadores lo cambiaron por un gel más rígido a base de gelatina y le estamparon surcos de fondo cuadrado en la superficie. Esos surcos llevaron a las células a alinearse y fusionarse en fibras capaces de tirar en conjunto con más eficacia.
El equipo también entrenó el músculo. Lo estimuló con luz durante 15 minutos al día, a dos pulsos por segundo, y frente a un grupo de control sin estimular esa rutina cuadruplicó el desplazamiento de las aletas. El músculo siguió funcionando más de 30 días sin estar anclado.
¿Qué tan rápido nada?
En su mejor marca, el robot avanzó unas cuatro longitudes de su cuerpo por minuto. En la prueba reportada se movió y giró por un laberinto simple dentro de una placa de Petri grande, mientras un investigador lo guiaba con una luz de mano. Es una demostración prolija de control, aunque el robot sigue dependiendo de alguien fuera de la placa para dirigirlo.
Los robots nadadores impulsados por músculo y controlados con luz no son nuevos. Los nadadores biohíbridos anteriores, máquinas que combinan tejido vivo con piezas fabricadas, ya usaban células vivas para moverse y cambiar de rumbo. Entre ellos hay una raya robótica movida por células cardíacas de rata sensibles a la luz, de 2016, y un pez robot con células cardíacas humanas que nadó por su cuenta en 2022.
| Robot biohíbrido | Año | Fuente de movimiento |
|---|---|---|
| Raya robótica | 2016 | Células cardíacas de rata sensibles a la luz |
| Pez robot | 2022 | Células cardíacas humanas |
| Manta raya robótica | 2026 | Músculo de rana, dirigido con luz |
| OstraBot | 2026 | Músculo esquelético entrenado, 15,6 longitudes por minuto |
| Robot del MIT | 2026 | Una capa de músculo, 4 longitudes por minuto |
Este año, investigadores chinos presentaron una manta raya robótica impulsada por músculo extraído de una rana y dirigida con luz. Otro diseño de 2026, OstraBot, funciona con músculo esquelético entrenado y llegó a 15,6 longitudes de cuerpo por minuto, cerca de cuatro veces la velocidad del robot del MIT.
Lo que aporta la capa única
El aporte del MIT es la construcción delgada de una sola capa. Sus investigadores dicen que el diseño podría necesitar menos células que los bloques de músculo más gruesos que usan otros robots biohíbridos. Una estructura más delgada y menos voluminosa podría salir más barata de fabricar y moverse con más eficiencia.
El próximo paso es que esa construcción haga más cosas. El equipo explica que esta versión usa una sola línea celular, fibras musculares alineadas en una sola dirección y formas simples. Disposiciones más complejas podrían producir un nado más fuerte u otros movimientos.
"Hoy los robots biohíbridos de nuestro grupo y de otros se construyen con trozos voluminosos en 3D de músculo esquelético cultivado en laboratorio, que requieren millones de células para fabricarse", dijo Raman. "Creemos que los robots biohíbridos impulsados por músculo vivo podrían algún día hacer trabajos delicados, como explorar entornos demasiado frágiles o impredecibles para el hardware convencional, porque el tejido vivo es blando, responde a su entorno y puede sanarse a sí mismo".
El anuncio original está en el sitio de noticias del MIT.