Los pisos de planta, las bodegas y las líneas de producción rara vez se quedan quietos: las tareas cambian, los diseños se reordenan y llegan productos nuevos. La mayoría de los robots no logra seguirles el ritmo sin una reprogramación considerable.
El nuevo modelo fundacional S1 de Skild AI apunta a ese problema: está diseñado para aprender tareas largas que nunca vio antes a partir de una sola demostración en video. El modelo, lanzado la semana pasada, usa el video como entrada para entender y ejecutar la tarea sin actualizar sus pesos ni pasar por un post-entrenamiento específico, una técnica conocida como aprendizaje en contexto.
Skild construyó S1 y realizó la investigación sobre infraestructura de IA de NVIDIA, dentro de una colaboración más amplia que abarca generación de datos sintéticos, entrenamiento de modelos, simulación y despliegue de IA física en el mundo real.
"Aprender por experiencia, y no por preprogramación, es el cambio de escalón que ocurrió en la robótica", dijo Deepak Pathak, cofundador y CEO de Skild AI. "Las tecnologías NVIDIA Isaac Lab y NVIDIA Cosmos ayudan a Skild a crear la experiencia escalable y diversa que sus robots necesitan para aprender en muchos escenarios y encarnaciones".
El lanzamiento llega mientras la compañía alcanzó una tasa de ingresos anualizada de 100 millones de dólares diez meses después de su primer despliegue comercial. En ese lapso, Skild construyó más de 60 alianzas de despliegue en manufactura, logística, inspección, seguridad, preparación de alimentos y otras aplicaciones.
¿Cómo aprende un trabajo nuevo con un solo video?
La mayoría de los robots industriales está construida para labores fijas, así que cada producto, proceso o distribución nueva exige más datos, reentrenamiento y validación.
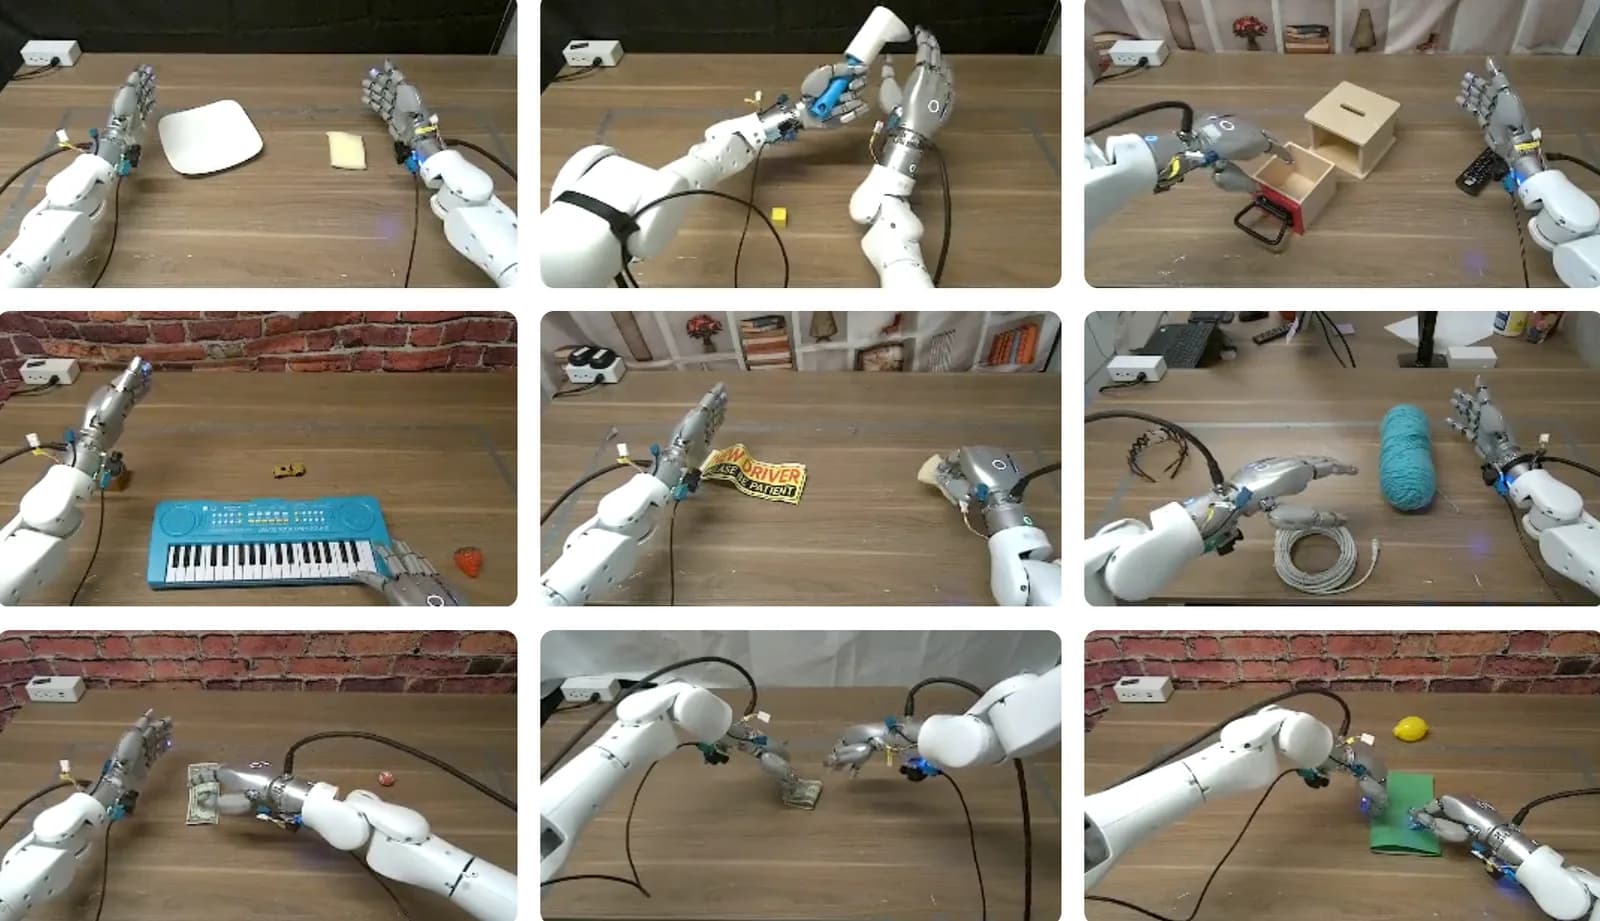
S1 toma otro camino. Un operador graba un video de la tarea deseada y se lo entrega al modelo como instrucción. El sistema interpreta la intención demostrada, los objetos y la secuencia, y luego los traduce a acciones para el robot que tiene enfrente, sin reentrenar, y a menudo para una tarea que no estaba cubierta en su conjunto de datos previo.
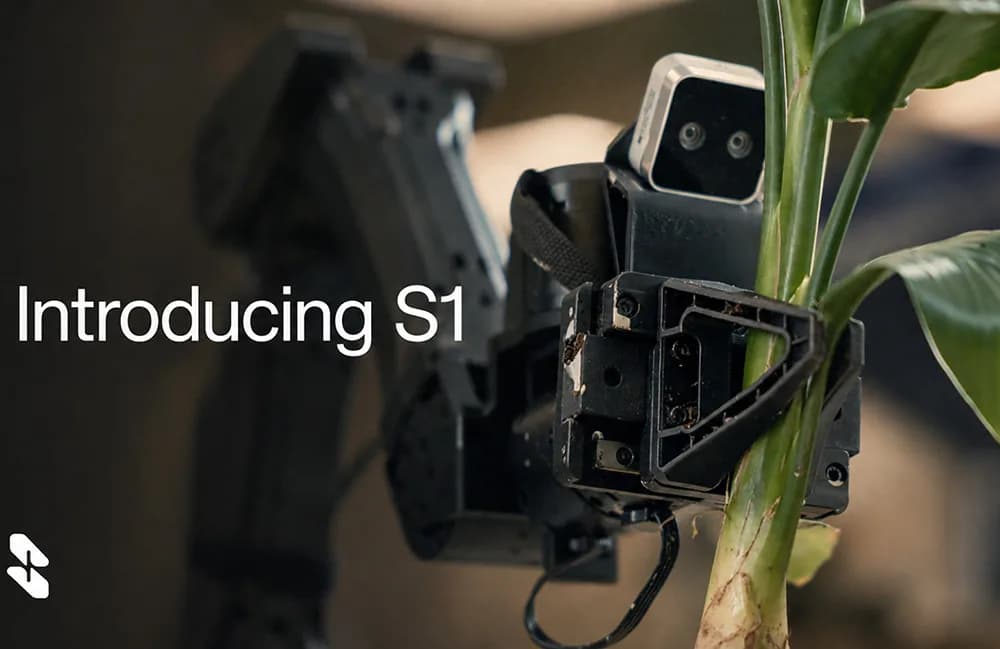
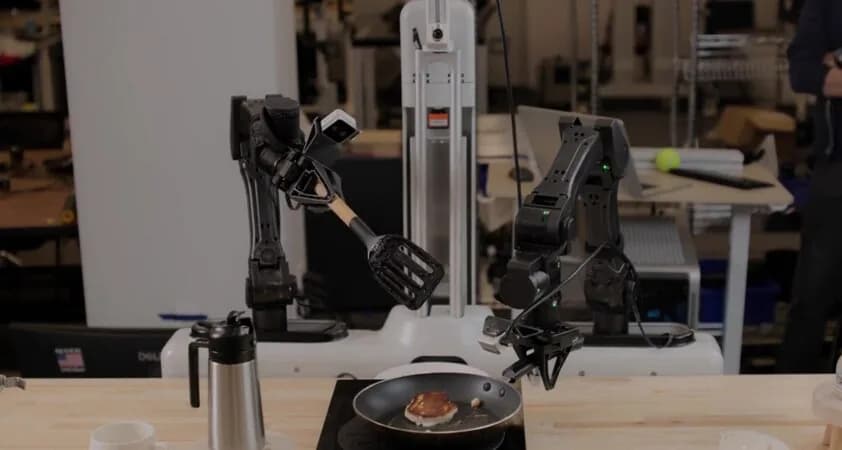
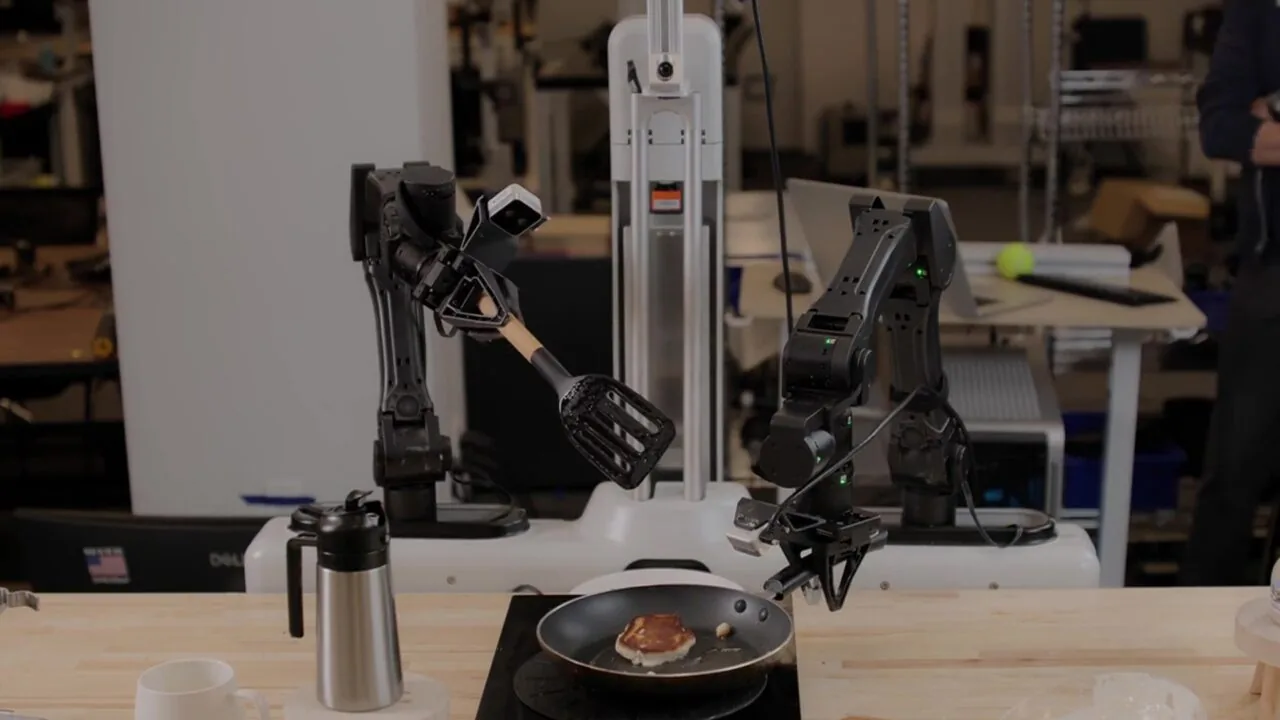
S1 puede ejecutar tareas desconocidas de hasta 10 minutos de duración, entre ellas trasplantar una planta a una maceta, preparar panqueques, hacer café por goteo y ensamblar kits. Esas labores pueden abarcar decenas de pasos de manipulación y exigen que el robot componga habilidades en secuencias que nunca realizó.
En una prueba de trasplante a maceta, el equipo de Skild AI pasó de grabar la demostración a la ejecución autónoma sobre hardware real en apenas 11 minutos. El modelo también se ajusta cuando los objetos se mueven, se recupera de errores y combina habilidades en secuencias que no fueron programadas de forma explícita.
En los ensayos de Skild sobre tareas nuevas de varios pasos, S1 tuvo éxito cerca del 66% de las veces en cada paso, frente a un 9% de un sistema de IA comparable, una mejora de más de siete veces. Skild además estima que mostrarle al robot un video corto de ejemplo puede equivaler a entregarle unos 380 ejemplos de entrenamiento manuales. Recolectar esos ejemplos a mano le tomaría a una persona entre 50 y 100 horas.
Lo que significan esas cifras en tiempo de planta
| Método | Esfuerzo para enseñar una tarea nueva | Éxito por paso |
|---|---|---|
| Demostración en video con S1 | 1 video corto, 11 minutos hasta ejecutar | ~66% |
| Recolección manual de ejemplos | 380 ejemplos, 50 a 100 horas de trabajo | no informado |
| Sistema de IA comparable | no informado | ~9% |
La comparación es la que entrega la propia Skild y conviene leerla con cautela: son pruebas internas, no una evaluación independiente. Aun así, el orden de magnitud es el punto. Pasar de una jornada laboral completa de recolección de datos a once minutos cambia quién puede reconfigurar una celda robotizada, y deja esa decisión en manos del operador de planta en vez del proveedor.
De la investigación al piso de fábrica
S1 rompe el ciclo de tener que reentrenar robots ante cada factor nuevo, porque permite que los operadores demuestren tareas directamente sin requerir un conjunto de datos o una corrida de entrenamiento por cada cambio. Donde los acuerdos con clientes lo permiten, la experiencia de los despliegues comerciales de Skild puede alimentar el modelo general y acelerar despliegues futuros.
Ese trabajo ya está en marcha en la planta. Skild, NVIDIA y Foxconn están desplegando el Skild Brain sobre manipuladores de doble brazo para el ensamblaje de alta precisión de sistemas NVIDIA Blackwell. En un flujo demostrado, un robot instala una barra colectora y un bloque limitador, aprieta 16 tornillos y se adapta a perturbaciones a lo largo de una tarea de varios pasos. El trabajo exige movimiento preciso, control sensible al contacto, seguimiento de la secuencia y recuperación cuando la escena difiere del plan.
Qué aporta NVIDIA en cada etapa
La computación acelerada de NVIDIA le da a Skild la escala para entrenar su cerebro robótico compartido usando simulación, video humano, teleoperación y, donde está permitido, datos de despliegue. Los modelos fundacionales de mundo abierto NVIDIA Cosmos ayudan a diversificar los datos de entrenamiento y a convertir video en descripciones estructuradas, mientras Cosmos Curator anota, filtra y organiza datos a escala.
Skild usa de forma extensiva los marcos de simulación abiertos de NVIDIA para entrenar y validar su cerebro robótico antes del despliegue real. Las bibliotecas de NVIDIA Omniverse y el marco NVIDIA Isaac Sim entregan entornos virtuales con física realista para generar datos, probar casos límite y validar comportamientos.
La compañía refuerza además las habilidades de su cerebro mediante aprendizaje por refuerzo en Isaac Lab, un marco modular y abierto de aprendizaje robótico. Impulsado por el motor de física Newton, Isaac Lab ayuda a los ingenieros de Skild a modelar con precisión parámetros físicos como fuerzas, contacto, colisión y presión, y a reducir la brecha entre simulación y realidad.
Skild y NVIDIA también desarrollan en conjunto nuevos solucionadores de simulación acelerados por GPU que modelan de forma rápida y precisa cómo los robots tocan, agarran y manipulan objetos sólidos. Pronto quedarán disponibles para todos los desarrolladores como parte de Newton.
A medida que los modelos avanzan hacia producción, las herramientas NVIDIA Nsight ayudan a encontrar cuellos de botella de rendimiento durante el entrenamiento, y el kit de desarrollo NVIDIA TensorRT optimiza la inferencia para que los robots respondan rápido en el mundo físico.
¿Se puede experimentar con esto desde LatAm?
El cerebro comercial de Skild no está abierto, pero la capa de simulación sobre la que se construyó sí. Isaac Lab, Isaac Sim, Omniverse y el motor de física Newton son gratuitos y de código abierto, y corren sobre una GPU de escritorio con RTX, sin necesidad de un DGX. Para carreras de mecatrónica y automatización en Chile eso significa que la parte cara de este trabajo, generar datos sintéticos y validar comportamientos antes de tocar hardware, es la parte accesible. Lo que sigue faltando en la región no es el software de simulación, sino el manipulador de doble brazo del otro extremo.