El mercado global del robotaxi, primer avance comercial de la IA física, está proyectado para alcanzar 400.000 millones de dólares hacia 2035, con más de 6 millones de vehículos comerciales en operación, mientras las flotas sin conductor ya trasladan personas por algunas de las calles más congestionadas y complejas del mundo.
Esas dos cifras juntas dan una tercera que conviene tener a mano: si el mercado llega a esa magnitud con ese parque, cada vehículo tendría que generar del orden de 66.000 dólares anuales en ingresos. Es el número que define si el negocio cierra o no.
Desplegar un vehículo sin conductor es un desafío. Escalar una flota es un desafío de cómputo de otro nivel, porque implica entregar el mismo desempeño seguro y confiable a través de miles de vehículos. Cumplir esas exigencias requiere enormes cantidades de cómputo a lo largo de todo el ciclo de desarrollo, desde preparar y entrenar los modelos hasta simular y validar el comportamiento de manejo, además del procesamiento en tiempo real dentro del auto.
Según NVIDIA, todo programa de robotaxi que opera hoy a escala comercial corre sobre su plataforma modular, ya sea en entrenamiento, simulación, cómputo a bordo o una combinación de los tres.
¿Qué compone un stack de robotaxi?
Es el conjunto de tecnologías de extremo a extremo que se usan para desarrollar, validar y desplegar vehículos autónomos, desde los datos y el entrenamiento de modelos hasta la simulación, la validación de seguridad y el cómputo en tiempo real a bordo. NVIDIA organiza sus capacidades en una solución de tres computadores.
| Computador | Plataforma | Tarea |
|---|---|---|
| Entrenamiento | NVIDIA DGX | Convertir datos de flota en modelos de manejo |
| Simulación y validación | Omniverse y Cosmos sobre RTX PRO | Reconstruir y multiplicar casos borde |
| A bordo | DRIVE Hyperion con DRIVE AGX | Percepción y decisión en tiempo real |
1. Entrenamiento: NVIDIA DGX
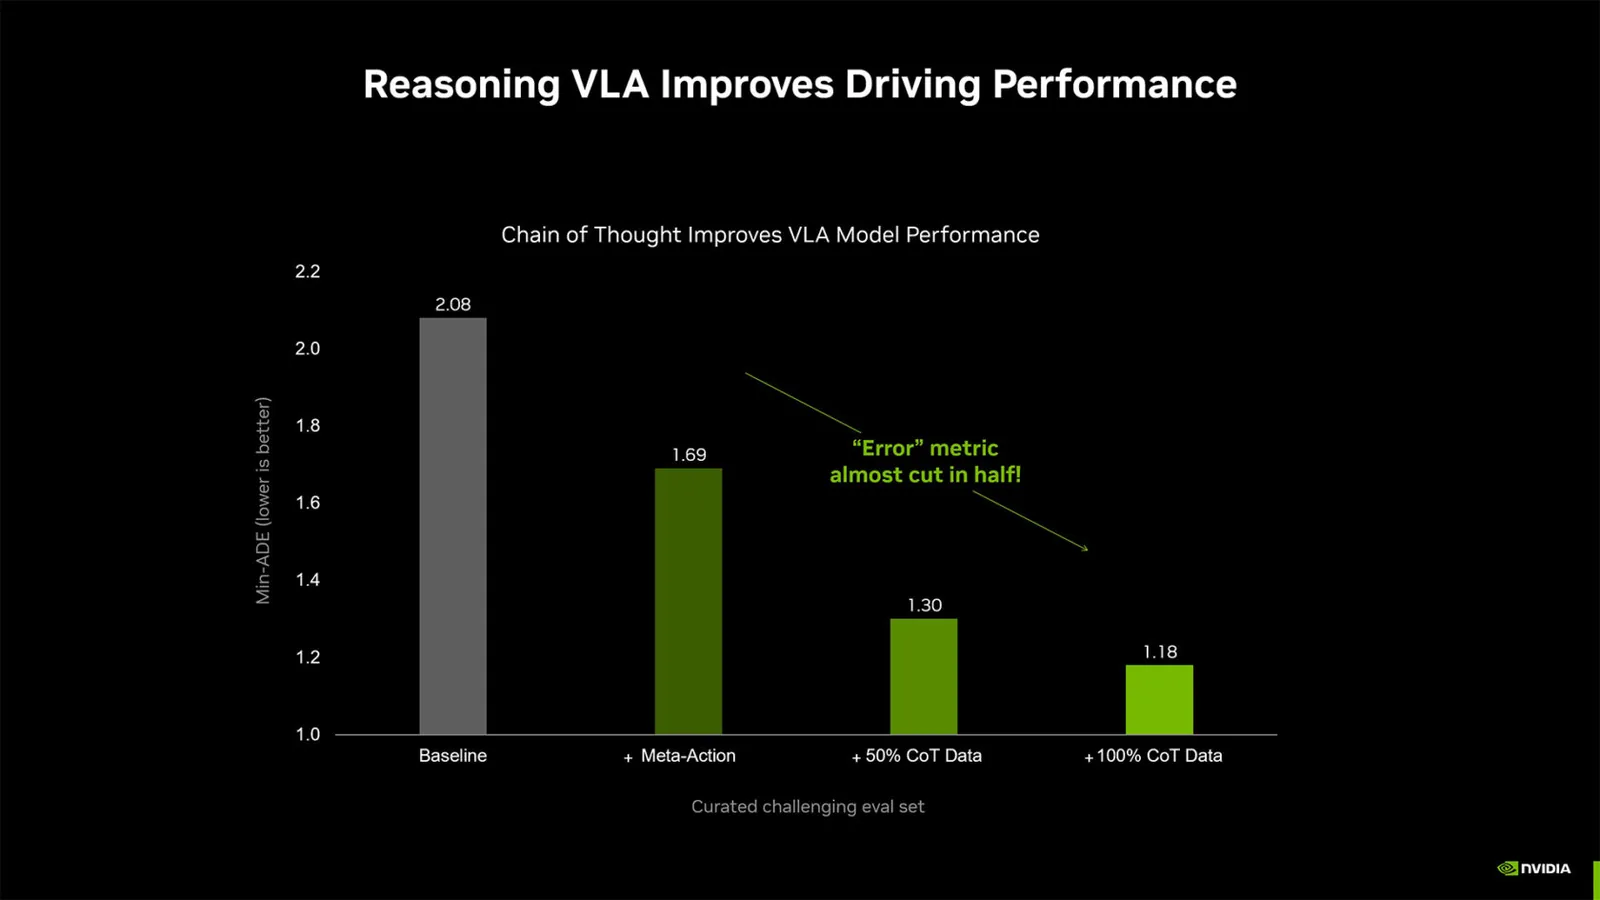
La inteligencia del robotaxi avanza en la medida en que los programas convierten volúmenes crecientes de datos de flota en modelos cada vez más capaces. El portafolio NVIDIA Alpamayo reúne modelos abiertos de razonamiento visión-lenguaje-acción, marcos de simulación y conjuntos de datos de IA física que los desarrolladores pueden adaptar. Sus modelos de razonamiento abordan los casos de cola larga descomponiendo situaciones complejas en pasos más chicos y eligiendo la trayectoria más segura.
2. Simulación: Omniverse y Cosmos
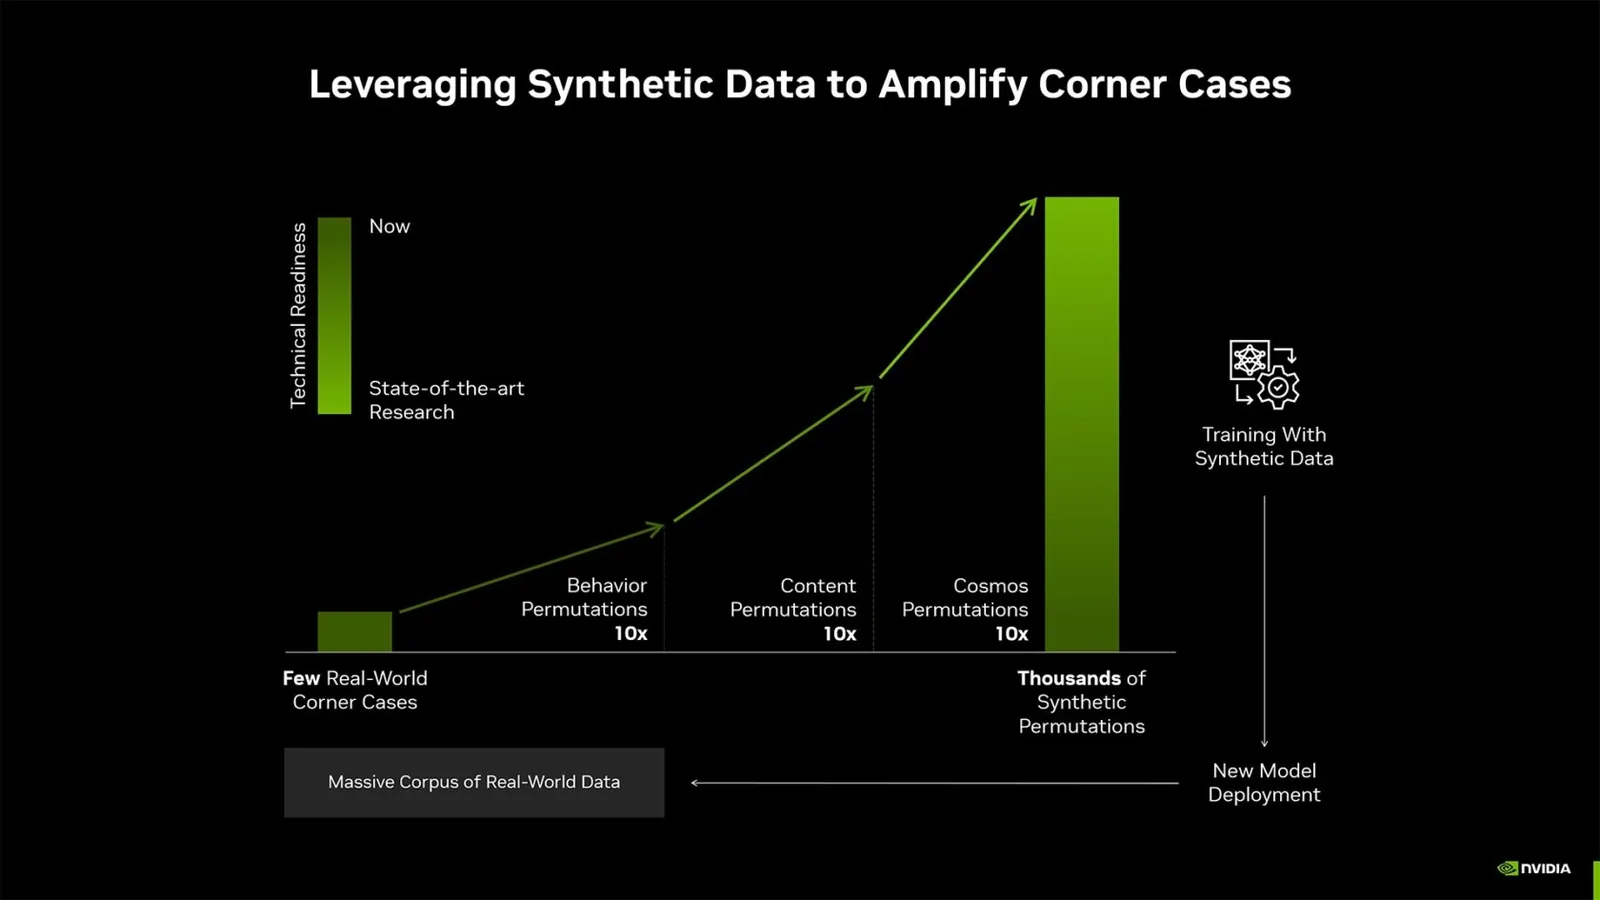
Los programas de robotaxi no pueden depender solo de kilómetros reales para capturar escenarios de manejo infrecuentes. NVIDIA Omniverse NuRec reconstruye escenarios reales a partir de datos de sensores, mientras los modelos fundacionales de mundo Cosmos generan variaciones físicamente plausibles, lo que permite transformar miles de casos borde reales en millones de combinaciones de comportamiento, tráfico, clima, iluminación y condiciones de sensado.
3. A bordo: DRIVE Hyperion con DRIVE AGX
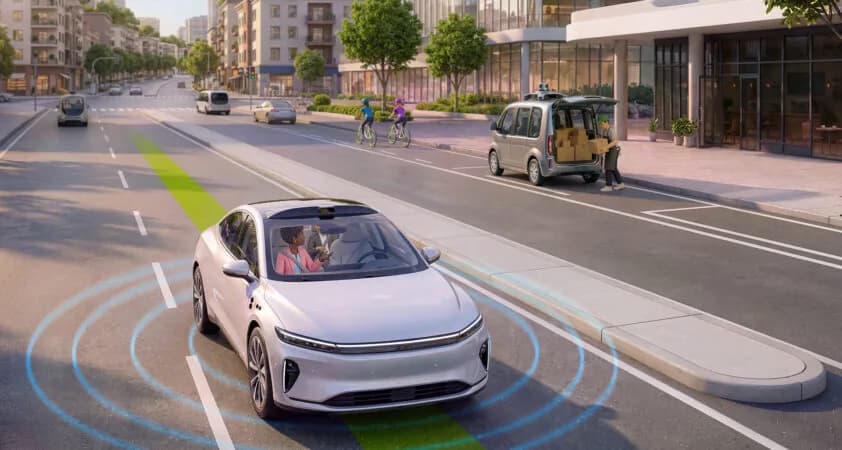
NVIDIA DRIVE Hyperion es la arquitectura de referencia modular de cómputo y sensores para robotaxis listos para nivel 4. La versión Hyperion 10 combina dos sistemas en chip DRIVE AGX Thor, construidos sobre la plataforma Blackwell, con 14 cámaras de alta definición, nueve radares, tres lidares y doce ultrasónicos para fusión sensorial de 360 grados en tiempo real. Son 38 sensores por vehículo, cifra que explica por qué el costo del sensado sigue siendo el freno del despliegue masivo. Su diseño redundante de cómputo y sensado soporta operación degradada si falla un componente.
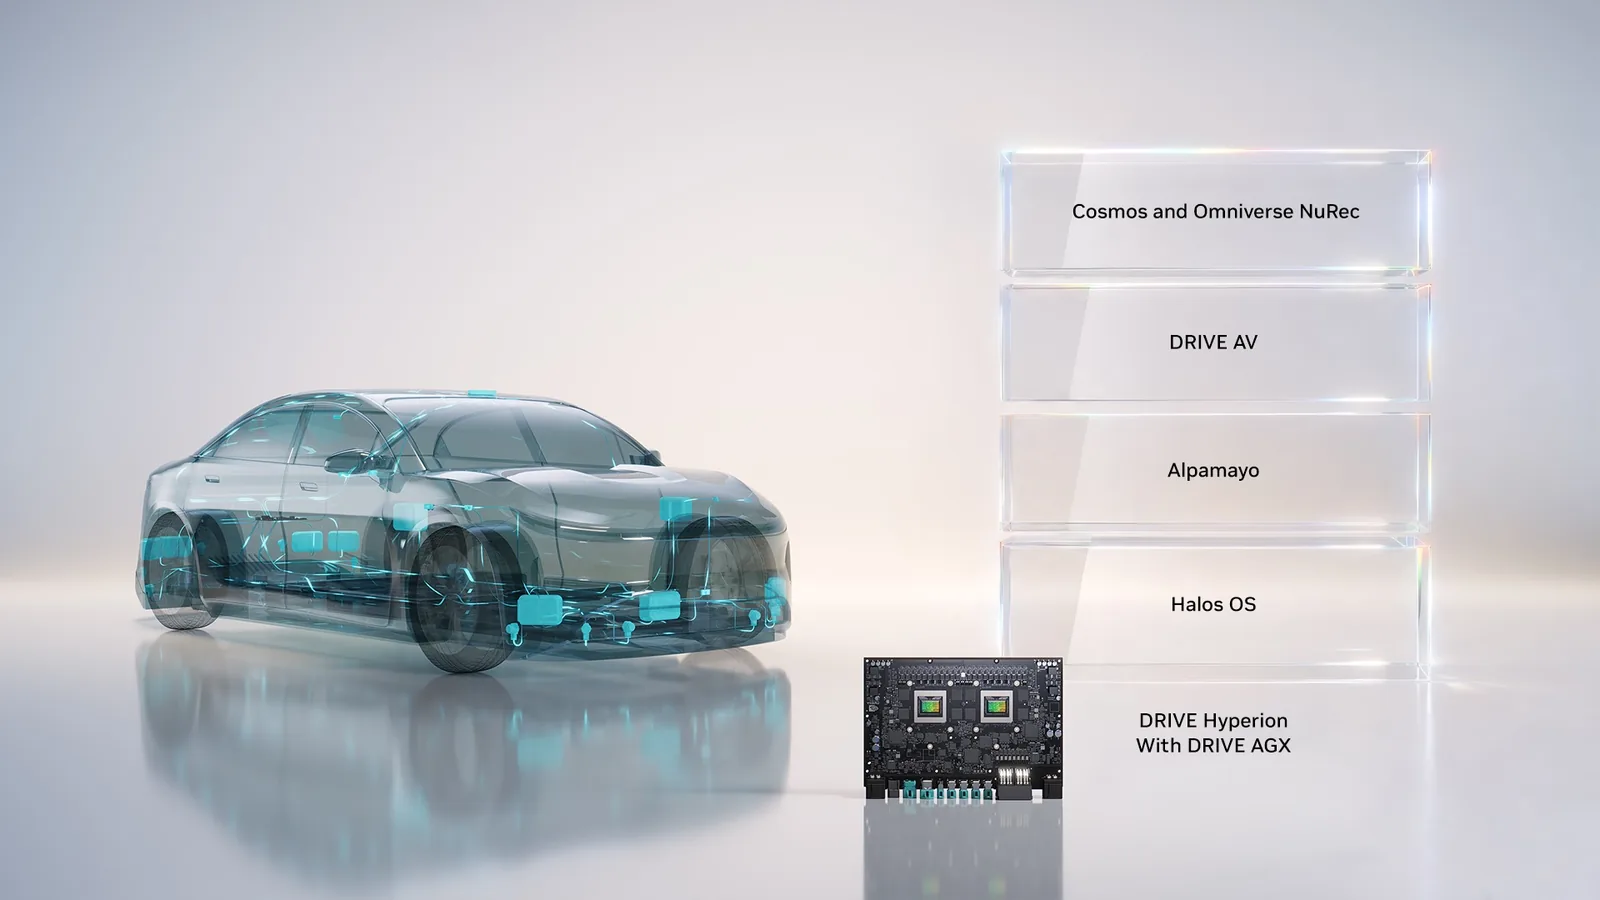
NVIDIA Halos aporta la base de seguridad de producción a través de Halos OS y un marco de validación y certificación que abarca inspección independiente, validación de sistemas, simulación a gran escala y pruebas continuas.
¿Quiénes están usando la plataforma?
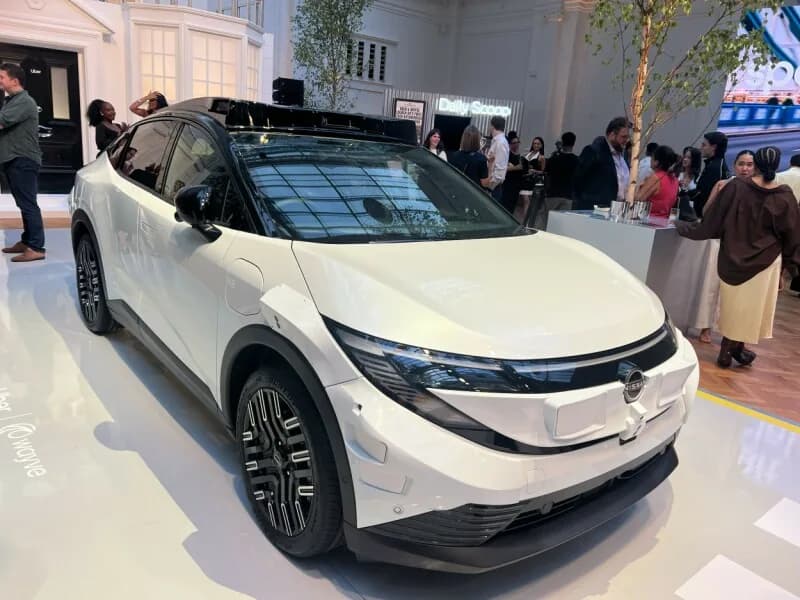
El ecosistema que describe NVIDIA cubre Asia, Europa, Medio Oriente y Norteamérica. Uber escala su flota con DRIVE Hyperion y planea llegar a 28 ciudades hacia 2028, además de construir con NVIDIA una fábrica de datos de IA sobre Cosmos. En esa alianza participan Autobrains, Avride, Lucid, May Mobility, Mercedes-Benz, Momenta, Nissan, Nuro, Pony.ai, Stellantis, Waabi, Wayve, WeRide y Zoox.
Entre los desarrolladores, Wayve trabaja con Nissan y Uber en un programa global; Zoox usa DRIVE para el cómputo a bordo y para entrenamiento en la nube; Pony.ai desarrolló su controlador de dominio sobre Hyperion y Thor; y Tensor monta ocho sistemas en chip DRIVE AGX Thor en el supercomputador de su Robocar de nivel 4. Waymo también recurre a NVIDIA para construir su sistema de cómputo autónomo, mientras Tesla entrena sus redes neuronales de conducción en supercomputadores de la marca.
En producción, Mercedes-Benz desarrolla con NVIDIA y Uber un ecosistema de robotaxi basado en el nuevo Clase S. Lenovo provee su controlador de dominio AD1 para un programa con SWM, y TIER IV junto a Isuzu despliegan buses autónomos de nivel 4.
Un detalle que la lista deja al descubierto: no aparece ningún despliegue en Latinoamérica. Las cuatro regiones que NVIDIA enumera excluyen por completo a la región, que hoy no figura ni siquiera como mercado piloto.