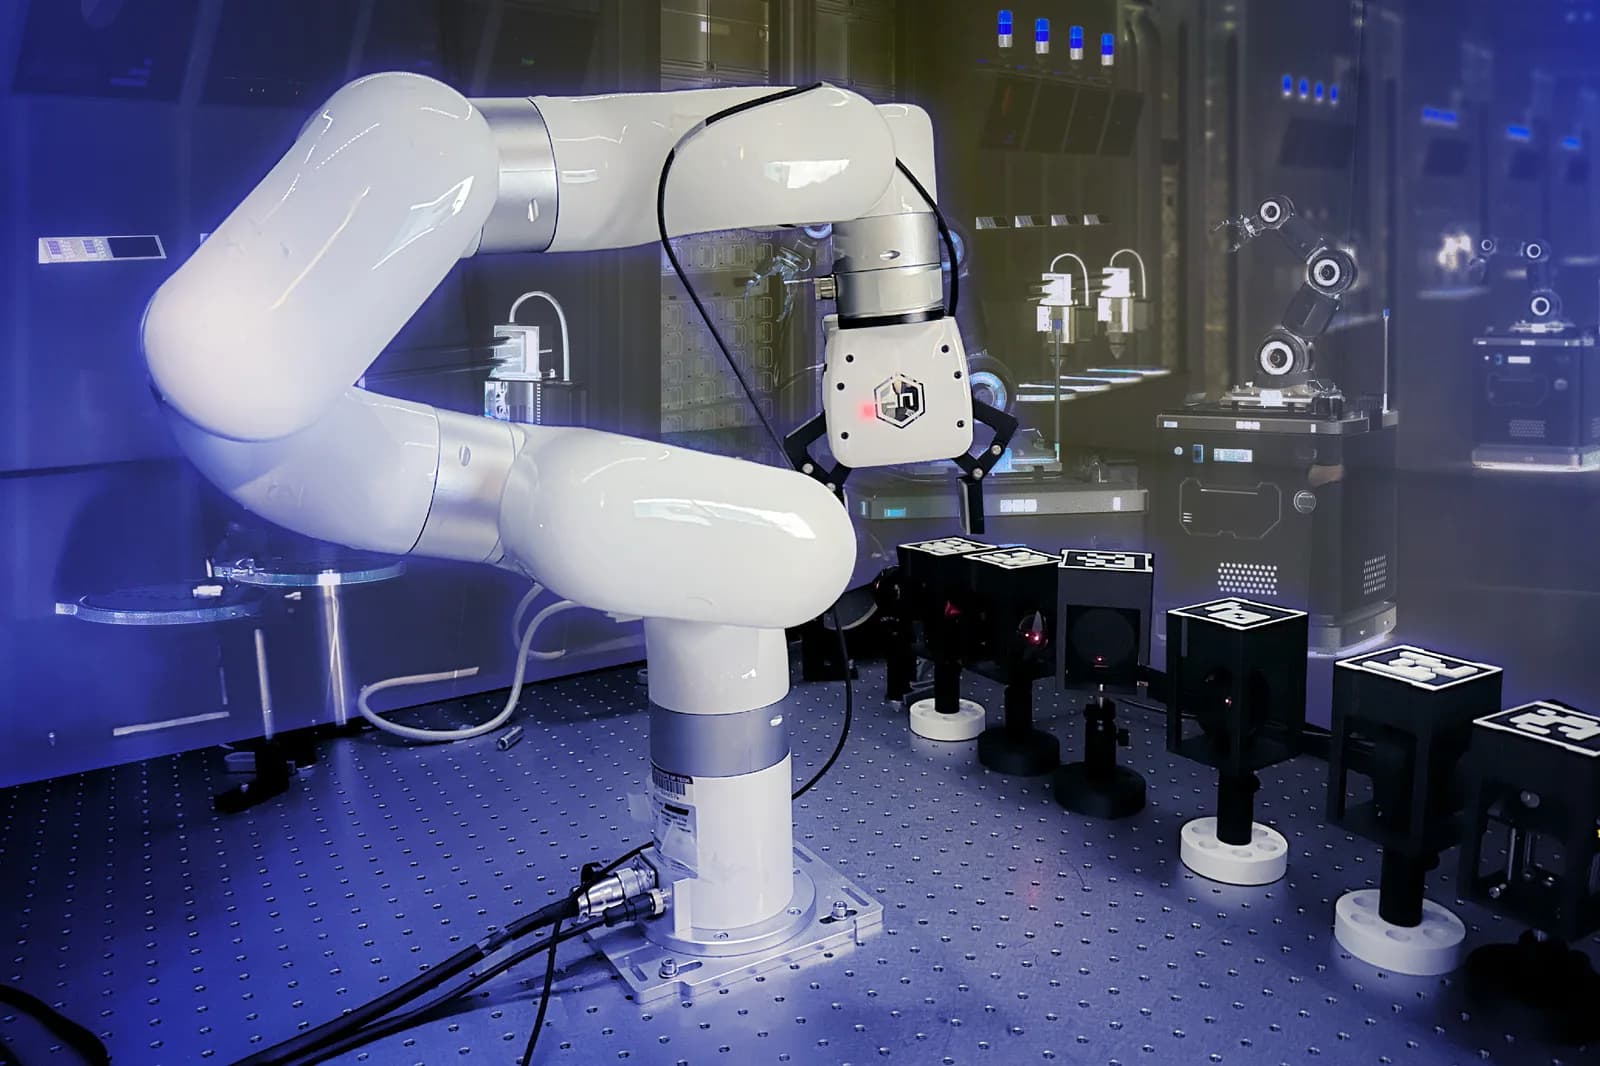
Un brazo robótico del MIT armó por su cuenta una cavidad láser funcional sobre una mesa óptica, con 50 maniobras autónomas en 30 minutos. Partió con los componentes puestos al azar sobre la superficie metálica. El equipo presentará los detalles del sistema en la conferencia Intelligent Robots and Systems (IROS) de este mes.
"Empezamos con componentes ubicados al azar", dice Sachin Vaidya, postdoctorado en el Research Laboratory of Electronics del MIT. "Al final tenemos un láser completamente funcional que construyó el robot."
Cada generación nueva de pantalla de teléfono, de televisor y de panel solar es resultado de experimentos de óptica de precisión, que usan láseres y otras fuentes de luz para medir las propiedades ópticas de materiales candidatos. Esos experimentos pueden tomar meses. Obligan a los científicos a angular y ajustar con minuciosidad fuentes de luz delicadas, espejos, cámaras y otros componentes, en una sintonía constante que resulta tediosa desde lo físico y consume mucho tiempo.
¿Qué hace exactamente el robot?
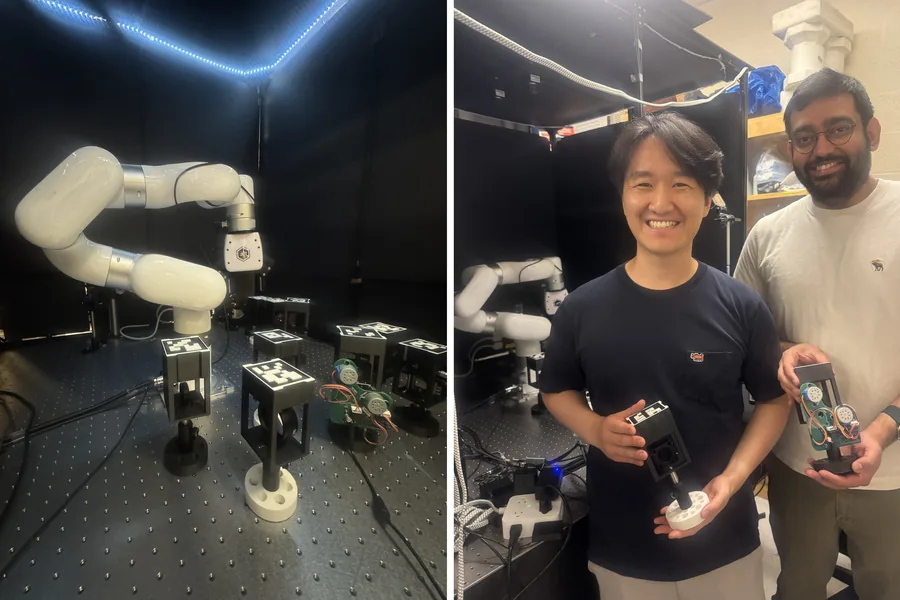
El laboratorio robótico ensambla de forma autónoma componentes ópticos estándar en las configuraciones que se le pidan. Después ajusta el ángulo y la posición de espejos y lentes con precisión de escala micrométrica, para producir haces de luz con propiedades específicas. También puede desarmar un experimento de forma segura y reensamblar las piezas en un montaje completamente nuevo.
Además de construir y afinar la cavidad láser, el sistema manipuló componentes para realizar varias tareas ópticas. Centrar un haz láser, alinear varios haces entre sí, y estabilizar automáticamente los haces frente a perturbaciones físicas.
Un experimento de óptica de mesa se parece a una ciudad en miniatura de espejos, lentes y fuentes de luz apretadas. Los científicos acomodan y alinean a mano esos componentes en configuraciones precisas, y después hacen incidir luz en el montaje. Las lentes y los espejos rebotan y enfocan el haz hasta la longitud de onda, frecuencia o intensidad deseada, que luego sirve para sondear o manipular un material determinado.
"A veces este montaje manual toma días o meses, según la complejidad del experimento", dice Marin Soljacic, profesor de física Cecil and Ida Green en el MIT. "Es un trabajo minucioso que hay que hacer una y otra vez para cada experimento."
La mayoría de los laboratorios ya incorpora algún nivel de automatización, como sintonizadores motorizados que giran perillas mecánicamente para angular un espejo con precisión.
"Estos componentes pueden automatizar las partes más tediosas de un experimento", apunta Vaidya. "Pero nadie había construido un sistema completo que vaya desde ningún montaje hasta un montaje completamente alineado en una sola herramienta. Ese era nuestro objetivo, mostrar automatización completa a través de todos los pasos que forman un experimento de óptica."
Códigos QR, bases magnéticas y una llave por Wi-Fi
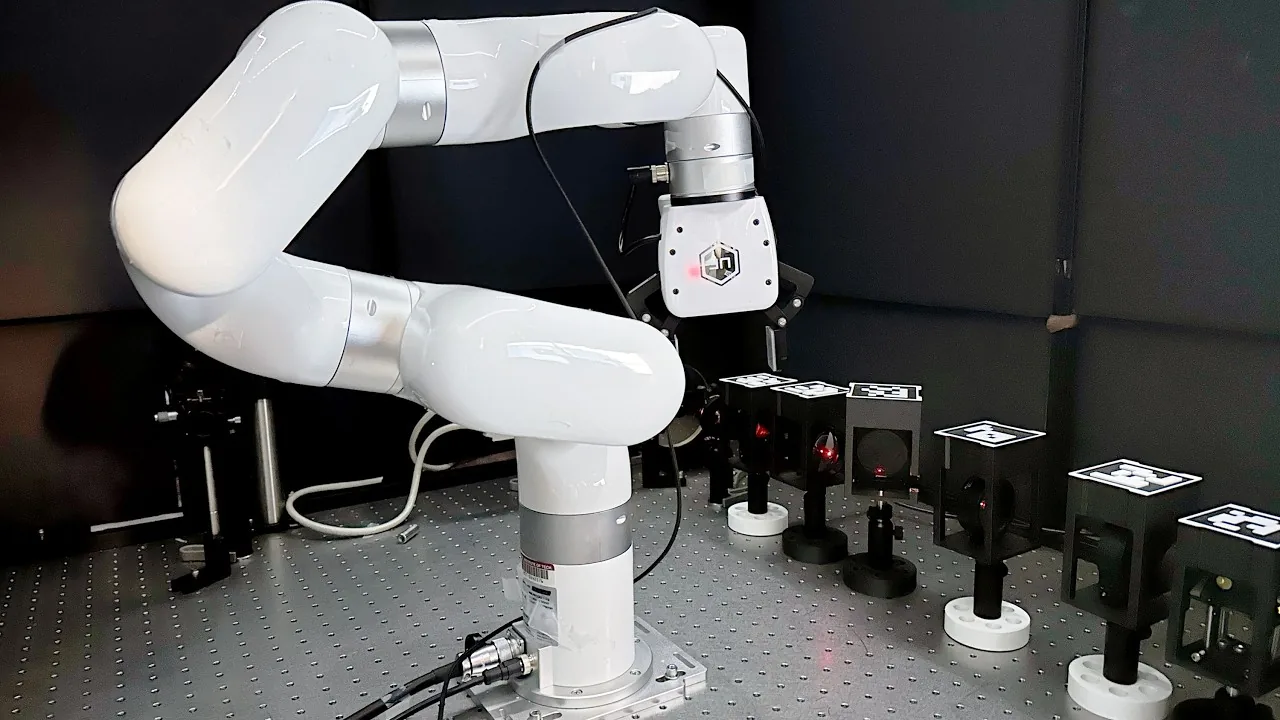
El laboratorio robótico gira en torno a un brazo con siete articulaciones móviles, fijado a una mesa metálica. El brazo toma y coloca lentes, espejos y otros componentes ópticos, cada uno instalado por los investigadores en su propia carcasa plástica impresa en 3D.
Las carcasas están diseñadas para que el robot pueda agarrar y mover cada componente con facilidad y sin riesgo. Los investigadores grabaron en la parte superior de cada carcasa un código QR con información sobre la pieza que contiene, por ejemplo si es una lente o un espejo, y cuáles son sus dimensiones y capacidades exactas. Cada carcasa tiene una base magnética que estabiliza el componente una vez que el brazo lo apoya sobre la mesa metálica.
El equipo diseñó además una herramienta de ajuste fino con conexión Wi-Fi, que se engancha al montaje de los componentes ópticos estándar. Esa herramienta motorizada se controla de forma inalámbrica para girar las perillas de un componente, por ejemplo para angular un espejo.
"La forma en que los humanos hacen este ajuste es al tacto, y basándose en mucha intuición", dice Vaidya. "Esta herramienta es al menos tan precisa como una persona, pero en realidad es mucho más precisa."
Sobre todo el montaje instalaron un par de cámaras que entregan una vista cenital del experimento. Y desarrollaron una pila de software que permite al robot navegar cada paso del armado y del ajuste continuo. Esos pasos incluyen reconocer un componente específico, saber cómo acercarse y levantarlo sin riesgo, dónde moverlo, y cómo evitar colisiones con otras partes del experimento en el camino.
También diseñaron una interfaz virtual simple para que quien experimenta dirija al robot a distancia. Cuando el usuario arrastra el ícono de un espejo de un lugar a otro y confirma con un botón, el robot responde levantando el espejo real y dejándolo en la posición correspondiente de la mesa.
50 maniobras para una cavidad láser
Como demostración, el equipo le indicó al robot que ensamblara varios componentes en una cavidad láser. Una cavidad láser consiste en dos espejos dispuestos a cada lado de un cristal. Cuando un haz de luz entra al montaje, rebota de un espejo al otro. En cada pasada la luz atraviesa también el cristal, que amplifica su intensidad hasta un punto en que la luz que escapa alcanza para formar un láser.
"Queríamos elegir una demostración en óptica que fuera razonablemente desafiante", dice Seou Choi, coautora principal y estudiante de posgrado en ingeniería eléctrica y ciencias de la computación. "Esto no es algo que alguien recién llegado a la práctica pueda hacer en una tarde. Requiere mucha alineación y experiencia con los componentes."
El robot construyó la cavidad láser funcional con 50 maniobras autónomas, todas dentro de 30 minutos. Cuando los investigadores introdujeron perturbaciones físicas al montaje, como mover un componente de la mesa al azar, el sistema reajustó los componentes automáticamente para mantener la intensidad del láser.
"Incluso vibraciones diminutas o cambios de temperatura pueden degradar un experimento de óptica", dice Vaidya. "Un laboratorio autónomo podría monitorear su propio desempeño de forma continua y reparar la alineación antes de que se pierdan datos valiosos."
¿Un laboratorio óptico al que se entra desde la nube?
Los investigadores están ampliando el laboratorio robótico en dos sentidos. Por el lado físico, mejoran el sensado, la maniobrabilidad y el espacio general del sistema. Por el lado virtual, desarrollan una aplicación en la nube que da a los usuarios acceso remoto al robot físico.
La idea que describen es que científicos de cualquier parte puedan entrar a distancia a laboratorios ópticos robóticos y enviar protocolos experimentales o consultas, que esos laboratorios luego montarían y correrían de forma autónoma.
"Hay muchas cosas que esto podría habilitar", dice Soljacic. "Un robot no se va a aburrir. Puede trabajar 365 días, 24 horas al día, en cosas muy aburridas. Eso va a liberar muchísima creatividad y tiempo para que los científicos empujen las teorías y vean qué podemos hacer. La ciencia podría avanzar mucho más rápido."
El equipo también imagina laboratorios como el suyo emparejados con una biblioteca cercana de componentes físicos, que otro robot podría ir a buscar y entregar al robot de mesa para que los acomode en un experimento. Un sistema así podría montar y correr experimentos, después desarmarlos y montar otros a pedido, o mantener corriendo de forma continua un experimento que requiera monitoreo activo permanente.
"Un sistema como este podría ayudar a la industria a probar prototipos más rápido, para todo tipo de cosas, desde cámaras y pantallas hasta celdas solares y gafas de realidad aumentada y virtual", dice Vaidya.
Los propios investigadores están aplicando el laboratorio robótico a probar materiales prometedores para captura de carbono. Al hacer incidir luz con propiedades específicas sobre esos materiales, obtienen información sobre cómo el material absorbe dióxido de carbono.
Junto a Soljacic y Vaidya, el equipo del proyecto incluye a los coautores principales Seou Choi, Caio Silva y Shrish Choudhury del MIT, Shiekh Uddin de Nokia Bell Labs, y Sajib Shuvo de la Universidad Estatal de Arizona.
La investigación recibió apoyo, en parte, de la Korea Foundation for Advanced Studies Overseas PhD Scholarship, la National Science Foundation de Estados Unidos, la U.S. Army DEVCOM ARL Army Research Office, Parviz Tayebati, el MIT Undergraduate Research Opportunities Program, el MIT Generative AI Impact Consortium y Shell International Exploration and Production Inc.