Los sistemas de navegación de gama alta identifican objetos y además miden la distancia hasta ellos. Para eso existen sensores como el LiDAR o los telémetros ultrasónicos, pero otra opción es usar un par de cámaras y calcular la profundidad como lo hacen los ojos humanos. El problema es que la visión estéreo pide mucho cómputo, y eso la hace difícil de meter en proyectos embebidos.
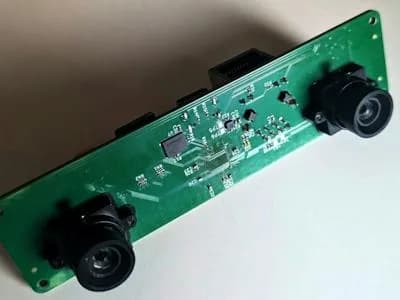
Ryan Walker, de Rootkit Labs (que en GitHub firma como machinehum), diseñó una placa de visión estéreo de bajo costo que resuelve la captura de imágenes y el cálculo de profundidad sin depender de un computador externo. La reseñó Hackster.io el 21 de octubre de 2026 y se llama 4reel.
¿Qué hay dentro de la placa?
El corazón es un SoC Rockchip RV1103, que reúne en un encapsulado QFN-88 un procesador Arm Cortex-A7 a 1,1 GHz, 64 MB de RAM DDR2 y una interfaz MIPI CSI-2. El chip incluye además aceleración por hardware que lo hace apto para procesar imágenes de cámara.
Walker lo combinó con dos cámaras OV9281 de obturador global, ubicadas en los extremos opuestos del PCB, y armó un sistema de visión estéreo autónomo que corre Linux. Según Electronics For You, la placa suma también:
- Acelerómetro de tres ejes LIS2HH12.
- 4 MB de memoria flash W25Q32.
- Ranura microSD y puerto Ethernet 10/100.
- USB-C para configuración y depuración.
- Conector JST para la comunicación UART y la entrada de alimentación de 5 V.
La idea es usarla como periférico de otro equipo, por ejemplo un robot basado en Arduino que necesite esquivar obstáculos. Al encenderse, procesa las imágenes y envía la información por una conexión serie, y el microcontrolador anfitrión queda libre para el control de motores y la navegación.
El hardware va en un PCB de cuatro capas con pistas de impedancia controlada para las interfaces de alta velocidad, como MIPI, USB y Ethernet. Walker cuenta que el primer diseño funcionó casi completo, con algunos problemas. Los agujeros de montaje de los lentes quedaron con la medida equivocada, las resistencias de los LED eran de un valor demasiado bajo y una pista de alimentación salió más delgada de lo previsto.
El software
Para el sistema operativo, Walker usó Buildroot y armó un Linux con el bootloader, el kernel y los drivers necesarios. Algunos componentes, entre ellos los drivers de las cámaras MIPI y el soporte de aceleración por hardware, salieron del paquete de software del fabricante Rockchip. El sistema resultante da acceso a las cámaras mediante la interfaz Video4Linux2 de Linux, y la conexión USB-C se puede configurar como Ethernet para entrar por SSH.
La placa también funciona como equipo Linux independiente. Electronics For You indica que trae una interfaz web, accesible por la red del USB-C, para ver las imágenes, calibrar y ajustar el foco. Los archivos de diseño del hardware, la configuración de Buildroot y los scripts de apoyo están en GitHub bajo licencia MIT.
¿Cómo calcula la profundidad?
La clave está en el Rockchip Video Engine, que incluye un motor de suma de diferencias absolutas (SAD) acelerado por hardware. Con él, el sistema compara regiones pequeñas de las imágenes que capturan las dos cámaras e identifica los rasgos que coinciden.
Como las cámaras están separadas en horizontal, cada objeto aparece en una posición un poco distinta en cada imagen. Midiendo cuánto se desplaza cada rasgo entre una y otra, el software estima a qué distancia está de las cámaras. Los objetos cercanos producen disparidades grandes y los lejanos, disparidades pequeñas.
Walker ya mostró la captura de imágenes y el procesamiento de profundidad funcionando sobre el hardware. Entre sus planes están mejorar el software, optimizar el procesamiento de imagen y, posiblemente, sumar mapeo y localización simultáneos (SLAM) y detección de objetos con YOLO. Electronics For You advierte que el rendimiento de esas dos funciones en la placa todavía no está medido en el material publicado.
¿Se puede comprar?
Por ahora, Walker está midiendo el interés por una tirada pequeña. Si suficientes personas se anotan, fabricará otras 10 placas con las correcciones de hardware y las venderá a 110 dólares.