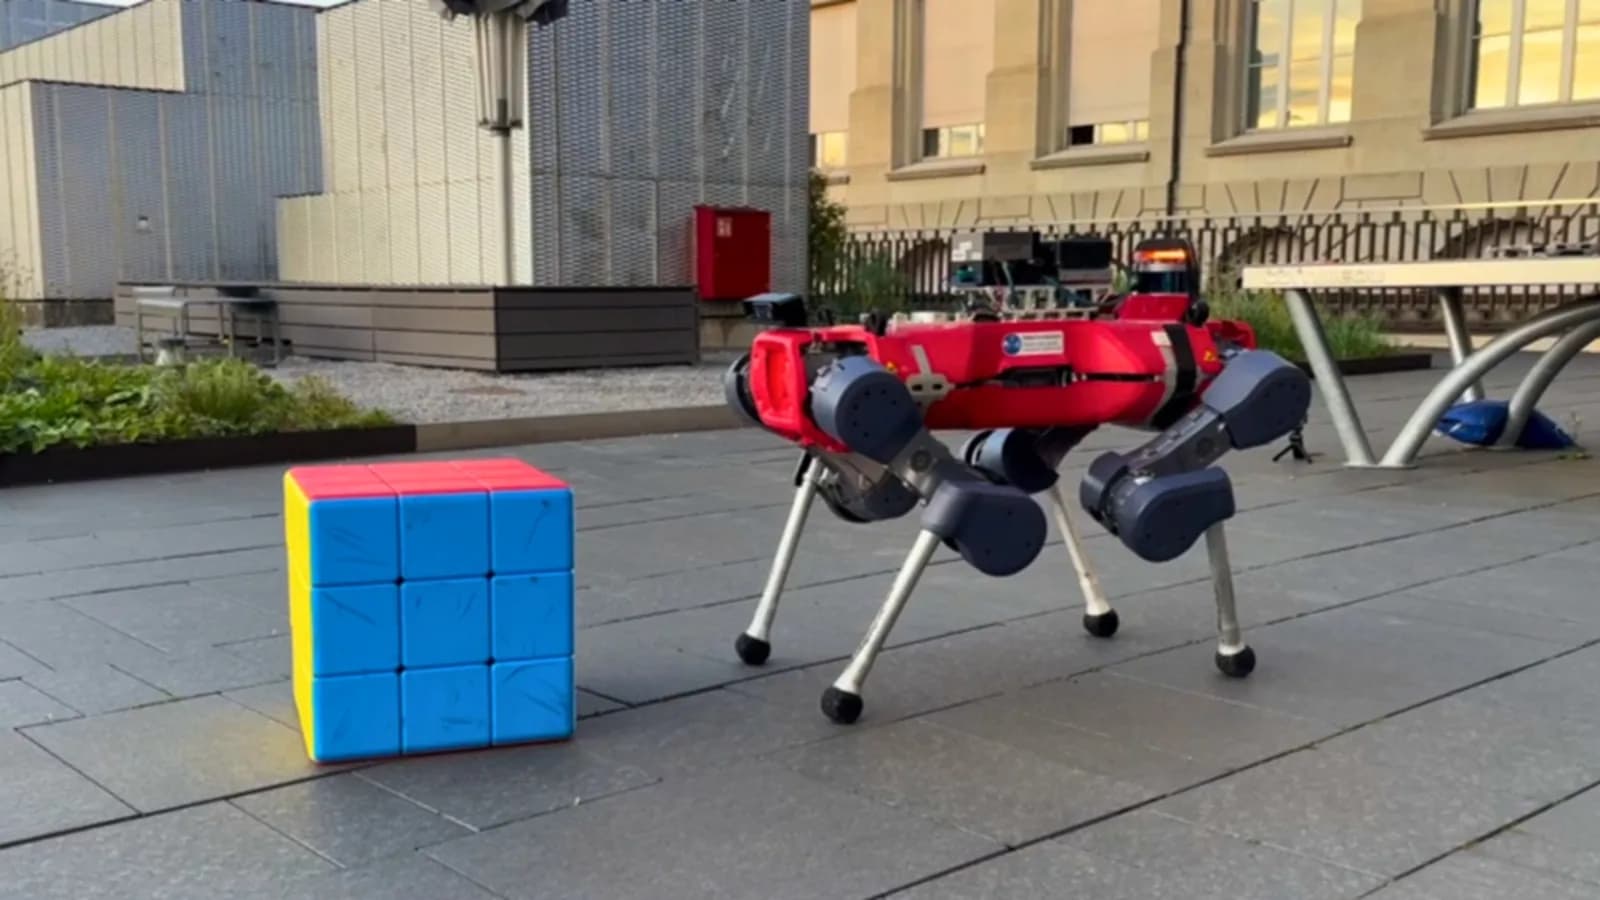
Un robot de cuatro patas resolvió por su cuenta un cubo de Rubik gigante sin usar otra cosa que sus pies, según informaron investigadores de ETH Zúrich y NVIDIA. La máquina, un ANYmal-D, completó tres soluciones enteras en hardware real. Cada una tomó cerca de 30 pasos y entre 8 y 9 minutos.
Mirar, planificar y actuar
Primero el robot escanea el cubo, después planifica y al final ejecuta la solución. Camina alrededor del cubo, que está suelto en el piso, y lo da vuelta para ver todas sus caras con su cámara de profundidad a bordo, una ZED X Mini. Con eso arma el mapa del color de cada cuadrado. Un resolvedor de cubos estándar entrega la secuencia de movimientos y un planificador la convierte en acciones del robot (reposicionarse, voltear el cubo y girar capas).
Entre un movimiento y otro, la cámara sigue actualizando la posición del cubo para que el robot se pare en el lugar correcto antes de la siguiente habilidad. Hasta unos 2 metros de distancia, el sistema ubicó el cubo con un error mediano cercano a 2 centímetros y leyó los colores sin fallar el 100% de las veces en interiores y el 98,7% al aire libre, según los investigadores.
Todo lo que el robot hace con el cubo sale de habilidades que usan solo las patas. Hay dos volteos, que inclinan el cubo 90 grados hacia el robot o en dirección contraria. Para girar una capa, la pata derecha sujeta el cubo mientras la izquierda gira las dos capas superiores un cuarto de vuelta en sentido antihorario. El giro horario se obtiene reflejando esa misma habilidad.
Mientras reorienta el cubo, el robot tiene que mantener bloqueadas las demás capas. Un giro accidental arruinaría el resto de la solución, según apuntó TechEBlog.
Entrenado en simulación
El equipo entrenó las habilidades en simulación con aprendizaje por refuerzo. En ese esquema el robot gana recompensas virtuales cuando apoya las patas en el punto correcto, gira las capas limpiamente y mantiene el equilibrio. Un modelo "maestro", que veía todo lo que pasaba dentro de la simulación, se destiló en un modelo "alumno" que solo usa las imágenes de profundidad de las cámaras frontales y los sensores de sus propias articulaciones. Al comienzo del entrenamiento una fuerza de apoyo temporal estabilizaba el cubo, y se fue retirando de a poco.
Pruebas con imprevistos
Los investigadores probaron las habilidades sobre pisos de baja fricción, adoquines y adoquines con musgo. También con capas desalineadas y con una cuerda tirando de una pata del robot. Además empujaron el cubo con un palo y bloquearon un volteo con una caja pesada. Las políticas de control se recuperaron de esas perturbaciones y toleraron cambios en la posición del cubo respecto del robot. Los volteos funcionaron también con otros objetos, como una caja de luz pequeña y un recipiente cilíndrico.
¿Qué demuestra el experimento?
Según el equipo, el resultado muestra que la percepción a bordo y el uso coordinado de las patas permiten que un cuadrúpedo complete tareas físicas largas y de varios pasos sin brazos ni pinzas adicionales. En simulación encontraron tres cosas. La detección de profundidad a bordo mejoró el desempeño, la memoria en el controlador hizo más confiable al robot y controlar el cuerpo entero como un todo le permitió sujetar y empujar al mismo tiempo.
Solo se reportaron tres soluciones autónomas en hardware, y las fuentes no informan el tamaño ni el peso del cubo.
El trabajo viene del Robotic Systems Lab de ETH Zúrich y está descrito en una página del proyecto y en un artículo científico publicado en arXiv.