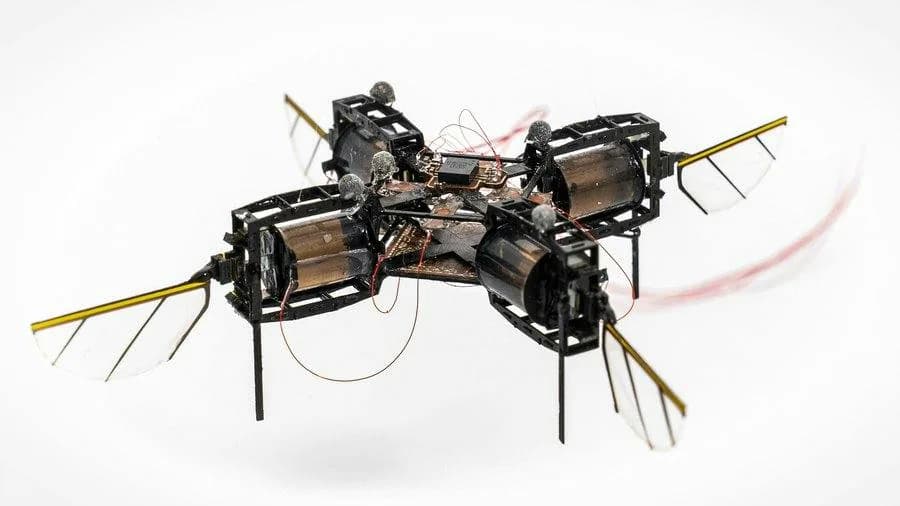
Un equipo del MIT desarrolló un robot volador diminuto capaz de cargar sus propios sensores y su computador, así que navega sin depender de cámaras externas, informó Hackster.io el 19 de noviembre. Los investigadores llevan años trabajando en robots voladores del tamaño de un insecto, con la idea de que algún día polinicen cultivos, inspeccionen maquinaria o exploren lugares donde no entra un dron más grande.
El problema de achicar tanto un robot es que no puede cargar mucho peso. Incluso los sensores y la electrónica para navegar pueden ser demasiado pesados.
El robot pesa menos que un clip y mide más o menos lo mismo que un microcasete. Tiene cuatro alas movidas por músculos artificiales blandos que se contraen y se expanden muy rápido, y con eso se mantiene suspendido y maniobra como un insecto real.
¿Qué cambió respecto de las versiones anteriores?
El MIT desarrolla este tipo de robots hace tiempo, pero las versiones anteriores dependían de cámaras externas de captura de movimiento para seguir su posición. Hacían maniobras aéreas complejas en el laboratorio y no podían navegar solas en el mundo real.
Para superar ese límite, los investigadores primero tuvieron que aumentar la capacidad de carga del robot. Rediseñaron los músculos artificiales que mueven las alas y ajustaron sus dimensiones para mejorar el rendimiento.
- Agrandaron los actuadores en 50%.
- Eso subió la fuerza de sustentación neta en 46%.
- La relación entre sustentación y peso llegó a 1,9.
Ese margen alcanzó para cargar un paquete electrónico hecho a medida que pesa apenas 244 miligramos.
¿Qué sensores lleva a bordo?
El paquete contiene un microcontrolador y tres sensores. Una unidad de medición inercial mide la orientación del robot, un sensor de flujo óptico sigue su desplazamiento horizontal y un sensor de distancia por tiempo de vuelo mide su altura sobre el suelo. Con esos datos el robot se mantiene estable y se orienta en su entorno.
Sin cámaras externas que sigan su posición exacta, los pequeños errores de medición se acumulan y lo sacan de curso. Los investigadores lo resolvieron con un algoritmo liviano que estima de forma continua la posición, la orientación y el movimiento del robot. En vez de hacer cálculos complejos que saturarían el pequeño procesador, el sistema hace cálculos más simples con mayor frecuencia, y eso resultó más eficaz para mantener el rumbo.
Resultados en vuelo
En las pruebas, el robot se mantuvo suspendido a distintas alturas y siguió trayectorias predefinidas con errores de posición de apenas unos centímetros. El equipo también lo guió con una palanca de control alrededor de varias plantas hasta posarlo sobre un girasol.
La electrónica consume solo cerca del 6% de la energía total del robot. La mayor parte se va en batir las alas.
Queda una limitación grande. El robot ya percibe su entorno y controla su vuelo sin equipos externos de seguimiento, pero todavía necesita un cable conectado a una fuente de energía externa. Los investigadores trabajan en sumarle baterías y una cámara para que reconozca objetos y esquive obstáculos.