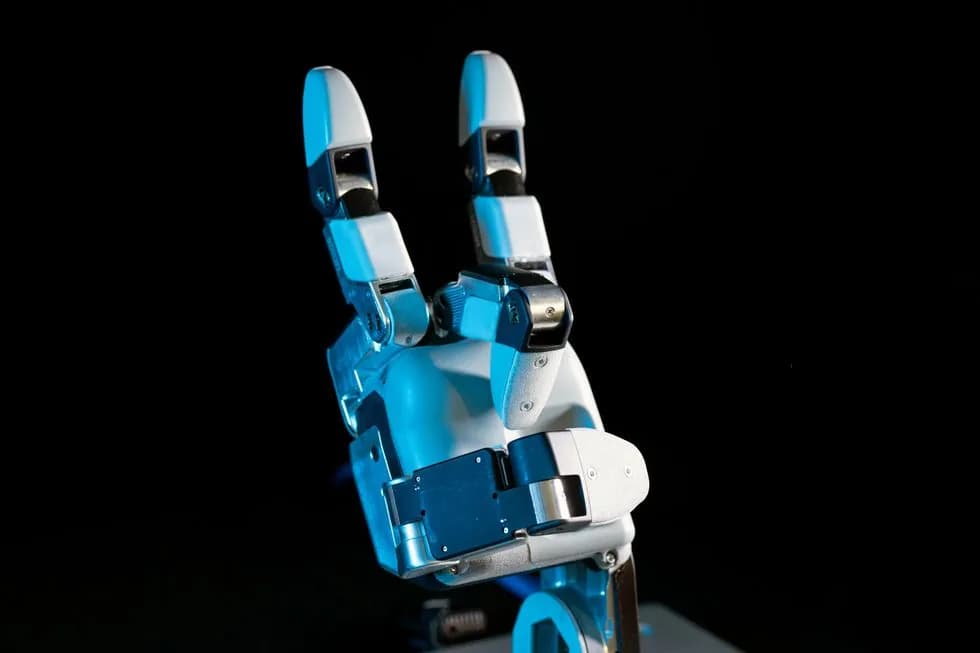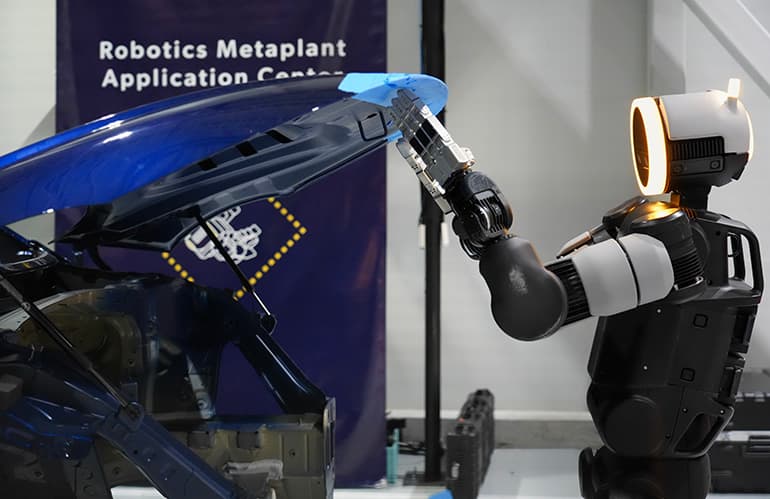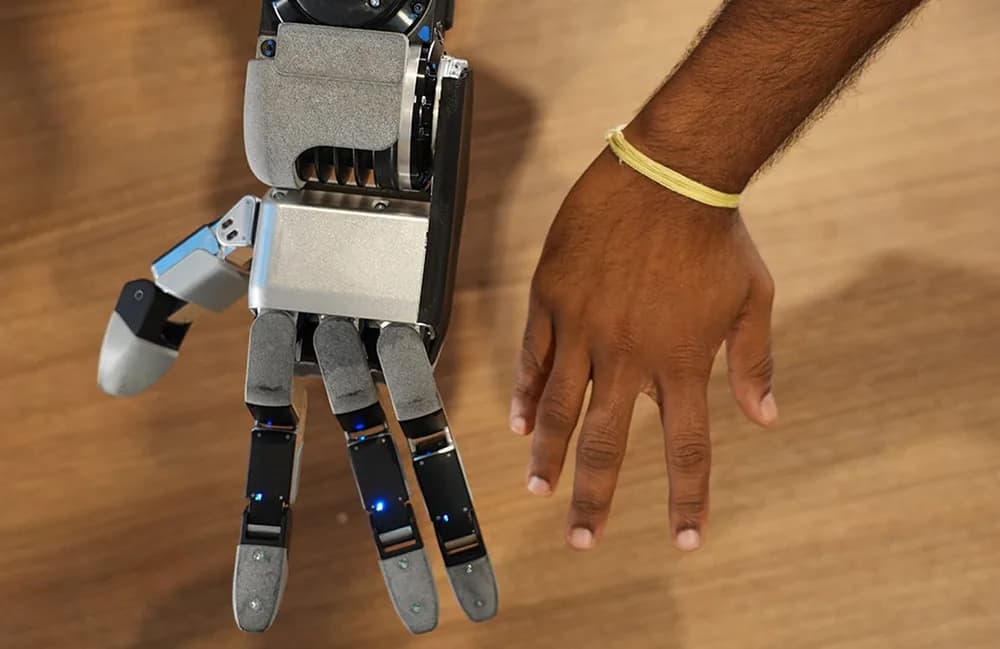
Boston Dynamics mostró la semana anterior la nueva mano de su robot humanoide Atlas. Tiene cuatro dedos, 13 grados de libertad y actuación directa, y la empresa dice que la diseñó para fabricarse en masa. Según Boston Dynamics, sigue siendo capaz de manipular más de 100 libras (unos 45 kilos).
Hay cambios que saltan a la vista. Boston Dynamics eliminó el dedo meñique y achicó la pinza. Otro cambio se nota menos. La empresa construyó la mano para que se simule con alta fidelidad, de modo que lo aprendido por refuerzo en simulación pase directo al robot real (sim-to-real).
Para conocer más detalles, The Robot Report conversó con Alberto Rodríguez, director de comportamiento del Atlas en Boston Dynamics.
Qué aprendió Boston Dynamics de las pruebas con el humanoide
Rodríguez. "Tener una hoja de ruta de producto para el Atlas ha sido un habilitador clave a la hora de tomar decisiones difíciles, como cuál es el nivel correcto de complejidad que deberíamos meter en una mano, y de navegar el compromiso de diseño entre destreza, fuerza, resistencia, costo, reparabilidad y sensado."
"Hemos aprendido cosas del diseño del cuerpo del Atlas. Hay cosas como la simplicidad, la modularidad y la madurez de los actuadores que tienen sentido en teoría, pero con el tiempo empiezas a apreciar el enorme impacto que tienen en la velocidad a la que puedes avanzar."
"Un robot confiable te permite capturar datos más rápido, correr más experimentos y apostar por despliegues tempranos. La modularidad te permite concentrar más energía en un número menor de cosas que tienes que hacer bien. Eso también te permite avanzar más rápido."
"Usamos la misma filosofía con esta mano. Está construida con 13 actuadores idénticos, todos completamente encapsulados, sin cables frágiles cruzando las articulaciones, y eso ya está dando resultados."
"También aprendimos, por ejemplo, que las manos anteriores eran lo bastante fuertes para levantar objetos pesados de más de 100 libras, así que no necesitábamos aumentar la fuerza, y podíamos considerar reducirla un poco para mejorar aún más la transparencia de la actuación. También vivimos los problemas que tenían las manos anteriores con ciertas tareas más complejas, y eso influyó en el diseño actual."
¿Por qué no compraron una pinza comercial?
Rodríguez. "Siempre miramos lo que hay disponible para entender el estado del arte. Las manos son una pieza de tecnología tan integral a la propuesta de valor de los humanoides que sería muy difícil para nosotros abordarlo de otra forma que no fuera internamente."
"Como describimos en nuestro artículo del blog, todas las manos salen de un compromiso de capacidades con muchas consecuencias, y entender cómo encaja en la hoja de ruta del producto es clave."
¿Cómo se asegura que la mano aguante muchos turnos?
Rodríguez. "Esto no es muy distinto de cómo lo hacemos con otras tecnologías clave del robot."
"Todo parte de un equipo increíble de diseño de hardware que ya ha hecho esto muchas veces y que ha desarrollado intuición sobre qué lleva a un hardware confiable."
"También tenemos una cultura fuerte de colaboración entre los equipos de comportamiento y de hardware en esas fases tempranas de diseño, para fijar características clave como la morfología, el sensado, la distribución del torque, etc., usando técnicas como la simulación o maquetas. Eso le permite al equipo de hardware entrar al diseño detallado con más confianza."
"Construimos prototipos tempranos y los dejamos un tiempo en manos de los equipos de sistemas, control y comportamiento para destapar la mayor cantidad posible de incógnitas que no sabíamos que existían, e iterar sobre el diseño."
"Después sometemos las manos y varios de sus subcomponentes a pruebas rigurosas de validación y verificación, para comprobar que su comportamiento esté a la altura de lo esperado. Aunque esto es tedioso y al principio puede retrasar el despliegue de hardware nuevo, termina acelerando el proceso, porque permite corregir problemas más rápido que tener que descubrirlos dolorosamente en terreno."
¿Qué tareas han probado con la nueva mano?
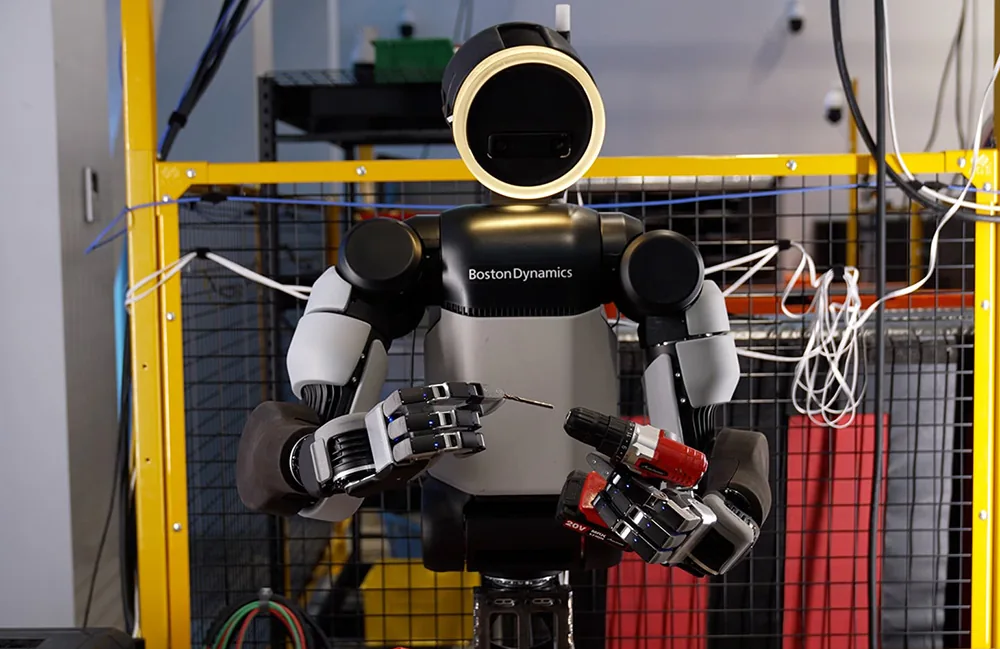
Rodríguez. "De todo tipo. Es difícil definir requisitos para un sistema tan complejo como una mano, y una forma de hacerlo es construir un conjunto de tareas representativas de lo que la mano deberá hacer en el futuro. Muchas son tareas industriales comunes, como usar herramientas eléctricas de mano, manipular cables y pescar tornillos."
"También hemos usado estas manos en muchas tareas menos orientadas a una misión, como las tareas de puesta en marcha que usamos para compararlas con las manos anteriores, y otras que nos ayudan a explorar los límites de lo que las manos pueden hacer."
"Como siempre, nos gusta inspirarnos en proezas físicas humanas, como el parkour o la gimnasia, para exigirnos y hacerlo de una forma que conecte con la gente. Hemos estado jugando con distintos tipos de malabares y juegos de manos de velocidad."
Boston Dynamics dijo que no se propuso construir una mano complicada, sino una confiable y capaz de usar herramientas.
¿Cómo decidieron cuántos dedos poner?
Rodríguez. "El proceso se apoya en la intuición, en periodos de mucha entropía en los diseños conceptuales y luego en un conjunto de tareas o comportamientos que queríamos que la mano pudiera hacer. Nuestra hoja de ruta de producto nos da tareas concretas de manipulación que sabemos que están dentro del alcance del Atlas."
"El uso de herramientas es un ejemplo importante, pero hay muchos más, desde qué tan chicos son los tornillos que el Atlas debería poder tomar hasta qué tan estrechos son los espacios donde el Atlas debería poder meter las manos."
"Otra forma útil de acotar los requisitos de la mano es como un conjunto de movimientos importantes para la manipulación diestra, y medir los diseños contra ellos. Estos son algunos de los movimientos clave en los que nos enfocamos:"
- "Poder deslizar la yema del pulgar a lo largo de los otros dedos."
- "Poder deslizar la yema del pulgar de un lado a otro sobre los dedos."
- "Poder mecer la yema del pulgar contra el índice en un agarre de pinza diestro."
- "Poder ejercer agarres de fuerza sobre mangos de herramientas con gatillo."
"Decisiones como el número de dedos o el número de articulaciones por dedo son difíciles, pero intentamos mantener una mirada pragmática y una visión clara de factores como el costo y la confiabilidad, que son clave para poder escalar la fabricación."
"Por ejemplo, un diseño que tuvo mucho apoyo al comienzo era una mano con dos pulgares, uno a cada lado. Ese diseño tenía la ventaja adicional de que no necesitas dos manos distintas, derecha e izquierda. Puedes fabricarlas en una sola línea de montaje."
"Finalmente lo descartamos porque implica una complejidad extra de actuación que al final se traducía en más grados de libertad, más costo y más volumen."
¿Qué la hace más fácil de simular y de entrenar por refuerzo?
Rodríguez. "Diseñamos la actuación y la transmisión pensando en la reversibilidad (backdrivability) y la transparencia. Del lado del control, desarrollamos técnicas para compensar algunas de las imperfecciones que quedan en los actuadores, como compensar distintos tipos de fricción."
"Todo esto permite una simulación dinámica precisa, clave para la filosofía de diseño de todo el robot. Eso hace que el aprendizaje por refuerzo sea más efectivo para entrenar políticas que pueden usar propiocepción, donde los propios actuadores sienten que los estás empujando de vuelta, y que se transfieren directamente al hardware."
"Es exactamente la misma receta que ha funcionado para el comportamiento ágil de los humanoides en los últimos años. Construir actuadores que se simulen bien, y después apoyarse en aprendizaje por refuerzo a escala."
"Estoy convencido de que la capacidad de usar aprendizaje por refuerzo en simulación va a ser un habilitador clave para la próxima generación de capacidades de manipulación con destreza compleja, más allá de tomar y dejar objetos. Son tareas difíciles de teleoperar o de demostrar, porque buena parte de la información relevante para reproducirlas está en los cambios rápidos en la distribución de los contactos y la presión."
¿Ya la prueban en RMAC?
Rodríguez. "Todavía no. Hemos usado mucho las nuevas manos en nuestra sede, pero aún no las desplegamos en toda la flota de robots. Es un proceso que requiere coordinación y tiempo para asegurarse de que no interrumpa operaciones regulares como la recolección de datos o las aplicaciones."