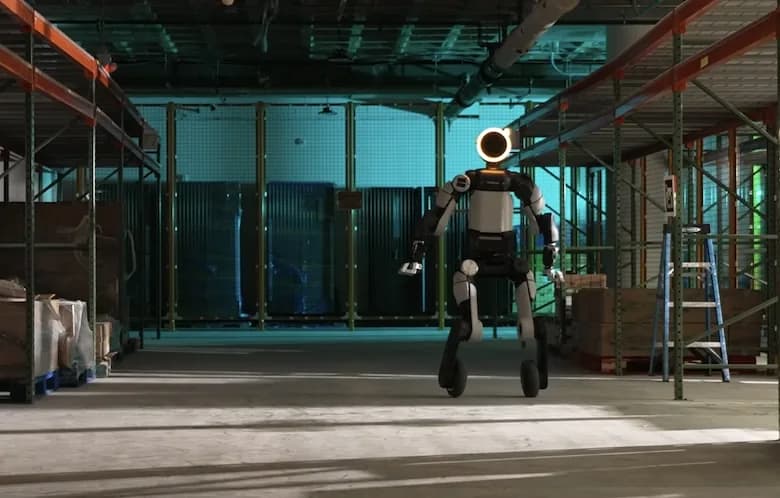
Boston Dynamics publicó el 9 de noviembre un video en que su humanoide Atlas se mueve sobre ruedas. El "experimento" combinó control motor clásico basado en modelos con aprendizaje por refuerzo de cuerpo completo para mantener la estabilidad dinámica en terreno real y sin estructura, informó The Robot Report.
En el video, Andy Wu, ingeniero de control de Atlas en Boston Dynamics, muestra los ensayos que hizo al montar ruedas en las piernas del robot. La empresa fue directa sobre el alcance.
"Un Atlas con ruedas no es un producto. Es un banco de pruebas de investigación", dijo Boston Dynamics.
La intención de Wu era llevar la actuación del robot a su límite. Otro objetivo era entender cómo se adapta el sistema a entornos sin estructura. Wu explica en el video las limitaciones del control basado puramente en modelos frente a condiciones reales impredecibles, difíciles de modelar o de simular.
Con una política de aprendizaje por refuerzo (RL) de cuerpo completo, Atlas procesa en tiempo real la retroalimentación propioceptiva y las órdenes de velocidad. A partir de eso entrega ajustes dinámicos de postura y de fuerza para compensar perturbaciones que el modelo no contempla y contactos que no son ideales.
Atlas se mueve como un patinador
Además de aprender a moverse con ruedas en lugar de pies, Atlas hace piruetas y varias maniobras de actuación agresiva. El video muestra que el robot pasa sin cortes de rodar rápido sobre terreno plano a caminar con las piernas articuladas sobre obstáculos o superficies irregulares.
Wu entrenó el sistema en simulación. Todos los comportamientos se aprendieron ahí y se ejecutaron después en el robot real con una precisión que a él mismo le sorprendió, según contó.
¿Cuánto hubo que cambiar en el robot?
Wu calificó la conversión de "maravillosamente simple". Un solo adaptador hecho a medida monta la llanta de un scooter comercial sobre el actuador de tobillo que Atlas ya traía, y esa es la única pieza nueva de todo el montaje. Como Atlas se diseñó desde el principio para fabricarse en gran volumen y ser fácil de mantener, Wu dijo que el cambio fue más o menos tan complicado como reemplazar la rueda de una bicicleta.
El software fue igual de directo, según Wu. Cada rueda se modela como un "tobillo" que puede girar sin límite, así que bastó con tomar el modelo base del robot y cambiar los pies por ruedas.
Lo que viene para el equipo de control
La próxima pregunta que Wu quiere responder es cómo reacciona la política cuando falla un actuador. Ese dato es clave para la seguridad y para saber qué hace el sistema ante una falla.
La conclusión principal para Wu y el equipo de ingeniería de control de Boston Dynamics es la sinergia entre métodos. Según la empresa, el video muestra que combinar el control motor clásico (para la estabilidad de base) con el RL de cuerpo completo (para la adaptación reactiva) da más agilidad en el mundo real que cualquiera de los dos por separado.
¿Ruedas o piernas para un humanoide?
El experimento suma un dato al debate entre ruedas y piernas en la robótica humanoide. Varias empresas desarrollan humanoides con ruedas, mientras otras apuestan por piernas para moverse en espacios pensados para personas.
Agility Robotics dijo hace poco que también explora robots con ruedas como parte de una familia más amplia de plataformas multipropósito centradas en el ser humano. Jonathan Hurst, cofundador y director de robótica de la empresa, dijo que Digit probablemente no tendrá ruedas, aunque la compañía estudia otras configuraciones con ellas.
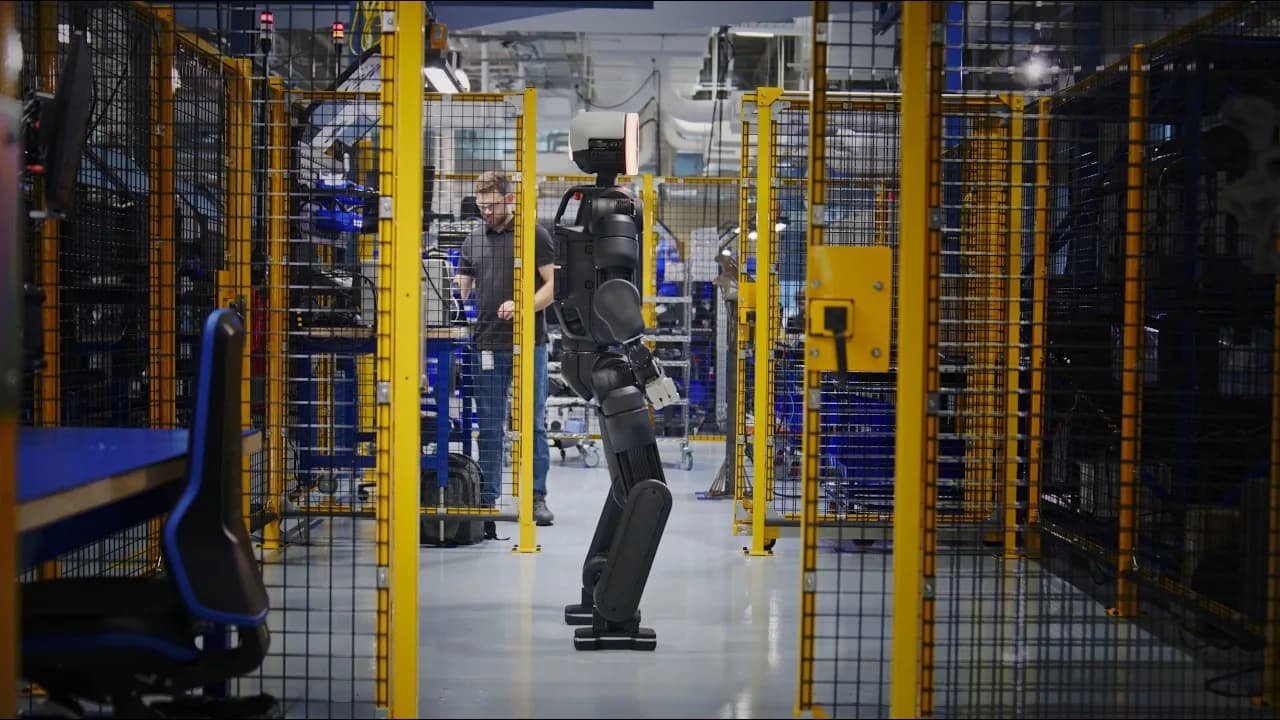
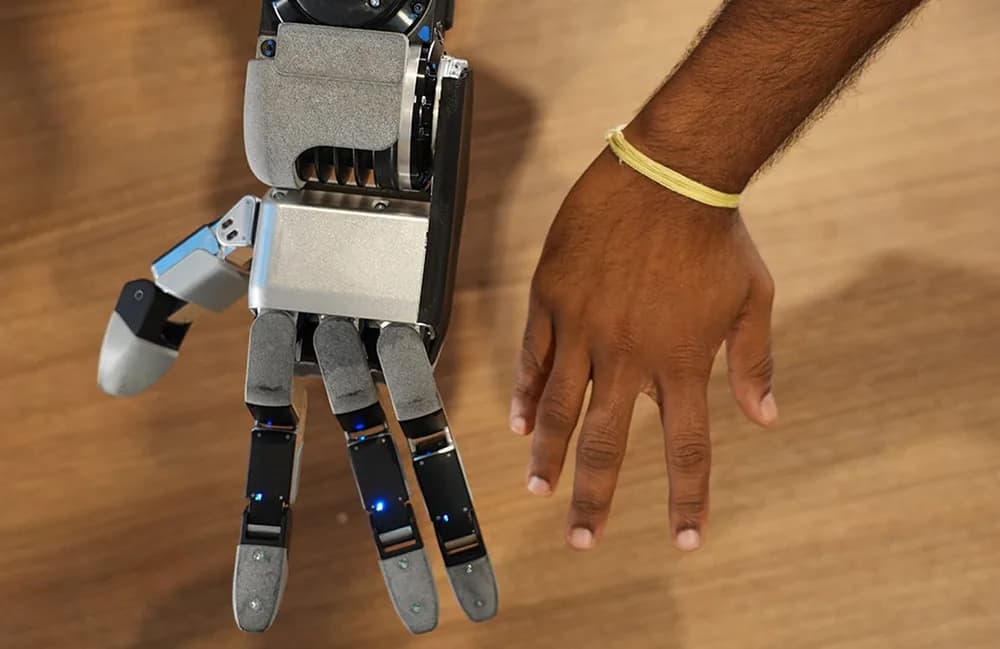
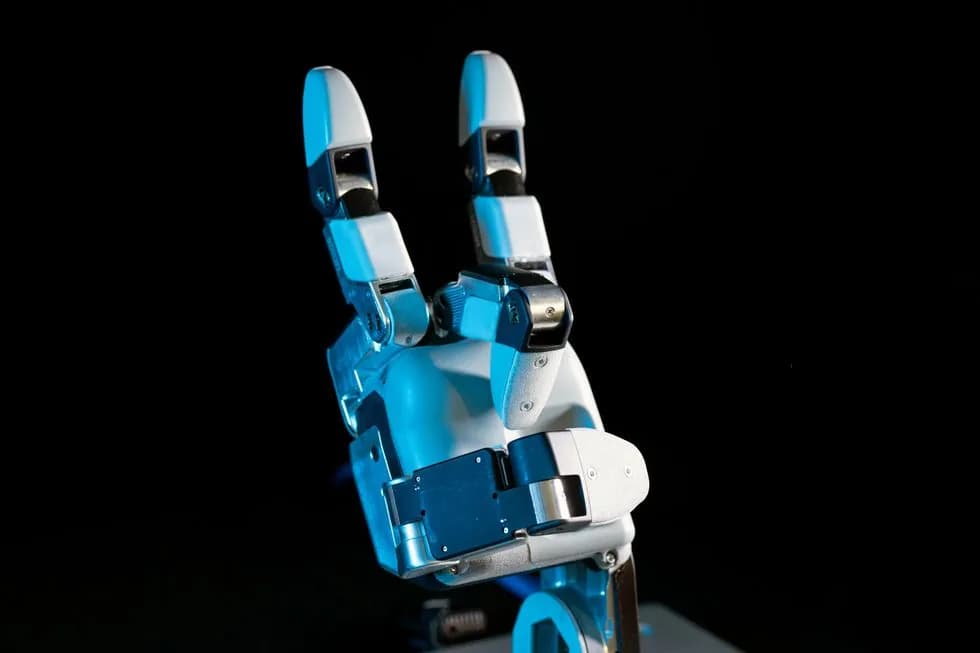
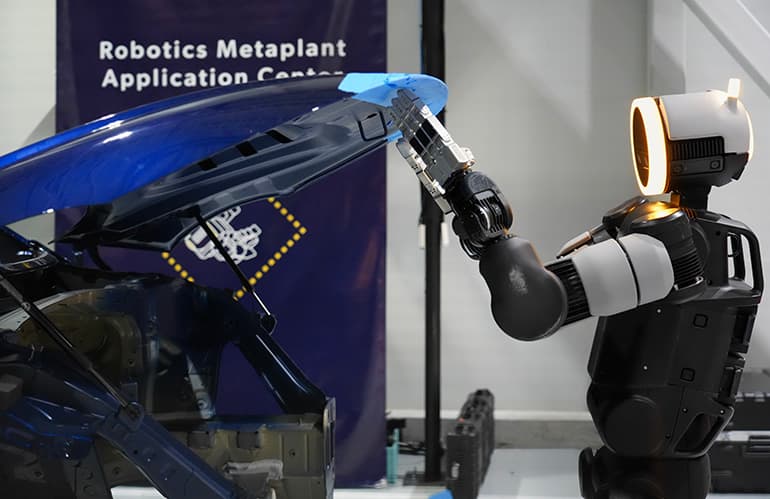
Los ensayos llegan mientras Boston Dynamics se prepara para ampliar las pruebas de Atlas en plantas de Hyundai y sigue desarrollando las capacidades del humanoide, entre ellas su nueva pinza de cuatro dedos.