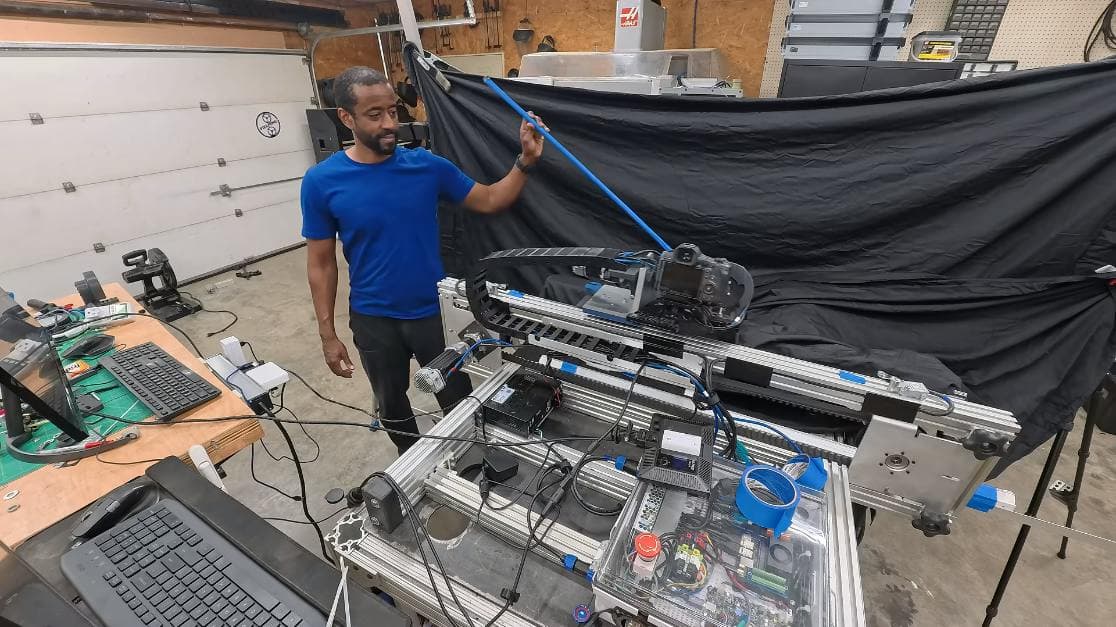
Jeremy Fielding construyó un robot de cámara de alta velocidad capaz de seguir a una abeja en tiempo real, informó Hackster.io. El objetivo es grabar tomas macro de un sujeto chico, rápido e impredecible sin perderlo de cuadro ni de foco.
Fotógrafos y camarógrafos tienen muchos trucos para captar cosas que se mueven rápido. Casi todos se apoyan en anticipar el movimiento del sujeto o en la fuerza bruta, que es grabar mucho y esperar que algo sirva. Pero hay movimientos muy difíciles de predecir, y la fuerza bruta no siempre es práctica, sobre todo en macro, donde el foco no perdona.
Que la abeja no distraiga. En el fondo, el proyecto trata de construir un robot capaz de seguir activamente a un sujeto pequeño, veloz e impredecible.
¿Por qué es tan difícil?
Seguir a la abeja obliga a acelerar una cámara pesada con mucha fuerza y a reaccionar muy rápido. Lo ideal es que la cámara además se mueva suave y mantenga al sujeto en la zona elegida del cuadro. Eso suma varias tareas en cadena, detectar al sujeto, calcular cuánto se movió entre un cuadro y el siguiente, planificar el movimiento y, al final, mover los motores.
Encima, la cámara tiene que mantener a la abeja enfocada, casi como si fuera un eje más que controlar. En tomas macro de abejas a muchos cuadros por segundo, el foco tiene que ser perfecto. Si se corre un milímetro, la abeja se ve desenfocada a simple vista.
El proyecto es complejo y Fielding quiere que el diseño quede listo para producción. Hasta ahora lleva cuatro videos largos dedicados a él, demasiado material para un solo artículo, pero la idea general se entiende rápido.
Cómo está armado
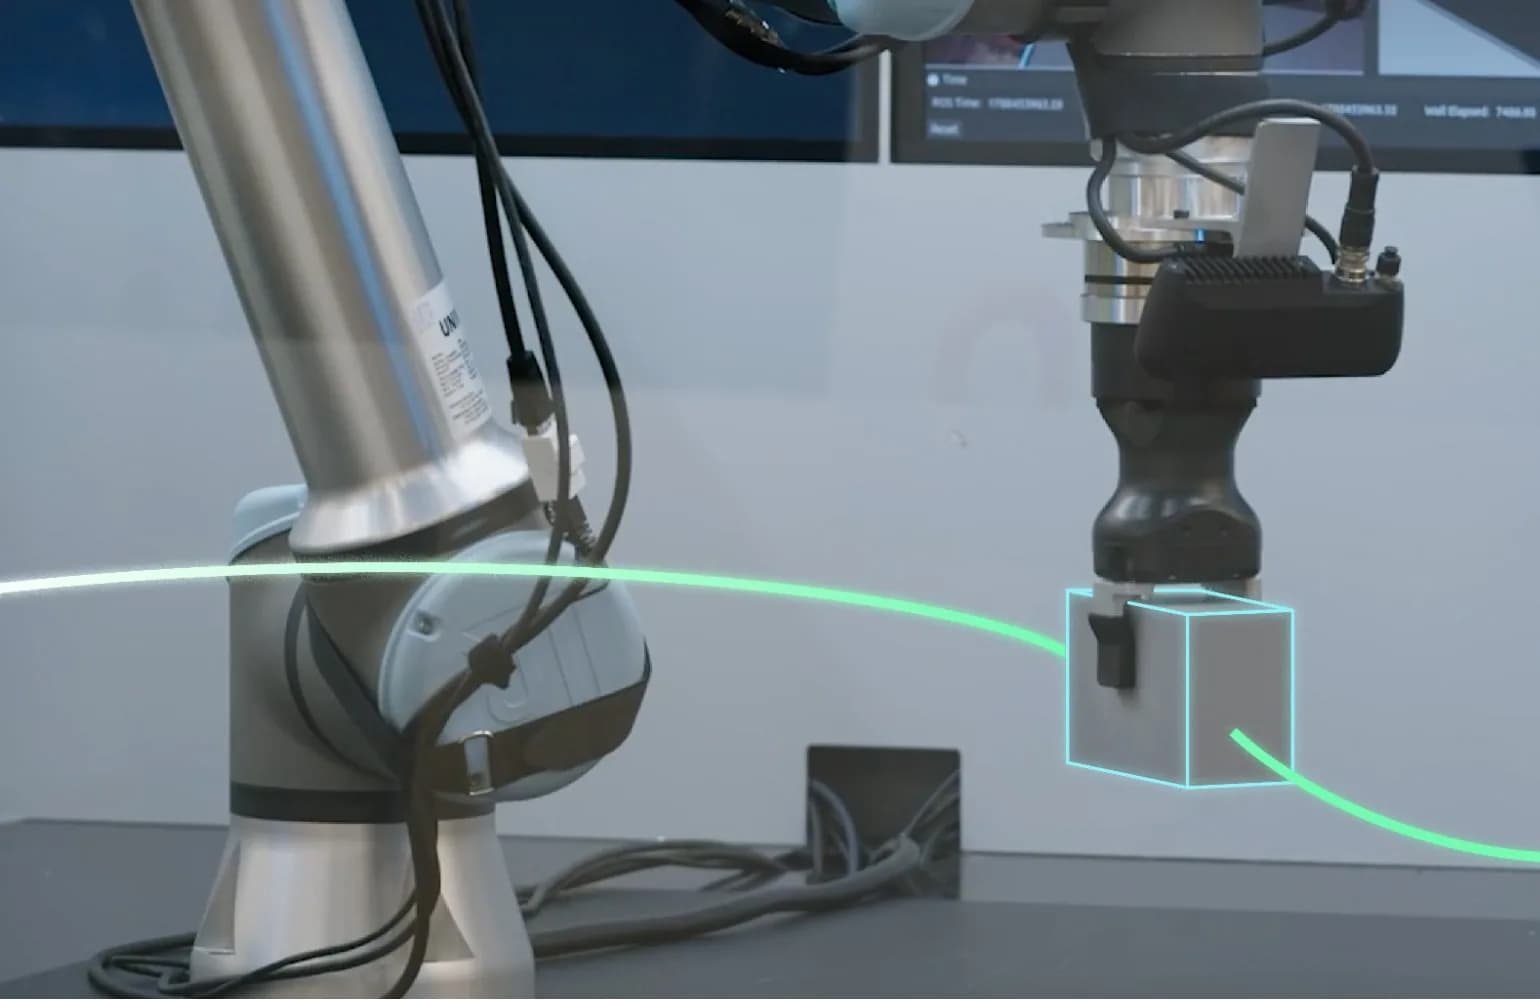
Es un robot que sostiene una cámara. La inclina hacia arriba y hacia abajo, la desliza a izquierda y derecha, y mueve el foco hacia adentro y hacia afuera. Las piezas de movimiento son bastante estándar, aunque Fielding no ahorró y compró componentes de buena calidad. Muchas piezas, como soportes y montajes, son hechas a medida y las fresó él mismo en una CNC.
¿Cómo encuentra a la abeja sin IA?
El seguimiento es la parte más interesante. La velocidad y la precisión pesaban tanto que no había espacio para técnicas modernas de IA, así que todo es visión por computador convencional.
Dos cámaras, aparte de la principal que graba las imágenes de cine, trabajan juntas como un sistema de visión estéreo. Comparando la diferencia entre sus dos imágenes calculan la profundidad, un dato que el robot necesita para enfocar. También encuentran a la abeja buscando píxeles amarillos sobre el fondo negro, algo mucho más rápido que intentar reconocer a una abeja.
Desde ahí los cálculos son simples, y por eso rápidos. El sistema mira dónde están los píxeles amarillos respecto del punto deseado del cuadro. Si están a la izquierda, la cámara se desliza a la izquierda hasta que coincidan, y lo mismo vale para cada dirección. Hace falta un ajuste fino para evitar que se pase de largo u oscile, parecido a sintonizar un control PID, pero todo se reduce a ajustar unos pocos parámetros.
Los resultados
Las pruebas con abejas reales tuvieron complicaciones, como que el sistema cambiara de abeja a mitad de toma. En general, sin embargo, funcionó. Grabó sin problemas buenos videos de abejas posadas y consiguió un par de tomas de abejas en pleno vuelo.