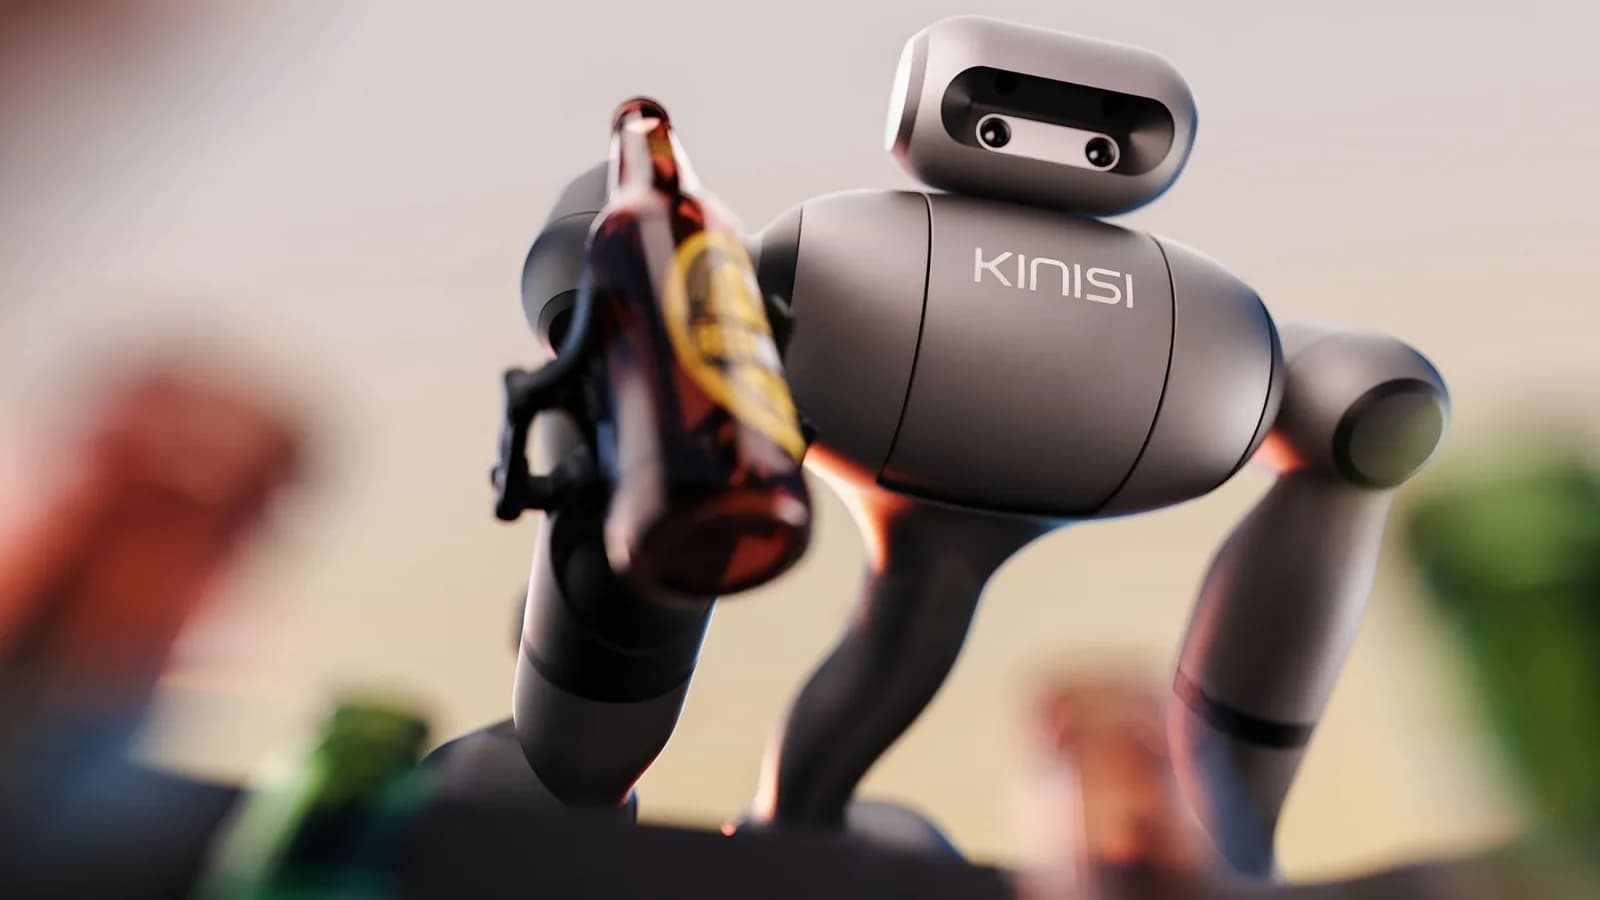
Con software de NVIDIA, Bear Robotics redujo cerca de ocho veces el tiempo que tarda en ejecutarse un modelo fundacional de robótica en su humanoide KR1. La inferencia bajó de 500 a 60 milisegundos. La empresa informó además una mejora de 4,2 veces en su modelo propio, que pasó de 72,3 a 17,2 milisegundos.
Las mejoras llegan con KINO-2, una plataforma nueva de aprendizaje robótico que convierte demostraciones humanas en tareas que el KR1 puede ejecutar.
Las cifras salen de mediciones internas de Bear y se refieren a la inferencia del modelo, el proceso de generar una respuesta a partir de un modelo ya entrenado. No significan que el robot se mueva ocho veces más rápido ni que termine las tareas físicas en un octavo del tiempo.
Bear Robotics, que fabrica robots para operaciones comerciales, anunció KINO-2 en la NVIDIA GTC Berlín. La empresa dice tener más de 16.000 robots desplegados en más de 5.000 locales de clientes, aunque la mayoría son robots de servicio y no humanoides.
Menos demora en la respuesta del robot
KINO-2 está pensado para que el KR1 aprenda tareas de manipulación de objetos a partir de demostraciones, en vez de que los ingenieros tengan que programar cada movimiento por separado.
Bear registra demostraciones de una tarea, las usa para entrenar y ajustar modelos, y evalúa el comportamiento resultante en el KR1 antes de probarlo en la operación de un cliente.
La plataforma admite tanto los modelos desarrollados por Bear como modelos fundacionales externos. Estos modelos aprenden patrones de los datos de entrenamiento y los aplican a tareas con objetos y entornos distintos.
¿Qué hardware y software usa?
Para correr el software en el KR1, Bear integró NVIDIA Isaac OS en su sistema de percepción, la parte que procesa la información del entorno del robot. El conjunto funciona sobre hardware NVIDIA Jetson AGX Thor e incorpora el SDK NVIDIA Holoscan 5.0.
Bear también usó NVIDIA TensorRT y cuantización de modelos para recortar la demora de inferencia. La cuantización aliviana la carga de cálculo de un modelo al representar sus valores numéricos con menos precisión.
| Modelo | Antes | Después | Mejora informada |
|---|---|---|---|
| NVIDIA Isaac GR00T | 500 ms (sin optimizar) | 60 ms | cerca de 8 veces |
| Modelo propio de Bear | 72,3 ms | 17,2 ms | 4,2 veces |
Una inferencia más rápida podría ayudar a que el robot reaccione antes al identificar objetos y decidir cómo tomarlos. El anuncio, eso sí, no trae datos comparativos sobre el tiempo total de las tareas, la precisión de manipulación ni la confiabilidad a largo plazo.
De la demostración a la entrega
En la GTC Berlín, Bear muestra al KR1 en un flujo de bodega que combina manipulación y transporte de objetos.
El robot recibe un pedido desde un sistema de gestión de bodega, toma botellas, las deja en una caja, lleva la caja a un punto de entrega y vuelve con una vacía.
La demostración junta las habilidades de manipulación aprendidas con KINO-2 y el software de navegación, control y flujo de trabajo que Bear ya tenía.
"Las personas que hacen un trabajo ya entienden sus productos, sus equipos y la secuencia de las tareas. Las demostraciones nos permiten capturar ese conocimiento y enseñárselo al robot", dijo Bren Pierce, director de robótica de Bear Robotics.
Bear dice que también desarrolla capacidades de manipulación en pilotos con clientes, en devoluciones de supermercado y en manejo de cajas en bodegas.
La empresa planea combinar robots móviles especializados, que transportan mercadería, con humanoides KR1 que manipulan los objetos. Ambos operarían con sistemas compartidos de gestión de flota y de flujo de trabajo.
La demostración de la GTC muestra cómo funcionan esas capacidades juntas en una tarea de bodega acotada. Bear no ha publicado resultados que muestren con qué confiabilidad el KR1 completa flujos de clientes más amplios sin intervención humana.